 Repozytorium
 Otwarte źródło
SO ARM100 · TheRobotStudio
Projekty i dokumentacja konfiguracyjna dla robotów Standard Open Arm i integracji LeRobot.
Frameworki uczenia się robotów
Testy porównawcze / Badania
Ewaluacje open source dla fizycznej sztucznej inteligencji. Uruchom dowolne LLM/VLA na dowolnym ramieniu/humanoidzie w porównaniu z dowolnym benchmarkiem rzeczywistym/symulatorem.
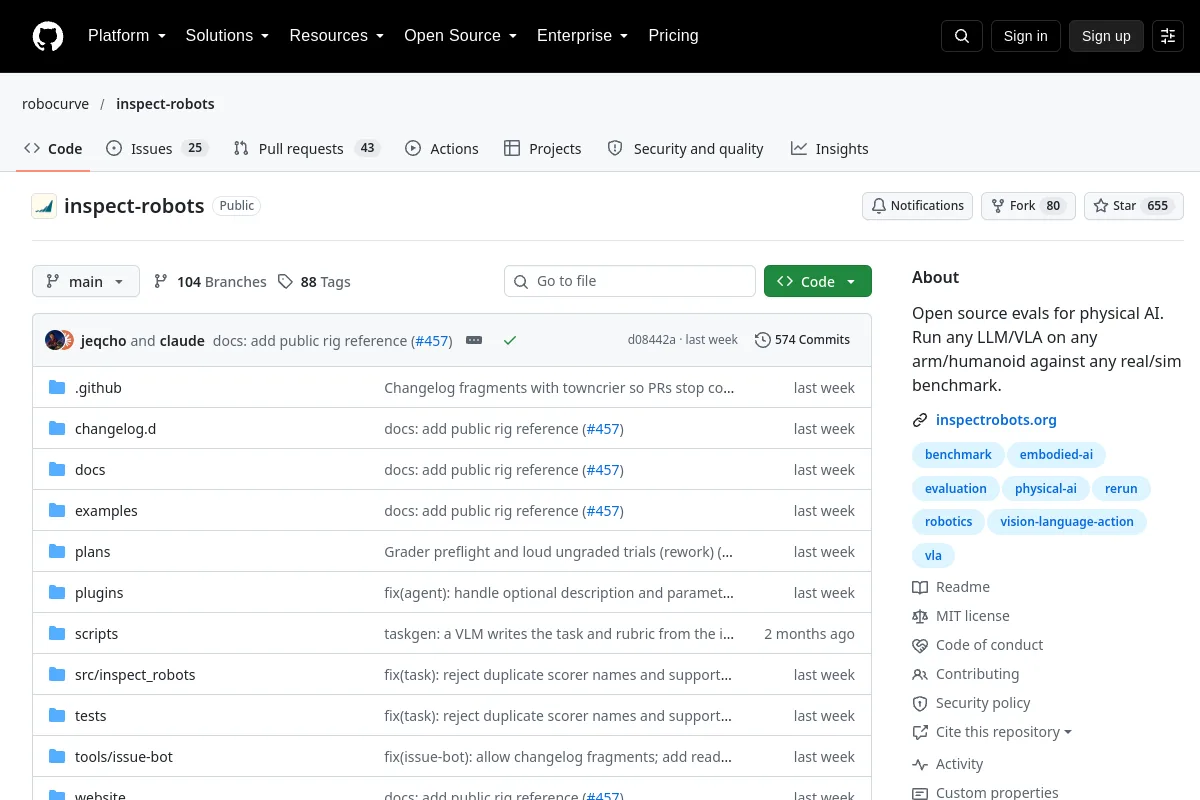
Ewaluacje open source dla fizycznej sztucznej inteligencji. Uruchom dowolne LLM/VLA na dowolnym ramieniu/humanoidzie w porównaniu z dowolnym benchmarkiem rzeczywistym/symulatorem.
Porównaj zadania, protokoły, wersje zestawu danych/środowiska i sprzęt przed interpretacją zgłoszonych wyników. Repozytorium testów porównawczych nie jest certyfikacją systemu robota.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Projekty i dokumentacja konfiguracyjna dla robotów Standard Open Arm i integracji LeRobot.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Obejmuje ponad 50 zasad zaawansowanej manipulacji
Narzędzia do wizualizacji i danych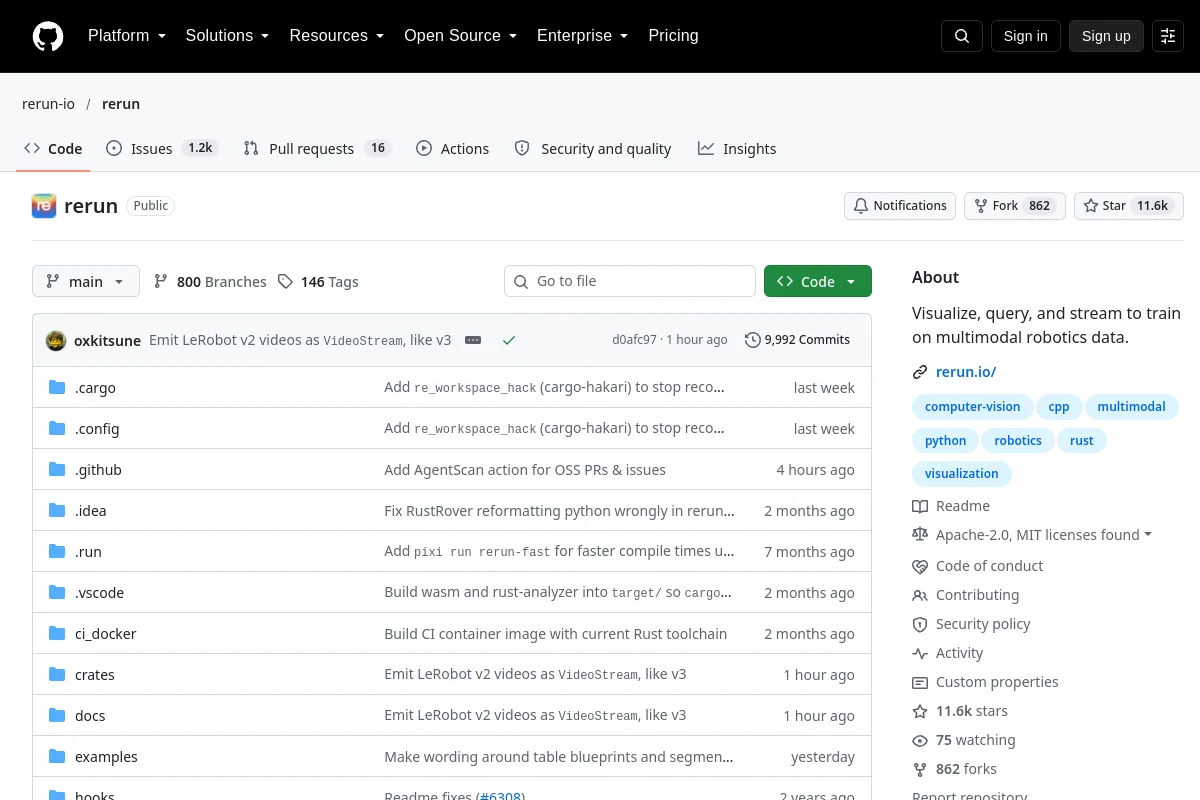 Repozytorium
 Otwarte źródło
Wizualizuj, wysyłaj zapytania i przesyłaj strumieniowo, aby trenować na danych z robotyki multimodalnej.
Narzędzia do wizualizacji i danych