Repository
 Forschung
CarlaAir · louiszengCN
CarlaAir: Fliegen Sie Drohnen in einer CARLA-Welt!! Eine einheitliche Infrastruktur für verkörperte Luft-Boden-Intelligenz
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
CarlaAir: Fliegen Sie Drohnen in einer CARLA-Welt!! Eine einheitliche Infrastruktur für verkörperte Luft-Boden-Intelligenz
Simulation & Physik Repository
 Repository
 Open Source
Offizielle Codebasis für „Do as I Do: Dexterous Manipulation Data from Everyday Human Videos“
Frameworks für das Lernen von Robotern Repository
 Open Source
DynaVINS: Ein visuell-inertialer SLAM für dynamische Umgebungen
Navigation & SLAM Repository
 Open Source
Ein allgemeines simultanes Lokalisierungs- und Kartierungs-Framework, das merkmalsbasierte oder direkte Methoden und verschiedene Sensoren unterstützt, einschließlich monokularer Kameras, RGB-D-Sensoren oder anderer Eingabetypen, kann…
Navigation & SLAM Repository
 Open Source
Ein vielseitiges Teleoperations-Framework für Robotermanipulation unter Verwendung von Meta Quest3
Teleoperationssoftware Repository
 Forschung
Effiziente taktile Simulation mit Differenzierbarkeit für die Robotermanipulation
Simulation & Physik Repository
 Open Source
Ein Open-Source-Roboterhals mit vollem Stapel für aktive Wahrnehmung
Wahrnehmung & Geometrie Repository
 Open Source
DexUMI: Verwendung der menschlichen Hand als universelle Manipulationsschnittstelle für geschickte Manipulation
Teleoperationssoftware Repository
 Open Source
Modulare Plattform für Embodied-Intelligence-Simulation und Lernworkflows.
Simulation & Physik Repository
 Open Source
Video-Aktionsmodelle für verallgemeinerbare Robotersteuerung über VLAs hinaus
Frameworks für das Lernen von Robotern Repository
 Forschung
URDF-, SDF- und Mesh-Assets für Robotikprojekte.
Frameworks für das Lernen von Robotern Repository
 Forschung
Key.Net: Schlüsselpunkterkennung durch handgefertigte und erlernte CNN-Filter
Wahrnehmung & Geometrie Repository
 Open Source
Öffentliche Umsetzung von „Beyond Cartesian Representations for Local Descriptors“, ICCV 2019
Wahrnehmung & Geometrie Repository
 Forschung
Offizielle PyTorch-Implementierung von ODISE: Open-Vocabulary Panoptic Segmentation with Text-to-Image Diffusion Models [CVPR 2023 Highlight]
Wahrnehmung & Geometrie Repository
 Forschung
R2D2: Zuverlässiger und wiederholbarer Detektor und Deskriptor #
Wahrnehmung & Geometrie Repository
 Forschung
Offizielle Implementierung von „Emergent Outlier View Rejection in Visual Geometry Grounded Transformers“
Wahrnehmung & Geometrie Repository
 Forschung
Es handelt sich um einen Teil meiner Masterarbeit, bei dem es um die Berechnung des Absoluten Pose-Fehlers (APE) und des Relativen Pose-Fehlers (RPE) von Trajektorien geht, die aus zwei Umgebungen erfasst wurden: PySLAM und ORB-SLAM3
Navigation & SLAM Repository
 Open Source
Eine Spielzeugimplementierung von monocular SLAM, geschrieben während des Livestreamings
Navigation & SLAM Repository
 Open Source
gradslam ist eine Open-Source-SLAM-Bibliothek mit differenzierbarer Dichte für PyTorch
Navigation & SLAM Repository
 Repository
 Open Source
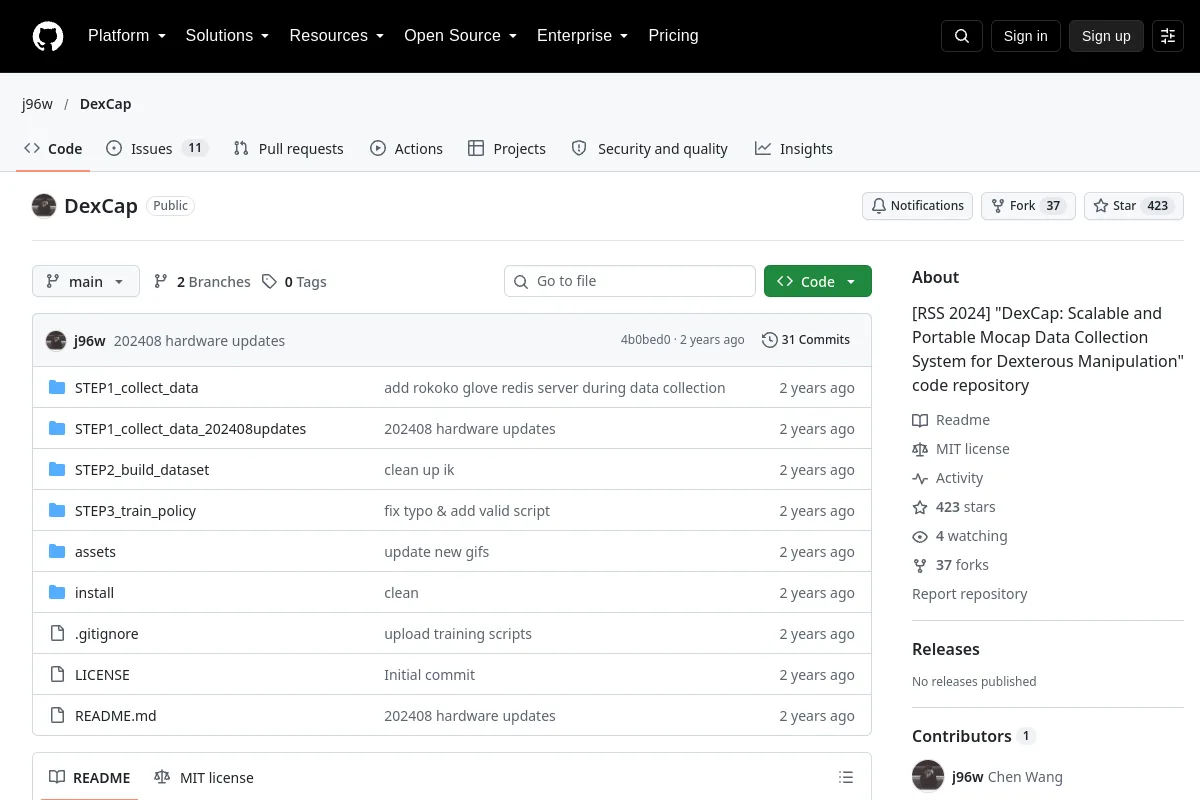
Motion-Capture-Datenerfassungstools für eine geschickte Robotermanipulation.
Frameworks für das Lernen von Robotern Repository
 Forschung
DynaSLAM ist ein robustes SLAM-System in dynamischen Umgebungen für Monokular-, Stereo- und RGB-D-Setups
Navigation & SLAM Repository
 Forschung
📈 RISE: 3D-Wahrnehmung macht die Nachahmung realer Roboter einfach und effektiv
Wahrnehmung & GeometrieKennen Sie eine Ressource, die hierher gehört?