 Repositório
 Código aberto
jaxsim · gbionics
Um mecanismo de física diferenciável e uma biblioteca de dinâmica multicorpo para controle e aprendizagem de robôs.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Um mecanismo de física diferenciável e uma biblioteca de dinâmica multicorpo para controle e aprendizagem de robôs.
Simulação e física Repositório
 Código aberto
Implementação ROS 2 de um robô teleoperado com transmissão de vídeo ao vivo usando webrtc e SLAM usando câmeras estéreo da realsense. Rodando em um Jetson Nano
Navegação e SLAM Repositório
 Código aberto
Guias e código para inferência de aprendizado profundo no NVIDIA Jetson com TensorRT.
Percepção e geometria Repositório
 Código aberto
Controle refinado do robô com Jev, visualizações físicas e tarefas LIBERO configuráveis.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Simulador de robô articulado Python/C++ com interfaces Gym para aprendizado por reforço.
Simulação e física Repositório
 Código aberto
Biblioteca de física de corpo rígido e detecção de colisão C++.
Simulação e física Repositório
 Código aberto
Joycon-Robotics: teleoperação conveniente e de baixo custo para robôs de um e dois braços
Software de teleoperação Repositório
 Código aberto
Modelo URDF do robô humanóide JVRC.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma coleção de filtros de Kalman em grupos de Lie.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Odometria Visual Inercial com recursos SLAM e geração de malha 3D.
Navegação e SLAM Repositório
 Código aberto
Este repositório implementa a teleoperação do robô humanóide Unitree H1/G1 usando a câmera Azure Kinect DK.
Software de teleoperação Repositório
 Código aberto
Um pipeline de odometria LiDAR para robôs móveis com rodas
Navegação e SLAM Repositório
 Código aberto
Este projeto é baseado em um braço robótico Kinova URDF convertido para o formato MJCF para simulação MuJoCo. Integra Pinóquio para cálculos dinâmicos e desenvolve demonstrações para cinemática, trajetória…
Planejamento e controle de movimento Repositório
 Código aberto
Codebase para treinamento Kinova Gen3 no Isaac Lab, transferência sim2real e implantação ROS.
Simulação e física Repositório
 Código aberto
Kit de ferramentas Python para cálculos cinemáticos de robôs.
Planejamento e controle de movimento Repositório
 Repositório
 Código aberto
Biblioteca de treinamento RL para locomoção e manipulação humanóide. Construído sobre MuJoCo e JAX.
Simulação e física Repositório
 Código aberto
Pacotes experimentais para manipuladores KUKA dentro do ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDKs de robô Repositório
 Código aberto
Um conjunto de dados de movimento de artes marciais altamente dinâmico (848 amostras, subconjuntos Ground/Jump) para robôs humanóides, com redirecionamento GMR, ajuste de altura e pipeline de treinamento RL (PPO e FastSAC) para Unitree…
Ferramentas de visualização e dados Repositório
 Código aberto
LAP: Pré-treinamento de ação de linguagem permite transferência de incorporação cruzada Zero-Shot
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estrutura ROS 2 para iniciar e testar vários processos.
Estruturas de aprendizagem de robôs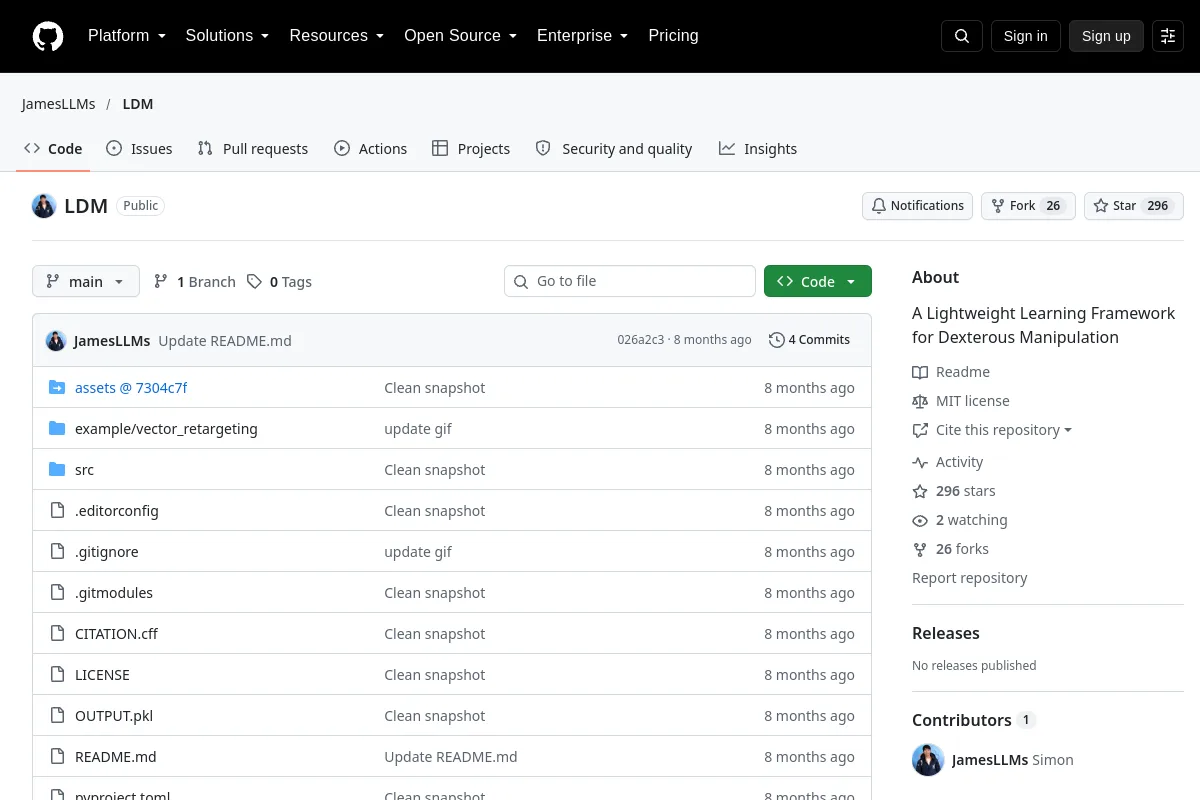 Repositório
 Código aberto
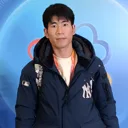
Uma Estrutura de Aprendizagem Leve para Manipulação Hábil
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Aprendizado de imitação para dirigir no CARLA com previsão de waypoint.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Verificações de integridade somente leitura para conjuntos de dados LeRobot v2.1.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?
