Deposito
 Ricerca
neonavigation · at-wat
Pianificazione del movimento globale e locale ROS per robot mobili.
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Esplora i software di mappatura, localizzazione, odometria e navigazione per robot autonomi.
Deposito
Ricerca
Pianificazione del movimento globale e locale ROS per robot mobili.
Navigazione e SLAM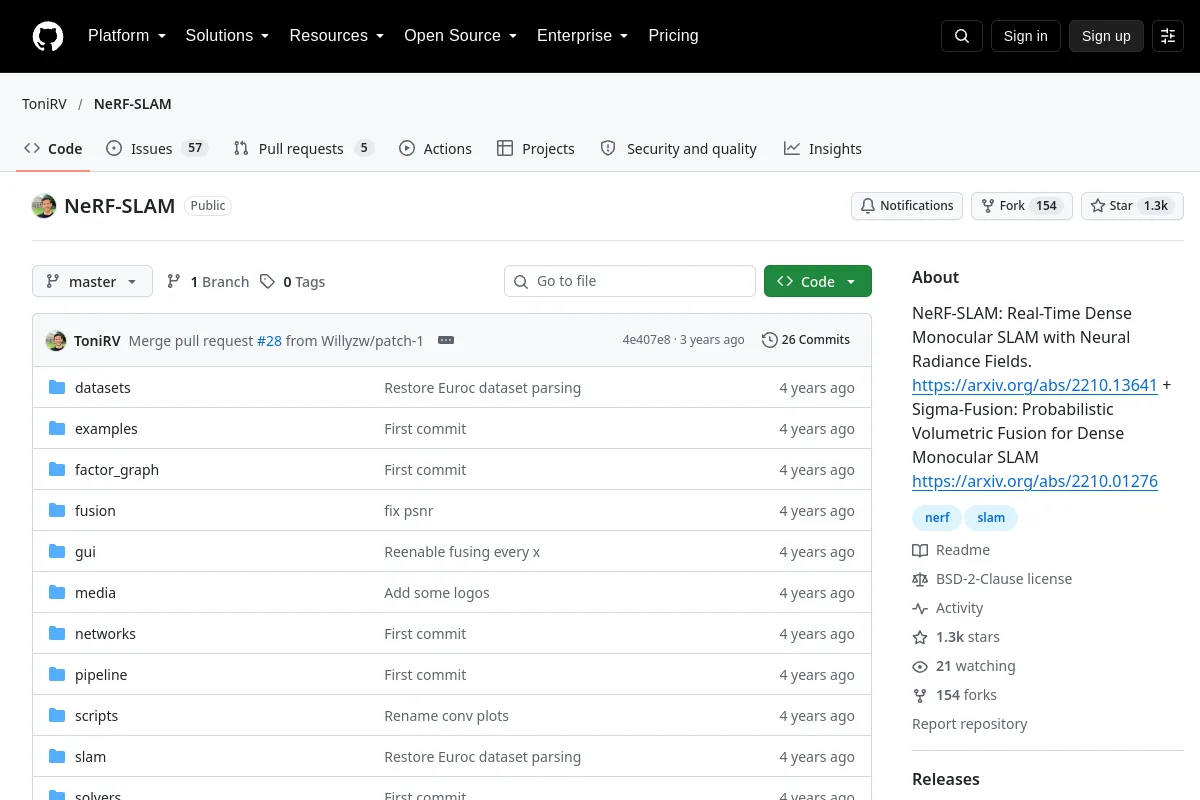 Deposito
 Fonte aperta
NeRF-SLAM: SLAM monoculare denso in tempo reale con campi di radianza neurale. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: fusione volumetrica probabilistica per SLAM monoculare denso...
Navigazione e SLAM Deposito
 Fonte aperta
Navigazione oggetto-obiettivo utilizzando l'esplorazione semantica.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
ROS 2 Software Jazzy per la base mobile OpenAMRobot: simulazione, Nav2, SLAM, docking, controllo, driver e Bringup.
Navigazione e SLAM Deposito
 Fonte aperta
OpenBot sfrutta gli smartphone come cervelli per robot a basso costo. Abbiamo progettato un piccolo veicolo elettrico che costa circa 50 dollari e funge da corpo robotico. Il nostro stack software per smartphone Android...
Navigazione e SLAM Deposito
 Ricerca
Un'integrazione ROS di ORB-SLAM2.
Navigazione e SLAM Deposito
 Ricerca
Un'implementazione SLAM visiva semantica che combina rilevamento di oggetti, analisi del movimento e mappatura OctoMap.
Navigazione e SLAM Deposito
 Fonte aperta
Implementazione e annotazione dell'algoritmo Free Space Carving (CARV) utilizzando punti mappa ORB-SLAM e pose della fotocamera.
Navigazione e SLAM Deposito
 Fonte aperta
PaddleRobotics è una libreria di algoritmi open source per robot basata su Paddle, che include parti open source come l'interazione uomo-robot, il controllo del movimento complesso, la percezione dell'ambiente, SLAM...
Navigazione e SLAM Deposito
 Deposito
 Deposito
 Fonte aperta
PLVS è un sistema SLAM in tempo reale con punti, linee, mappatura volumetrica e segmentazione incrementale 3D non supervisionata.
Navigazione e SLAM Deposito
 Fonte aperta
Pianificazione del percorso di copertura per poligoni con fori.
Navigazione e SLAM Deposito
 Ricerca
Pop-up SLAM: SLAM semantico monoculare per ambienti a bassa consistenza
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Localizzazione e mappatura simultanea basata su RGBD
Navigazione e SLAM Deposito
 Ricerca
Approcci di ricablaggio basati su campionamento per risolvere problemi di pianificazione del movimento per un robot con ostacoli dinamici
Navigazione e SLAM Deposito
 Ricerca
Una raccolta storica di riferimenti alla ricerca SLAM, mantenuta fino all'edizione 2021.
Navigazione e SLAM Deposito
 Ricerca
Repository ufficiale Github per "Mappa di radianza neurale renderizzabile per la navigazione visiva". (Evidenziazione CVPR 2023)
Navigazione e SLAM Deposito
 Fonte aperta
RoomTour3D: dati economici e automatici basati sulla geometria provenienti da video web per la navigazione incorporata
Navigazione e SLAM Deposito
 Fonte aperta
Competenza dell'agente per lo sviluppo di ROS 2 a livello di produzione. SKILL.md a divulgazione progressiva che copre spazio di lavoro, nodi, esecutori, QoS, ros2_control, Nav2, MoveIt 2, tempo reale e distribuzione. Funziona con…
Navigazione e SLAM Deposito
 Ricerca
Esplorazione autonoma per ROS 2, con due algoritmi: Wanderer (basato sull'euristica) e Discoverer (basato sulla frontiera, efficiente per mappe di grandi dimensioni). La mappatura è gestita da Google Cartographer (SLAM)…
Navigazione e SLAM Deposito
 Fonte aperta
Un pacchetto ROS2 Humble che implementa nativamente il framework VSLAM ORB-SLAM3 V1.0
Navigazione e SLAMNOTE SULLA SELEZIONE
Abbina sensori, fotogrammi di coordinate e ipotesi di localizzazione all'ambiente di distribuzione. La mappatura, la stima della posa, la pianificazione del percorso e l'evitamento degli ostacoli servono diverse parti dello stack di navigazione.
Conosci una risorsa che appartiene a questo posto?