Repositorio
 Investigación
neonavigation · at-wat
Planificación de movimiento local y global ROS para robots móviles.
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Explore el software de cartografía, localización, odometría y navegación para robots autónomos.
Repositorio
Investigación
Planificación de movimiento local y global ROS para robots móviles.
Navegación y SLAM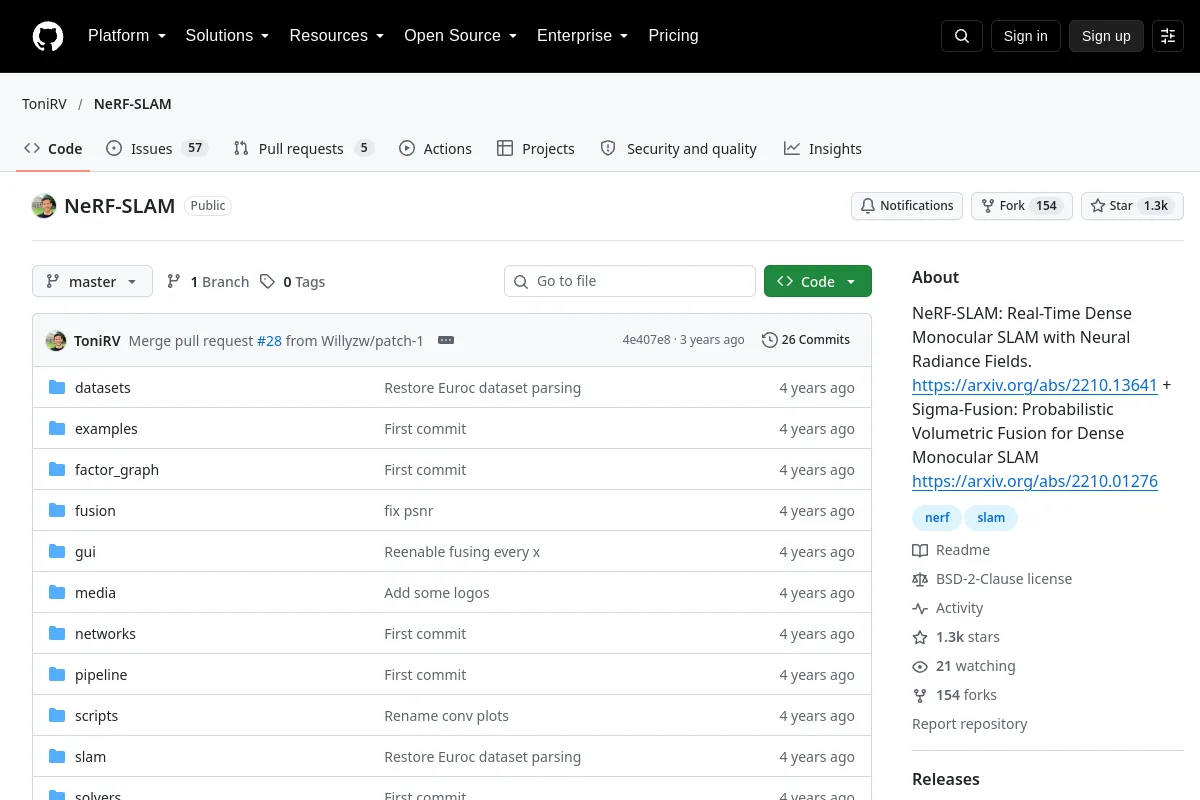 Repositorio
 Código abierto
NeRF-SLAM: SLAM monocular denso en tiempo real con campos de radiación neuronal. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Fusión volumétrica probabilística para SLAM monocular denso...
Navegación y SLAM Repositorio
 Código abierto
Navegación objeto-meta mediante exploración semántica.
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
ROS 2 Software Jazzy para la base móvil OpenAMRobot: simulación, Nav2, SLAM, acoplamiento, control, controladores y recuperación.
Navegación y SLAM Repositorio
 Código abierto
OpenBot aprovecha los teléfonos inteligentes como cerebros para robots de bajo costo. Hemos diseñado un pequeño vehículo eléctrico que cuesta unos 50 dólares y sirve como cuerpo de robot. Nuestra pila de software para teléfonos inteligentes Android...
Navegación y SLAM Repositorio
 Investigación
Una integración ROS de ORB-SLAM2.
Navegación y SLAM Repositorio
 Investigación
Una implementación SLAM visual semántica que combina detección de objetos, análisis de movimiento y mapeo OctoMap.
Navegación y SLAM Repositorio
 Código abierto
Implementación y anotación del algoritmo Free Space Carving (CARV) utilizando puntos de mapa ORB-SLAM y poses de cámara.
Navegación y SLAM Repositorio
 Código abierto
PaddleRobotics es una biblioteca de algoritmos de código abierto para robots basada en Paddle, que incluye partes de código abierto como interacción humano-robot, control de movimiento complejo, percepción del entorno, SLAM...
Navegación y SLAM Repositorio
 Repositorio
 Repositorio
 Código abierto
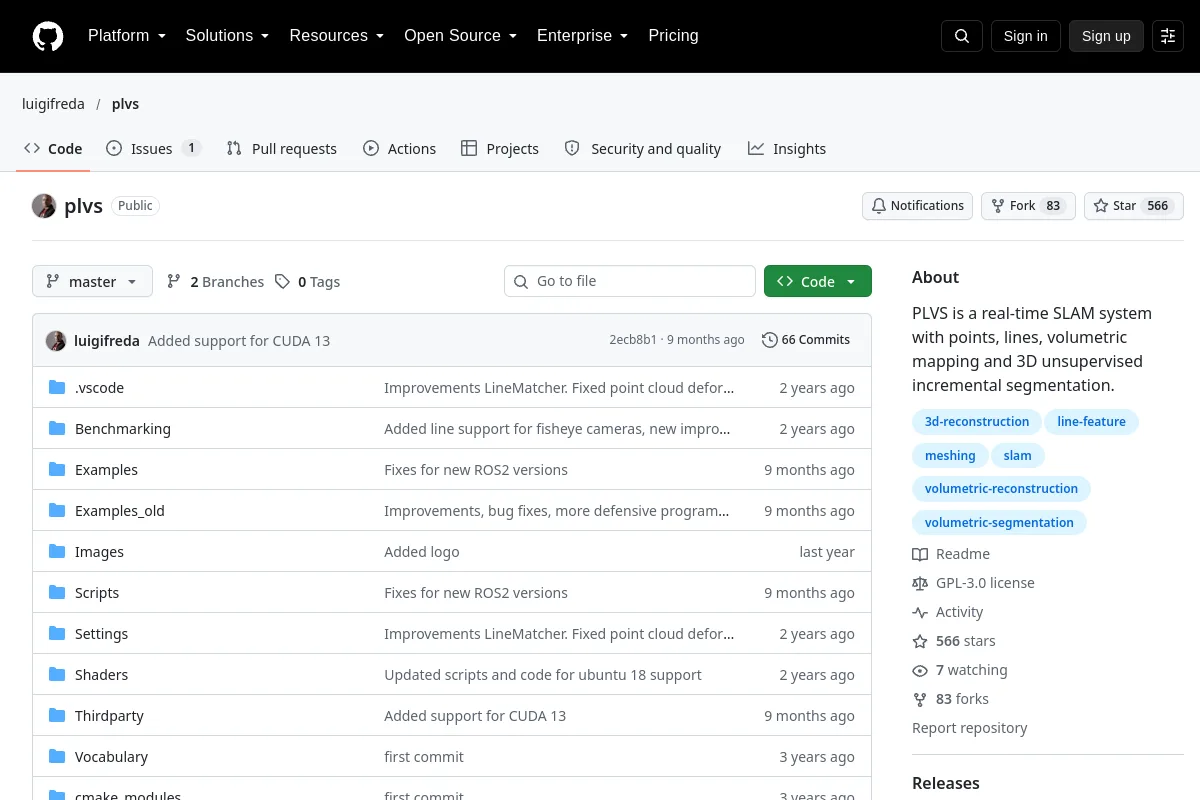
PLVS es un sistema SLAM en tiempo real con puntos, líneas, mapeo volumétrico y segmentación incremental 3D no supervisada.
Navegación y SLAM Repositorio
 Código abierto
Planificación de recorridos de cobertura para polígonos con huecos.
Navegación y SLAM Repositorio
 Investigación
SLAM emergente: SLAM de plano monocular semántico para entornos de baja textura
Navegación y SLAM Repositorio
 Código abierto
Software de código abierto para drones autónomos.
Navegación y SLAM Repositorio
 Repositorio
 Investigación
Enfoques de recableado basados en muestreo para resolver problemas de planificación de movimiento para un robot con obstáculos dinámicos
Navegación y SLAM Repositorio
 Investigación
Una colección histórica de referencias de investigación de SLAM, mantenida hasta su edición de 2021.
Navegación y SLAM Repositorio
 Investigación
Repositorio oficial de Github para "Mapa de radiación neuronal renderizable para navegación visual". (Lo más destacado de CVPR 2023)
Navegación y SLAM Repositorio
 Código abierto
RoomTour3D: datos geométricos, económicos y automáticos de vídeos web para navegación incorporada
Navegación y SLAM Repositorio
 Código abierto
Habilidad del agente para el desarrollo de ROS 2 de grado de producción. SKILL.md de divulgación progresiva que cubre el espacio de trabajo, nodos, ejecutores, QoS, ros2_control, Nav2, MoveIt 2, tiempo real e implementación. Funciona con…
Navegación y SLAM Repositorio
 Investigación
Exploración autónoma para ROS 2, con dos algoritmos: Wanderer (basado en heurística) y Discoverer (basado en fronteras, eficiente para mapas grandes). El mapeo está a cargo de Google Cartographer (SLAM)…
Navegación y SLAM Repositorio
 Código abierto
Un paquete ROS2 Humble que implementa de forma nativa el marco ORB-SLAM3 V1.0 VSLAM
Navegación y SLAMNOTAS DE SELECCIÓN
Haga coincidir sensores, marcos de coordenadas y supuestos de localización con el entorno de implementación. El mapeo, la estimación de pose, la planificación de rutas y la evitación de obstáculos sirven a diferentes partes de la pila de navegación.
¿Conoce algún recurso que pertenezca aquí?