Repozytorium
 Badania
neonavigation · at-wat
Globalne i lokalne planowanie ruchu ROS dla robotów mobilnych.
Nawigacja i SLAMKATALOG WCIELONEJ AI
Poznaj oprogramowanie do mapowania, lokalizacji, odometrii i nawigacji dla robotów autonomicznych.
Repozytorium
Badania
Globalne i lokalne planowanie ruchu ROS dla robotów mobilnych.
Nawigacja i SLAM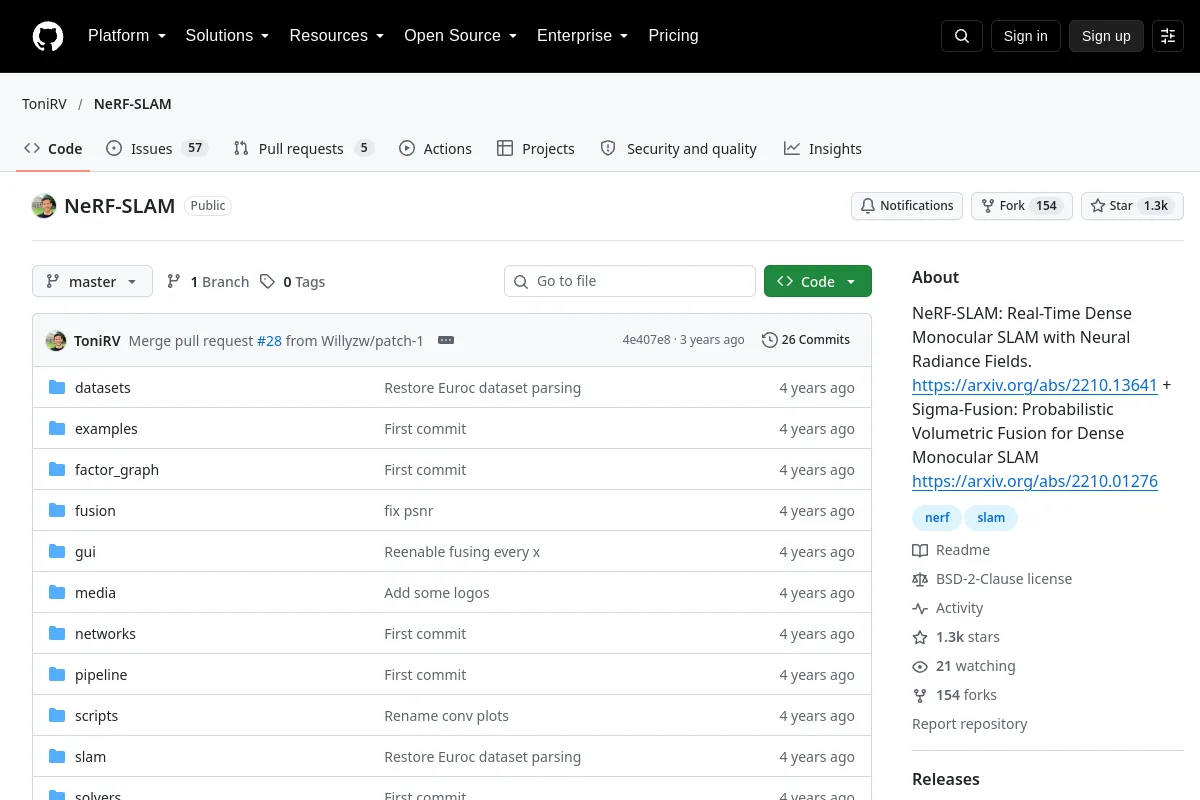 Repozytorium
 Otwarte źródło
NeRF-SLAM: gęsty monokularowy SLAM w czasie rzeczywistym z neuronowymi polami promieniowania. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistyczna fuzja wolumetryczna dla gęstego jednoocznego SLAM…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Nawigacja obiekt-cel z wykorzystaniem eksploracji semantycznej.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
ROS 2 Oprogramowanie Jazzy dla bazy mobilnej OpenAMRobot: symulacja, Nav2, SLAM, dokowanie, sterowanie, sterowniki i uruchamianie.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
OpenBot wykorzystuje smartfony jako mózgi tanich robotów. Zaprojektowaliśmy mały pojazd elektryczny, który kosztuje około 50 dolarów i służy jako korpus robota. Nasz stos oprogramowania dla smartfonów z systemem Android…
Nawigacja i SLAM Repozytorium
 Repozytorium
 Badania
Semantyczna wizualna implementacja SLAM łącząca wykrywanie obiektów, analizę ruchu i mapowanie OctoMap.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Implementacja i adnotacja algorytmu Free Space Carving (CARV) z wykorzystaniem punktów na mapie ORB-SLAM i pozycji kamery.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
PaddleRobotics to biblioteka algorytmów typu open source dla robotów opartych na Paddle, zawierająca części typu open source, takie jak interakcja człowiek-robot, złożone sterowanie ruchem, percepcja otoczenia, SLAM…
Nawigacja i SLAM Repozytorium
 Repozytorium
 Repozytorium
 Otwarte źródło
PLVS to system SLAM działający w czasie rzeczywistym z punktami, liniami, mapowaniem wolumetrycznym i segmentacją przyrostową 3D bez nadzoru.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Planowanie ścieżki pokrycia dla wielokątów z otworami.
Nawigacja i SLAM Repozytorium
 Badania
Wyskakujący SLAM: Semantyczny monokularowy samolot SLAM dla środowisk o niskiej teksturze
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oprogramowanie open source dla autonomicznych dronów.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Jednoczesna lokalizacja i mapowanie w oparciu o RGBD
Nawigacja i SLAM Repozytorium
 Badania
Podejścia do zmiany okablowania oparte na próbkowaniu w celu rozwiązania problemów związanych z planowaniem ruchu robota z dynamicznymi przeszkodami
Nawigacja i SLAM Repozytorium
 Badania
Historyczny zbiór odniesień do badań SLAM, utrzymywany do wydania z 2021 r.
Nawigacja i SLAM Repozytorium
 Badania
Oficjalne repozytorium Github dla „Renderowalnej mapy promieniowania neuronowego do nawigacji wizualnej”. (Wyróżnienie CVPR 2023)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
RoomTour3D — tanie i automatyczne dane z filmów internetowych obsługujące geometrię, umożliwiające wbudowaną nawigację
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Umiejętność agenta w zakresie programowania ROS 2 na poziomie produkcyjnym. SKILL.md ujawniania progresywnego obejmującego obszar roboczy, węzły, moduły wykonujące, QoS, ros2_control, Nav2, MoveIt 2, czas rzeczywisty i wdrożenie. Współpracuje z…
Nawigacja i SLAM Repozytorium
 Badania
Autonomiczna eksploracja dla ROS 2, wykorzystująca dwa algorytmy: Wanderer (oparty na heurystyce) i Discoverer (oparty na granicach, wydajny w przypadku dużych map). Mapowaniem zajmuje się Google Cartographer (SLAM)…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Pakiet ROS2 Humble, który natywnie implementuje framework ORB-SLAM3 V1.0 VSLAM
Nawigacja i SLAMUWAGI DO WYBORU
Dopasuj czujniki, układy współrzędnych i założenia lokalizacyjne do środowiska wdrożenia. Mapowanie, szacowanie pozycji, planowanie ścieżki i unikanie przeszkód służą różnym częściom nawigacji.
Znasz zasób, który tu pasuje?