 Repositorio
 Código abierto
dolly · chapulina
🤖🐑 Es una oveja, es un muñeco, es un robot seguidor. Dolly nació para ser clonada.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Explore el software de simulación de robots para física, control y aprendizaje de robots.
Repositorio
Código abierto
🤖🐑 Es una oveja, es un muñeco, es un robot seguidor. Dolly nació para ser clonada.
Simulación y física Repositorio
 Investigación
Utilidades MATLAB y Simulink para cinemática, visualización y simulación de sensores de vehículos.
Simulación y física Repositorio
 Investigación
Motor de simulación modular para la investigación en robótica.
Simulación y física Repositorio
 Código abierto
Complemento de Blender para crear modelos de robots URDF, SDF y SMURF.
Simulación y física Repositorio
 Código abierto
Brazo UR5 estilo gimnasio con pinza Robotiq-85/140 en simulador Bullet
Simulación y física Repositorio
 Código abierto
Simuladores cuasi físicos parametrizados para transferencia de manipulaciones diestras
Simulación y física Repositorio
 Investigación
Paquetes ROS que permiten el control, visualización y simulación del modelo Robotiq 2 Fingers Adaptive Grippers versión C3
Simulación y física Repositorio
 Código abierto
Herramientas de simulación para la física interactiva y la investigación de sistemas deformables.
Simulación y física Repositorio
 Código abierto
Un motor de simulación física para aplicaciones de IA física y robótica.
Simulación y física Repositorio
 Código abierto
Código de gradiente de políticas aumentado con demostración para una manipulación diestra.
Simulación y física Repositorio
 Investigación
Entornos de manipulación doméstica y recursos para el aprendizaje de robots.
Simulación y física Repositorio
 Código abierto
Comunidad para aplicar LLM a robótica y un simulador de robot con integración ChatGPT
Simulación y física Repositorio
 Investigación
Integración de simulación de coreonoides con herramientas ROS y hrpsys.
Simulación y física Repositorio
 Investigación
Modelos URDF y SDF del robot humanoide iCub.
Simulación y física Repositorio
 Código abierto
Assistive Gym, un marco de simulación basado en la física para la interacción física entre humanos y robots y asistencia robótica.
Simulación y física Repositorio
 Investigación
Este repositorio contiene código para entrenar y evaluar FlingBot tanto en entornos de simulación como del mundo real en una configuración de brazo robótico dual UR5 para Ubuntu 18.04.
Simulación y física Repositorio
 Investigación
¡Agárralo! Simulador para la investigación del agarre robótico.
Simulación y física Repositorio
 Investigación
Aplicación Isaac Sim para desarrollar, simular y probar robots impulsados por IA.
Simulación y física Repositorio
 Código abierto
robopal: un marco de simulación de robots modular multiplataforma basado en MuJoCo, utilizado principalmente para el aprendizaje por refuerzo y la implementación de algoritmos de control de brazos robóticos.
Simulación y física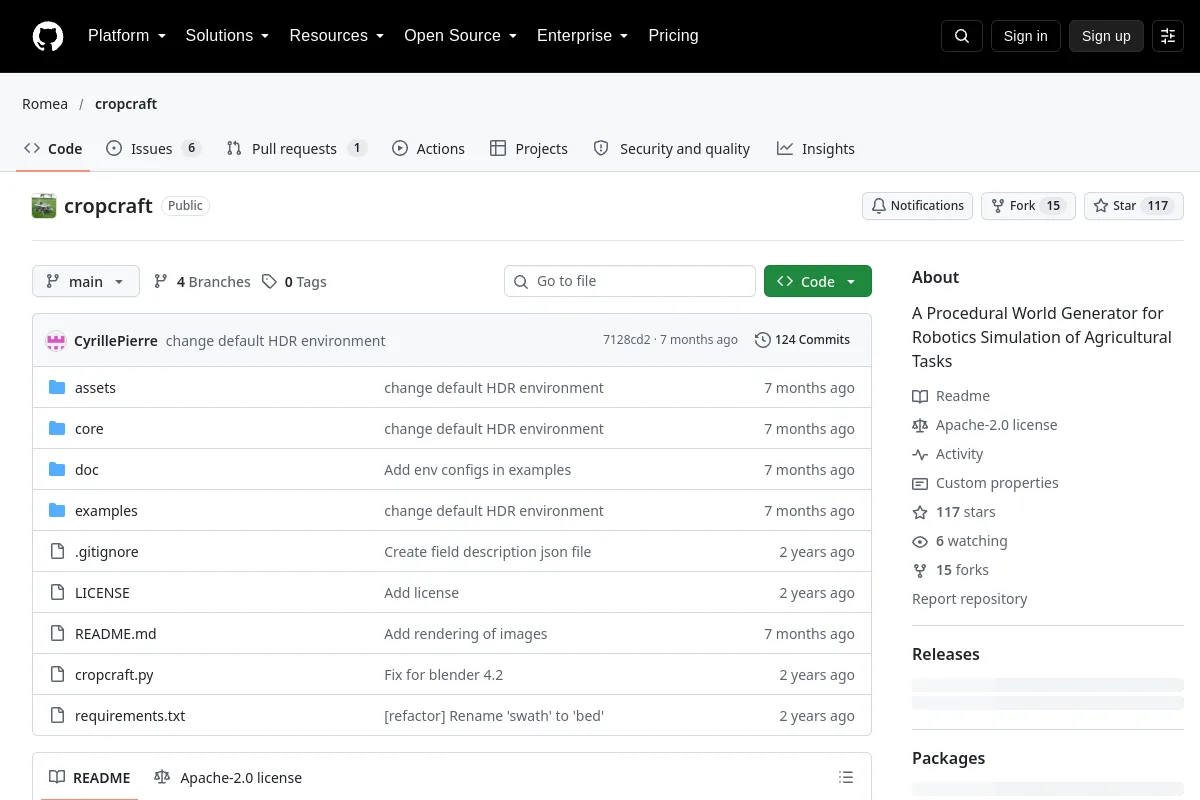 Repositorio
 Código abierto
Un generador de mundos procedimentales para la simulación robótica de tareas agrícolas
Simulación y física Repositorio
 Código abierto
Simulación de escena interactiva para manipulación y comportamiento de agentes incorporados.
Simulación y física Repositorio
 Código abierto
Una plataforma basada en Unity para simulación de física de robots y aprendizaje por refuerzo.
Simulación y física Repositorio
 Código abierto
Una rutina de calibración de articulaciones para cuadrúpedos y manipuladores para facilitar la transferencia de simulación a real de isaaclab y mujoco a robots reales.
Simulación y física Repositorio
 Código abierto
Usando el repositorio
Simulación y físicaNOTAS DE SELECCIÓN
Compare la fidelidad de la física, el renderizado, la compatibilidad con activos de robots y las interfaces de Python. MuJoCo se adapta a experimentos de física y control; Gazebo conecta la simulación con el ecosistema ROS; Isaac Sim admite simulación robótica y datos sintéticos. Verifique los requisitos actuales de GPU y licencia antes de elegir.
¿Conoce algún recurso que pertenezca aquí?