 Förvar
 Öppen källkod
dolly · chapulina
🤖🐑 Det är ett får, det är en docka, det är en efterföljande robot. Dolly föddes för att klonas.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Utforska robotsimuleringsprogramvara för fysik, kontroll och robotinlärning.
Förvar
Öppen källkod
🤖🐑 Det är ett får, det är en docka, det är en efterföljande robot. Dolly föddes för att klonas.
Simulering & fysik Förvar
 Forskning
MATLAB och Simulink verktyg för fordons kinematik, visualisering och sensorsimulering.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Blender-tillägg för att skapa URDF-, SDF- och SMURF-robotmodeller.
Simulering & fysik Förvar
 Öppen källkod
Gym-stilad UR5-arm med Robotiq-85 / 140 gripdon i Bullet-simulator
Simulering & fysik Förvar
 Öppen källkod
Parametrerade kvasi-fysiska simulatorer för överföring av fingerfärdiga manipulationer
Simulering & fysik Förvar
 Forskning
ROS-paket som möjliggör kontroll, visualisering och simulering av Robotiq 2 Fingers Adaptive Grippers modellversion C3
Simulering & fysik Förvar
 Öppen källkod
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysik Förvar
 Öppen källkod
En fysiksimuleringsmotor för robot- och fysiska AI-applikationer.
Simulering & fysik Förvar
 Öppen källkod
Demonstrationsförstärkt policygradientkod för skicklig manipulation.
Simulering & fysik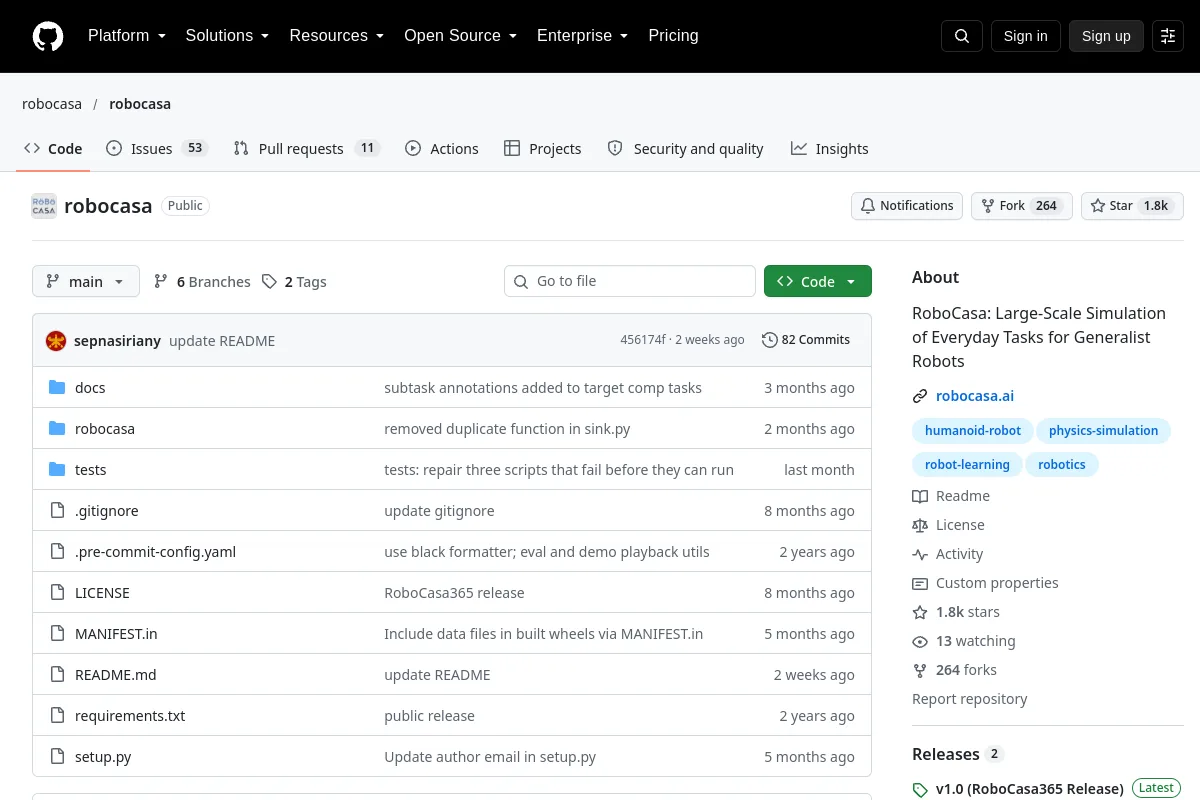 Förvar
 Forskning
Hushållens manipulationsmiljöer och resurser för robotinlärning.
Simulering & fysik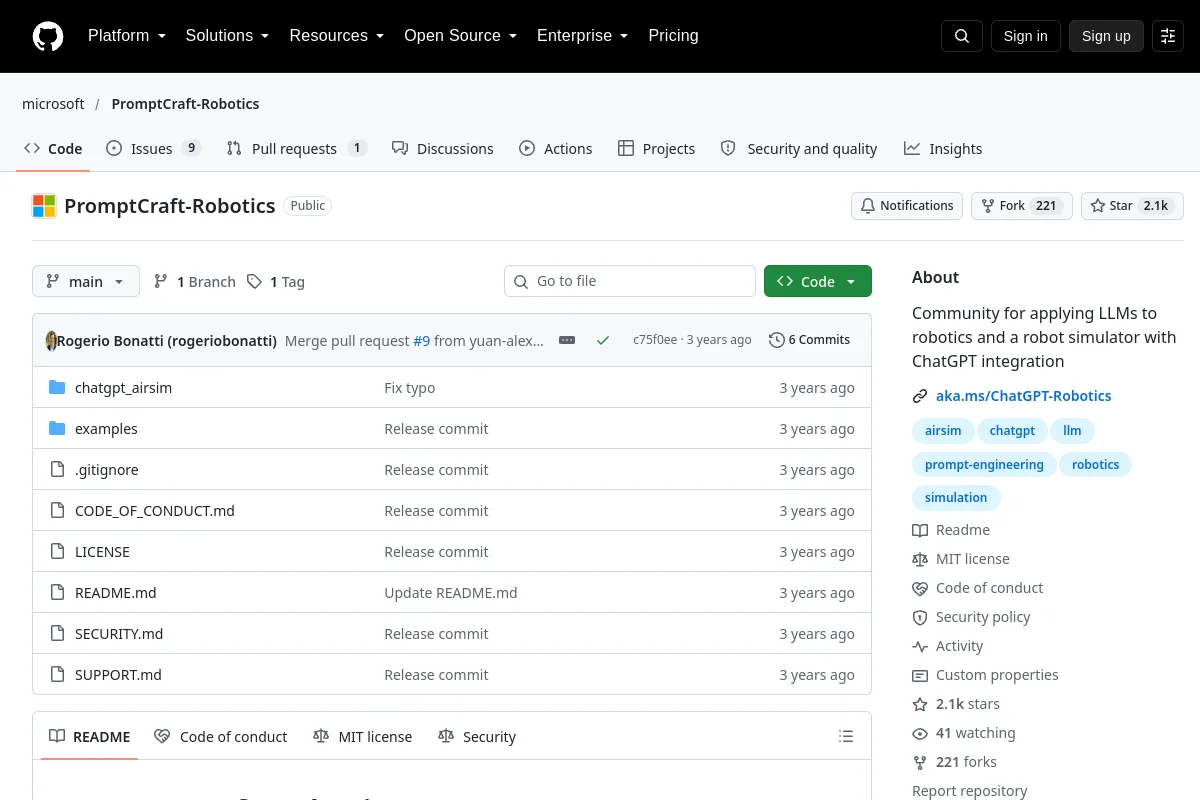 Förvar
 Öppen källkod
Community för att tillämpa LLM på robotik och en robotsimulator med ChatGPT-integration
Simulering & fysik Förvar
 Forskning
Choreonoid-simuleringsintegration med ROS- och hrpsys-verktyg.
Simulering & fysik Förvar
 Forskning
URDF- och SDF-modeller av den mänskliga roboten iCub.
Simulering & fysik Förvar
 Öppen källkod
Assistive Gym, ett fysikbaserat simuleringsramverk för fysisk människa-robotinteraktion och robotassistans.
Simulering & fysik Förvar
 Forskning
Det här arkivet innehåller kod för att träna och utvärdera FlingBot i både simulerings- och verkliga inställningar på en dual-UR5-robotarmskonfiguration för Ubuntu 18.04
Simulering & fysik Förvar
 Forskning
Ta tag i det! simulator för forskning om robotgrepp.
Simulering & fysik Förvar
 Forskning
Isaac Sim applikation för att utveckla, simulera och testa AI-drivna robotar.
Simulering & fysik Förvar
 Öppen källkod
robopal: ett multiplattforms-, modulärt robotsimuleringsramverk baserat på MuJoCo, huvudsakligen använt för förstärkningsinlärning och implementering av kontrollalgoritmer av robotarmar.
Simulering & fysik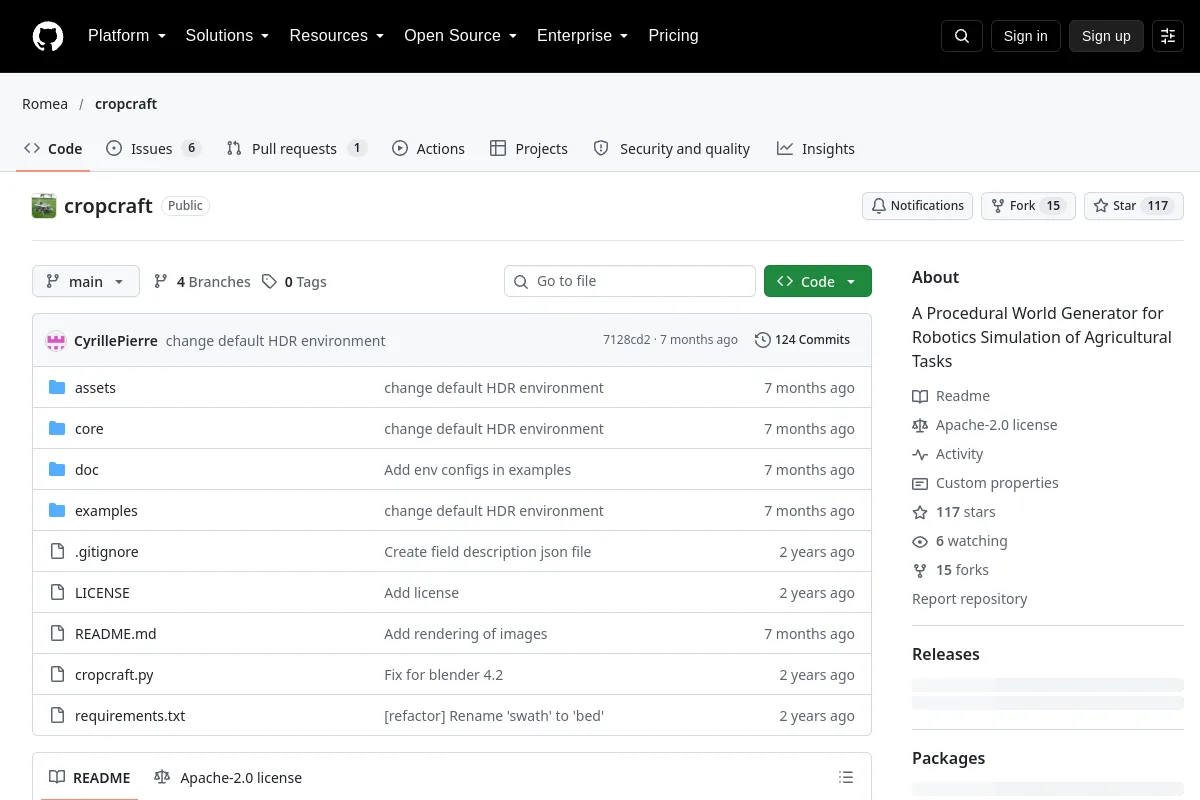 Förvar
 Öppen källkod
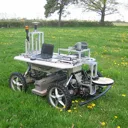
En processuell världsgenerator för robotsimulering av jordbruksuppgifter
Simulering & fysik Förvar
 Öppen källkod
Interaktiv scensimulering för förkroppsligade agentbeteende och manipulation.
Simulering & fysik Förvar
 Öppen källkod
En Unity-baserad plattform för robotfysiksimulering och förstärkningsinlärning.
Simulering & fysik Förvar
 Öppen källkod
En ledkalibreringsrutin för fyrfota och manipulatorer för att underlätta sim-till-verklig överföring från isaaclab och mujoco till riktiga robotar
Simulering & fysik Förvar
 Öppen källkod
Använder förvaret
Simulering & fysikURVALSANMÄRKNINGAR
Jämför fysiktrohet, rendering, stöd för robottillgångar och Python-gränssnitt. MuJoCo passar fysik och kontrollexperiment; Gazebo kopplar ihop simulering med ROS-ekosystemet; Isaac Sim stöder robotsimulering och syntetiska data. Kontrollera aktuella GPU och licenskrav innan du väljer.
Vet du en resurs som hör hemma här?
