 Repositorio
 Código abierto
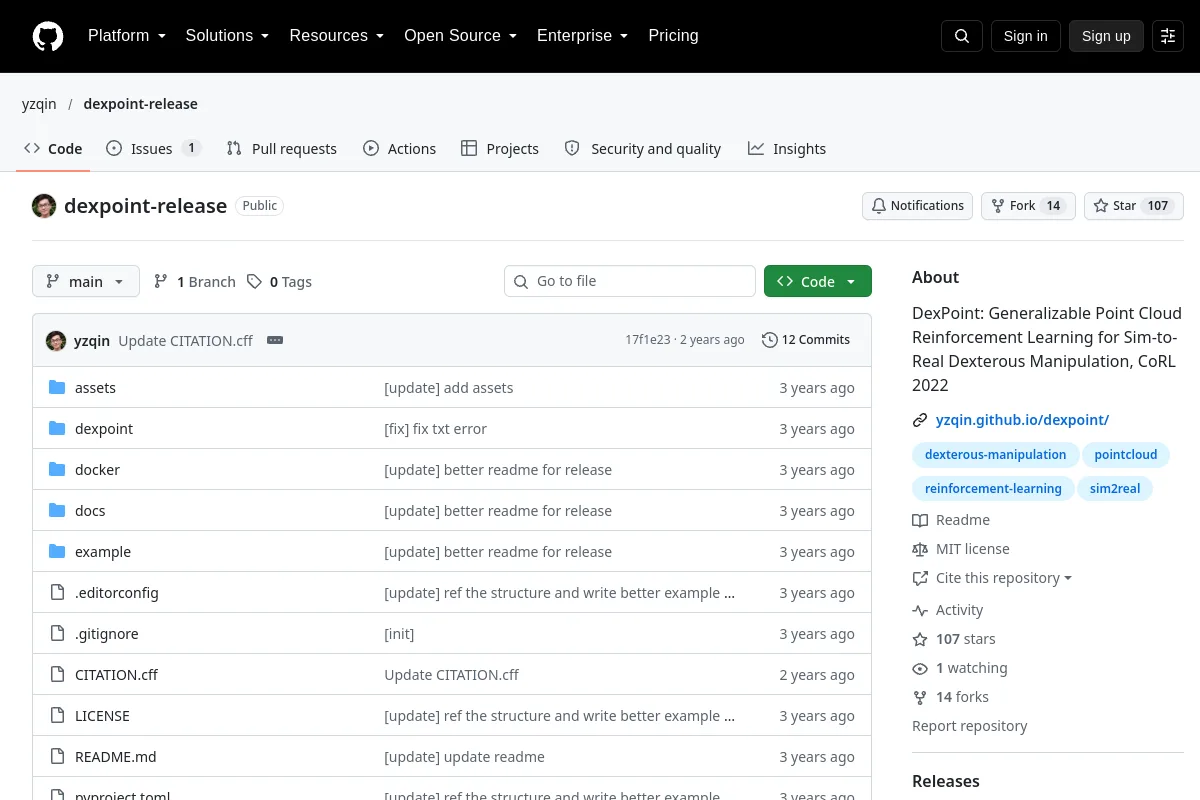
dexpoint-release · yzqin
DexPoint: aprendizaje por refuerzo de nubes de puntos generalizables para una manipulación diestra de simulación a real, CoRL 2022
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
DexPoint: aprendizaje por refuerzo de nubes de puntos generalizables para una manipulación diestra de simulación a real, CoRL 2022
Percepción y geometría Repositorio
 Investigación
Biblioteca de grupos de mentiras C++ basada en Eigen para cálculo geométrico.
Percepción y geometría Repositorio
 Código abierto
Herramientas de odometría inercial LiDAR para la estimación del estado de robots móviles.
Navegación y SLAM Repositorio
 Código abierto
Herramientas de mapeo y localización para flujos de trabajo de navegación ROS 2.
Navegación y SLAM Repositorio
 Código abierto
Biblioteca de visión por computadora para procesamiento, calibración y percepción de imágenes.
Percepción y geometría Repositorio
 Investigación
Dexbotic proporciona una caja de herramientas para el desarrollo de modelos de visión-lenguaje-acción.
Marcos de aprendizaje de robots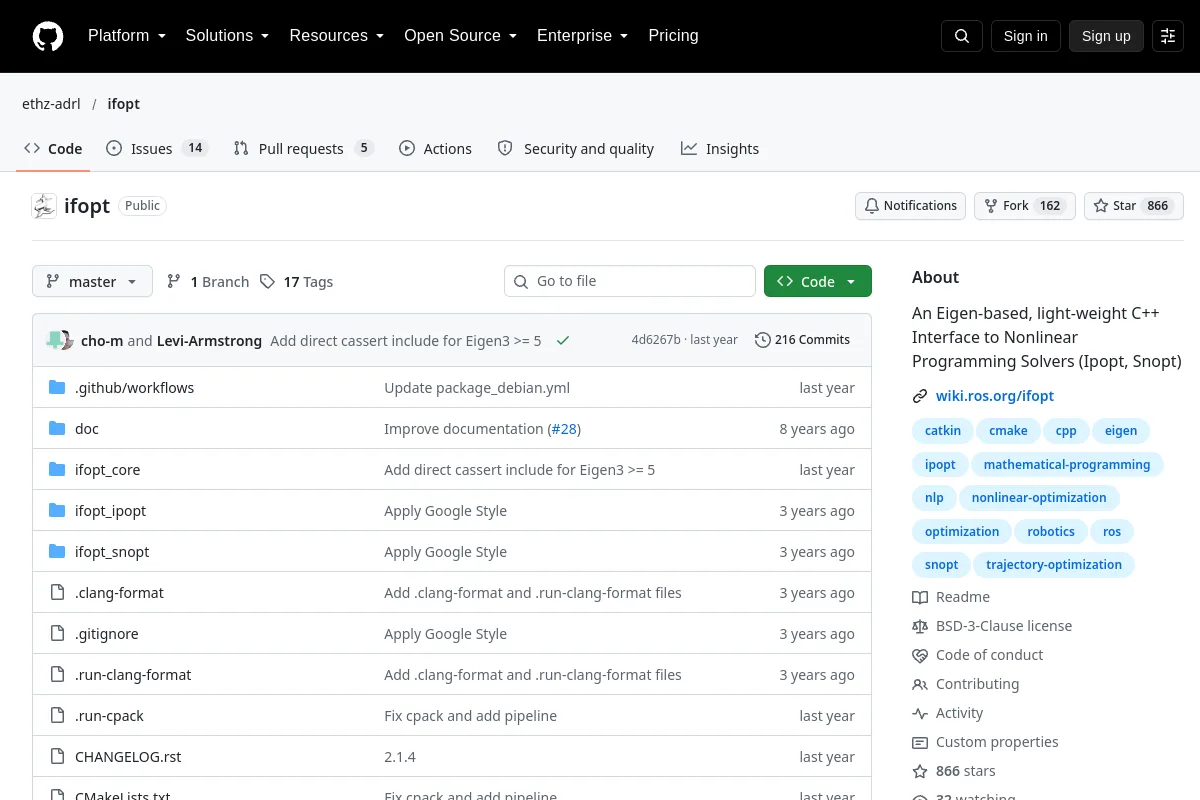 Repositorio
 Código abierto
Interfaz C++ para solucionadores de programación no lineal.
Planificación y control de movimiento Repositorio
 Investigación
Paquete de simulación de robots obsoleto integrado con OpenAI Gym.
Simulación y física Repositorio
 Código abierto
Marco Python para simulación acelerada por GPU y computación diferenciable.
Simulación y física Repositorio
 Código abierto
Esta es una biblioteca que proporciona tareas de manipulación manual con doble destreza a través de Isaac Gym.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Puente ROS2 para operar algunos robots aspiradores
SDK de robots Repositorio
 Investigación
Simulador de vehículos autónomos construido sobre Unreal Engine y Unity.
Percepción y geometría Repositorio
 Investigación
Algoritmos para filtrado, registro y análisis geométrico de nubes de puntos.
Percepción y geometría Sitio web
 Investigación
Herramientas de teleoperación para la recogida de demostraciones de manipulación bimanual.
Software de teleoperación Repositorio
 Código abierto
UMI en piernas: hacer que las políticas de manipulación sean móviles con controladores de cuerpo entero centrados en la manipulación
Planificación y control de movimiento Repositorio
 Código abierto
Kit de herramientas YOLO para detección, segmentación, estimación de pose y seguimiento.
Percepción y geometría Repositorio
 Código abierto
SuMa++: SLAM semántico eficiente basado en LiDAR (Chen et al IROS 2019)
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Herramientas de optimización y diferenciación algorítmica utilizadas en el control robótico.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Gráficos de escena dinámicos colaborativos en 3D para conducción automatizada
Marcos de aprendizaje de robots Repositorio
 Código abierto
Corrección de mapas interactivos para SLAM de gráficos 3D
Navegación y SLAM Repositorio
 Código abierto
Localización y mapeo simultáneos de gráficos multirobot descentralizados
Navegación y SLAM Repositorio
 Código abierto
Software de investigación cartográfica y odometría inercial LiDAR.
Navegación y SLAM Repositorio
 Investigación
Sistema SLAM visual denso para mapeo a gran escala.
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?
