 Repozytorium
 Otwarte źródło
dexpoint-release · yzqin
DexPoint: Uogólnione uczenie się ze wzmocnieniem chmury punktów na potrzeby zręcznej manipulacji Sim-to-Real, CoRL 2022
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
DexPoint: Uogólnione uczenie się ze wzmocnieniem chmury punktów na potrzeby zręcznej manipulacji Sim-to-Real, CoRL 2022
Percepcja i geometria Repozytorium
 Badania
Biblioteka grup Lie w języku C++ oparta na eigen do obliczeń geometrycznych.
Percepcja i geometria Repozytorium
 Otwarte źródło
Narzędzia odometrii inercyjnej LiDAR do oceny stanu robotów mobilnych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do mapowania i lokalizacji dla procesów nawigacji ROS 2.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Biblioteka widzenia komputerowego do przetwarzania, kalibracji i percepcji obrazu.
Percepcja i geometria Repozytorium
 Badania
Dexbotic zapewnia zestaw narzędzi do opracowywania modelu wizji, języka i działania.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Interfejs C++ do rozwiązań programowania nieliniowego.
Planowanie i kontrola ruchu Repozytorium
 Badania
Przestarzały pakiet symulacji robota zintegrowany z OpenAI Gym.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Framework Pythona do symulacji akcelerowanej przez GPU i obliczeń różniczkowych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Jest to biblioteka, która zapewnia podwójne zadania zręcznej manipulacji rękami za pośrednictwem Isaac Gym
Frameworki uczenia się robotów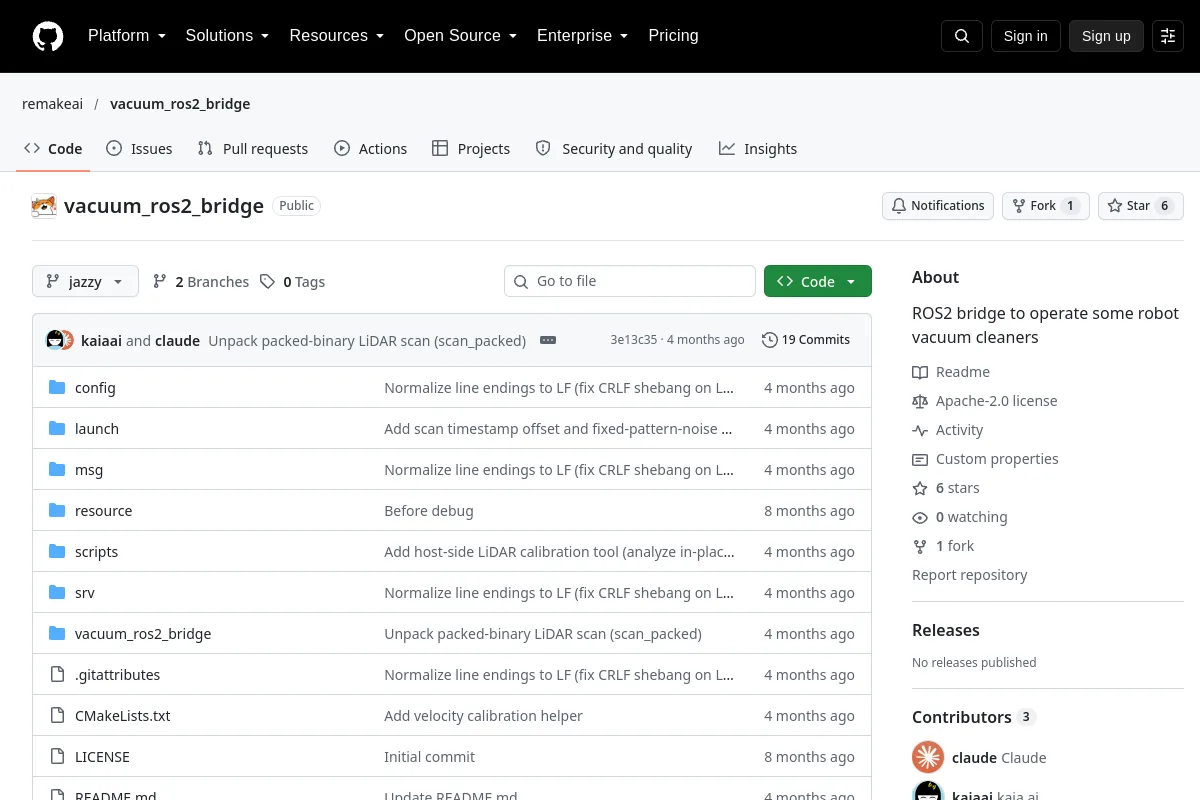 Repozytorium
 Otwarte źródło
Mostek ROS2 do obsługi niektórych robotów sprzątających
Zestawy SDK robota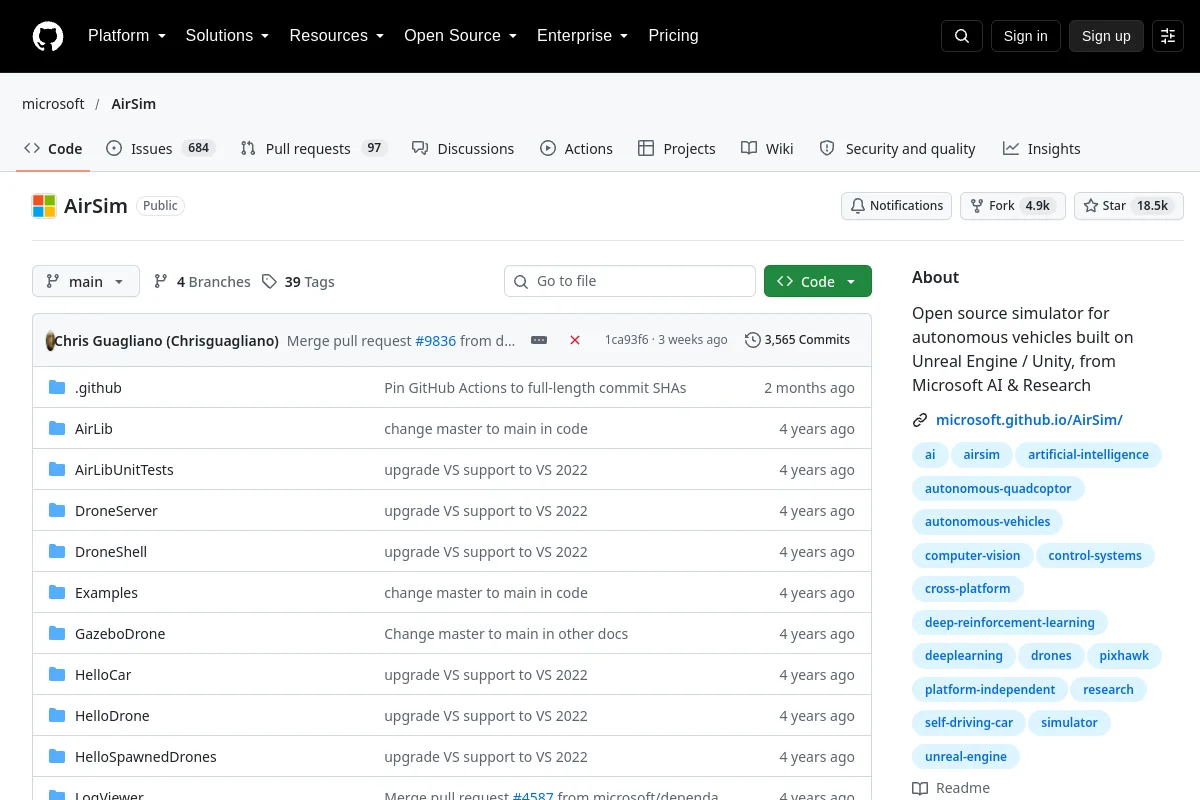 Repozytorium
 Badania
Symulator pojazdów autonomicznych zbudowany na silniku Unreal Engine i Unity.
Percepcja i geometria Repozytorium
 Badania
Algorytmy filtrowania chmur punktów, rejestracji i analizy geometrycznej.
Percepcja i geometria Strona internetowa
 Badania
Narzędzia teleoperacyjne do zbierania demonstracji manipulacji bimanualnych.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
UMI na nogach: mobilność zasad manipulacji dzięki kontrolerom całego ciała zorientowanym na manipulację
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Zestaw narzędzi YOLO do wykrywania, segmentacji, szacowania pozycji i śledzenia.
Percepcja i geometria Repozytorium
 Otwarte źródło
SuMa++: Wydajny semantyczny SLAM oparty na LiDAR (Chen i in. IROS 2019)
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
Narzędzia optymalizacji i różnicowania algorytmicznego stosowane w sterowaniu robotycznym.
Frameworki uczenia się robotów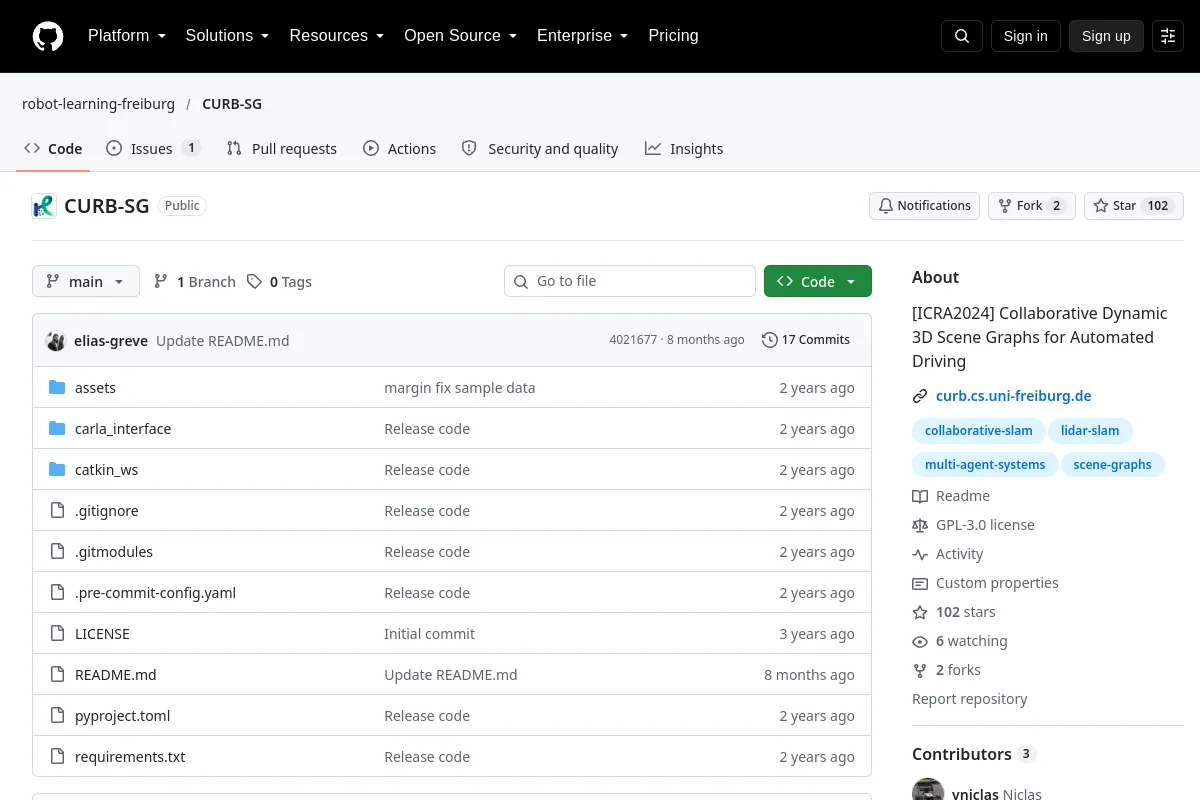 Repozytorium
 Otwarte źródło
Wspólne dynamiczne wykresy scen 3D dla zautomatyzowanej jazdy
Frameworki uczenia się robotów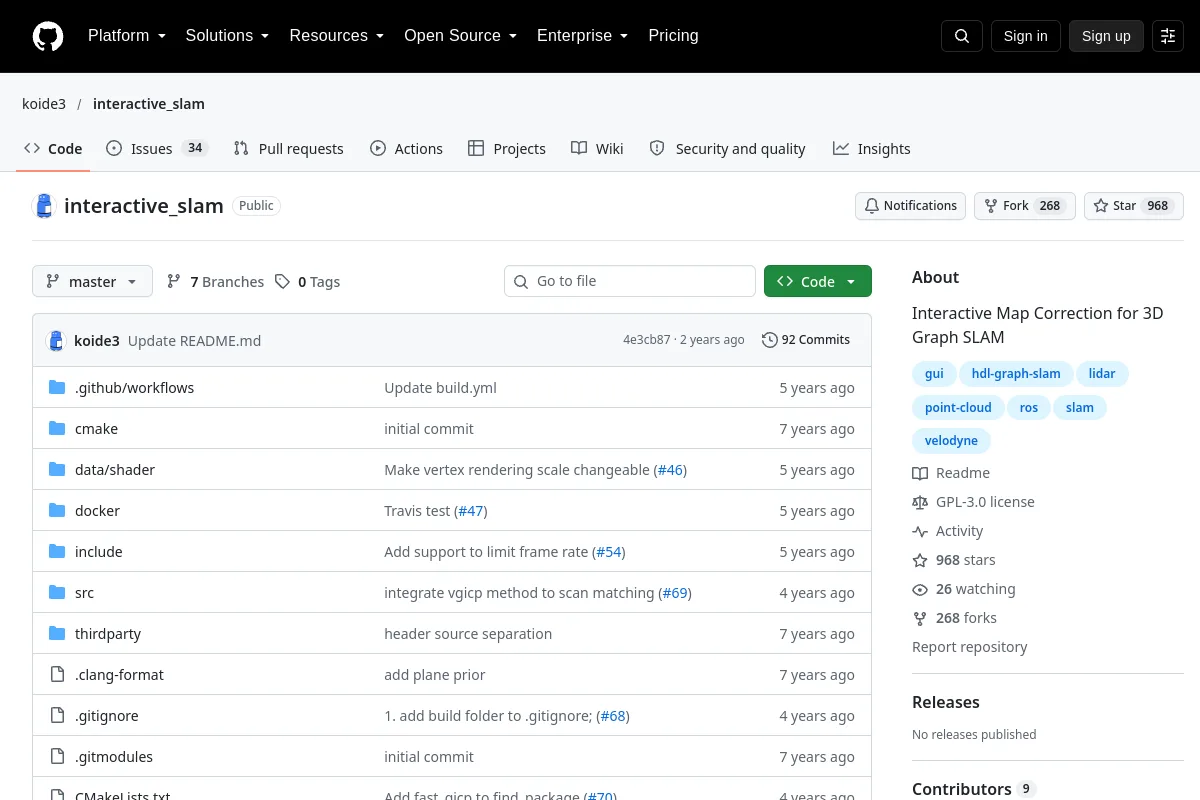 Repozytorium
 Otwarte źródło
Interaktywna korekta mapy dla wykresu 3D SLAM
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Zdecentralizowany wykres wielu robotów, jednoczesna lokalizacja i mapowanie
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Oprogramowanie do badań odometrycznych i mapowania inercyjnego LiDAR.
Nawigacja i SLAM Repozytorium
Znasz zasób, który tu pasuje?

