 Repozytorium
Oprogramowanie / Otwarte źródło
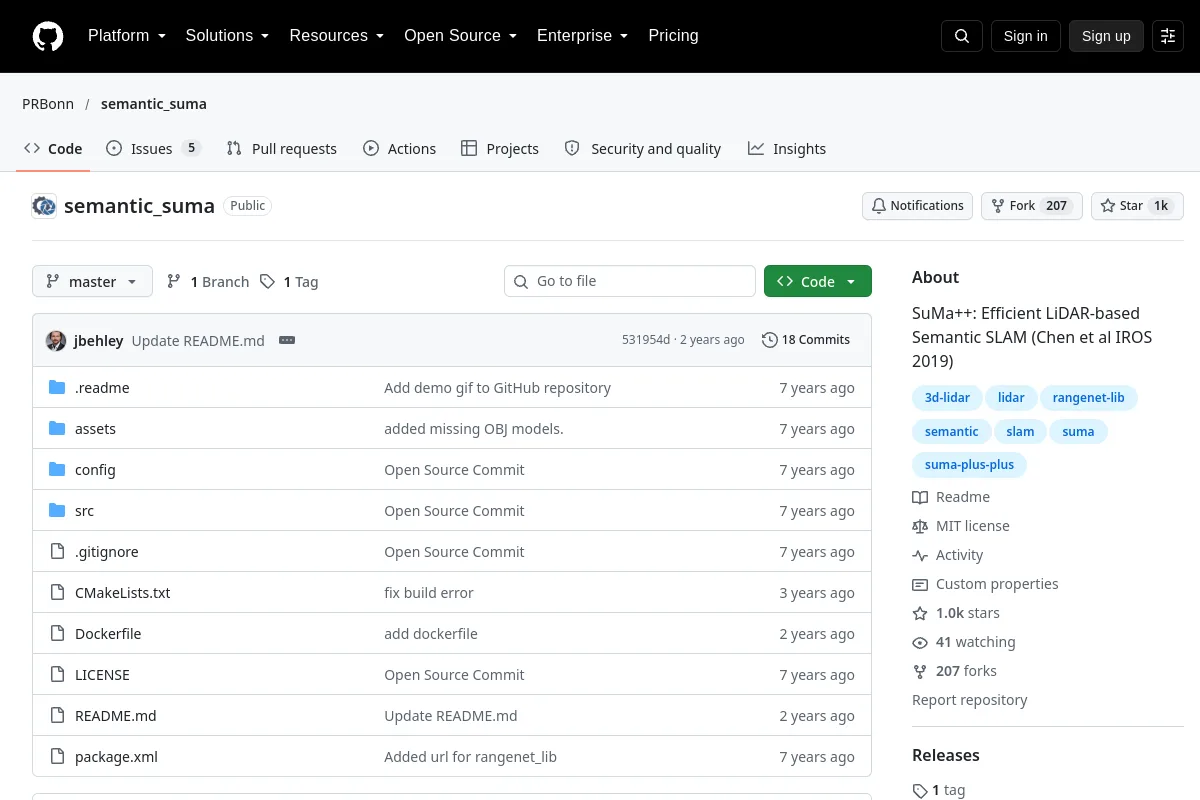
semantic_suma · PRBonn
SuMa++: Wydajny semantyczny SLAM oparty na LiDAR (Chen i in. IROS 2019)
Przegląd
SuMa++: Wydajny semantyczny SLAM oparty na LiDAR (Chen i in. IROS 2019)
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Informacje o projekcie
- Konserwator
- PRBonn
- Język podstawowy
- C++
- Licencja na kod repozytorium
- MIT
- Licencja na wagę modelu
- Nie nagrano
- Licencja na zbiór danych
- Nie nagrano
- Licencja na projektowanie sprzętu
- Nie nagrano
- Konserwacja
- Nie zarchiwizowane w ostatnio zarejestrowanych metadanych
- Ostatnio zaobserwowane wypchnięcie repozytorium
- 2024-03-12
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Sekcje dokumentacji
- SuMa++: Efficient LiDAR-based Semantic SLAM
- Table of Contents
- Publication
- Docker
- Dependencies
- Buduj
Przeglądaj kategorie tego zasobu
Przeglądaj powiązane kolekcje
Przeglądaj Oprogramowanie →Więcej w Oprogramowanie
Repozytorium

 Repozytorium
 Otwarte źródło
OverlapNet · PRBonn
OverlapNet - Zamykanie pętli dla SLAM opartego na 3D LiDAR (chen2020rss)
Nawigacja i SLAM