 Deposito
 Fonte aperta
dexpoint-release · yzqin
DexPoint: apprendimento rafforzativo della nuvola di punti generalizzabile per la manipolazione abile dalla simulazione alla realtà, CoRL 2022
Percezione e geometriaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
DexPoint: apprendimento rafforzativo della nuvola di punti generalizzabile per la manipolazione abile dalla simulazione alla realtà, CoRL 2022
Percezione e geometria Deposito
 Ricerca
Libreria di gruppi di Lie C++ basata su Eigen per il calcolo geometrico.
Percezione e geometria Deposito
 Fonte aperta
Strumenti di odometria inerziale LiDAR per la stima dello stato della robotica mobile.
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAM Deposito
 Fonte aperta
Libreria di visione artificiale per l'elaborazione, la calibrazione e la percezione delle immagini.
Percezione e geometria Deposito
 Ricerca
Dexbotic fornisce una serie di strumenti per lo sviluppo di modelli di visione-linguaggio-azione.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Interfaccia C++ per solutori di programmazione non lineare.
Pianificazione e controllo del movimento Deposito
 Ricerca
Pacchetto di simulazione robot deprecato integrato con OpenAI Gym.
Simulazione e fisica Deposito
 Fonte aperta
Framework Python per simulazione accelerata da GPU e calcolo differenziabile.
Simulazione e fisica Deposito
 Fonte aperta
Questa è una libreria che fornisce due compiti di manipolazione delle mani abili attraverso Isaac Gym
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Ponte ROS2 per azionare alcuni robot aspirapolvere
SDK per robot Deposito
 Ricerca
Simulatore per veicoli autonomi costruito su Unreal Engine e Unity.
Percezione e geometria Deposito
 Ricerca
Algoritmi per il filtraggio, la registrazione e l'analisi geometrica di nuvole di punti.
Percezione e geometria Sito web
 Ricerca
Strumenti di teleoperazione per raccogliere dimostrazioni di manipolazione bimanuale.
Software di teleoperazione Deposito
 Fonte aperta
UMI sulle gambe: rendere mobili le politiche di manipolazione con controller del corpo intero incentrati sulla manipolazione
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Toolkit YOLO per rilevamento, segmentazione, stima della posa e tracciamento.
Percezione e geometria Deposito
 Fonte aperta
SuMa++: SLAM semantico efficiente basato su LiDAR (Chen et al IROS 2019)
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Strumenti di ottimizzazione e differenziazione algoritmica utilizzati nel controllo robotico.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
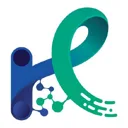
Grafici collaborativi di scene 3D dinamiche per la guida automatizzata
Strutture di apprendimento dei robot Deposito
 Fonte aperta
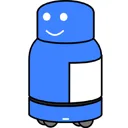
Correzione interattiva della mappa per SLAM grafico 3D
Navigazione e SLAM Deposito
 Fonte aperta
Localizzazione e mappatura simultanea di grafici multi-robot decentralizzati
Navigazione e SLAM Deposito
 Fonte aperta
Software di ricerca per odometria e mappatura inerziale LiDAR.
Navigazione e SLAM Deposito
 Ricerca
Sistema SLAM visivo denso per mappatura su larga scala.
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?
