Repositorio
 Investigación
ur arm rl · darshmenon
MuJoCo entornos de aprendizaje por refuerzo para alcance y manipulación de UR5e.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
MuJoCo entornos de aprendizaje por refuerzo para alcance y manipulación de UR5e.
Simulación y física Repositorio
 Investigación
Aprendizaje por refuerzo utilizando rlkit, UR5, pinza Robotiq en ROS (sistema operativo de robot)
Middleware y comunicación Repositorio
 Repositorio
 Investigación
Código de investigación de Ventura para navegación condicionada por tareas con modelos de difusión.
Navegación y SLAM Repositorio
 Investigación
ViKi convierte demostraciones RGB-D humanas en movimientos de robots reorientados y conjuntos de datos LeRobot.
Software de teleoperación Repositorio
 Investigación
La implementación Visibility-Aware RRT* para navegación crítica para la seguridad con robots de percepción limitada.
Navegación y SLAM Repositorio
 Investigación
Kit de herramientas para la locomoción cuadrúpeda guiada por visión, con flujos de trabajo de simulación e implementación.
Percepción y geometría Repositorio
 Investigación
Plataforma de servo visual para control de movimiento basado en percepción.
Percepción y geometría Repositorio
 Investigación
Referencias de investigación para SLAM visual y semántico.
Navegación y SLAM Repositorio
 Investigación
Vitruvio es un marco para el análisis y optimización rápidos del diseño de patas para robots con patas. El propósito del marco de simulación es guiar las primeras etapas del diseño de robots con patas. El final…
Simulación y física Repositorio
 Investigación
Canal modular de percepción, planificación de comprensión, seguimiento y clasificación para la robótica de aprendizaje automático
Percepción y geometría Repositorio
 Investigación
Aprender robótica jugando con V-REP
Simulación y física Repositorio
 Investigación
Herramientas de implementación y capacitación de RL de simulación a real para el robot Unitree Go1.
Marcos de aprendizaje de robots Sitio web
 Investigación
Un entorno de simulación de robots con modelos de sensores e interfaces de controlador.
Simulación y física Repositorio
 Investigación
Isaac Lab entornos y flujos de trabajo para robótica móvil.
Marcos de aprendizaje de robots Repositorio
 Investigación
Envoltorio de middleware Robotics MOM y RPC con integración de marco de aprendizaje profundo
Middleware y comunicación Repositorio
 Investigación
Un diseño de controlador de velocidad electrónico para motores BLDC con sensor.
Planificación y control de movimiento Repositorio
 Investigación
Herramientas de teleoperación de dispositivos XR para robots humanoides Unitree.
Software de teleoperación Repositorio
 Investigación
Middleware y herramientas para sistemas robóticos distribuidos.
Middleware y comunicación Repositorio
 Investigación
Implementación de aprendizaje robótico con flujos de trabajo de teleoperación ALOHA.
Marcos de aprendizaje de robots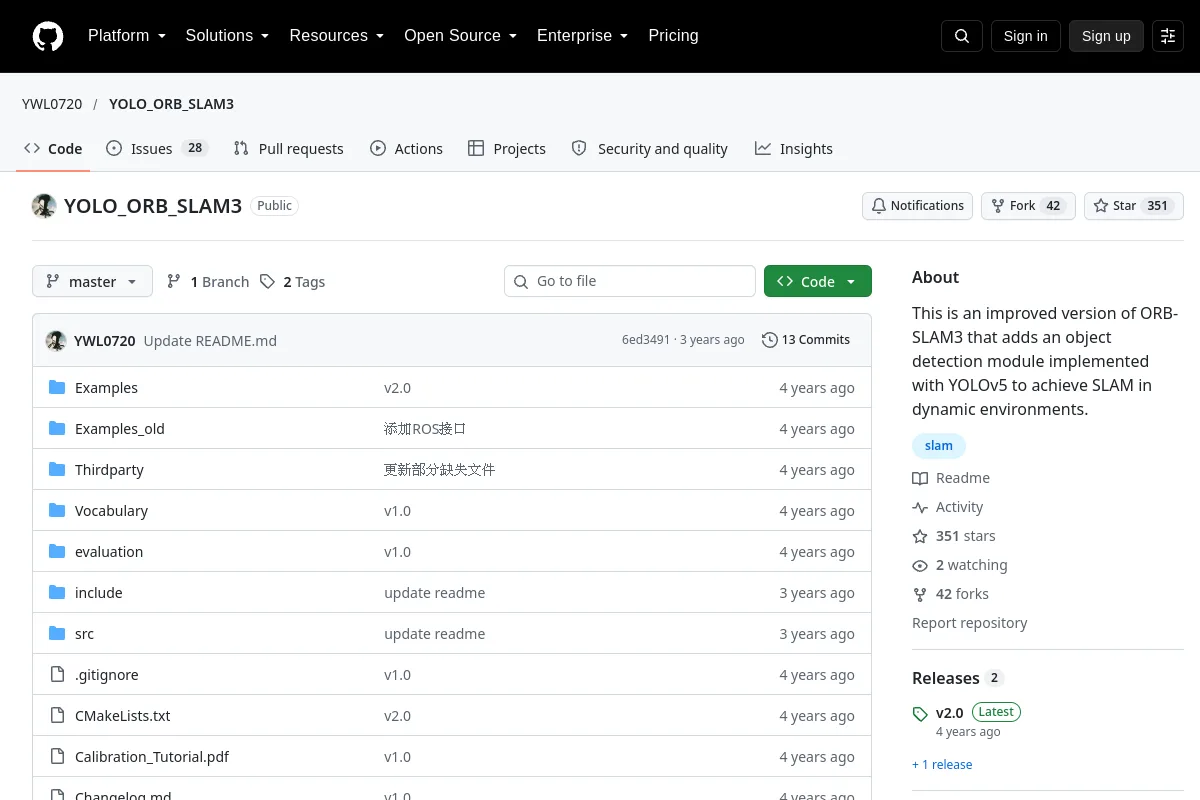 Repositorio
 Investigación
Esta es una versión mejorada de ORB-SLAM3 que agrega un módulo de detección de objetos implementado con YOLOv5 para lograr SLAM en entornos dinámicos.
Navegación y SLAM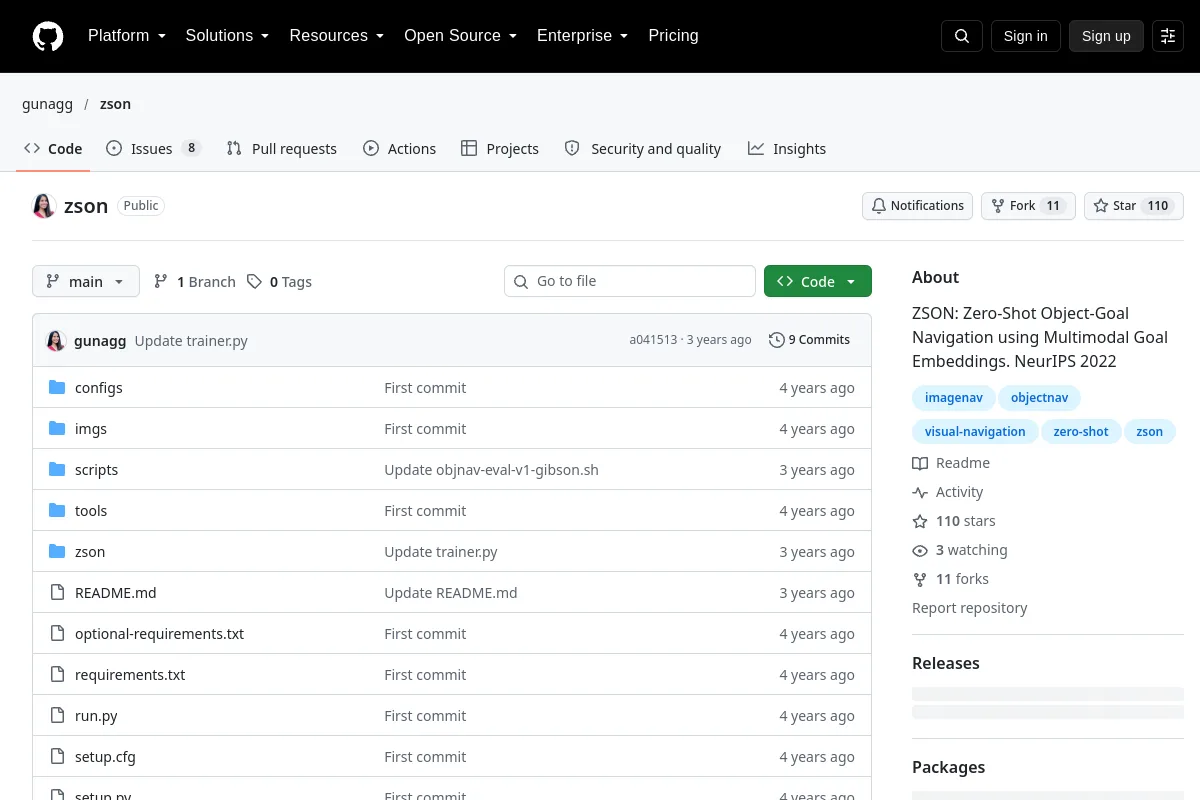 Repositorio
 Investigación
ZSON: Navegación de objetivo-objeto de disparo cero mediante incrustaciones de objetivos multimodales. NeuroIPS 2022
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?