 Förvar
 Forskning
stretch description · robot-descriptions
URDF-modell av Stretch RE1 mobilmanipulator.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Forskning
URDF-modell av Stretch RE1 mobilmanipulator.
Robotinlärningsramar Förvar
 Forskning
ROS 2-paket för Hello Robot Stretch mobila manipulatorer.
Robotinlärningsramar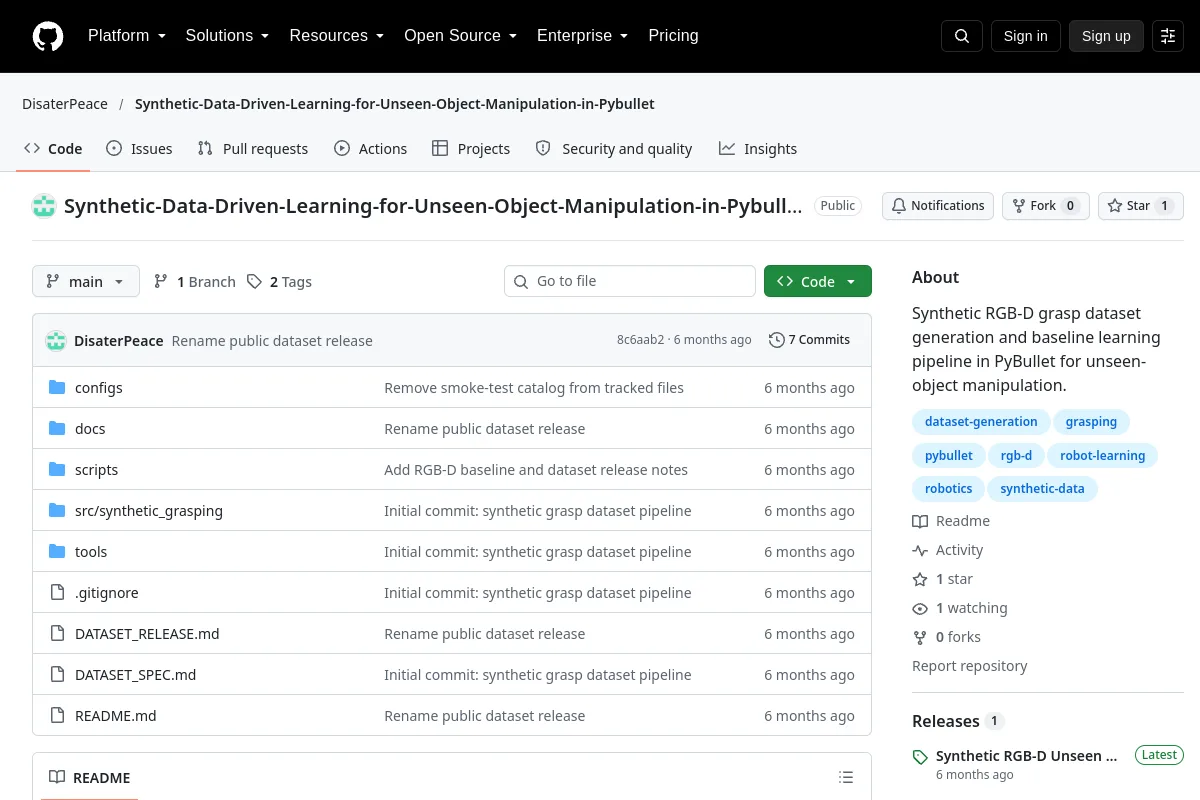 Förvar
 Forskning
Detta PyBullet-projekt genererar syntetiska RGB-D-greppdata och tränar baslinjer för manipulering av osynliga objekt.
Robotinlärningsramar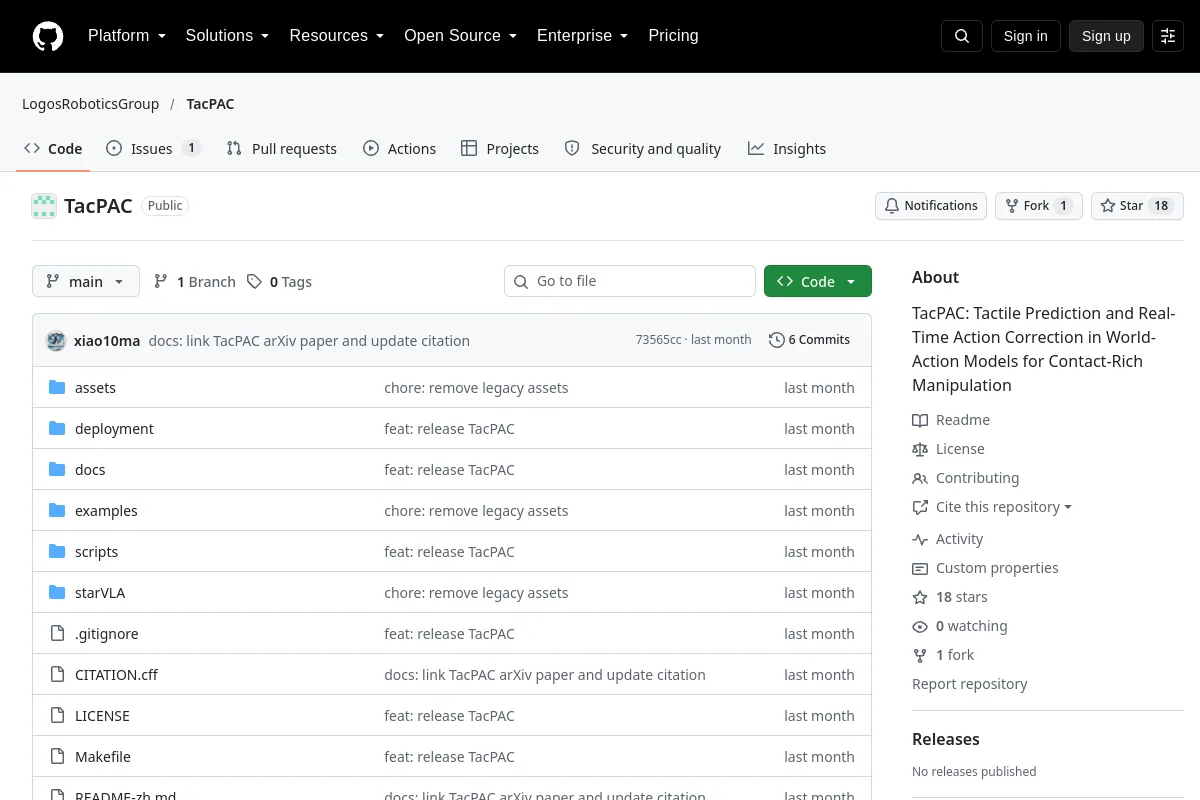 Förvar
 Forskning
Taktil förutsägelse och åtgärdskorrigeringsforskning för kontaktrik manipulation.
Robotinlärningsramar Förvar
 Öppen källkod
TALOS robotmodelldata för ramverket Stack-of-Tasks.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Ett CPU-orienterat imitationslärande laboratorium för demonstrationer, beteendekloning och utvärdering.
Robotinlärningsramar Förvar
 Öppen källkod
URDF och Xacro modellbeskrivningar för Upkie hjul tvåbenta.
Robotinlärningsramar Förvar
 Forskning
Sim-to-real RL-tränings- och implementeringsverktyg för Unitree Go1-roboten.
Robotinlärningsramar Förvar
 Forskning
Isaac Lab miljöer och arbetsflöden för mobil robotik.
Robotinlärningsramar Förvar
 Forskning
Implementering av robotinlärning med ALOHA-arbetsflöden för teleoperation.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2-integration för Ultralytics YOLO-uppfattningsmodeller.
Robotinlärningsramar Webbplats
 Öppen källkod
Ett Python-verktyg med öppen källkod för robotinlärning i verkligheten.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?