 Förvar
THE EMBODIED AI DIRECTORY
Robotinlärningsramar
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar

 Förvar

 Förvar
 Forskning
starVLA · starVLA
StarVLA tillhandahåller modulär kod för utveckling av vision-språk-action-modeller.
Robotinlärningsramar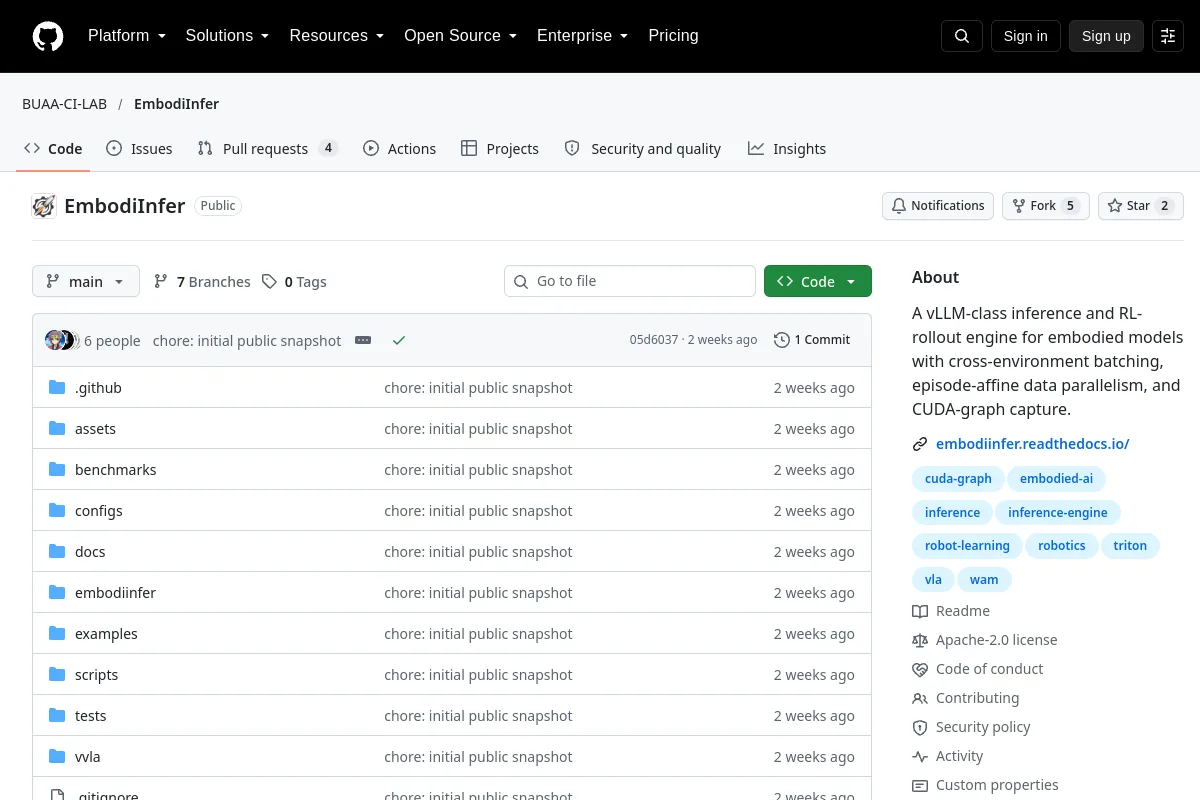 Förvar
 Forskning
EmbodiInfer · BUAA-CI-LAB
EmbodiInfer tillhandahåller inferens- och förstärkningsinlärningsinfrastruktur för förkroppsligade modeller.
Robotinlärningsramar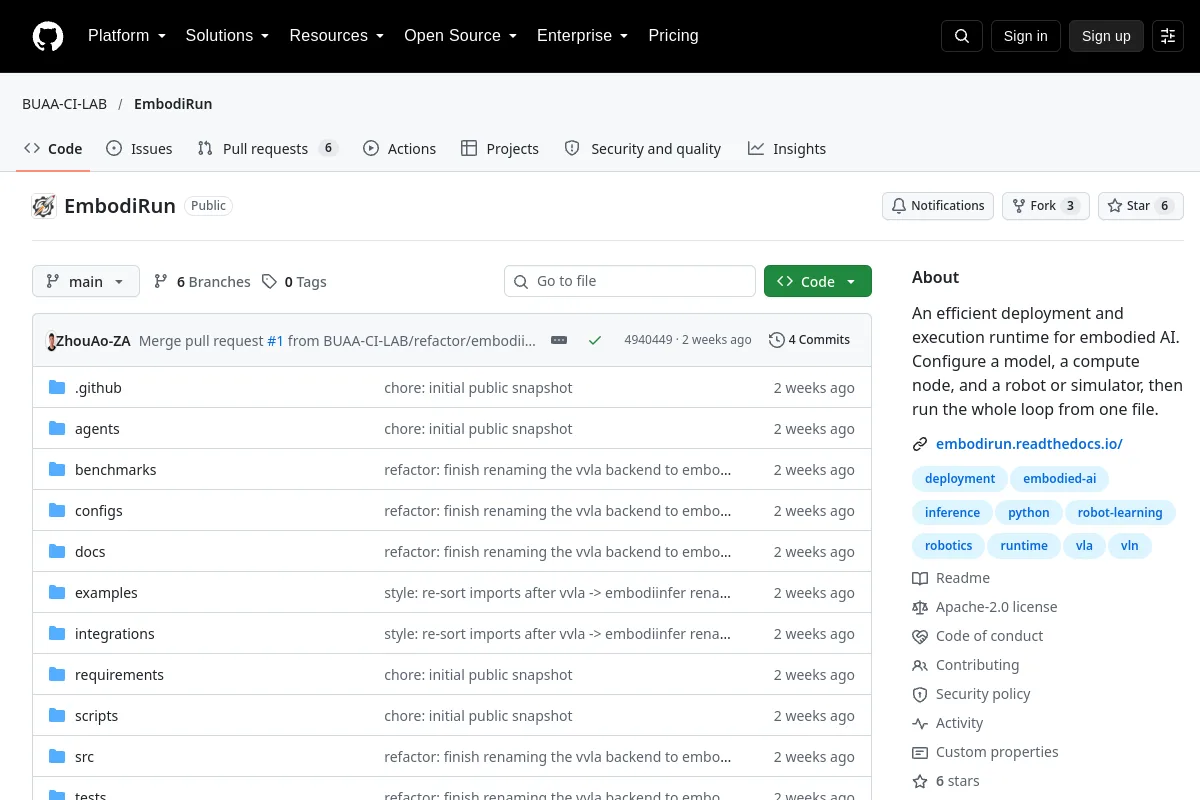 Förvar
 Forskning
EmbodiRun · BUAA-CI-LAB
EmbodiRun tillhandahåller en runtime som kopplar samman förkroppsligade modeller med beräkningsnoder och robotar eller simulatorer.
Robotinlärningsramar Förvar
 Forskning
dexbotic · dexmal
Dexbotic tillhandahåller en verktygslåda för utveckling av vision-språk-actionmodeller.
Robotinlärningsramar Förvar
 Forskning
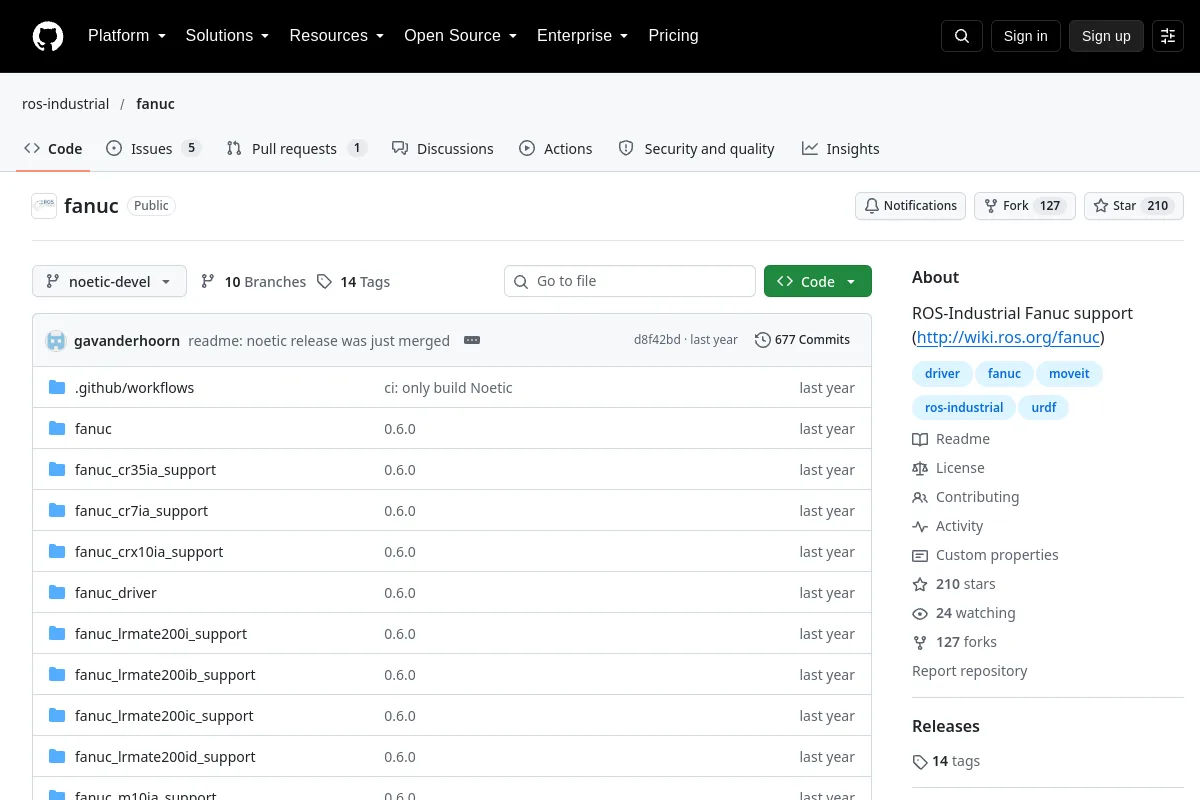
universal robot · ros-industrial
ROS-Industriella stödpaket för Universal Robots armar.
Robotinlärningsramar Förvar
 Forskning
robot assets · ankurhanda
URDF:er och tillgångar för robotmanipulationsexperiment.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Forskning
drake · RobotLocomotion
Verktygssats för modellbaserad robotdesign, simulering och analys.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Forskning
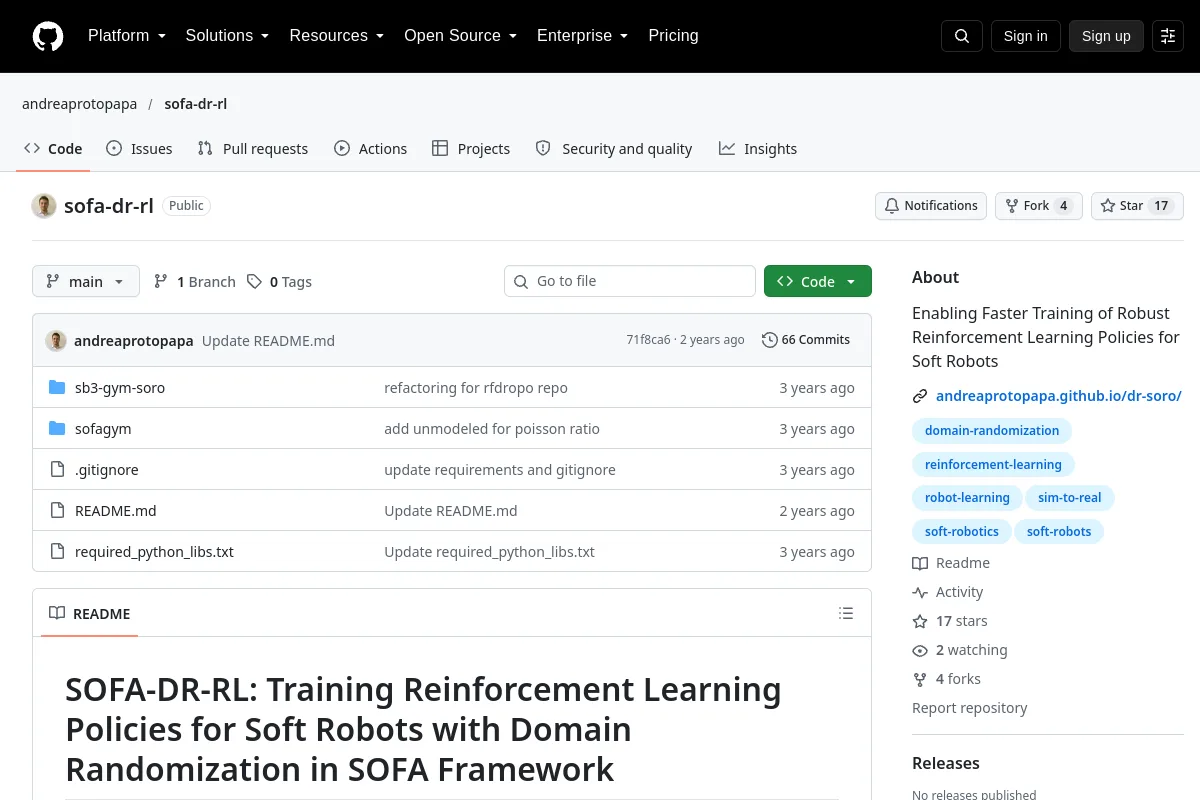
sofa dr rl · andreaprotopapa
SOFA-baserad mjukrobot RL med domänrandomisering.
Robotinlärningsramar Förvar
 Forskning
stretch ros · hello-robot
ROS-paket för Hello Robot Stretch mobila manipulatorer.
Robotinlärningsramar Förvar
 Forskning
rlinf actprobe · BigBen111
RLinf ActProbe lägger till sondbaserad tidig avslutning till inlärning av förstärkt policy.
Robotinlärningsramar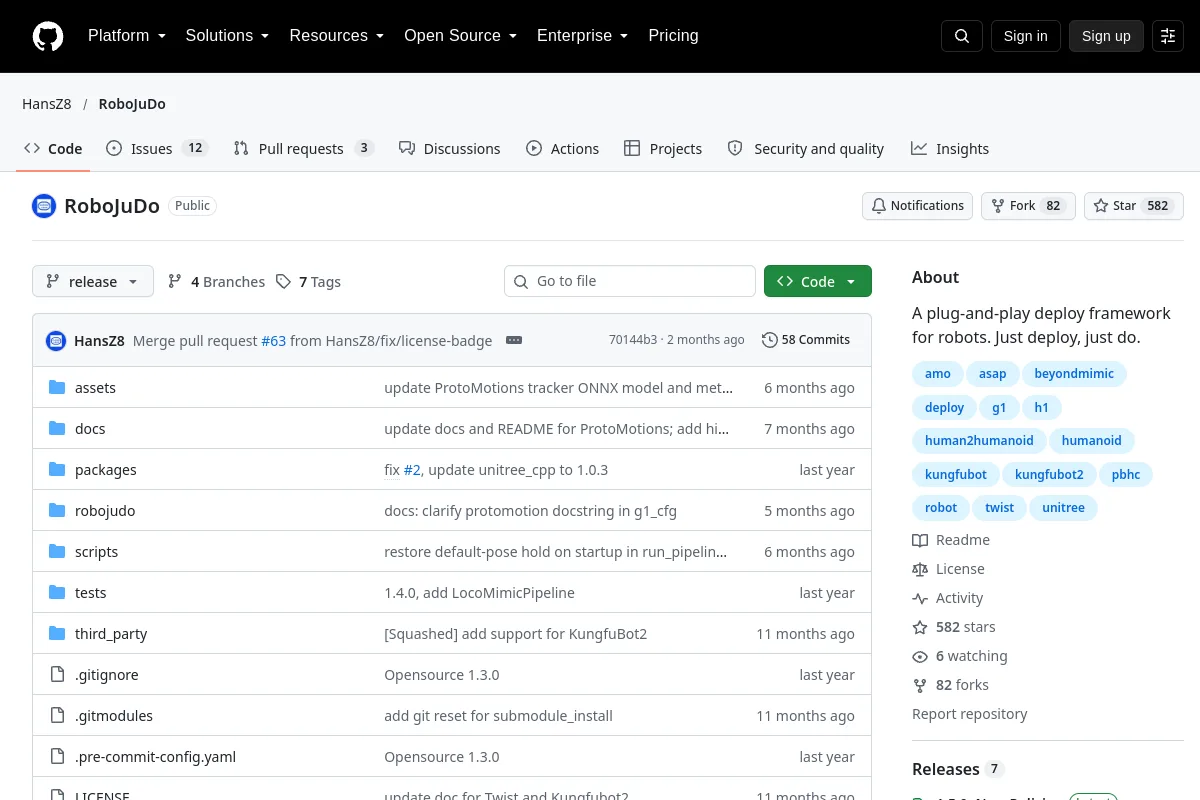 Förvar
 Forskning
RoboJuDo · HansZ8
Ett plug-and-play-implementeringsramverk för robotar. Bara distribuera, bara göra.
Robotinlärningsramar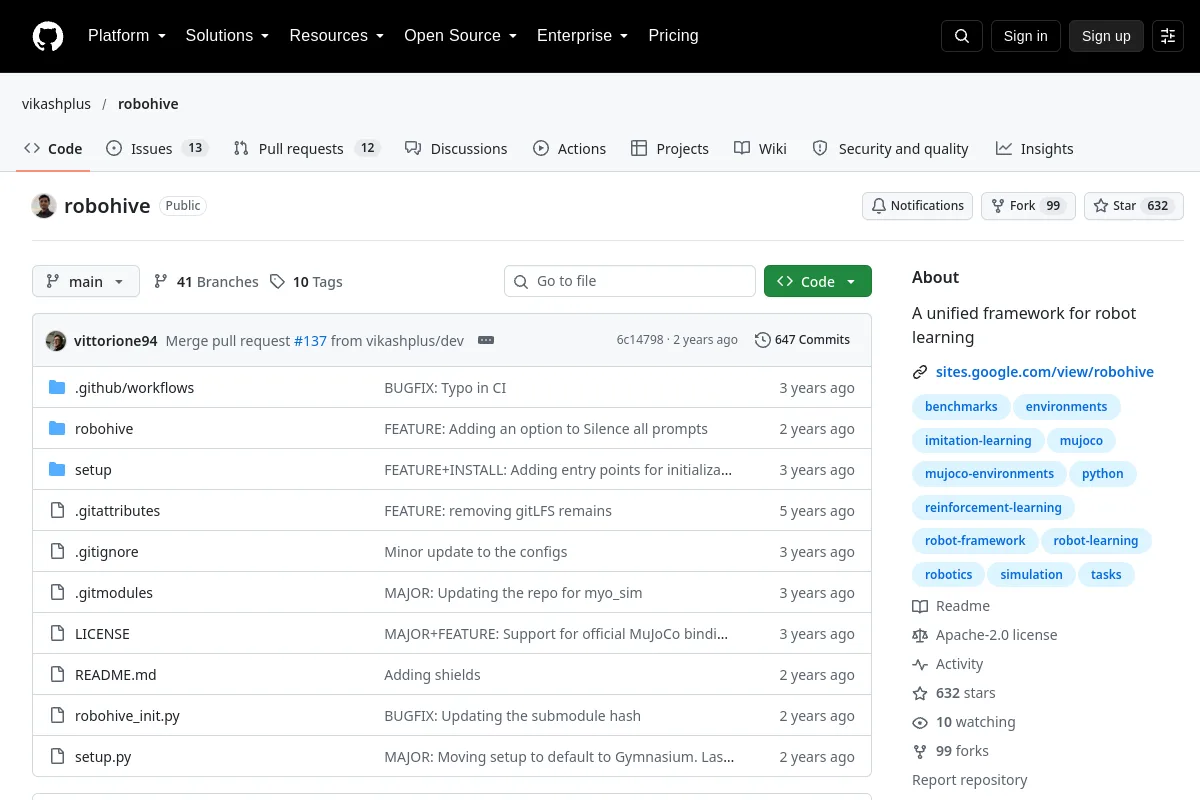 Förvar
 Forskning
robohive · vikashplus
RoboHive tillhandahåller ett ramverk och uppgiftssviter för robotinlärning.
Robotinlärningsramar Förvar
 Forskning
ros2 kortex · Kinovarobotics
ROS 2 drivrutin för robotarmen Kinova Gen3.
Robotinlärningsramar Förvar

 Förvar
 Forskning
apriltag · AprilRobotics
Ett visual fiducial system för robotforskning.
Robotinlärningsramar Förvar
 Förvar
 Forskning
ros k8s · fujitatomoya
Exempel på distribution av ROS- och ROS 2-arbetsbelastningar på Kubernetes och KubeEdge.
Robotinlärningsramar Förvar
 Forskning
ManipVQA · SiyuanHuang95
Forskningskod för att injicera robotic affordances i multimodala språkmodeller.
RobotinlärningsramarURVALSANMÄRKNINGAR
Att välja robotinlärningsramar
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
EN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?