 Förvar
 Öppen källkod
Stable-Baselines3
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar
Programvara / Forskning
SOFA-baserad mjukrobot RL med domänrandomisering.
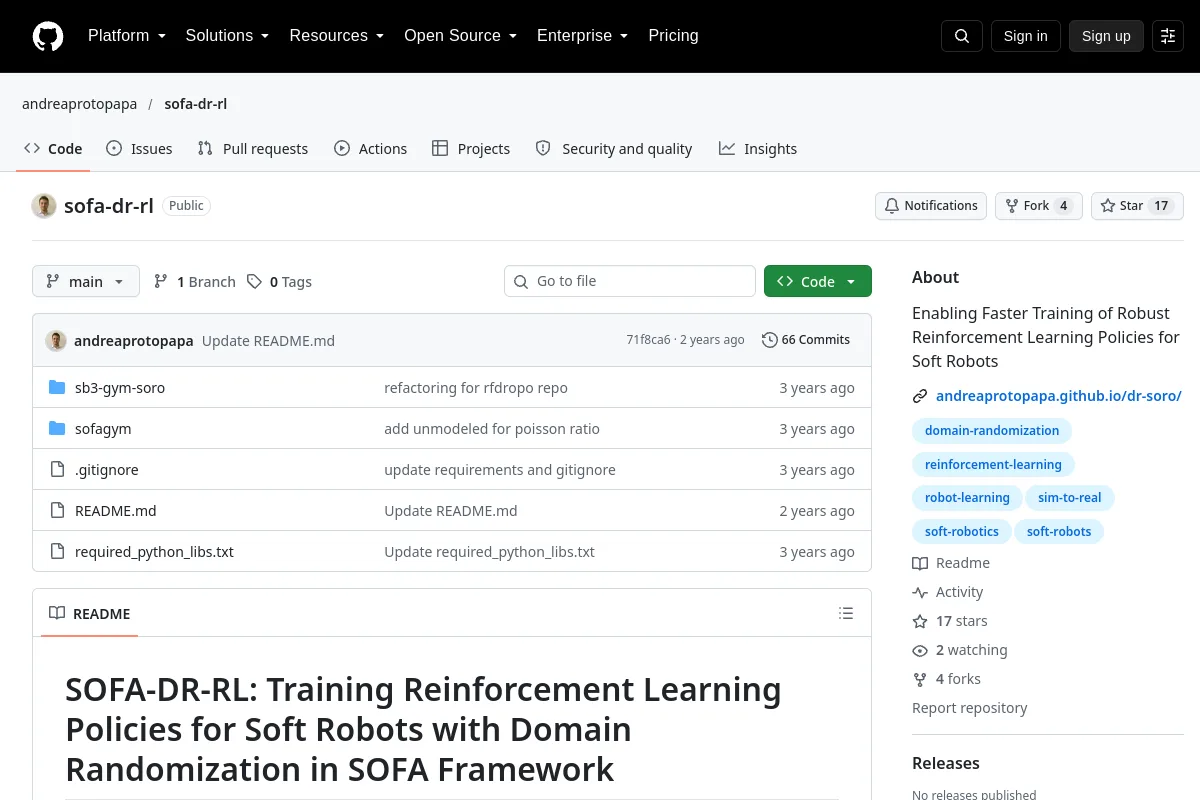
SOFA-baserad mjukrobot RL med domänrandomisering.
Förlagssammanfattning: "Enabling Faster Training of Robust Reinforcement Learning Policys for Soft Robots"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar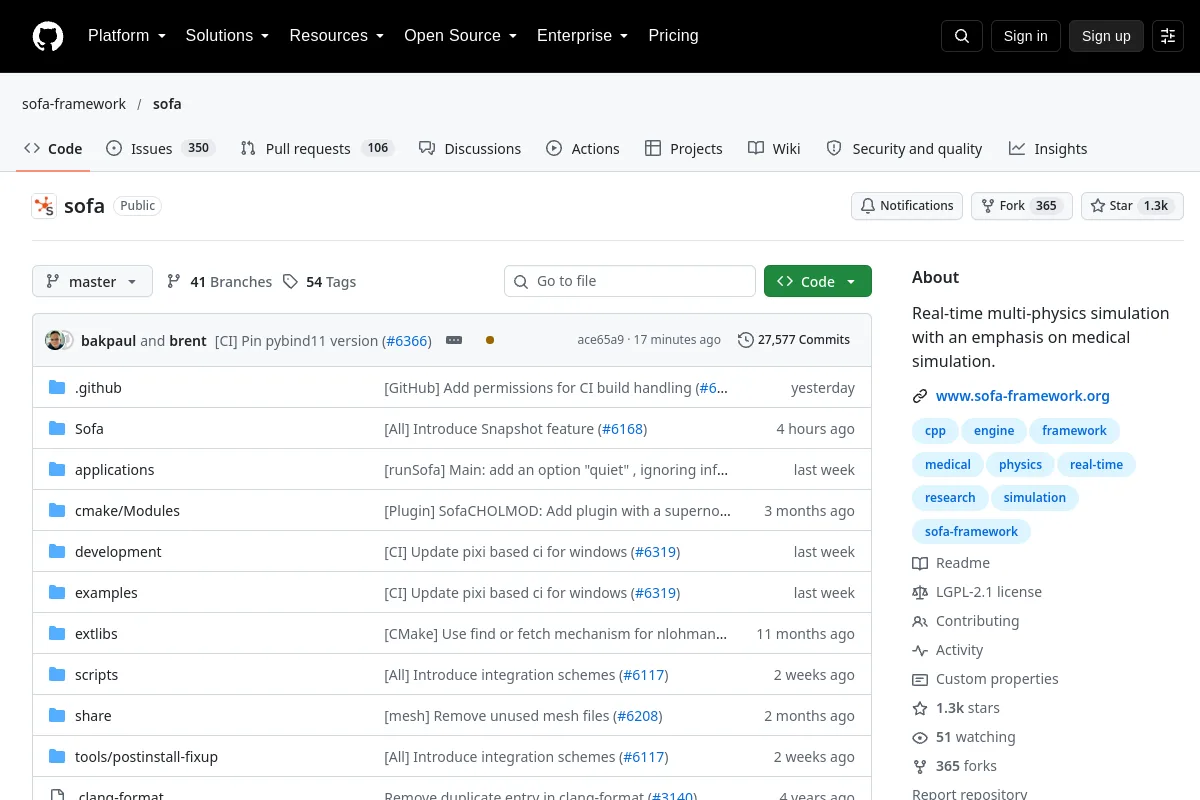 Förvar
 Öppen källkod
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysik