Förvar
 Öppen källkod
LeRobot · huggingface
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar Förvar
 Öppen källkod
Exempel på robotmontering för exportören från form till robot.
Robotinlärningsramar Förvar
 Öppen källkod
Standardmiljö API och referensmiljöer för förstärkningsinlärning.
Robotinlärningsramar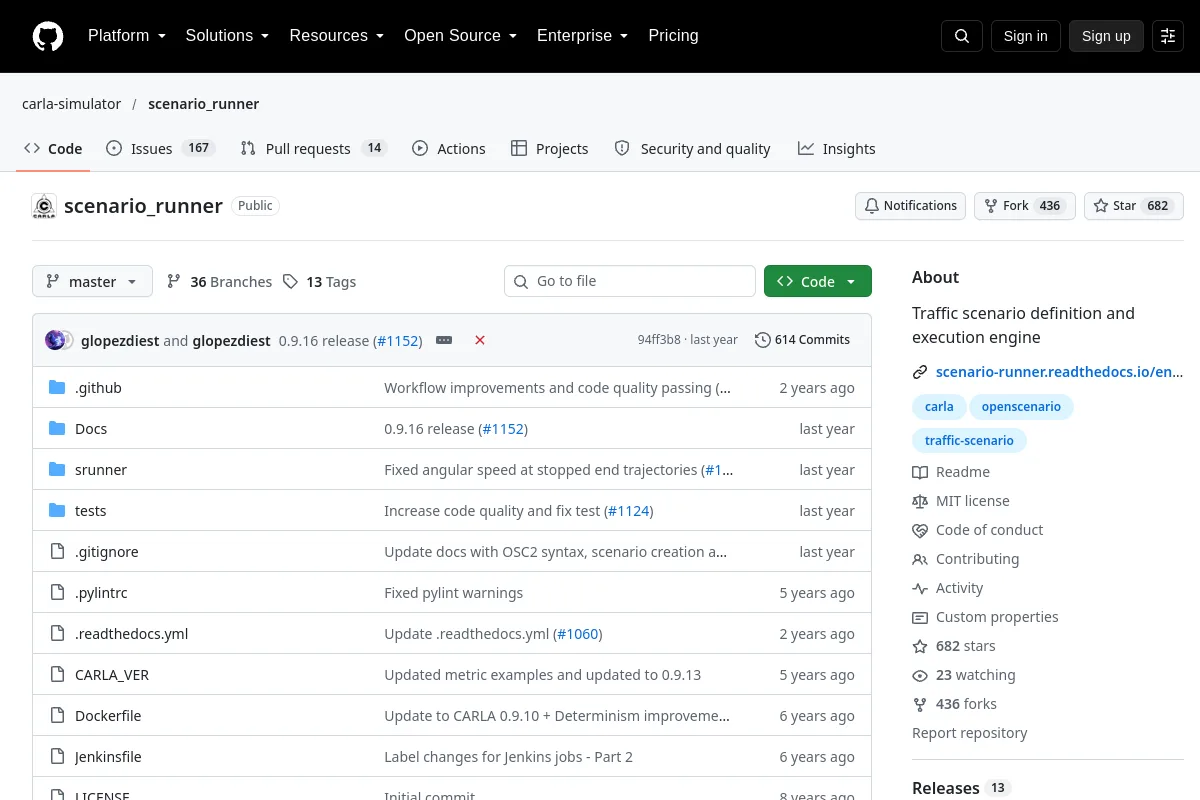 Förvar
 Öppen källkod
En trafikscenariodefinition och exekveringsmotor för CARLA.
Robotinlärningsramar Förvar
 Öppen källkod
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar Förvar
 Öppen källkod
Förstärkningsinlärningsinfrastruktur för förkroppsligade modeller och robotpolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
Robotmanipulationspolicy villkorad av multimodala uppmaningar.
Robotinlärningsramar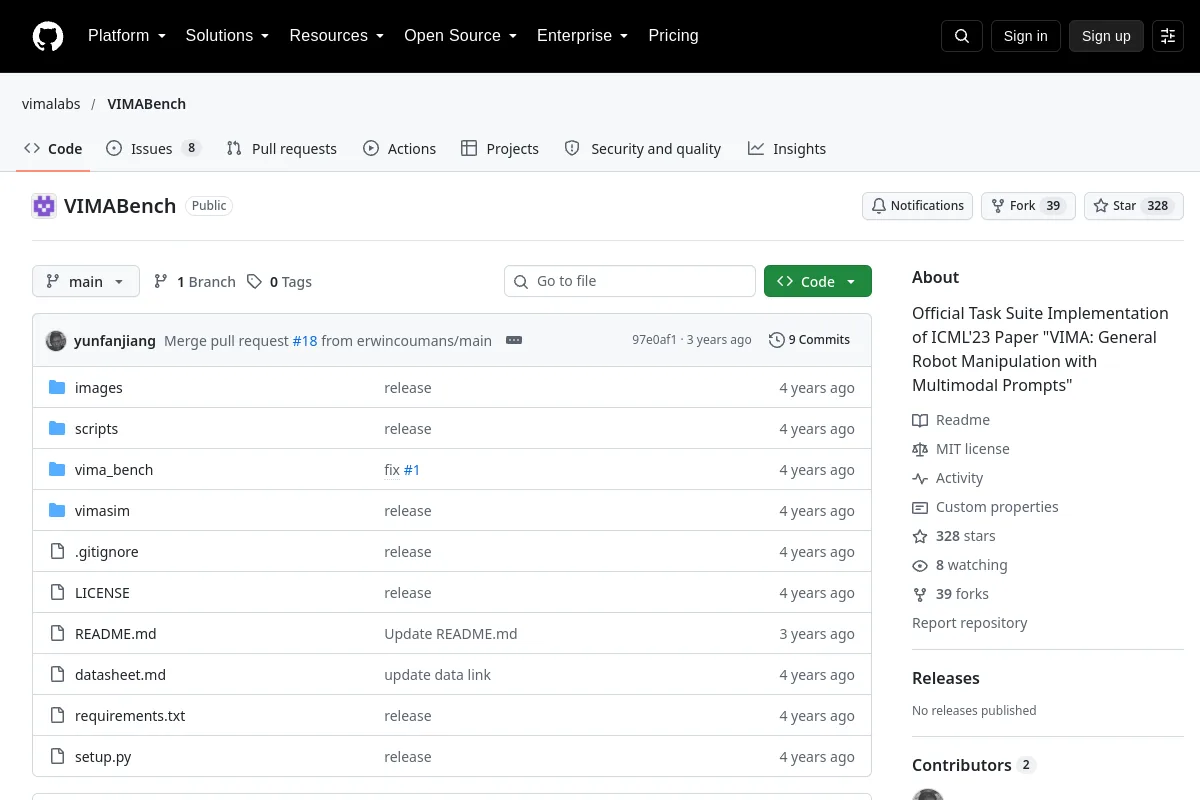 Förvar
 Öppen källkod
Benchmark uppgiftssvit för multimodal robotinlärning.
Robotinlärningsramar Förvar
 Öppen källkod
Robotforskningsplattform med robotgränssnitt och exempel.
Robotinlärningsramar Förvar
 Öppen källkod
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Designar och installationsdokumentation för Standard Open Arm-robotar och LeRobot-integration.
Robotinlärningsramar Förvar
 Öppen källkod
Utvecklarhubb för NVIDIA Alpamayo, som innehåller färdiga recept för finjustering, förstärkningsinlärning efter träning, kvantisering och distribution.
Robotinlärningsramar Förvar
 Öppen källkod
Gränssnitt för att samla in-the-wild demonstrationer och lära robotmanipulation.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
OpenManipulator med TurtleBot3-paket
Robotinlärningsramar Förvar
 Öppen källkod
Detta är ett bibliotek som tillhandahåller dubbla skickliga handmanipuleringsuppgifter genom Isaac Gym
Robotinlärningsramar Förvar
 Öppen källkod
Optimerings- och algoritmdifferentieringsverktyg som används vid robotstyrning.
Robotinlärningsramar Förvar
 Öppen källkod
Samarbetande dynamiska 3D-scengrafer för automatiserad körning
Robotinlärningsramar Webbplats
 Öppen källkod
Träningsinfrastruktur för humanoid rörelse och simuleringsöverföring.
Robotinlärningsramar Förvar
 Öppen källkod
Multi-task transformatorpolicy för robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2 agentramverk för fysiska AI-robotuppgifter.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-meddelanden och robotbeskrivningsfiler för Baxter.
Robotinlärningsramar Förvar
 Öppen källkod
Programvara för förarhjälp för fordon som stöds.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?