 Repositório
 Código aberto
UltraBot · LeapLabTHU
Rumo à ultrassonografia carotídea autônoma de nível especializado com sistema robótico baseado em aprendizagem em larga escala
Middleware e comunicaçãoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Rumo à ultrassonografia carotídea autônoma de nível especializado com sistema robótico baseado em aprendizagem em larga escala
Middleware e comunicação Repositório
 Código aberto
Um gêmeo digital do robô ABB integrado à plataforma de desenvolvimento Unity3D.
Simulação e física Repositório
 Código aberto
Um gêmeo digital do Universal Robots UR3 integrado à plataforma de desenvolvimento Unity3D.
Simulação e física Repositório
 Código aberto
Aprendizado por Reforço, Simulação de Robô e Inteligência Incorporada
Simulação e física Repositório
 Código aberto
Usando o repositório
Simulação e física Repositório
 Código aberto
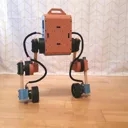
Descrições dos modelos URDF e Xacro para bípedes com rodas Upkie.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Robôs Universais baseados em ROS (por exemplo, UR3/e UR5/5, ...) com simulação no Gazebo.
Simulação e física Repositório
 Código aberto
Pilha de seleção e colocação de braço robótico UR3 para ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulação Gazebo Harmonic, pinças Robotiq/OnRobot, suporte de braço duplo, planejamento de tarefas BehaviorTree.CPP…
Simulação e física Repositório
 Código aberto
Este projeto simula um braço robótico UR5 com uma pinça Robotiq 85, realizando tarefas autônomas de apreensão e posicionamento de objetos no ambiente PyBullet.
Simulação e física Repositório
 Código aberto
Implementação oficial do artigo "UrbanNav: Aprendendo navegação urbana incorporada guiada por linguagem a partir de trajetórias humanas em escala web".
Navegação e SLAM Repositório
 Código aberto
Editor de modelo de robô URDF baseado na Web com visualização 3D e fluxos de trabalho de exportação.
Simulação e física Repositório
 Código aberto
Referência histórica: (obsoleto) driver ROS 1 para controladores CB1 e CB2 com robôs UR5 ou UR10 da Universal Robots
Planejamento e controle de movimento Repositório
 Código aberto
Implementação de pesquisa de raciocínio e controle visual incorporado com modelos multimodais.
Planejamento e controle de movimento Repositório
 Código aberto
Uma Estrutura para Prevenção de Colisões e Planejamento de Caminho implementada para uma simulação de tarefa de robô Pick and Place de braço duplo. Velocity Obstacles e RRTStar Motion Planner são usados no algoritmo para planejar…
Simulação e física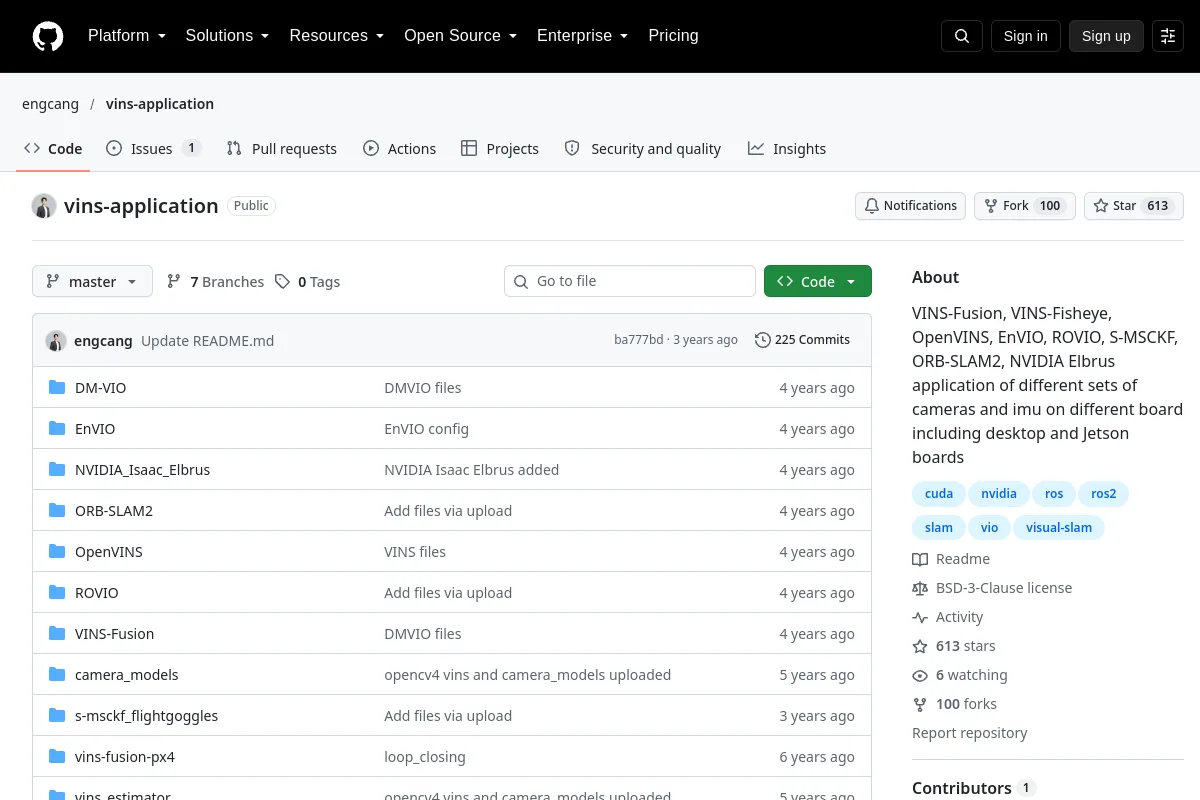 Repositório
 Código aberto
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, aplicação NVIDIA Elbrus de diferentes conjuntos de câmeras e imu em placas diferentes, incluindo placas desktop e Jetson
Navegação e SLAM Repositório
 Código aberto
Estrutura de simulação de radar de ondas milimétricas de código aberto pelo Instituto de Tecnologias de Sistemas Inteligentes, Universidade de Klagenfurt e Instituto de Mecatrônica e Robótica, JOANNEUM RESEARCH
Simulação e física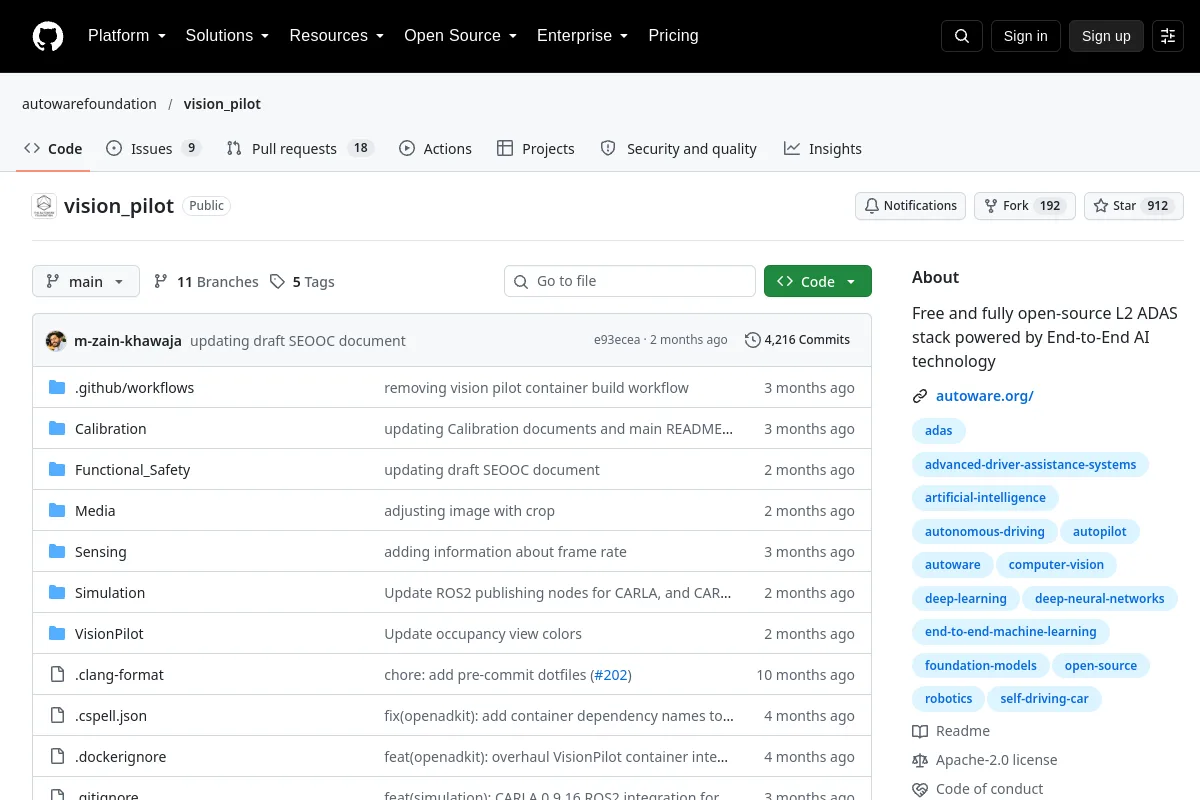 Repositório
 Código aberto
Uma pilha aberta de assistência ao motorista L2 usando IA de ponta a ponta.
Sistemas de frota e autonomia Repositório
 Código aberto
Um planejador de missão e visualizador para controlar robôs ROS externos.
Ferramentas de visualização e dados Repositório
 Código aberto
VLink é um middleware de comunicação C++ de alto desempenho para direção autônoma e inteligência incorporada, posicionado como uma alternativa de cenário completo ao ROS 2.
Middleware e comunicação Repositório
 Código aberto
Pesquisa de crenças neurais variacionais para apreensão hábil.
Planejamento e controle de movimento Repositório
 Código aberto
Biblioteca de mapeamento Voxel para campos de distância com sinal euclidiano e truncados.
Navegação e SLAM Repositório
 Código aberto
Um sistema de navegação para robótica externa em terrenos acidentados e irregulares.
Navegação e SLAM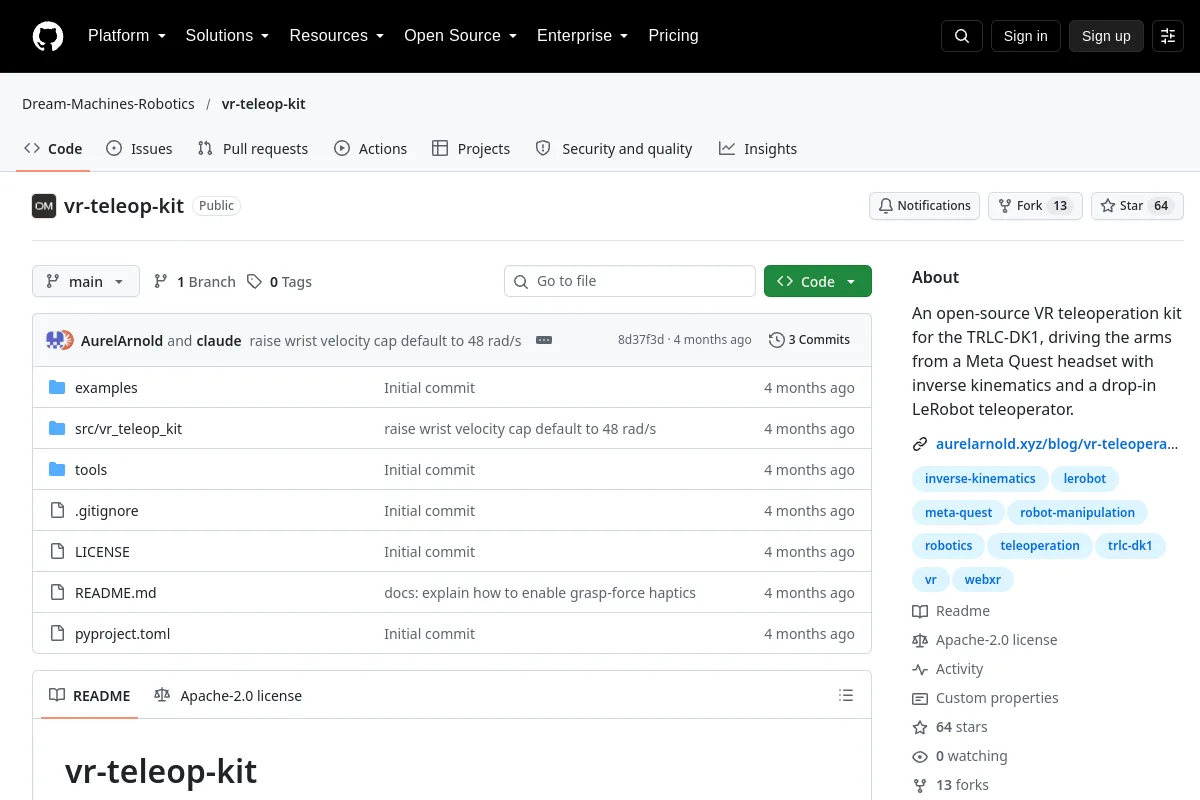 Repositório
 Código aberto
Um kit de teleoperação VR de código aberto para o TRLC-DK1, acionando os braços de um fone de ouvido Meta Quest com cinemática inversa e um teleoperador LeRobot drop-in.
Software de teleoperação Repositório
 Código aberto
Software de locomoção bípede para a plataforma de robô humanóide iCub.
Planejamento e controle de movimentoConhece um recurso que pertence aqui?