 Repositório
 Código aberto
LeRobot · huggingface
Ferramentas LeRobot para controle de robôs, conjuntos de dados e aprendizagem ponta a ponta.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Ferramentas LeRobot para controle de robôs, conjuntos de dados e aprendizagem ponta a ponta.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Simulador de física MuJoCo para dinâmica multiarticular e contato.
Planejamento e controle de movimento Repositório
 Código aberto
Ferramentas de aprendizagem de robôs construídas em torno do ecossistema de simulação Isaac.
Simulação e física Repositório
 Código aberto
Converte montagens Onshape em descrições de robôs URDF, SDF e MuJoCo.
Simulação e física Repositório
 Código aberto
Um estimador de estado visual-inercial monocular robusto e versátil
Navegação e SLAM Repositório
 Código aberto
Um simulador 3D para navegação de agente incorporado e pesquisa de interação.
Navegação e SLAM Repositório
 Código aberto
Exemplos de montagem de robôs para o exportador onshape-to-robot.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
API de ambiente padrão e ambientes de referência para aprendizagem por reforço.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Fluxos de trabalho de treinamento e avaliação para agentes incorporados que usam Habitat.
Navegação e SLAM Repositório
 Código aberto
Um simulador para pesquisa de percepção e controle de direção autônoma.
Sistemas de frota e autonomia Repositório
 Código aberto
Simulação de física baseada em MuJoCo e ambientes de aprendizagem por reforço do Google DeepMind.
Planejamento e controle de movimento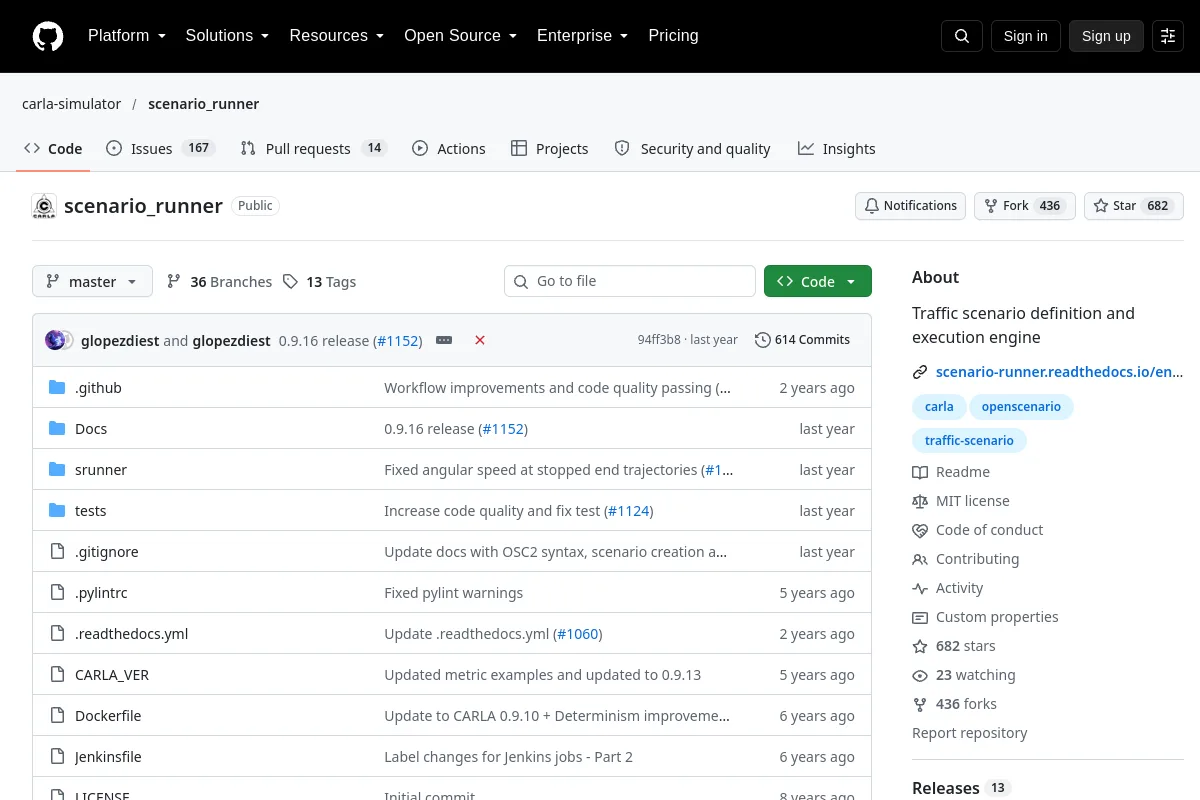 Repositório
 Código aberto
Um mecanismo de definição e execução de cenário de tráfego para CARLA.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um estimador de estado multissensor baseado em otimização
Navegação e SLAM Repositório
 Código aberto
Ferramentas para aprender políticas de robôs a partir de conjuntos de dados de demonstração.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Código-fonte e recursos de desenvolvimento do simulador de robótica Gazebo Sim.
Simulação e física Repositório
 Código aberto
Algoritmos de cinemática e dinâmica de corpo rígido para modelos de robôs.
Planejamento e controle de movimento Repositório
 Código aberto
Interface de física abstrata projetada para suportar simulação e desenvolvimento rápido de aplicações robóticas.
Simulação e física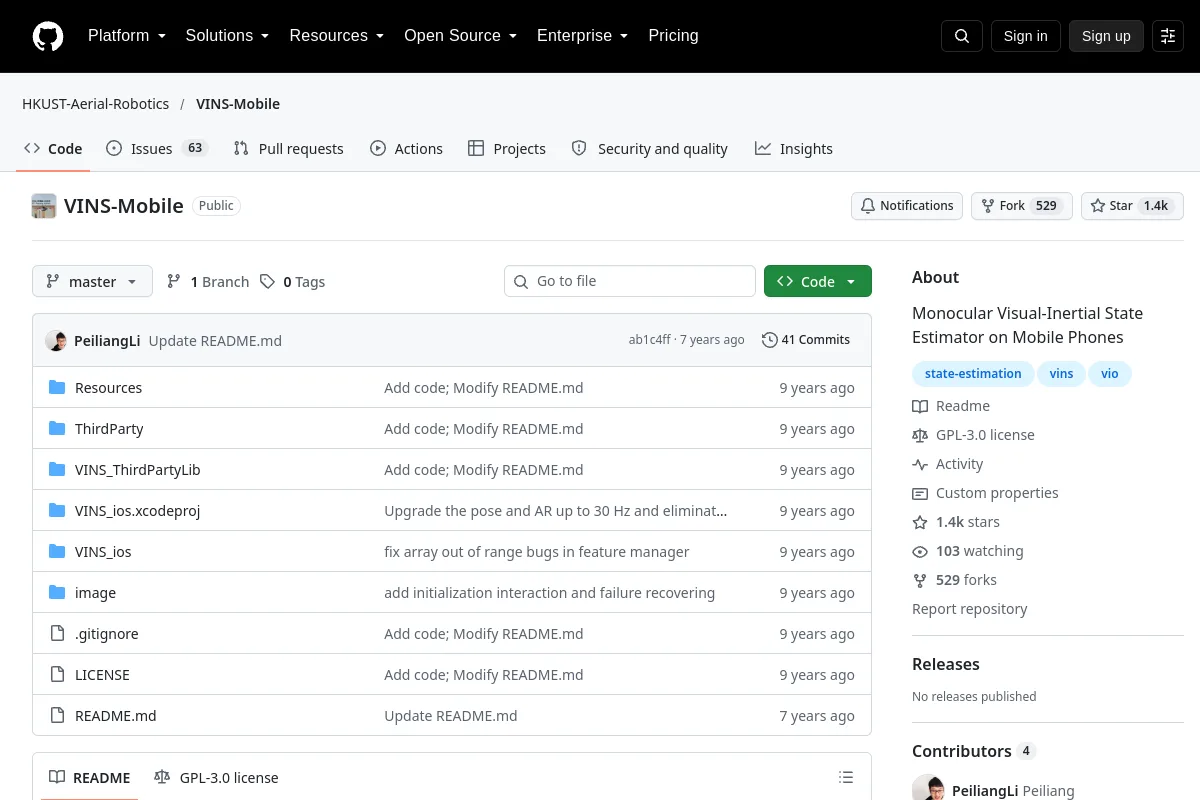 Repositório
 Código aberto
Estimador de estado visual-inercial monocular em telefones celulares
Navegação e SLAM Repositório
 Código aberto
Ferramentas de controle ideal para sistemas robóticos com múltiplos contatos.
Planejamento e controle de movimento Repositório
 Código aberto
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Política de manipulação de robôs condicionada a prompts multimodais.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Ferramentas de treinamento, ajuste e avaliação para agentes de aprendizagem por reforço Stable-Baselines3.
Planejamento e controle de movimento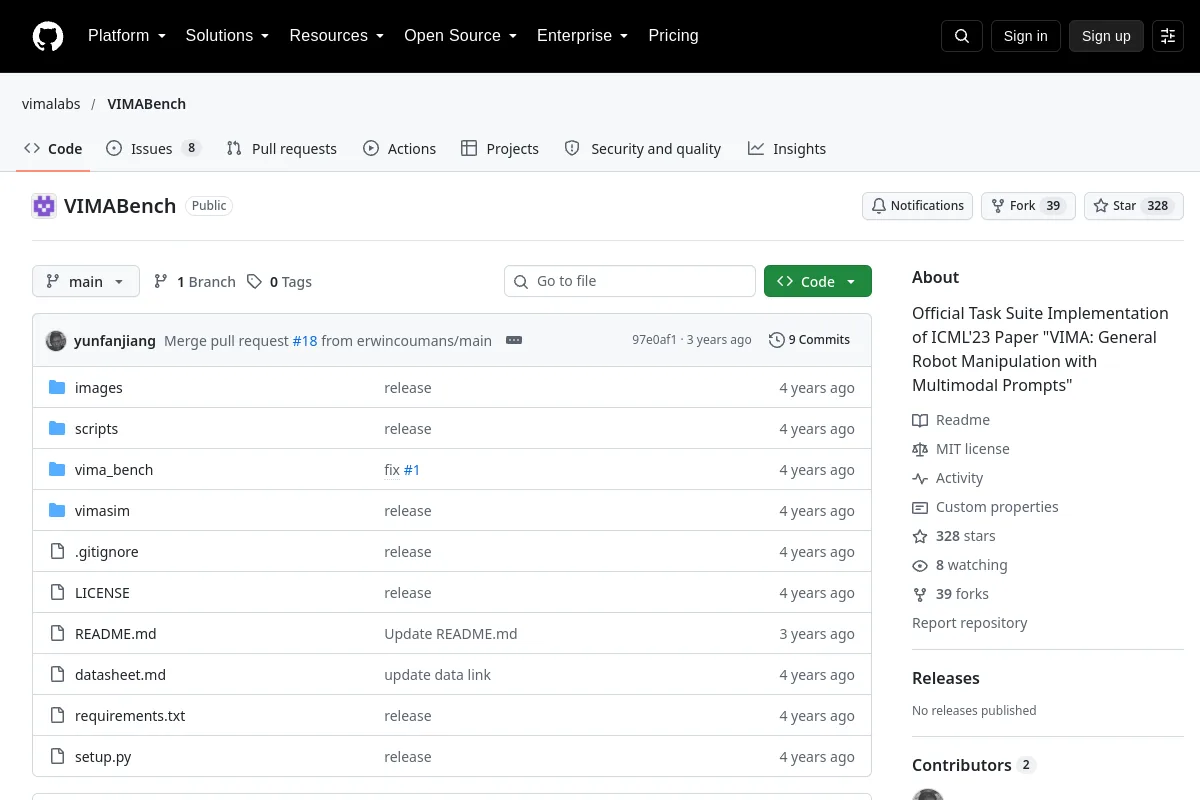 Repositório
 Código aberto
Conjunto de tarefas de referência para aprendizagem de robôs multimodais.
Estruturas de aprendizagem de robôs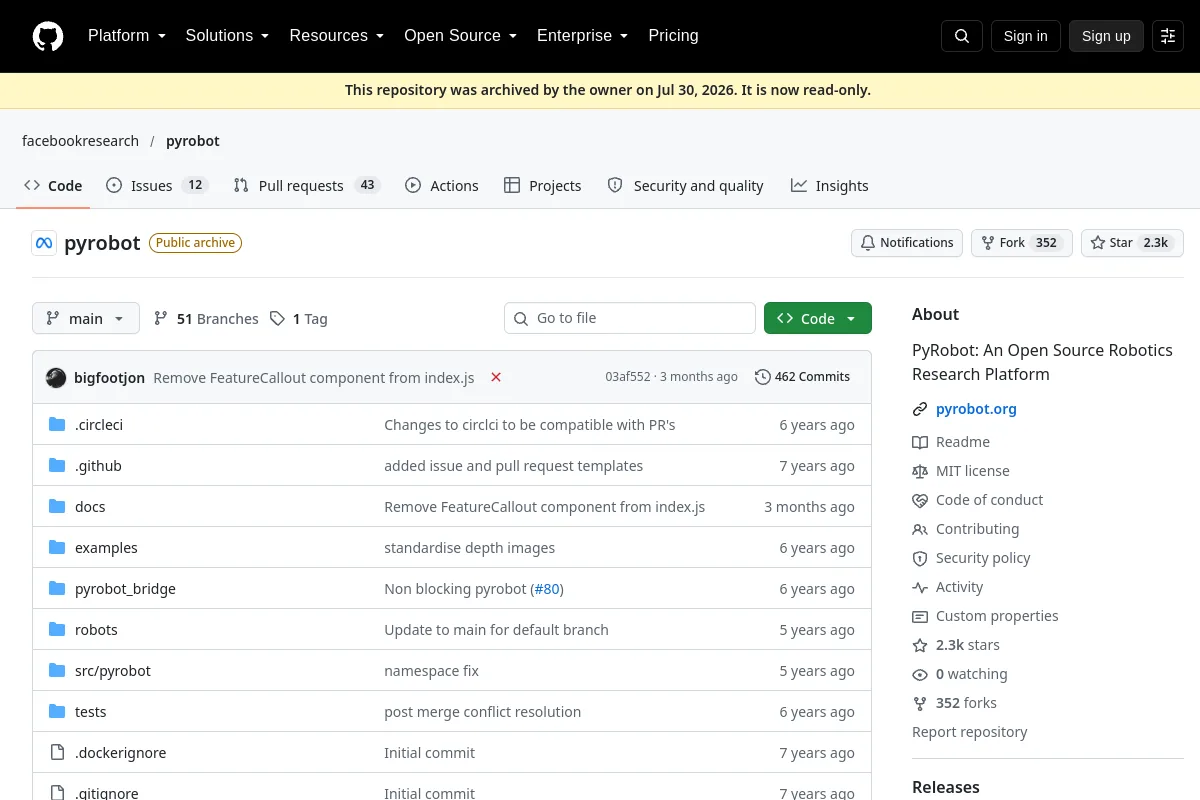 Repositório
 Código aberto
Plataforma de pesquisa robótica com interfaces e exemplos de robôs.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?