 Deposito
 Fonte aperta
slam_toolbox
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Trova le risorse di navigazione e pianificazione ROS 2 per robot autonomi.
Deposito
Fonte aperta
Strumenti di mappatura e localizzazione per i flussi di lavoro di navigazione ROS 2.
Navigazione e SLAM Deposito
 Fonte aperta
Deep Reinforcement Learning per la navigazione di robot mobili nel simulatore ROS2 Gazebo. Utilizzando le reti neurali DRL (SAC, TD3), un robot impara a navigare verso un punto obiettivo casuale in un ambiente simulato...
Navigazione e SLAM Deposito
 Fonte aperta
Guida all'implementazione di Edge per la percezione e la navigazione basate su InternNav sui robot Unitree Go2/Go2W/B2 (ROS 2, RealSense, Python).
Navigazione e SLAM Deposito
 Fonte aperta
KISS-Matcher: registrazione veloce, robusta e scalabile + esempi ROS2 SLAM
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetti ROS 2 per la connessione di robot e controller ai Webot.
Navigazione e SLAM Deposito
 Fonte aperta
Un modello di robot mobile dotato di sensori per piattaforme di simulazione multiple.
Navigazione e SLAM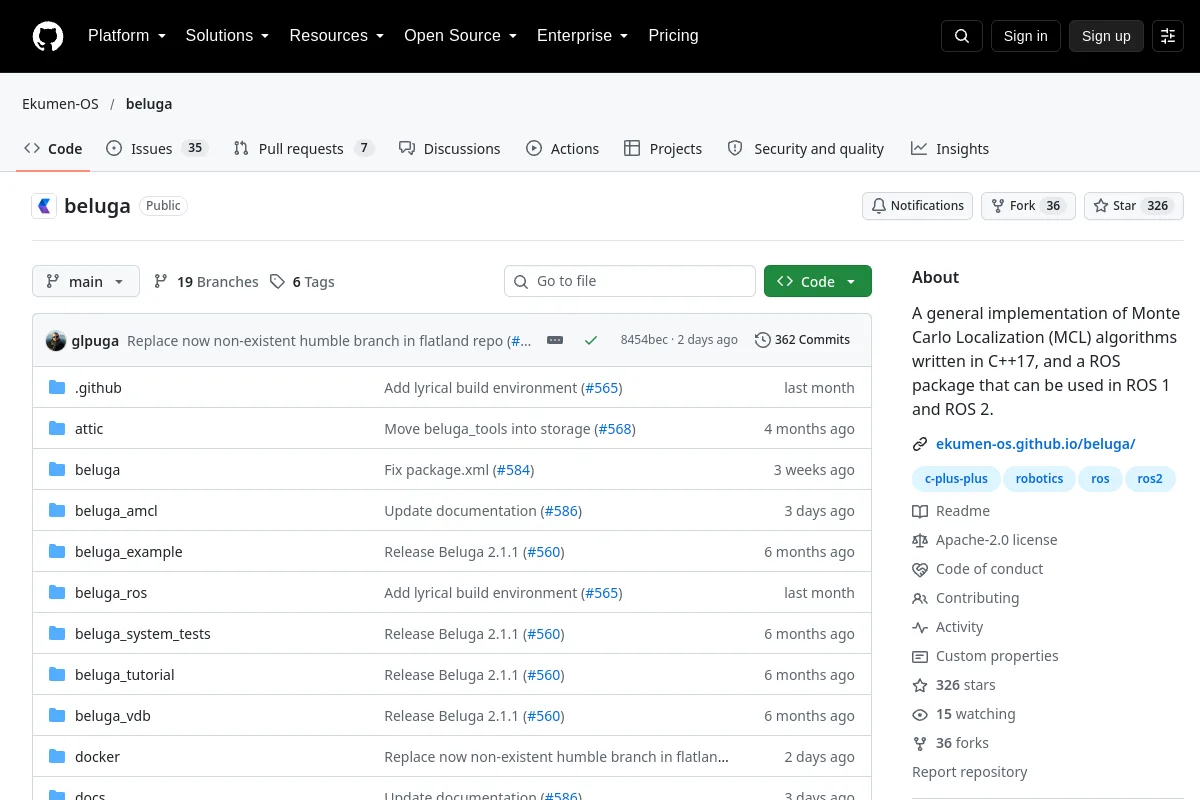 Deposito
 Fonte aperta
Libreria di localizzazione C++ Monte Carlo con pacchetti ROS.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Localizzazione ROS 2 per robot da esterno: IMU, encoder a ruota e GPS fusi in un UKF a 23 stati a 100 Hz. Quando la stima va male, segnala quale sensore e perché, invece di andare alla deriva silenziosamente.…
Navigazione e SLAM Deposito
 Fonte aperta
ROS 2 implementazione di un robot teleoperato con feed video live utilizzando webrtc e SLAM utilizzando le stereocamere realsense. Funzionando su un Jetson Nano
Navigazione e SLAM Deposito
 Fonte aperta
Un robot ad azionamento differenziale viene controllato utilizzando ROS2 Jazzy in esecuzione su un Raspberry Pi 4 (con Ubuntu Server 24.04). Il veicolo è dotato di una fotocamera Raspberry Pi per il feedback visivo e di un...
Navigazione e SLAM Deposito
 Fonte aperta
Localizzazione LIDAR 3D utilizzando la mappa della nuvola di punti in ROS 2 (non SLAM)
Navigazione e SLAM Deposito
 Fonte aperta
Uno spazio di lavoro di navigazione ROS 2 che combina odometria inerziale LiDAR, rilocalizzazione e Nav2.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetto ROS 2 di slam inerziale lidar ndt/gicp strettamente accoppiato
Navigazione e SLAM Deposito
 Fonte aperta
Nodi ROS 2 che racchiudono le funzionalità MRPT principali: localizzazione, navigazione autonoma, rawlog, ecc. SLAM è in altri pacchetti.
Navigazione e SLAM Deposito
 Fonte aperta
Server MCP che fornisce strumenti e risorse per controllare e monitorare i robot utilizzando Nav2.
Navigazione e SLAM Deposito
 Fonte aperta
ROS 2 Software Jazzy per la base mobile OpenAMRobot: simulazione, Nav2, SLAM, docking, controllo, driver e Bringup.
Navigazione e SLAM Deposito
 Fonte aperta
Competenza dell'agente per lo sviluppo di ROS 2 a livello di produzione. SKILL.md a divulgazione progressiva che copre spazio di lavoro, nodi, esecutori, QoS, ros2_control, Nav2, MoveIt 2, tempo reale e distribuzione. Funziona con…
Navigazione e SLAM Deposito
 Fonte aperta
Un pacchetto ROS2 Humble che implementa nativamente il framework VSLAM ORB-SLAM3 V1.0
Navigazione e SLAM Deposito
 Fonte aperta
Nodo ROS2 per DJI Tello e Visual SLAM per la mappatura degli ambienti interni.
Navigazione e SLAM Deposito
 Fonte aperta
Mappatura, localizzazione e utilizzo dello stack di navigazione con ROS2 Jazzy
Navigazione e SLAM Sito web
 Fonte aperta
Un ecosistema di simulazione open source per lo sviluppo di robot.
Simulazione e fisica Sito web
 Fonte aperta
Strumenti di pianificazione e manipolazione del movimento per robot.
Pianificazione e controllo del movimento Sito web
NOTE SULLA SELEZIONE
Inizia con distribuzioni ROS 2 compatibili, trasformazioni di robot, localizzazione, sensori e driver di motori. Nav2 si occupa della navigazione mobile; MoveIt affronta la pianificazione della manipolazione. Confermare la distribuzione e la compatibilità dei driver nella documentazione ufficiale.
Conosci una risorsa che appartiene a questo posto?

