 Deposito
 Ricerca
Diffusion Policy
Un approccio politico visuomotorio che utilizza la diffusione per generare azioni robotiche.
Politiche sui robotLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
Un approccio politico visuomotorio che utilizza la diffusione per generare azioni robotiche.
Politiche sui robot Sito web
 Ricerca
Risorse di codice e modello per le politiche sui robot di intelligenza fisica.
Visione-linguaggio-azione Deposito
 Ricerca
Risorse del modello di base dei robot per flussi di lavoro di apprendimento degli umanoidi.
Visione-linguaggio-azione Deposito
 Ricerca
Un quadro generalista di politiche sui robot per l'adattamento alle attività di manipolazione.
Politiche sui robot Deposito
 Ricerca
NVIDIA Alpamayo 1.5 Nano è un modello VLA di ragionamento aperto 10B per veicoli autonomi con ragionamento avanzato con apprendimento per rinforzo, guida alla navigazione e risposta visiva alle domande.
Visione-linguaggio-azione Deposito
 Ricerca
se(3)-TrackNet fornisce ricerche di tracciamento della posa degli oggetti 6D ed esempi di controllo del feedback visivo.
Modelli di percezione Sito web
 Ricerca
Un'implementazione di apprendimento delle politiche per la manipolazione di robot bimanuali.
Politiche sui robot Deposito
 Ricerca
Risorse di rappresentazione visiva per l'apprendimento della manipolazione robotica.
Modelli di percezione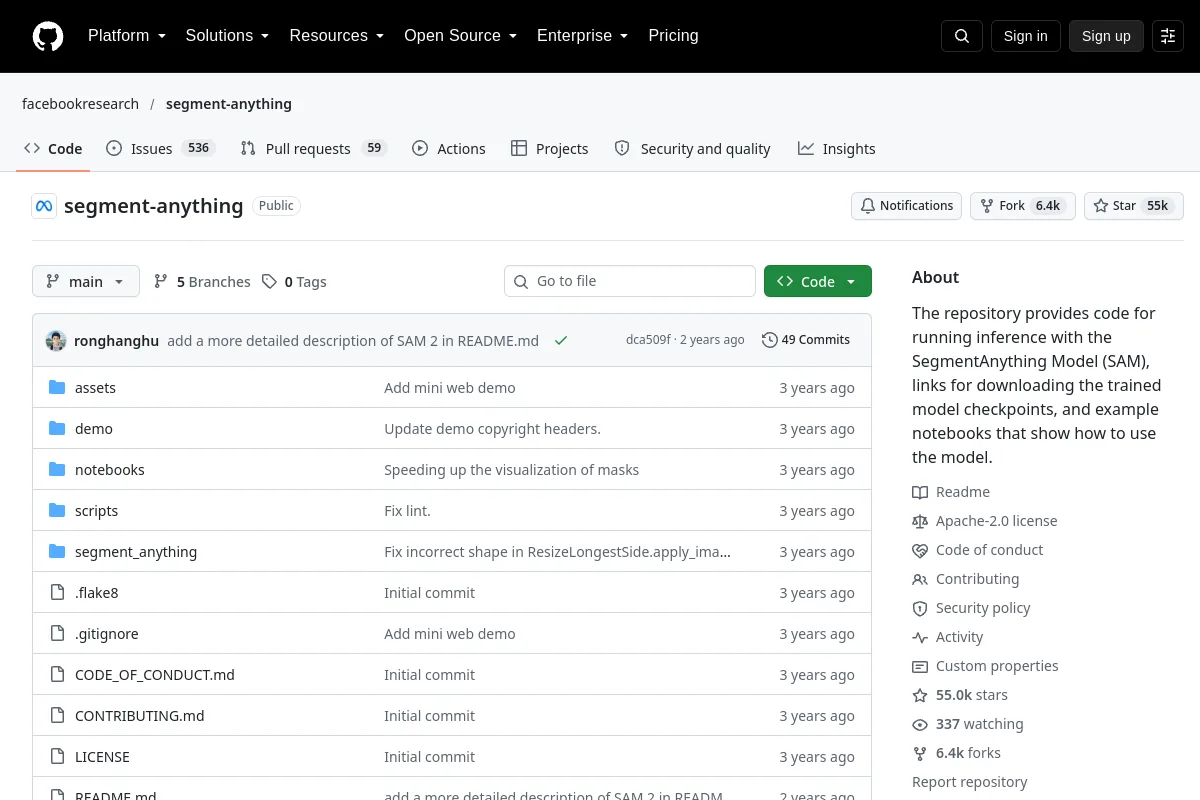 Sito web
 Ricerca
Modelli di segmentazione delle immagini in grado di supportare i canali di percezione robotica.
Modelli di percezione Deposito
 Ricerca
DeeR-VLA studia l'inferenza dinamica di modelli multimodali per l'esecuzione di robot.
Visione-linguaggio-azione Deposito
 Fonte aperta
CLOVER: Controllo visuomotorio a circuito chiuso con aspettativa generativa per la manipolazione robotica
Politiche sui robot Sito web
 Ricerca
Strumenti di perfezionamento per adattare la previsione dell'azione OpenVLA.
Visione-linguaggio-azione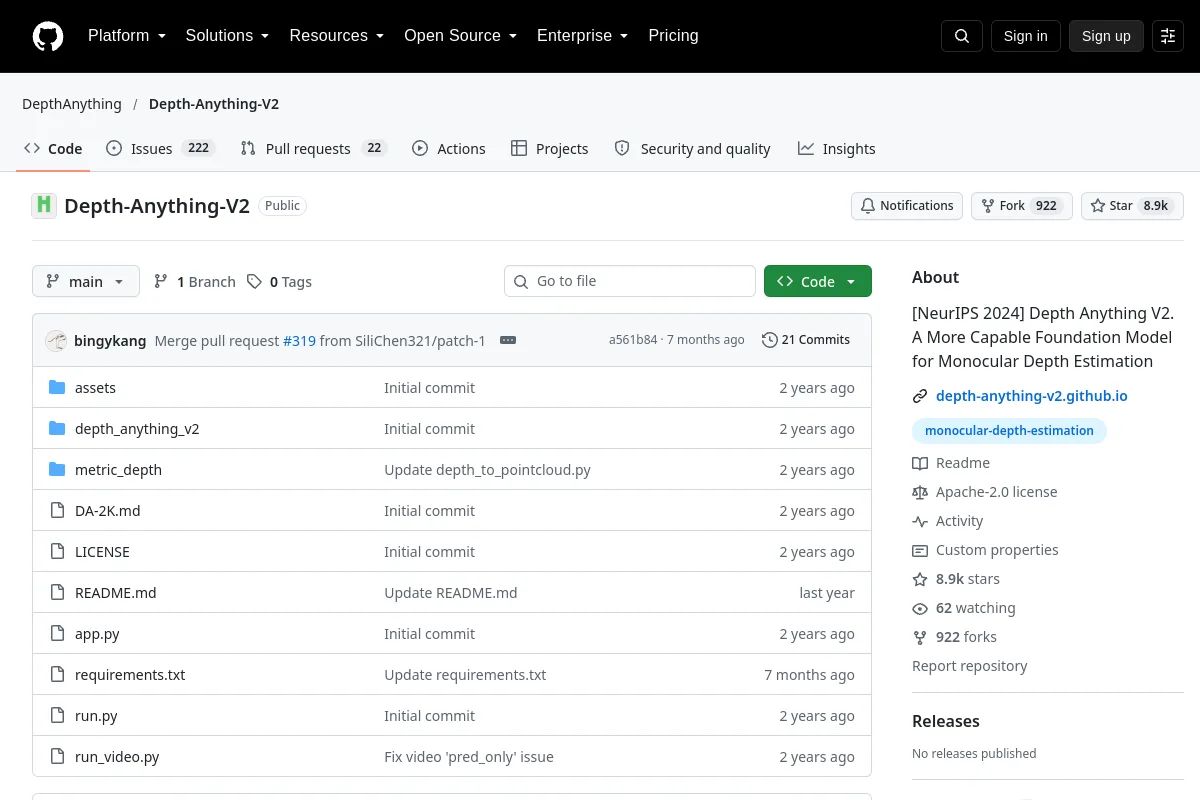 Sito web
 Ricerca
Modelli di stima della profondità monoculare per la comprensione della scena visiva.
Modelli di percezione Deposito
 Ricerca
InternVLA-M1 fornisce un quadro di visione-linguaggio-azione guidato spazialmente per le politiche sui robot.
Visione-linguaggio-azione Deposito
 Ricerca
Strumenti di previsione della presa che utilizzano osservazioni di contatto e geometria 3D.
Modelli di presa Deposito
 Ricerca
Rilascio ufficiale del codice e del punto di controllo per i modelli di base dei robot mobili: GNM, ViNT e NoMaD.
Visione-linguaggio-azione Deposito
 Ricerca
Politica della Fondazione Lift3D: sollevamento di modelli preaddestrati 2D su larga scala per una solida manipolazione robotica 3D
Politiche sui robot Deposito
 Fonte aperta
RDT-1B: un modello di base di diffusione per la manipolazione bimanuale
Visione-linguaggio-azione Deposito
 Ricerca
Questo repository è l'implementazione di "NaVILA: Legged Robot Vision-Language-Action Model for Navigation"
Visione-linguaggio-azione Sito web
 Ricerca
Risorse di rilevamento e segmentazione per la percezione visiva in ambienti aperti.
Modelli di percezione Deposito
 Ricerca
Un quadro condizionato dal linguaggio per le politiche visive di prelievo e posizionamento.
Politiche sui robot Sito web
 Ricerca
Un quadro per collegare i modelli del linguaggio visivo alle azioni robotiche.
Visione-linguaggio-azione Deposito
 Ricerca
HoloMotion fornisce un progetto modello di base per il controllo umanoide dell'intero corpo.
Politiche sui robot Deposito
 Ricerca
Risorse di modello mondiale per flussi di lavoro di intelligenza artificiale fisica e dati sintetici.
Modelli mondialiConosci una risorsa che appartiene a questo posto?