 Deposito
 Ricerca
benchmarks · robotperf
Suite di benchmarking per valutare 🤖 le prestazioni di calcolo della robotica. Neutrale rispetto al fornitore. Approcci ⚪Grey-box e ⚫Black-box.
Valutazione delle politicheLA DIRECTORY DELL'AI INCORPORATA
Esplora attività e suite di valutazione per la manipolazione, la navigazione e il controllo.
Deposito
Ricerca
Suite di benchmarking per valutare 🤖 le prestazioni di calcolo della robotica. Neutrale rispetto al fornitore. Approcci ⚪Grey-box e ⚫Black-box.
Valutazione delle politiche Deposito
 Ricerca
MapEval: verso un quadro di valutazione delle mappe SLAM unificato, robusto ed efficiente.
Navigazione e interazione incorporata Deposito
 Ricerca
Set di dati aperti per la formazione e il benchmarking di sistemi di intelligenza artificiale e robotica in agricoltura e ambienti fuoristrada
Navigazione e interazione incorporata Deposito
 Ricerca
Evolution Gym definisce i parametri di ottimizzazione congiunta della progettazione e del controllo dei robot soft.
Locomozione e controllo di tutto il corpo Deposito
 Ricerca
Faultline studia la robustezza della politica LIBERO utilizzando flussi di lavoro di perturbazione e ablazione.
Valutazione delle politiche Deposito
 Ricerca
GeoPolicy-Bench confronta la percezione e i progetti politici sui compiti di manipolazione del Panda.
Manipolazione Deposito
 Ricerca
Un ambiente di simulazione e punto di riferimento per il trasferimento di oggetti da uomo a robot
Manipolazione Deposito
 Ricerca
Valutazioni open source per l'intelligenza artificiale fisica. Esegui qualsiasi LLM/VLA su qualsiasi braccio/umanoide rispetto a qualsiasi benchmark reale/simulativo.
Locomozione e controllo di tutto il corpo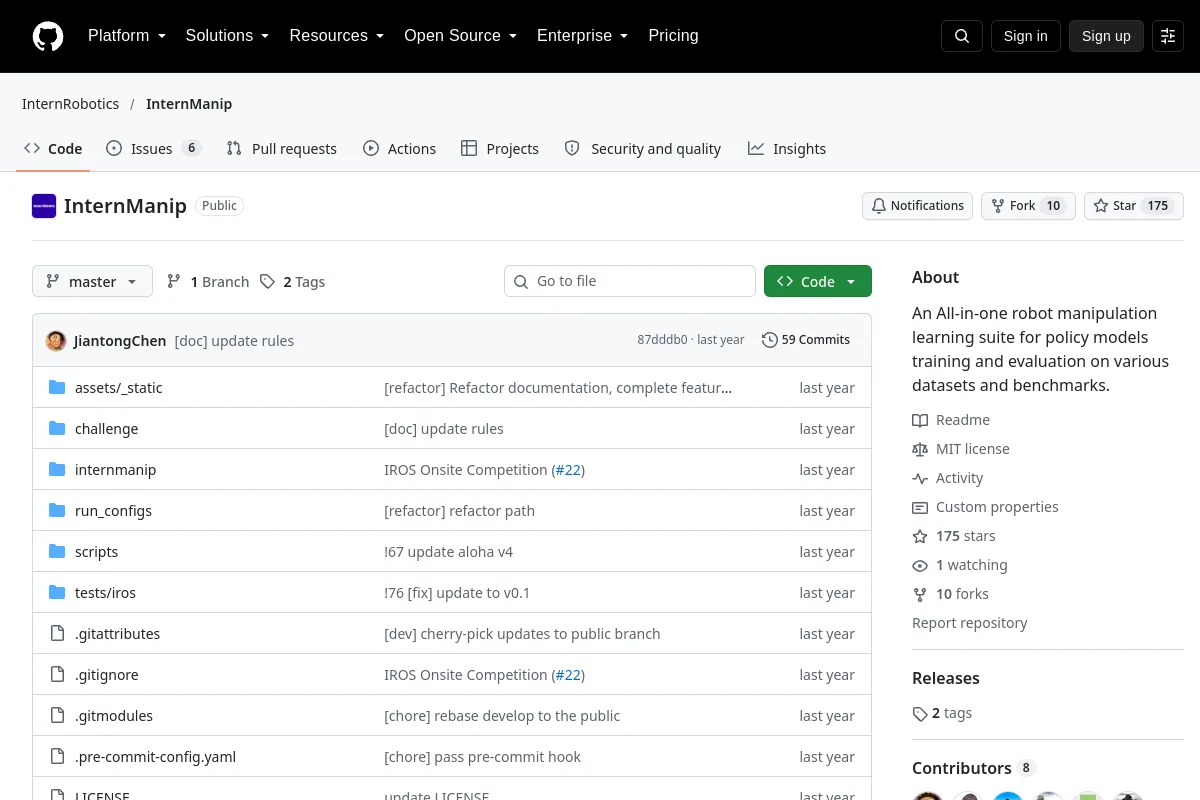 Deposito
 Ricerca
Una suite di apprendimento all-in-one sulla manipolazione di robot per la formazione e la valutazione di modelli politici su vari set di dati e parametri di riferimento.
Manipolazione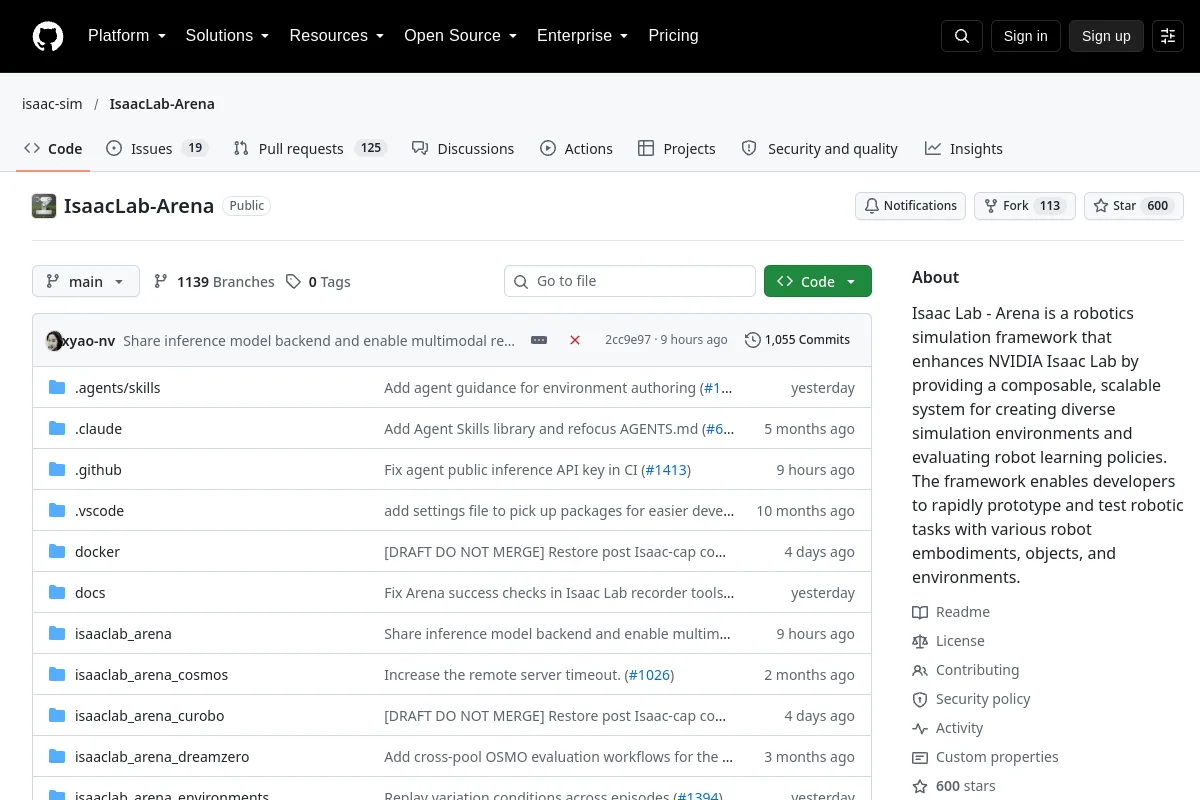 Deposito
 Ricerca
Isaac Lab - Arena è un framework di simulazione robotica che migliora NVIDIA Isaac Lab fornendo un sistema componibile e scalabile per la creazione di diversi ambienti di simulazione e la valutazione dei robot...
Valutazione delle politiche Deposito
 Ricerca
LIBERO Camera Ablation studia come i cambiamenti dell’input della telecamera influenzano il comportamento delle politiche dei robot.
Valutazione delle politiche Deposito
 Ricerca
Genera e confronta set di dati per problemi di manipolazione dei robot
Manipolazione Deposito
 Ricerca
OceanGym: un ambiente di riferimento per gli agenti incarnati sottomarini
Valutazione delle politiche Deposito
 Ricerca
Simulatore di robotica open source per agenti di codifica: controllo HTTP/JSON + MCP, fisica Newton, rendering wgpu, ROS 2 e benchmark riproducibili.
Valutazione delle politiche Deposito
 Ricerca
ParcelStow valuta la robustezza delle politiche robotiche apprese per imitazione in base alla variazione dei tempi di esecuzione in Isaac Lab.
Valutazione delle politiche Deposito
 Ricerca
Il ritorno pre-esecuzione studia la robustezza dello stato iniziale del robot rispetto alle politiche VLA congelate.
Valutazione delle politiche Sito web
 Ricerca
Un punto di riferimento della ricerca per la valutazione delle politiche di manipolazione dei robot.
Valutazione delle politiche Deposito
 Ricerca
Repository associato al documento intitolato "RoboGaze: Evaluating Robot World Models via Structured Vision-Language Analysis"
Valutazione delle politiche Deposito
 Ricerca
Una piattaforma di benchmarking di simulazione per valutare le politiche generaliste sui robot
Valutazione delle politiche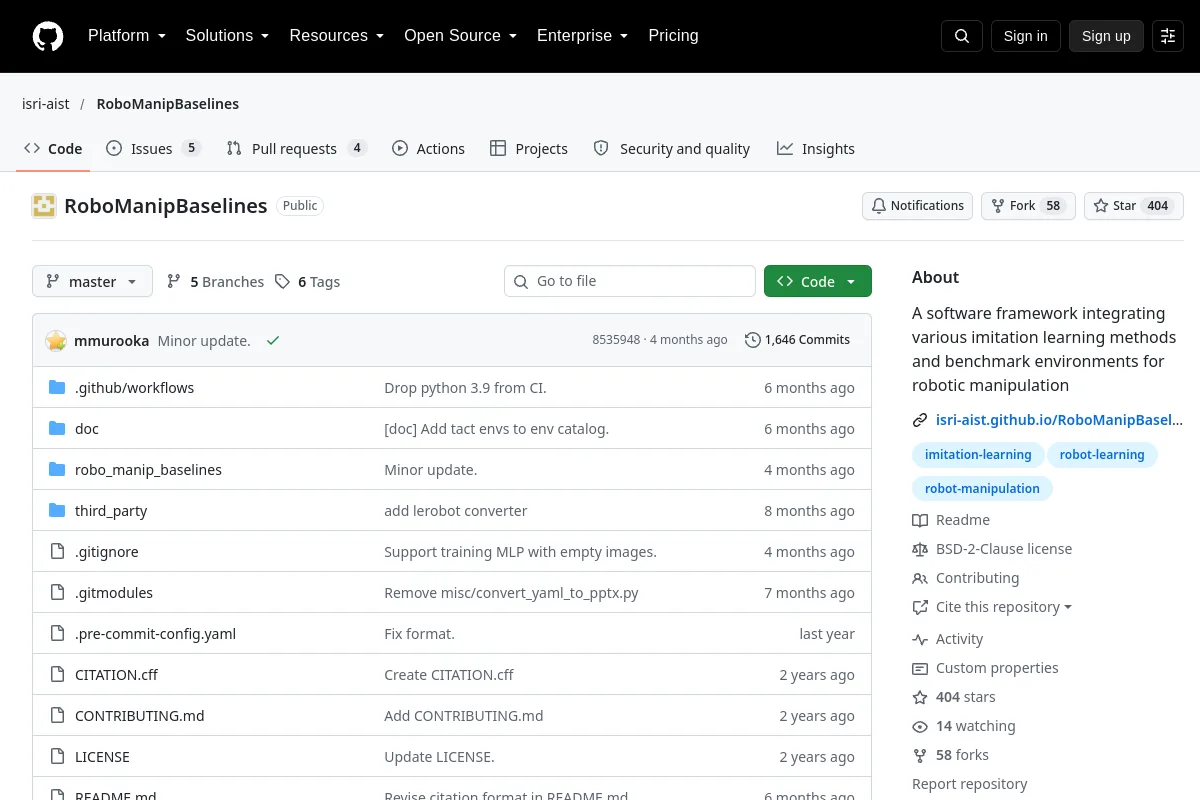 Deposito
 Ricerca
Una struttura software che integra vari metodi di apprendimento per imitazione e ambienti di riferimento per la manipolazione robotica
Manipolazione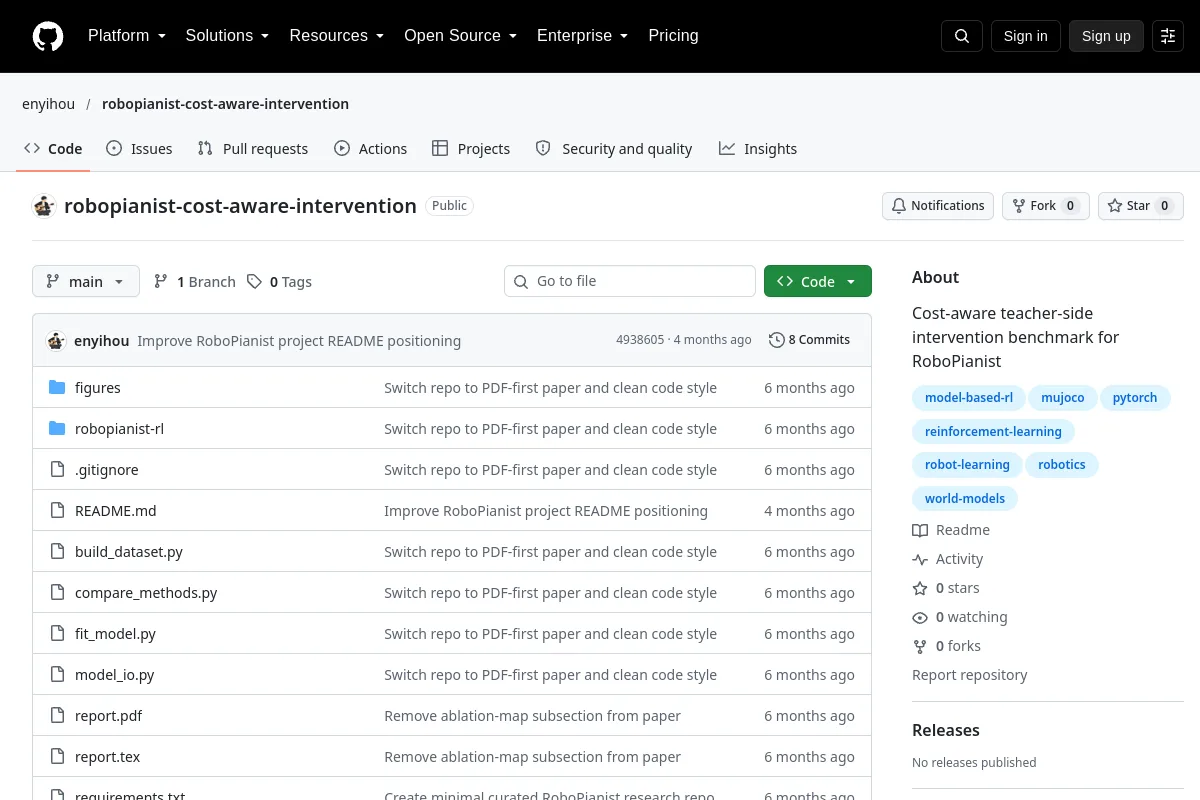 Deposito
 Ricerca
RoboPianist Cost-Aware Intervention fornisce un punto di riferimento per gli interventi degli insegnanti in RoboPianist.
Valutazione delle politiche Deposito
 Ricerca
RoboSense: set di dati e benchmark su larga scala per la percezione e la navigazione egocentrica dei robot in ambienti affollati e non strutturati
Navigazione e interazione incorporata Deposito
 Ricerca
Oltre 100 algoritmi di robotica in Rust: pianificazione, localizzazione, SLAM, controllo e benchmark.
Navigazione e interazione incorporata Deposito
 Ricerca
Quadro di valutazione delle prestazioni SLAM
Navigazione e interazione incorporataConosci una risorsa che appartiene a questo posto?