 Förvar
 Forskning
benchmarks · robotperf
Benchmarking-svit för att utvärdera 🤖 robotikdatorprestanda. Leverantörsneutral. ⚪Grå-box och ⚫Black-box närmar sig.
PolicyutvärderingTHE EMBODIED AI DIRECTORY
Utforska uppgifter och utvärderingssviter för manipulation, navigering och kontroll.
Förvar
Forskning
Benchmarking-svit för att utvärdera 🤖 robotikdatorprestanda. Leverantörsneutral. ⚪Grå-box och ⚫Black-box närmar sig.
Policyutvärdering Förvar
 Forskning
MapEval: Mot ett enhetligt, robust och effektivt SLAM Map Evaluation Framework.
Navigering & förkroppsligad interaktion Förvar
 Forskning
Öppna datauppsättningar för utbildning och benchmarking av AI och robotsystem i jordbruk och terrängmiljöer
Navigering & förkroppsligad interaktion Förvar
 Forskning
Evolution Gym riktmärker gemensam optimering av mjukrobotdesign och kontroll.
Rörelse & kontroll över hela kroppen Förvar
 Forskning
Faultline studerar LIBERO-policyns robusthet med hjälp av störnings- och ablationsarbetsflöden.
Policyutvärdering Förvar
 Forskning
GeoPolicy-Bench jämför uppfattning och policydesign för Panda-manipulationsuppgifter.
Manipulering Förvar
 Forskning
En simuleringsmiljö och riktmärke för överlämning av objekt till robot
Manipulering Förvar
 Forskning
Evaler med öppen källkod för fysisk AI. Kör valfri LLM/VLA på valfri arm/humanoid mot valfri verklig/sim-benchmark.
Rörelse & kontroll över hela kroppen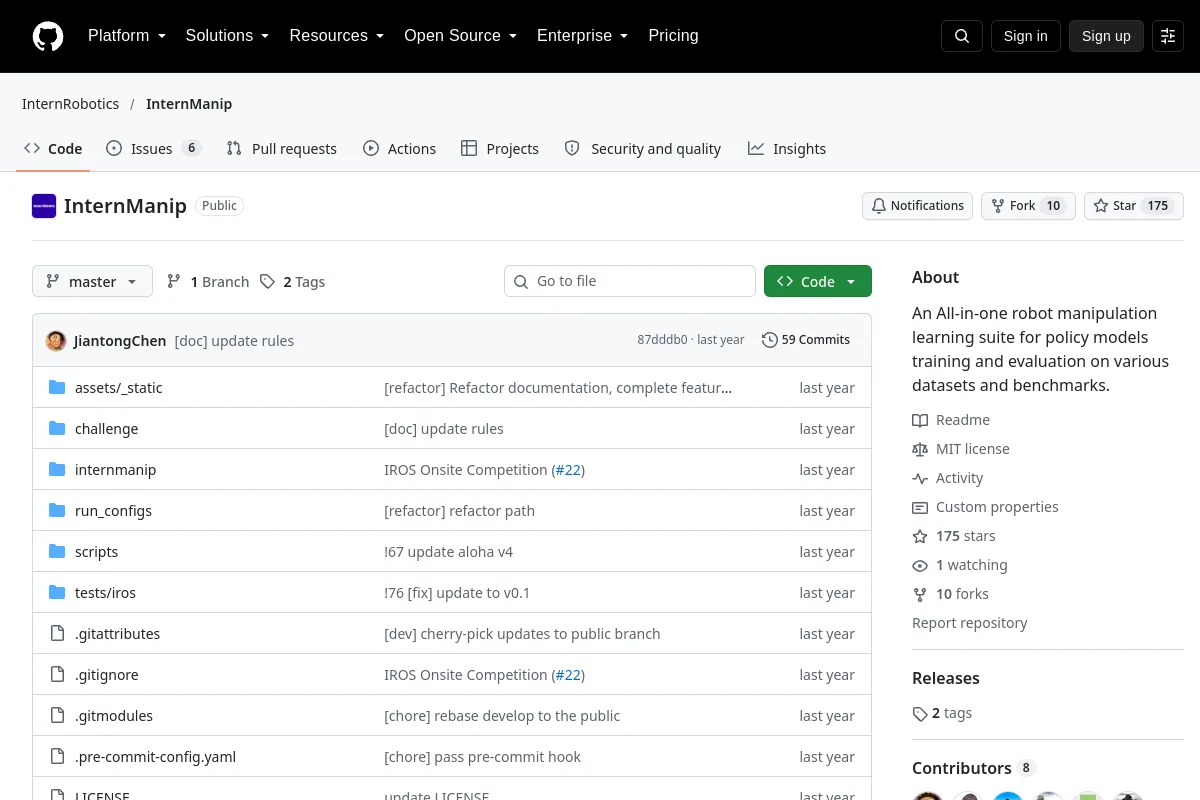 Förvar
 Forskning
En allt-i-ett-inlärningssvit för robotmanipulation för utbildning och utvärdering av policymodeller på olika datamängder och riktmärken.
Manipulering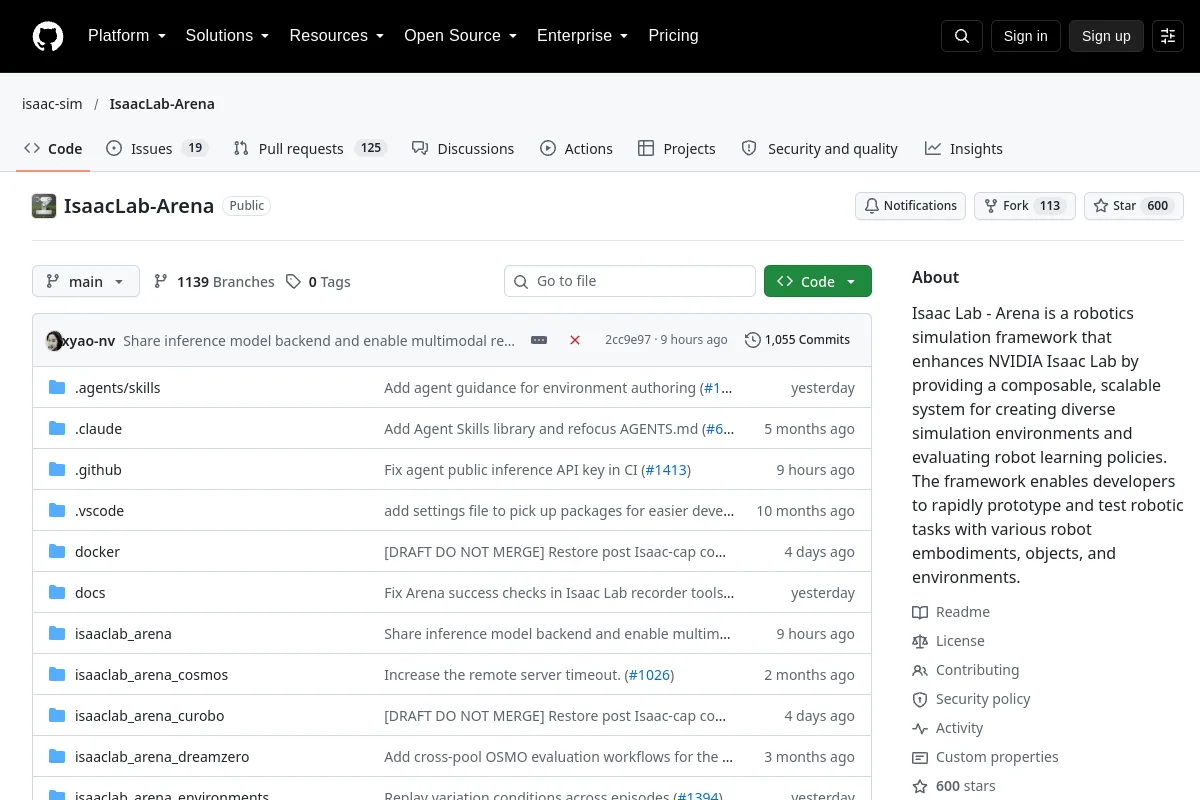 Förvar
 Forskning
Isaac Lab - Arena är ett robotsimuleringsramverk som förbättrar NVIDIA Isaac Lab genom att tillhandahålla ett komponerbart, skalbart system för att skapa olika simuleringsmiljöer och utvärdera robot...
Policyutvärdering Förvar
 Forskning
LIBERO Camera Ablation studerar hur kamerans indataförändringar påverkar robotpolicybeteende.
Policyutvärdering Förvar
 Forskning
Generera och jämföra datamängder för robotmanipuleringsproblem
Manipulering Förvar
 Forskning
OceanGym: A Benchmark Environment for Underwater Embodied Agents
Policyutvärdering Förvar
 Forskning
Robotsimulator med öppen källkod för kodningsagenter: HTTP/JSON + MCP-kontroll, Newton-fysik, wgpu-rendering, ROS 2 och reproducerbara riktmärken.
Policyutvärdering Förvar
 Forskning
ParcelStow utvärderar imitationslärd robotpolicys robusthet under exekveringstidsvariationer i Isaac Lab.
Policyutvärdering Förvar
 Forskning
Pre-Execution Return studerar robotens initiala tillstånds robusthet kring frusna VLA-policyer.
Policyutvärdering Webbplats
 Forskning
Ett forskningsriktmärke för policyutvärdering av robotmanipulation.
Policyutvärdering Förvar
 Forskning
Förvar associerat med artikel med titeln "RoboGaze: Evaluating Robot World Models via Structured Vision-Language Analysis"
Policyutvärdering Förvar
 Forskning
En benchmarkingplattform för simulering för att utvärdera generalistiska robotpolicyer
Policyutvärdering Förvar
 Forskning
Ett mjukvaruramverk som integrerar olika imitationsinlärningsmetoder och benchmarkmiljöer för robotmanipulation
Manipulering Förvar
 Forskning
RoboPianist Cost-Aware Intervention ger ett riktmärke för lärarinterventioner i RoboPianist.
Policyutvärdering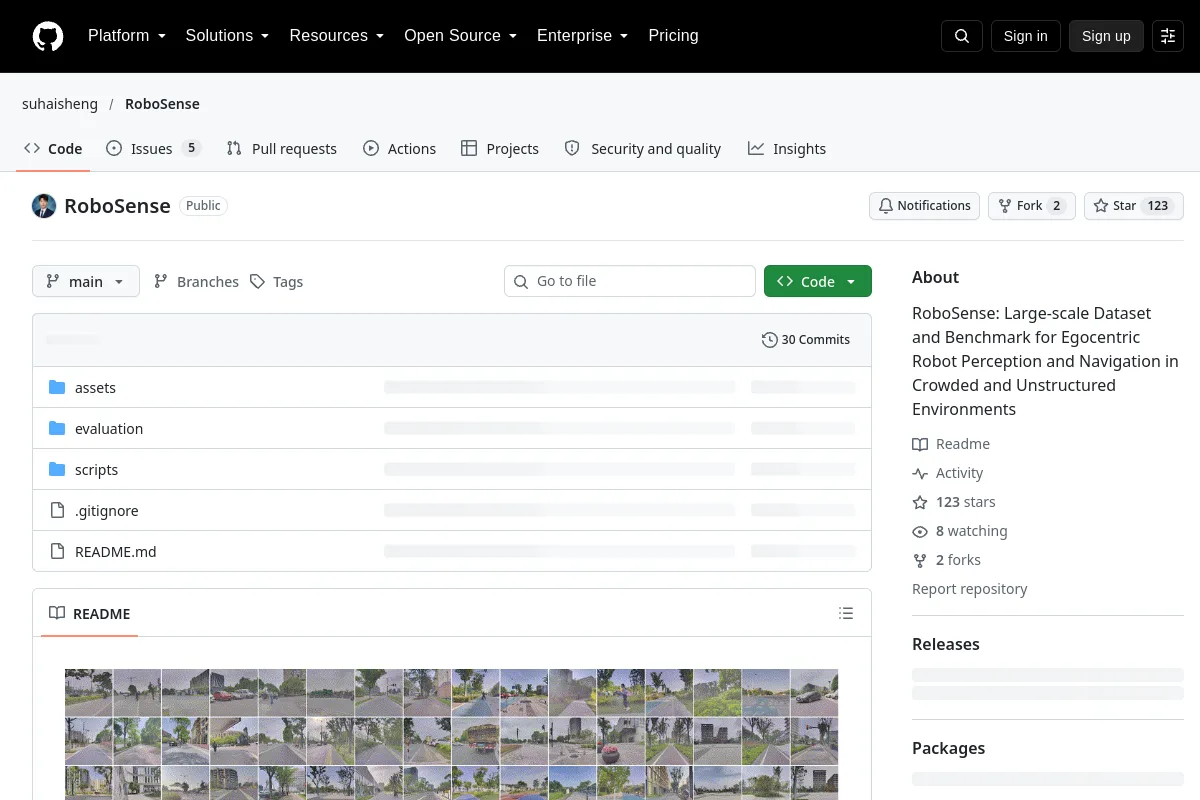 Förvar
 Forskning
RoboSense: Storskalig datauppsättning och benchmark för egocentrisk robotuppfattning och navigering i trånga och ostrukturerade miljöer
Navigering & förkroppsligad interaktion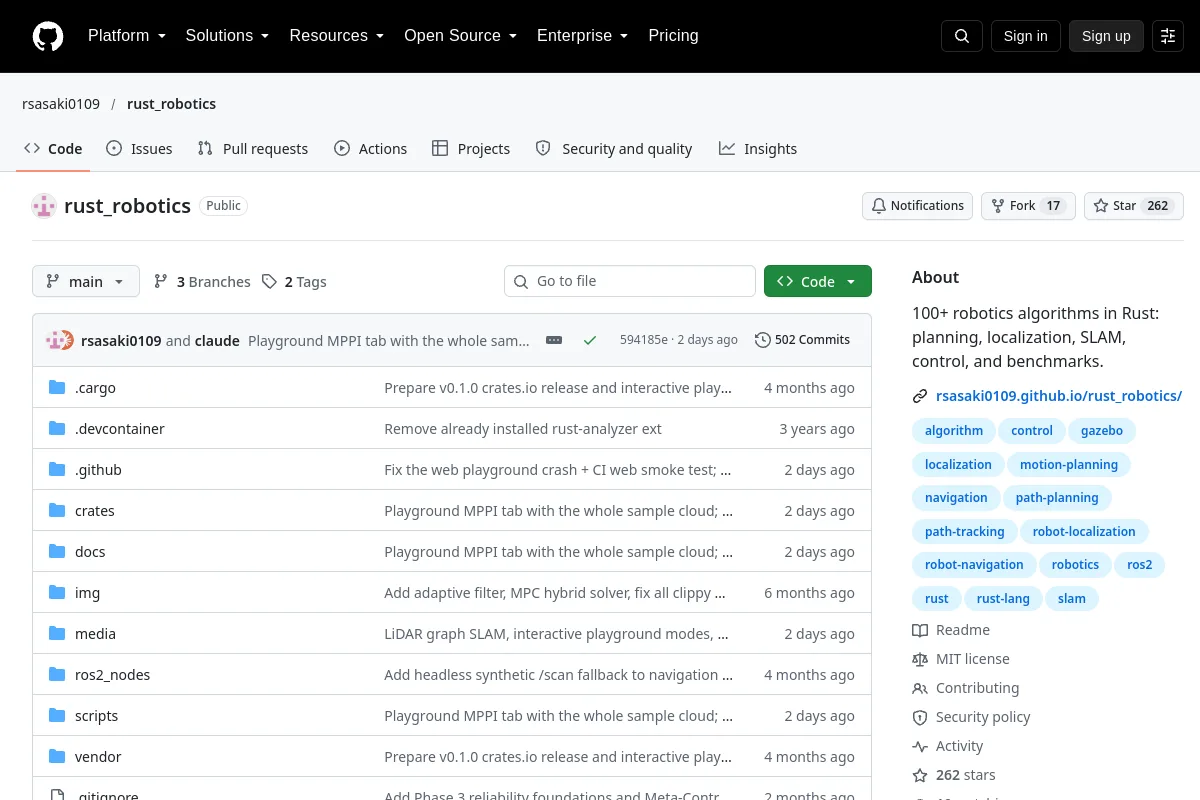 Förvar
 Forskning
100+ robotalgoritmer i Rust: planering, lokalisering, SLAM, kontroll och riktmärken.
Navigering & förkroppsligad interaktion Förvar
 Forskning
Ramverk för utvärdering av SLAM-prestanda
Navigering & förkroppsligad interaktionVet du en resurs som hör hemma här?