 Repozytorium
 Badania
benchmarks · robotperf
Zestaw do testów porównawczych do oceny 🤖 wydajności obliczeń robotyki. Neutralny dla dostawcy. ⚪Podejście szarej i ⚫czarnej skrzynki.
Ocena politykiKATALOG WCIELONEJ AI
Przeglądaj zadania i zestawy ocen do manipulacji, nawigacji i kontroli.
Repozytorium
Badania
Zestaw do testów porównawczych do oceny 🤖 wydajności obliczeń robotyki. Neutralny dla dostawcy. ⚪Podejście szarej i ⚫czarnej skrzynki.
Ocena polityki Repozytorium
 Badania
MapEval: w kierunku ujednoliconych, solidnych i wydajnych ram oceny map SLAM.
Nawigacja i ucieleśniona interakcja Repozytorium
 Badania
Otwarte zbiory danych do szkolenia i porównywania systemów sztucznej inteligencji i robotów w rolnictwie i środowiskach terenowych
Nawigacja i ucieleśniona interakcja Repozytorium
 Badania
Evolution Gym porównuje wspólną optymalizację projektowania i sterowania miękkich robotów.
Lokomocja i kontrola całego ciała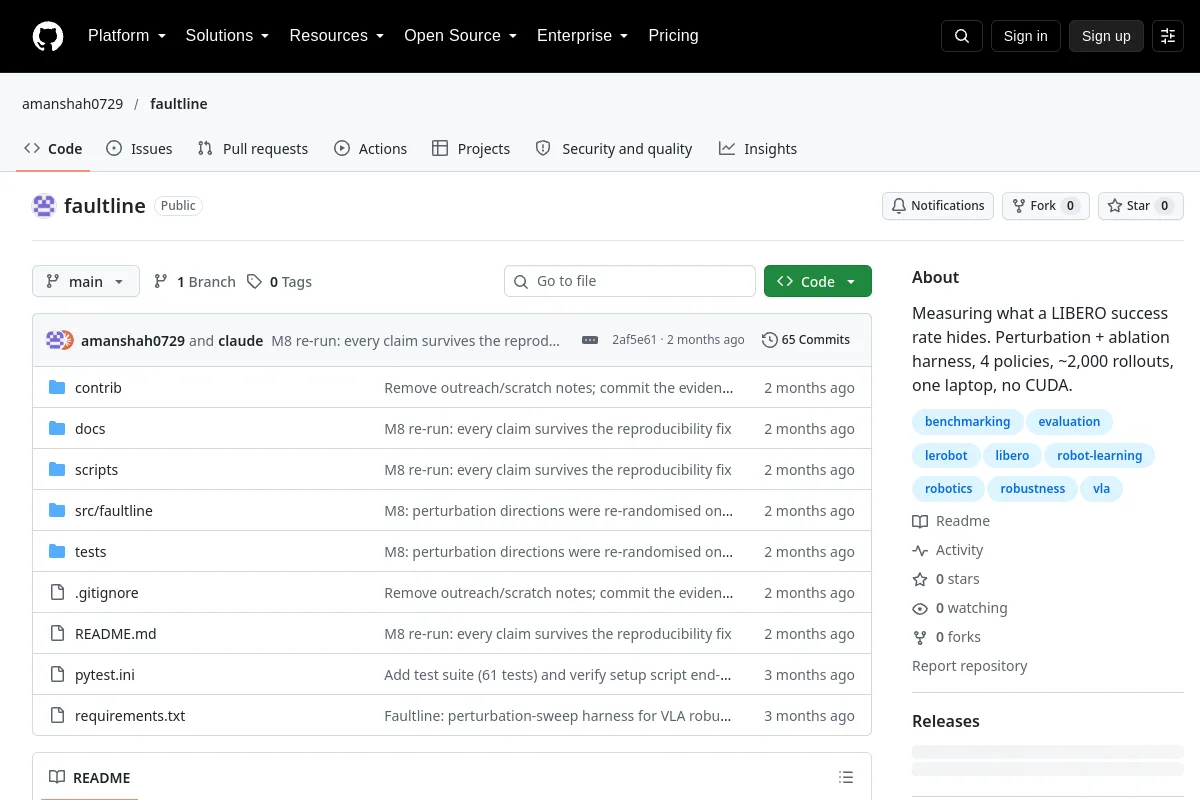 Repozytorium
 Badania
Faultline bada solidność polityki LIBERO, wykorzystując przepływy pracy dotyczące zaburzeń i ablacji.
Ocena polityki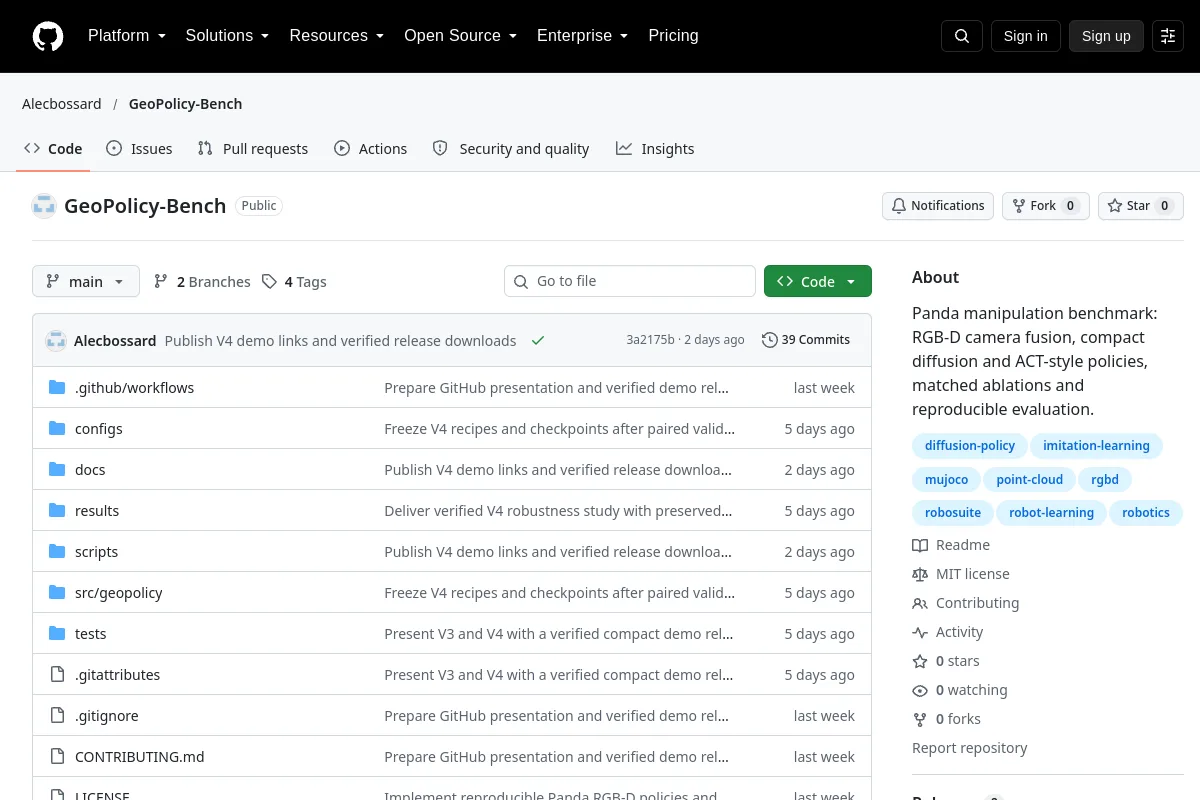 Repozytorium
 Badania
GeoPolicy-Bench porównuje percepcję i projekty polityki dotyczące zadań manipulacji Panda.
Manipulacja Repozytorium
 Badania
Środowisko symulacyjne i punkt odniesienia dla przekazywania obiektów z człowieka na robota
Manipulacja Repozytorium
 Badania
Ewaluacje open source dla fizycznej sztucznej inteligencji. Uruchom dowolne LLM/VLA na dowolnym ramieniu/humanoidzie w porównaniu z dowolnym benchmarkiem rzeczywistym/symulatorem.
Lokomocja i kontrola całego ciała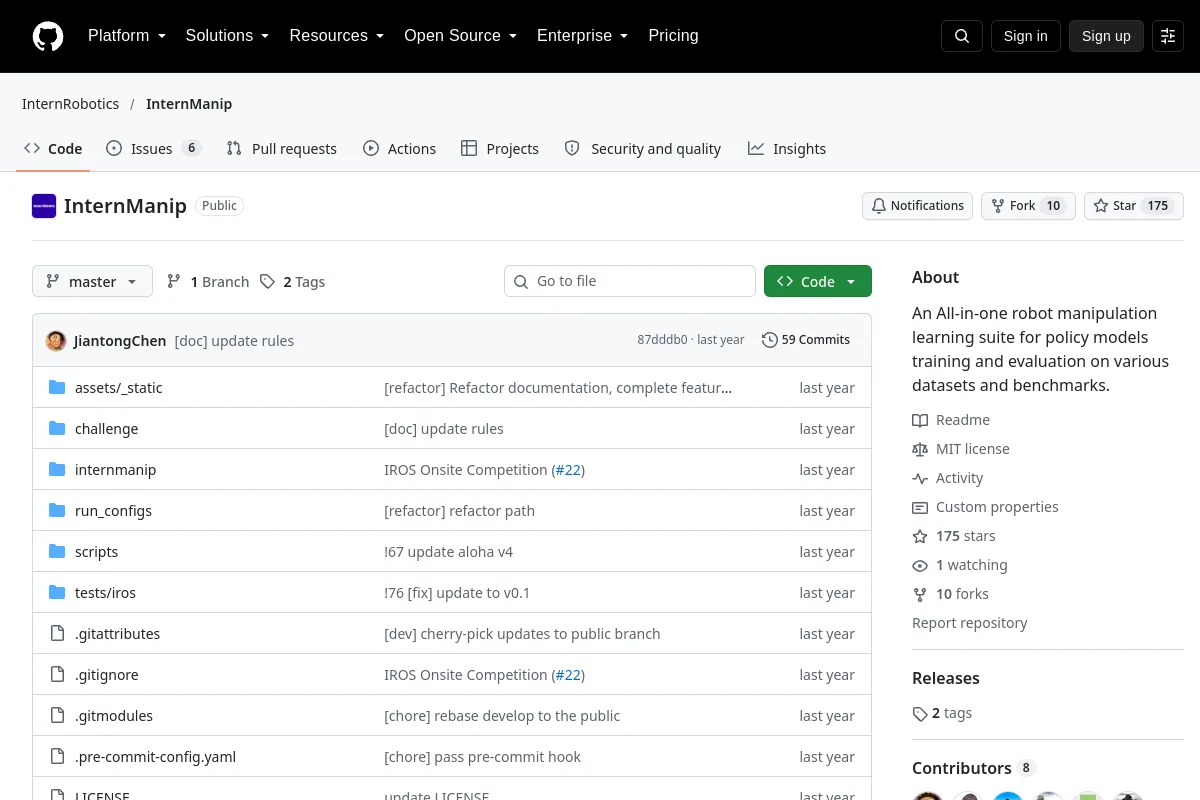 Repozytorium
 Badania
Kompleksowy pakiet do nauki manipulacji robotami, przeznaczony do szkolenia i oceny modeli polityki na różnych zbiorach danych i wzorcach.
Manipulacja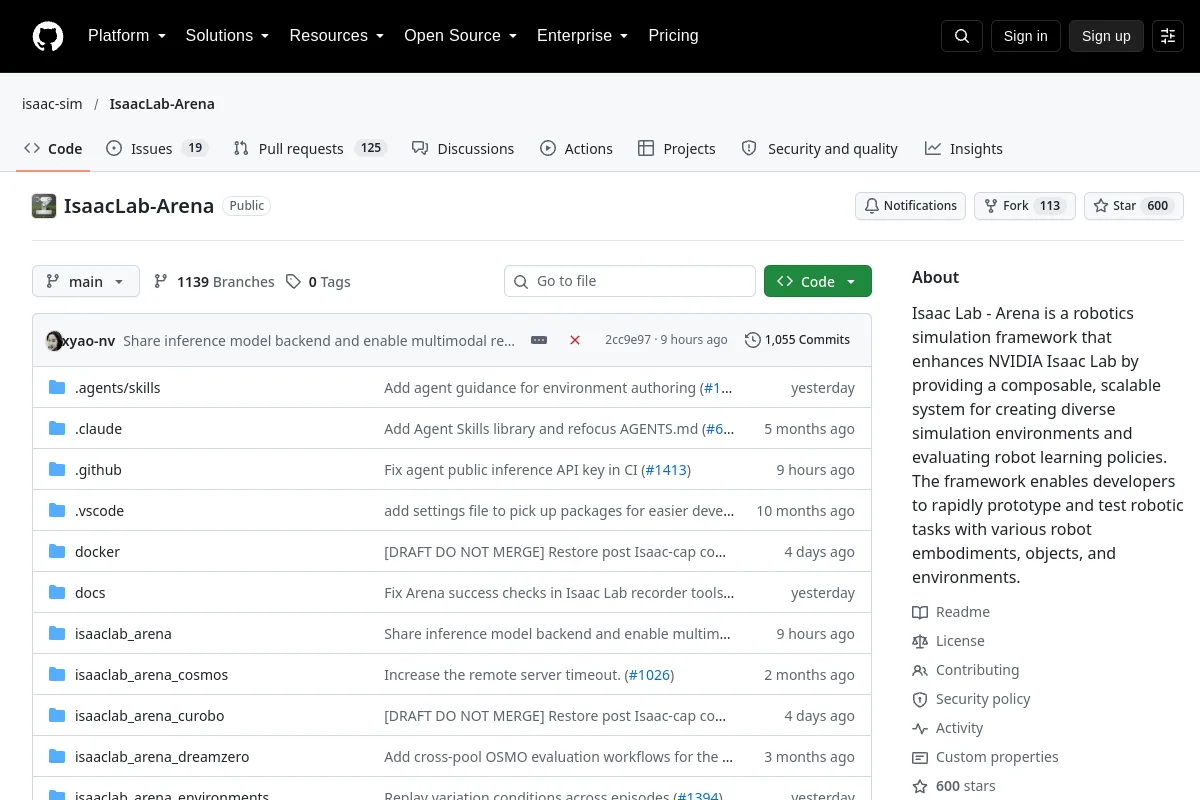 Repozytorium
 Badania
Isaac Lab - Arena to platforma do symulacji robotyki, która ulepsza NVIDIA Isaac Lab, zapewniając komponowalny, skalowalny system do tworzenia różnorodnych środowisk symulacyjnych i oceny robotów…
Ocena polityki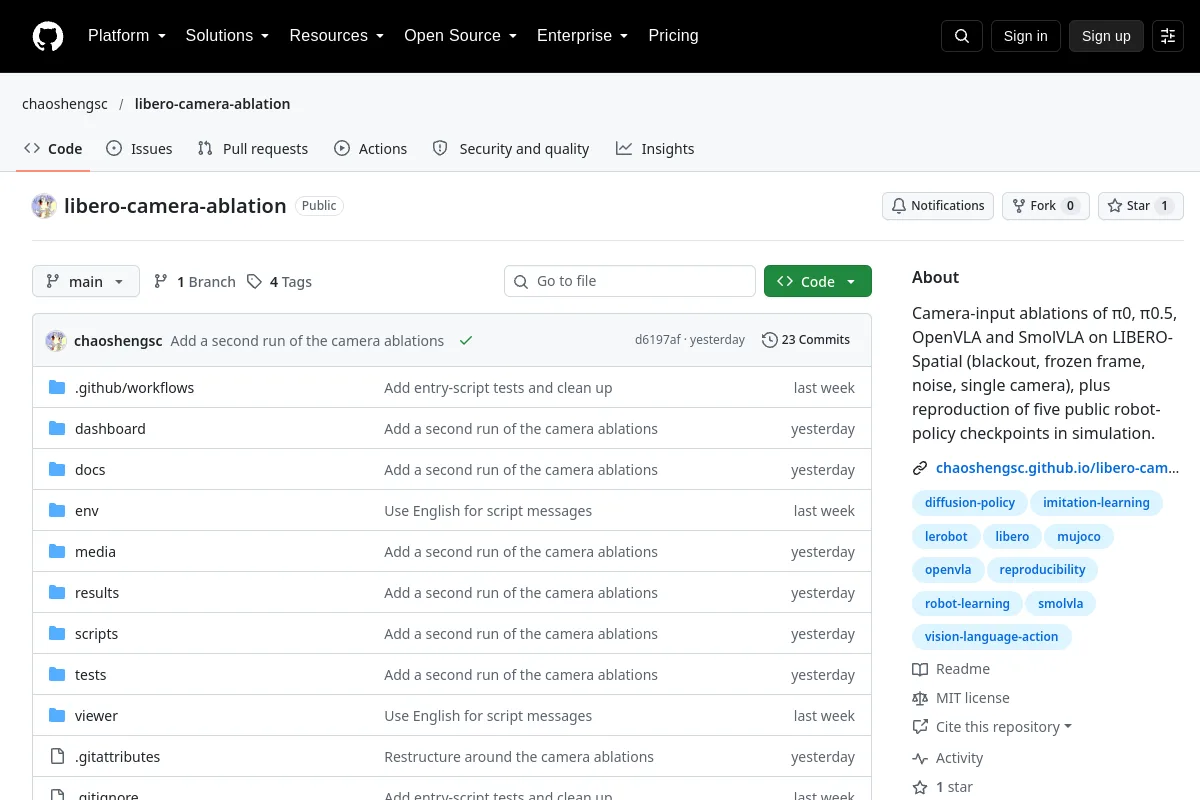 Repozytorium
 Badania
LIBERO Camera Ablation bada, w jaki sposób zmiany sygnału wejściowego kamery wpływają na zachowanie robota.
Ocena polityki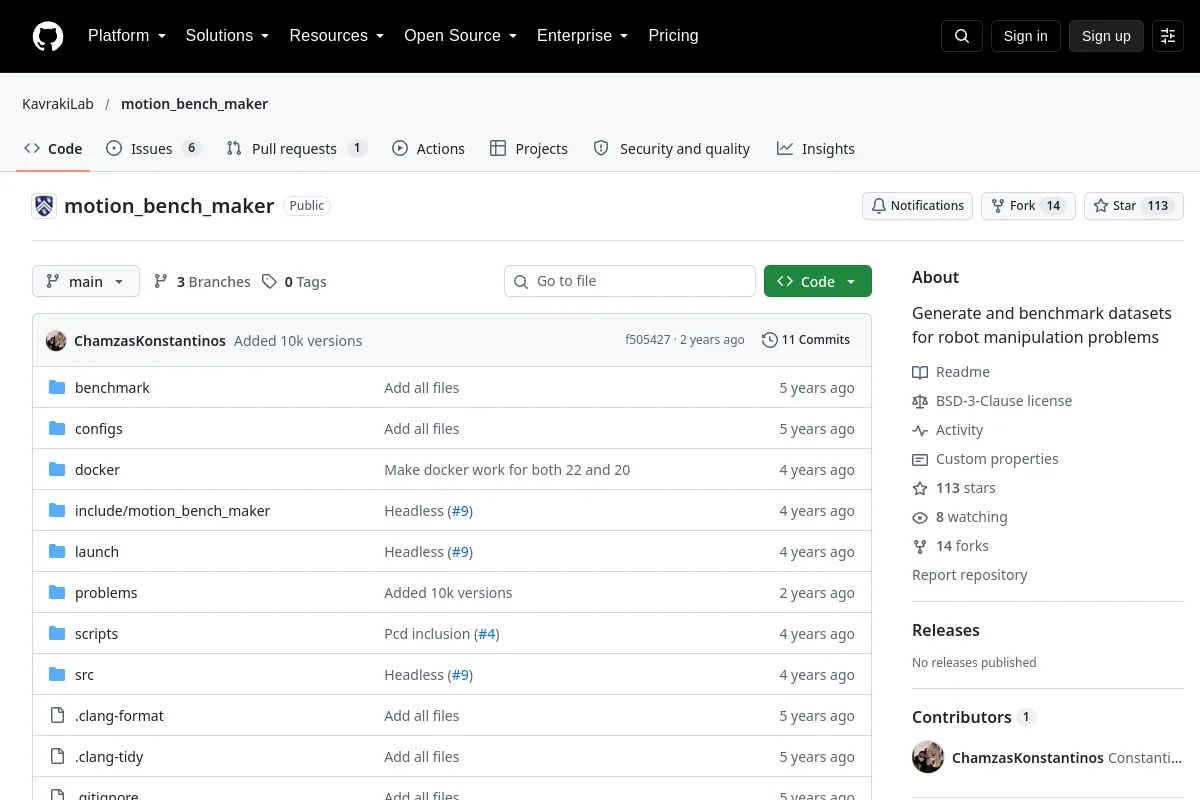 Repozytorium
 Badania
Generuj i porównuj zestawy danych pod kątem problemów z manipulacją robotami
Manipulacja Repozytorium
 Badania
OceanGym: wzorcowe środowisko dla podwodnych agentów wcielonych
Ocena polityki Repozytorium
 Badania
Symulator robotyki typu open source dla agentów kodujących: sterowanie HTTP/JSON + MCP, fizyka Newtona, renderowanie wgpu, ROS 2 i powtarzalne testy porównawcze.
Ocena polityki Repozytorium
 Badania
ParcelStow ocenia skuteczność zasad robotów wyuczonych na imitacjach w warunkach różnic w czasie wykonywania w Isaac Lab.
Ocena polityki Repozytorium
 Badania
Funkcja Pre-Execution Return bada niezawodność stanu początkowego robota w kontekście zamrożonych zasad VLA.
Ocena polityki Strona internetowa
 Badania
Punkt odniesienia badawczy dla oceny polityki manipulacji robotami.
Ocena polityki Repozytorium
 Badania
Repozytorium powiązane z artykułem zatytułowanym „RoboGaze: Evaluating Robot World Models via Structured Vision-Language Analysis”
Ocena polityki Repozytorium
 Badania
Symulacyjna platforma porównawcza do oceny ogólnych zasad dotyczących robotów
Ocena polityki Repozytorium
 Badania
Struktura oprogramowania integrująca różne metody uczenia się przez naśladowanie i środowiska wzorcowe do manipulacji robotycznej
Manipulacja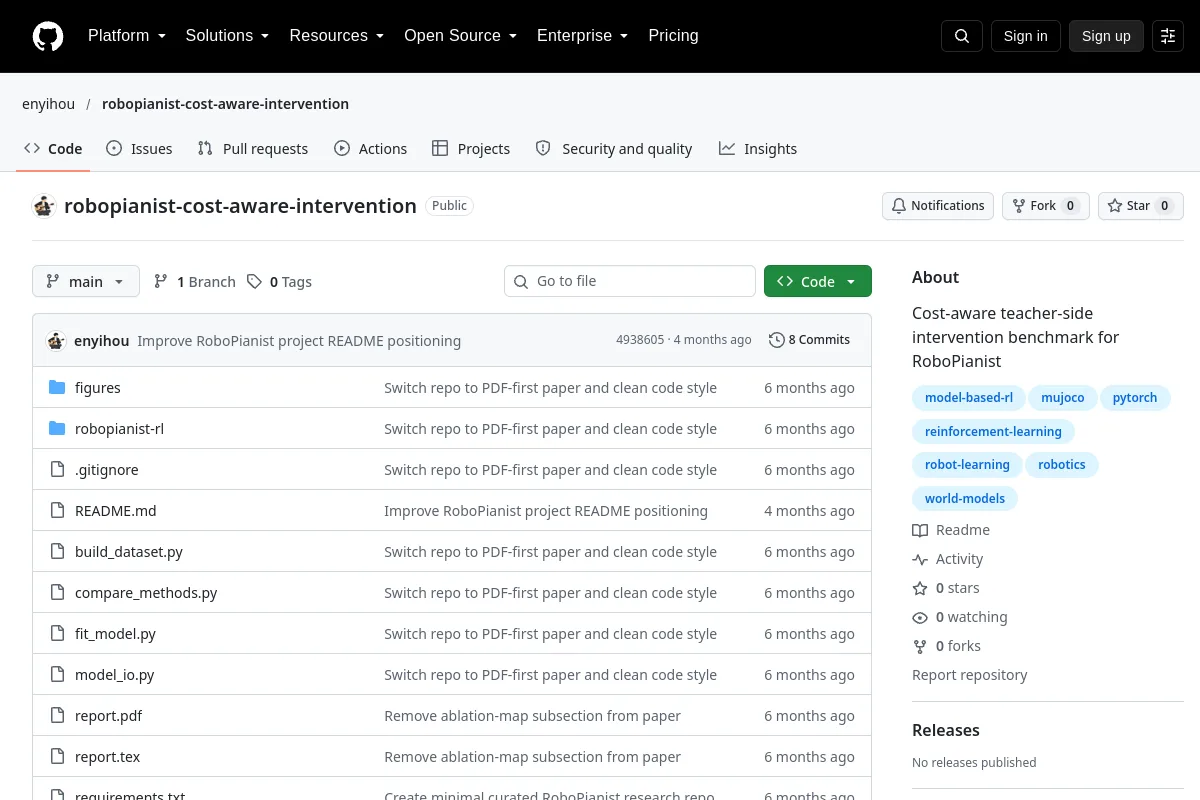 Repozytorium
 Badania
Interwencja uwzględniająca koszty RoboPianist stanowi punkt odniesienia dla interwencji nauczycieli w RoboPianist.
Ocena polityki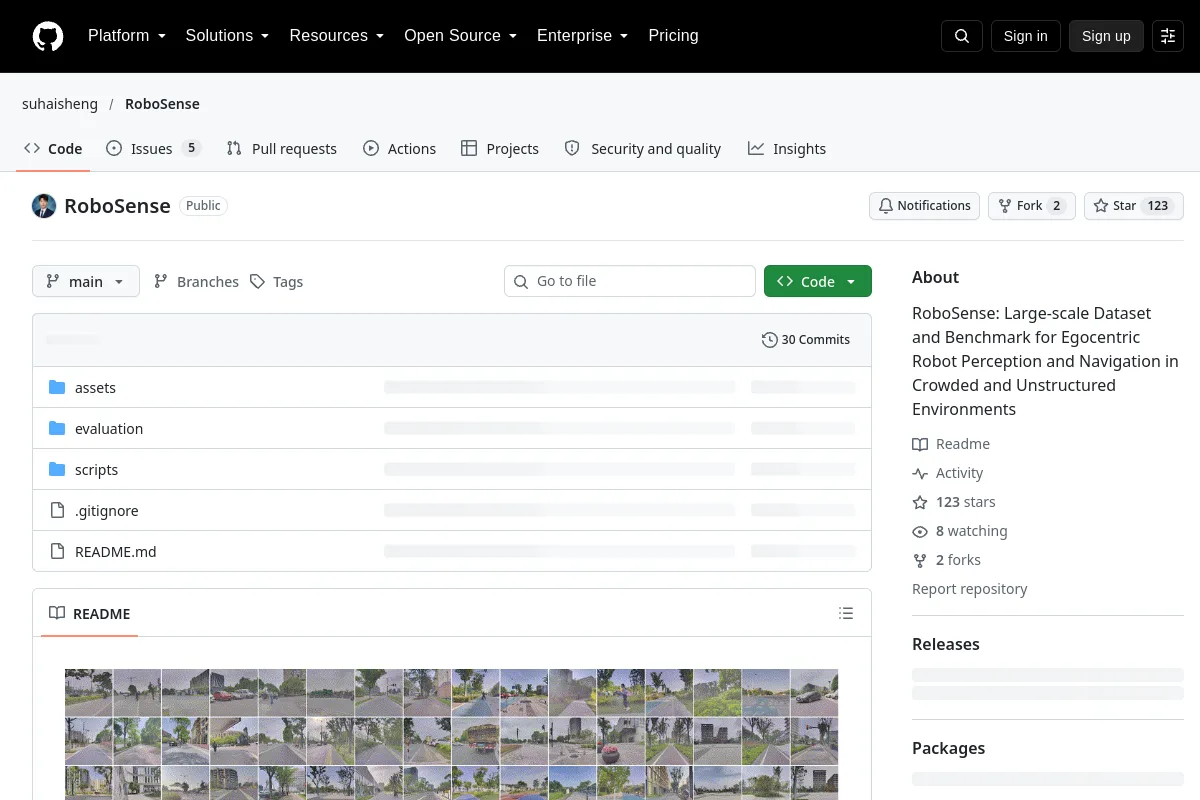 Repozytorium
 Badania
RoboSense: wielkoskalowy zbiór danych i punkt odniesienia dla egocentrycznego postrzegania robotów i nawigacji w zatłoczonych i nieustrukturyzowanych środowiskach
Nawigacja i ucieleśniona interakcja Repozytorium
 Badania
Ponad 100 algorytmów robotyki w Rust: planowanie, lokalizacja, SLAM, sterowanie i testy porównawcze.
Nawigacja i ucieleśniona interakcja Repozytorium
Znasz zasób, który tu pasuje?