 Förvar
 Öppen källkod
LeRobot · huggingface
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar
Riktmärken / Forskning
LIBERO Camera Ablation studerar hur kamerans indataförändringar påverkar robotpolicybeteende.
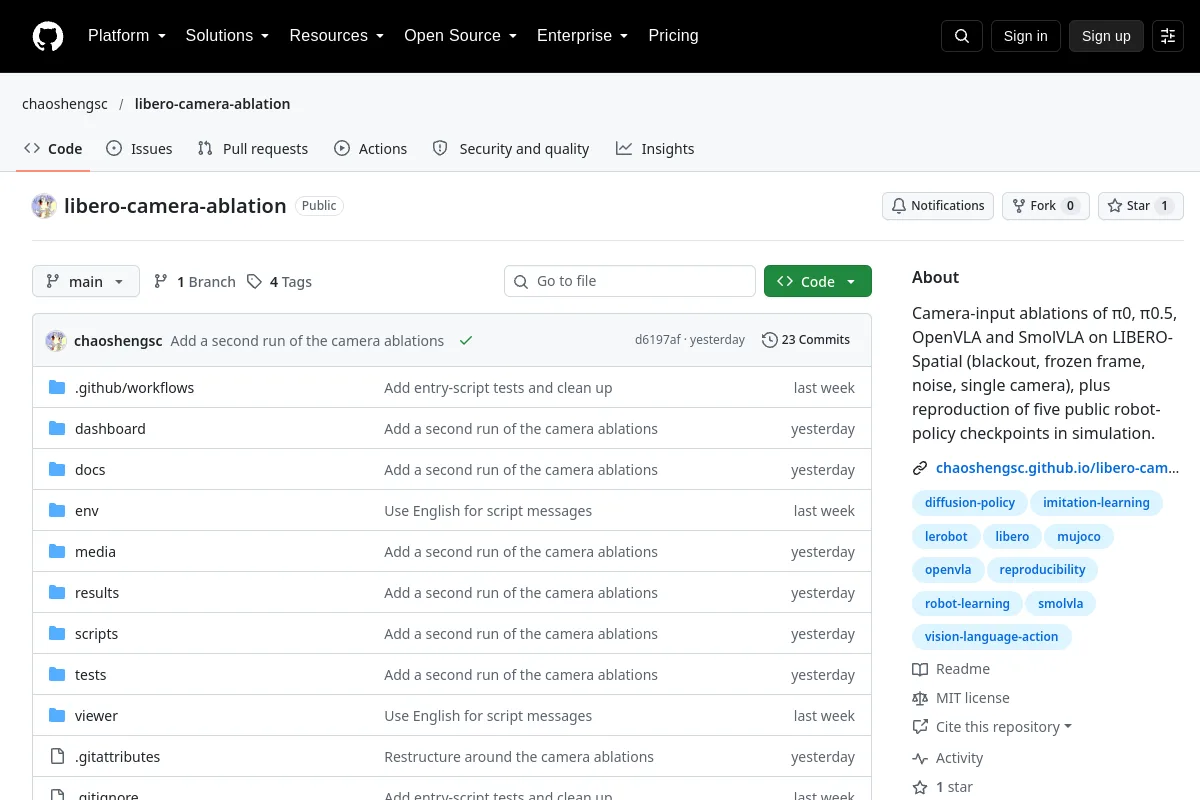
LIBERO Camera Ablation studerar hur kamerans indataförändringar påverkar robotpolicybeteende.
Förlagssammanfattning: "Kamera-ingångs-ablationer av π0, π0,5, OpenVLA och SmolVLA på LIBERO-Spatial (blackout, frusen bildruta, brus, enskild kamera), plus reproduktion av fem offentliga kontrollpunkter för robotpolicy i..."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar Förvar
 Öppen källkod
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll Förvar
 Forskning
En visuomotorisk strategi som använder diffusion för att generera robotåtgärder.
Robotpolitik Förvar
 Forskning
En riktmärkesvit för kunskapsöverföring inom livslångt robotinlärning.
Manipulering Webbplats
 Forskning
Kod- och modellresurser för Physical Intelligence-robotpolicyer.
Vision-språk-handling Webbplats
 Forskning
En policyinlärningsimplementering för bimanuell robotmanipulation.
Robotpolitik