 Bewaarplaats
 Open-source
LeRobot · huggingface
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots
Benchmarks / Onderzoek
LIBERO Camera Ablation onderzoekt hoe veranderingen in camera-invoer het gedrag van robotbeleid beïnvloeden.
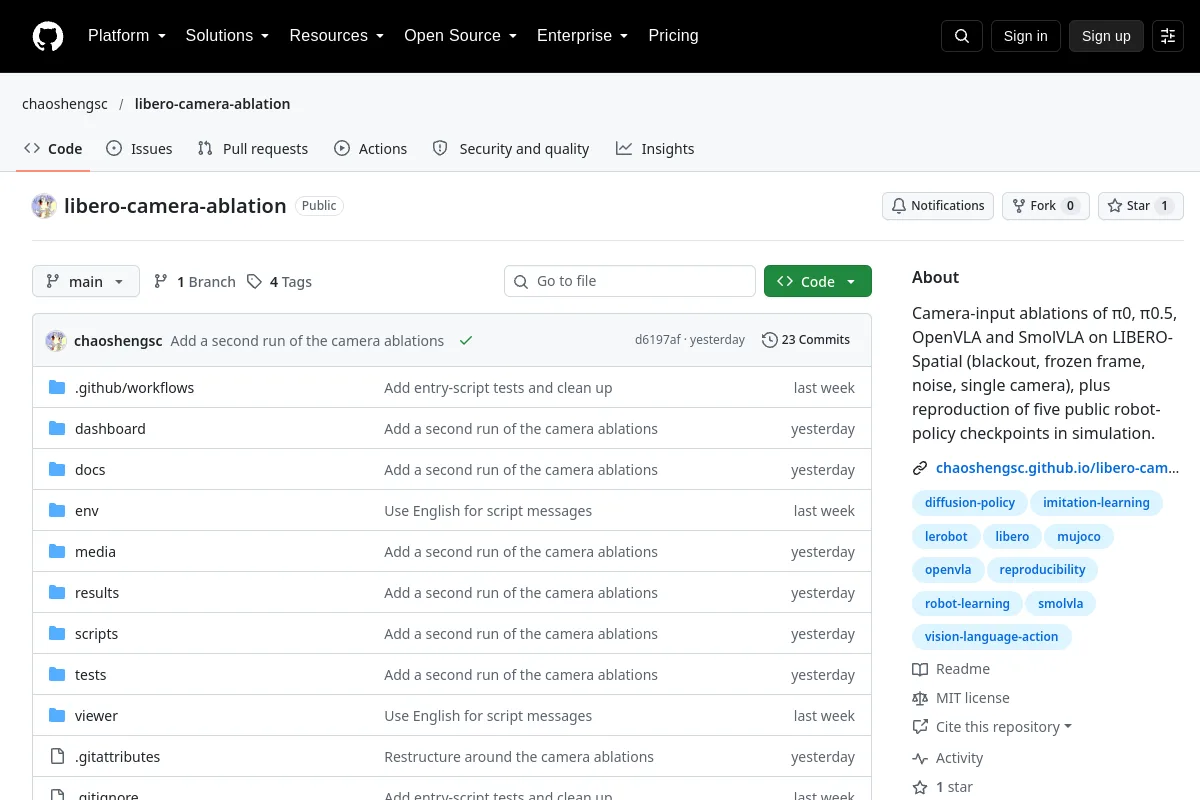
LIBERO Camera Ablation onderzoekt hoe veranderingen in camera-invoer het gedrag van robotbeleid beïnvloeden.
Samenvatting van de uitgever: "Ablaties van camera-invoer van π0, π0.5, OpenVLA en SmolVLA op LIBERO-Spatial (black-out, bevroren frame, ruis, enkele camera), plus reproductie van vijf openbare controlepunten voor robotbeleid in..."
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots Bewaarplaats
 Open-source
MuJoCo natuurkundesimulator voor meervoudige dynamiek en contact.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Een visuomotorische beleidsbenadering die diffusie gebruikt om robotacties te genereren.
Robotbeleid Bewaarplaats
 Website
 Onderzoek
Codeer- en modelbronnen voor robotbeleid voor fysieke intelligentie.
Visie-taal-actie Website
 Onderzoek
Een beleidslerende implementatie voor bimanuele robotmanipulatie.
Robotbeleid