 Repository
 Open Source
LeRobot · huggingface
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern
Benchmarks / Forschung
LIBERO Camera Ablation untersucht, wie sich Änderungen der Kameraeingabe auf das Roboterverhalten auswirken.
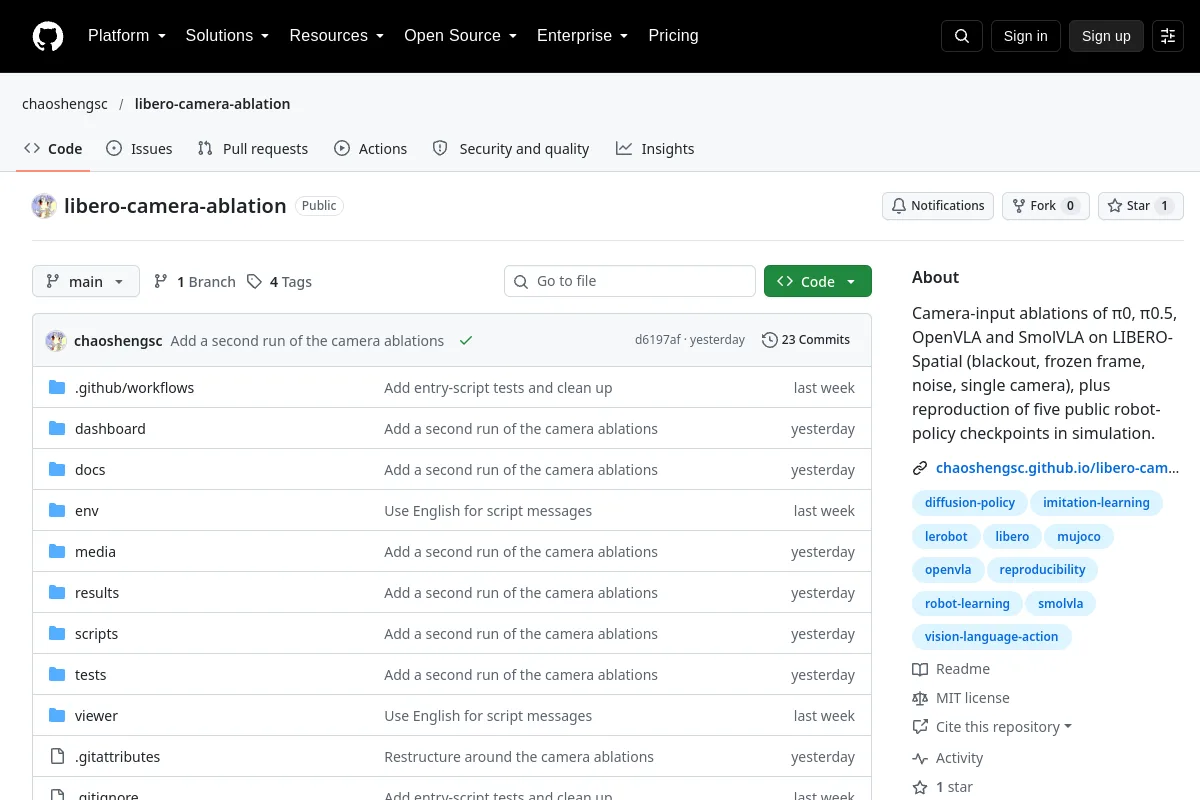
LIBERO Camera Ablation untersucht, wie sich Änderungen der Kameraeingabe auf das Roboterverhalten auswirken.
Zusammenfassung des Herausgebers: „Kamera-Input-Ablationen von π0, π0,5, OpenVLA und SmolVLA auf LIBERO-Spatial (Blackout, eingefrorenes Bild, Rauschen, einzelne Kamera) plus Reproduktion von fünf öffentlichen Kontrollpunkten der Roboterrichtlinie in…“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern Repository
 Open Source
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung Repository
 Forschung
Ein visuomotorischer Richtlinienansatz, der Diffusion nutzt, um Roboteraktionen zu generieren.
Roboterrichtlinien Repository
 Forschung
Eine Benchmark-Suite für den Wissenstransfer beim lebenslangen Roboterlernen.
Manipulation Website
 Forschung
Code- und Modellressourcen für Roboterrichtlinien für physische Intelligenz.
Vision-Sprache-Aktion Website
 Forschung
Eine Policy-Learning-Implementierung für die bimanuelle Robotermanipulation.
Roboterrichtlinien