 Deposito
 Fonte aperta
NVIDIA Isaac Lab
Strumenti di apprendimento dei robot costruiti attorno all'ecosistema di simulazione Isaac.
Simulazione e fisica
Benchmark / Ricerca
Una piattaforma di benchmarking di simulazione per valutare le politiche generaliste sui robot
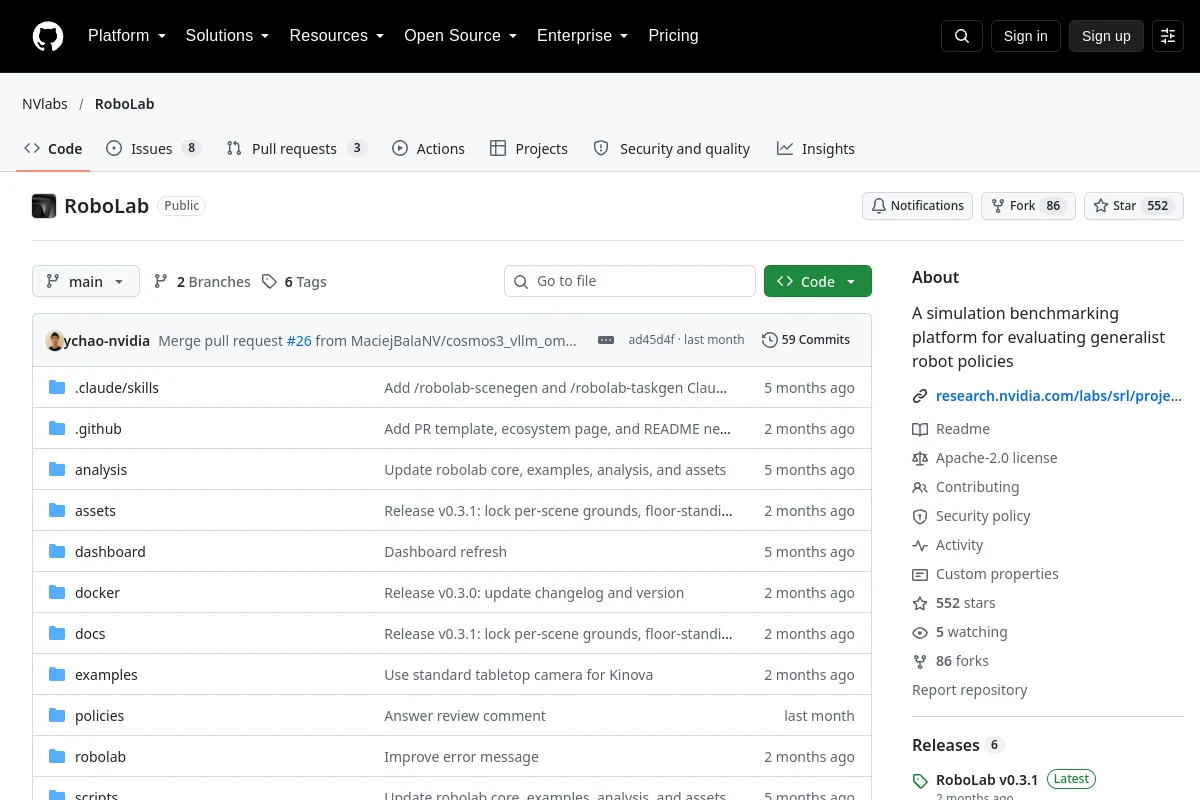
Una piattaforma di benchmarking di simulazione per valutare le politiche generaliste sui robot
Confronta attività, protocolli, versioni di set di dati/ambiente e hardware prima di interpretare i risultati riportati. Un repository di benchmark non è una certificazione di un sistema robotico.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Strumenti di apprendimento dei robot costruiti attorno all'ecosistema di simulazione Isaac.
Simulazione e fisica