 Référentiel
 Source ouverte
msgq · commaai
Messagerie Pub/sub pour Python, C et C++.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Source ouverte
Messagerie Pub/sub pour Python, C et C++.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Recherche de collecte de données guidée par les performances pour l'apprentissage sur robot.
Cadres d'apprentissage des robots Référentiel
 Recherche
Applications ROS pour le robot mobile myAGV, y compris cartographie et navigation.
Cadres d'apprentissage des robots Référentiel
 Recherche
Package d'installation de maillage pour le robot NAO.
Cadres d'apprentissage des robots Référentiel
 Recherche
Primitives GPU pour un rendu différenciable.
Cadres d'apprentissage des robots Référentiel
 Recherche
Ce projet de déploiement Octo couvre la téléopération, la collecte RLDS et la mise au point des bras Universal Robots.
Cadres d'apprentissage des robots Référentiel
 Recherche
Environnements d'apprentissage par renforcement pour Isaac Gym en Isaac Sim.
Cadres d'apprentissage des robots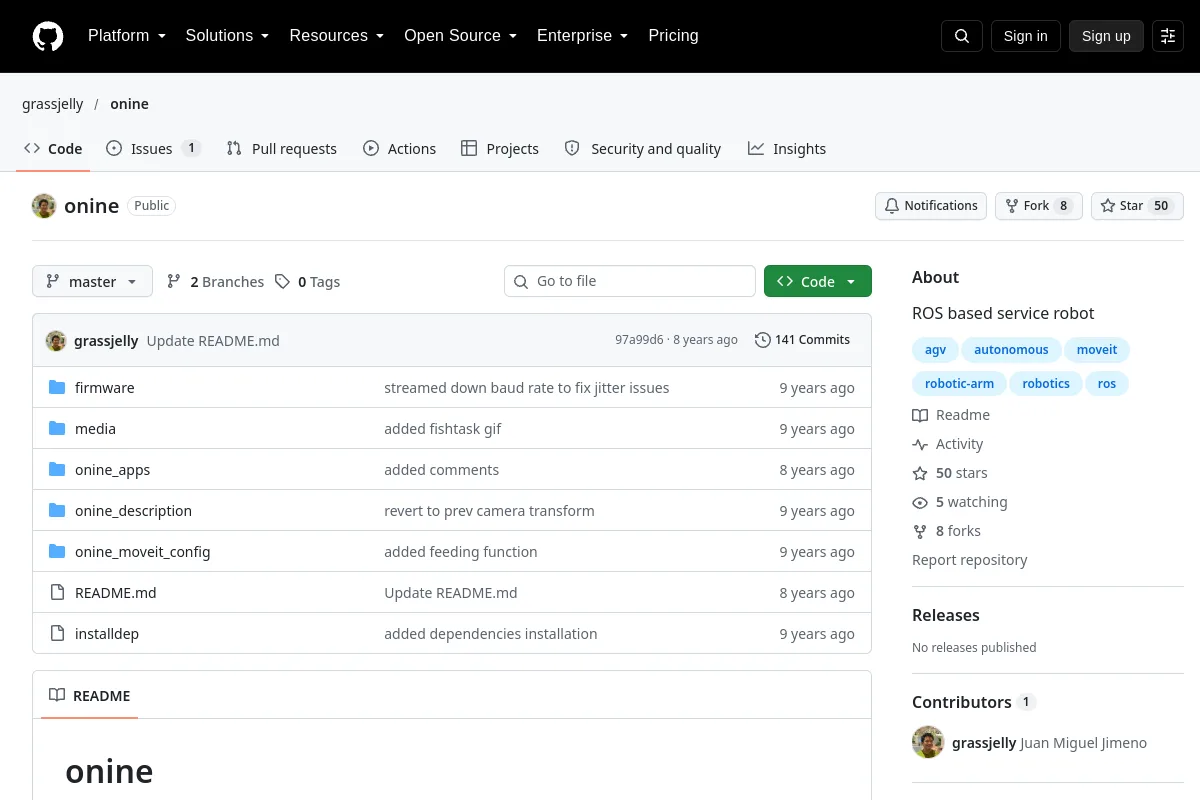 Référentiel
 Recherche
Projet de robot de service basé sur ROS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une expérience d'ouverture de tiroir guidée par toucher avec pi0.5 et Genesis.
Cadres d'apprentissage des robots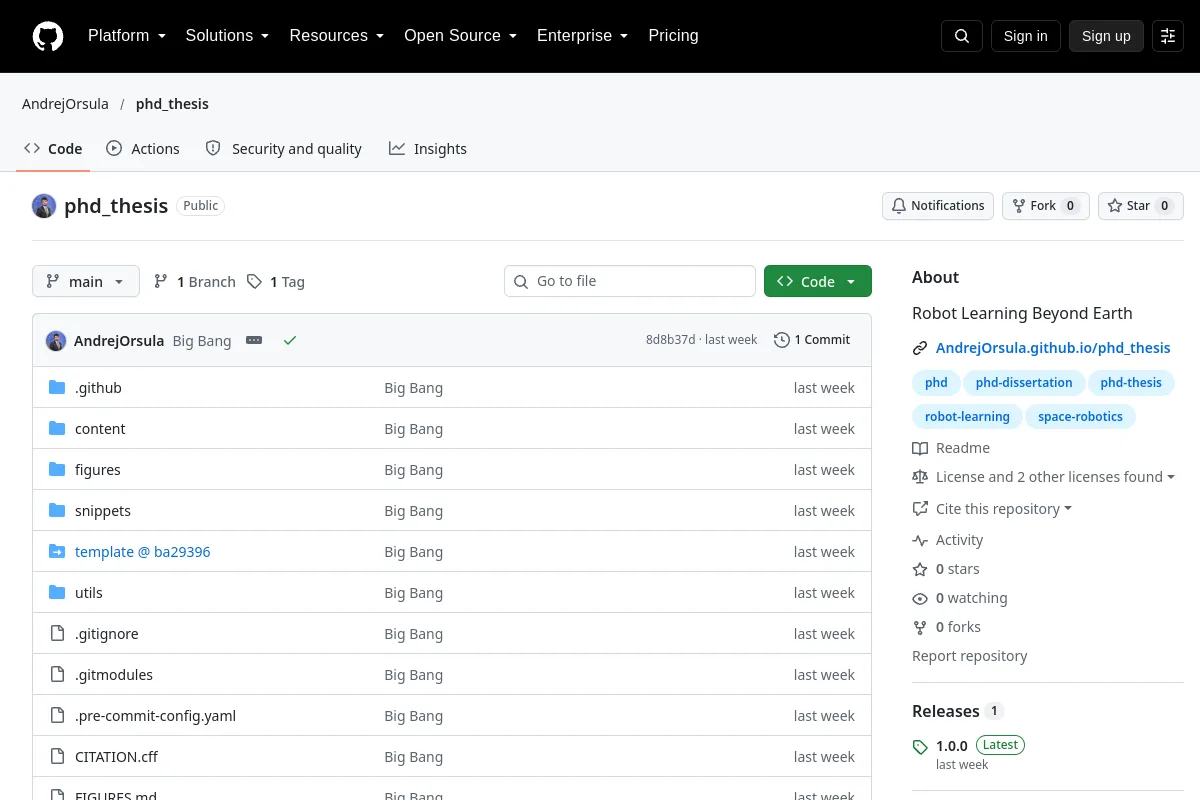 Référentiel
 Recherche
Une thèse sur l'apprentissage des robots et l'autonomie adaptative dans l'espace.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un projet de système d'exploitation connectant les agents d'IA au matériel physique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Physical AI Studio est un cadre de bout en bout permettant de former des robots à effectuer des tâches grâce à un apprentissage par imitation à partir de démonstrations humaines.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Intégration de synthèse vocale Piper pour ROS 2.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs du modèle URDF pour le robot Poppy Torso.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une interface Python pour MoveIt 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Démonstration de manipulation d'un bras robot à l'aide du framework RAI.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Actifs de description du robot pour le manipulateur mobile RBY1.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Descriptions URDF pour le robot Reachy.
Cadres d'apprentissage des robots Référentiel
 Recherche
Ensemble de données et référence pour la navigation en langage visuel utilisant des expressions de référence.
Cadres d'apprentissage des robots Référentiel
 Recherche
Repenser le modèle de génération vidéo pour le monde incarné
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour l'apprentissage par renforcement des robots sans ingénierie de récompense.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages d'intégration de manipulateur pour la plateforme mobile Ridgeback.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une bibliothèque PyTorch modulaire, primitive et python-first pour l'apprentissage par renforcement.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour généraliser les moyens des robots par correspondance sémantique.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?