 Deposito
 Fonte aperta
msgq · commaai
Messaggistica pub/sub per Python, C e C++.
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Trova flussi di lavoro di formazione per l'apprendimento per imitazione, l'apprendimento per rinforzo e l'adattamento delle politiche robotiche.
Deposito
Fonte aperta
Messaggistica pub/sub per Python, C e C++.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Ricerca di raccolta dati guidata dalle prestazioni per l'apprendimento su robot.
Strutture di apprendimento dei robot Deposito
 Ricerca
Applicazioni ROS per il robot mobile myAGV, incluse mappatura e navigazione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetto di installazione mesh per il robot NAO.
Strutture di apprendimento dei robot Deposito
 Ricerca
Primitive GPU per rendering differenziabile.
Strutture di apprendimento dei robot Deposito
 Ricerca
Questo progetto di distribuzione Octo copre la teleoperazione, la raccolta RLDS e la messa a punto dei bracci Universal Robots.
Strutture di apprendimento dei robot Deposito
 Ricerca
Ambienti di apprendimento di rinforzo per la palestra Isaac in Isaac Sim.
Strutture di apprendimento dei robot Deposito
 Ricerca
Progetto di robot di servizio basato su ROS.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un esperimento di apertura del cassetto guidato dal tocco con pi0.5 e Genesis.
Strutture di apprendimento dei robot Deposito
 Ricerca
Una tesi sull'apprendimento dei robot e sull'autonomia adattiva nello spazio.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un progetto del sistema operativo che collega gli agenti AI con l'hardware fisico.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Physical AI Studio è un framework end-to-end per addestrare i robot a eseguire compiti attraverso l'apprendimento per imitazione da dimostrazioni umane.
Strutture di apprendimento dei robot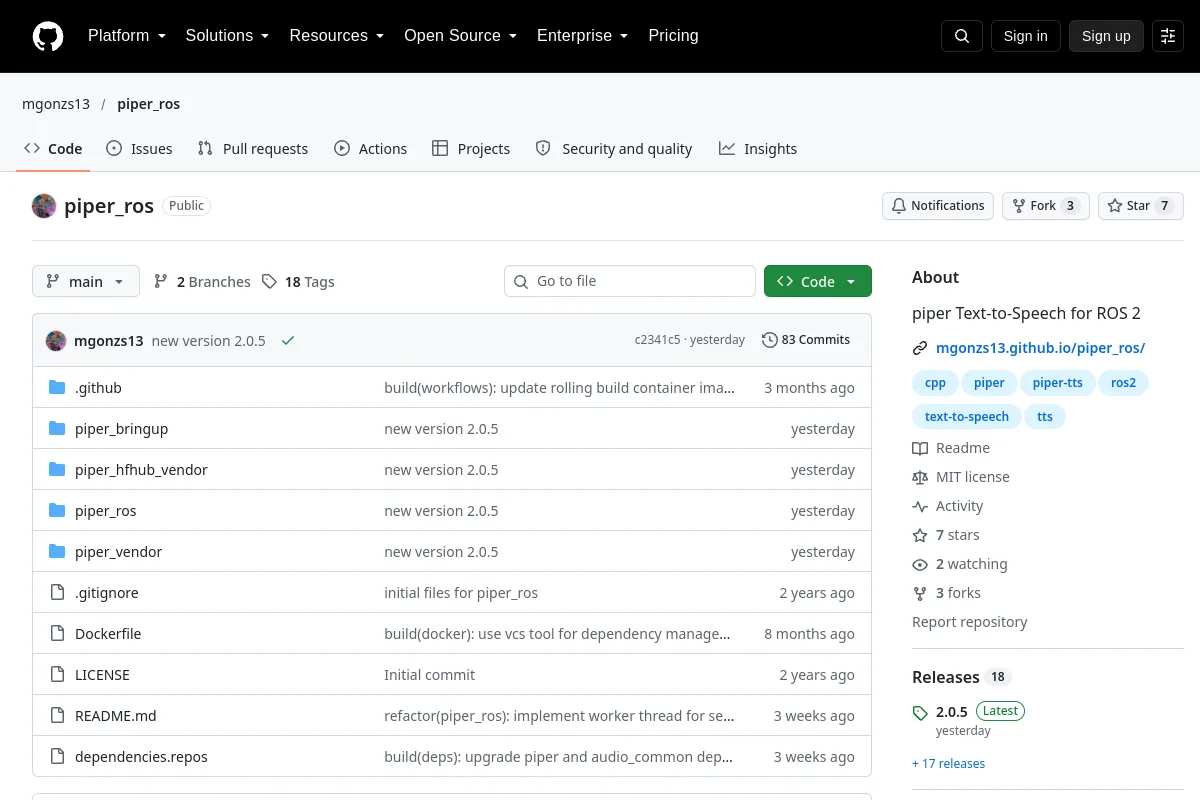 Deposito
 Fonte aperta
Integrazione di sintesi vocale Piper per ROS 2.
Strutture di apprendimento dei robot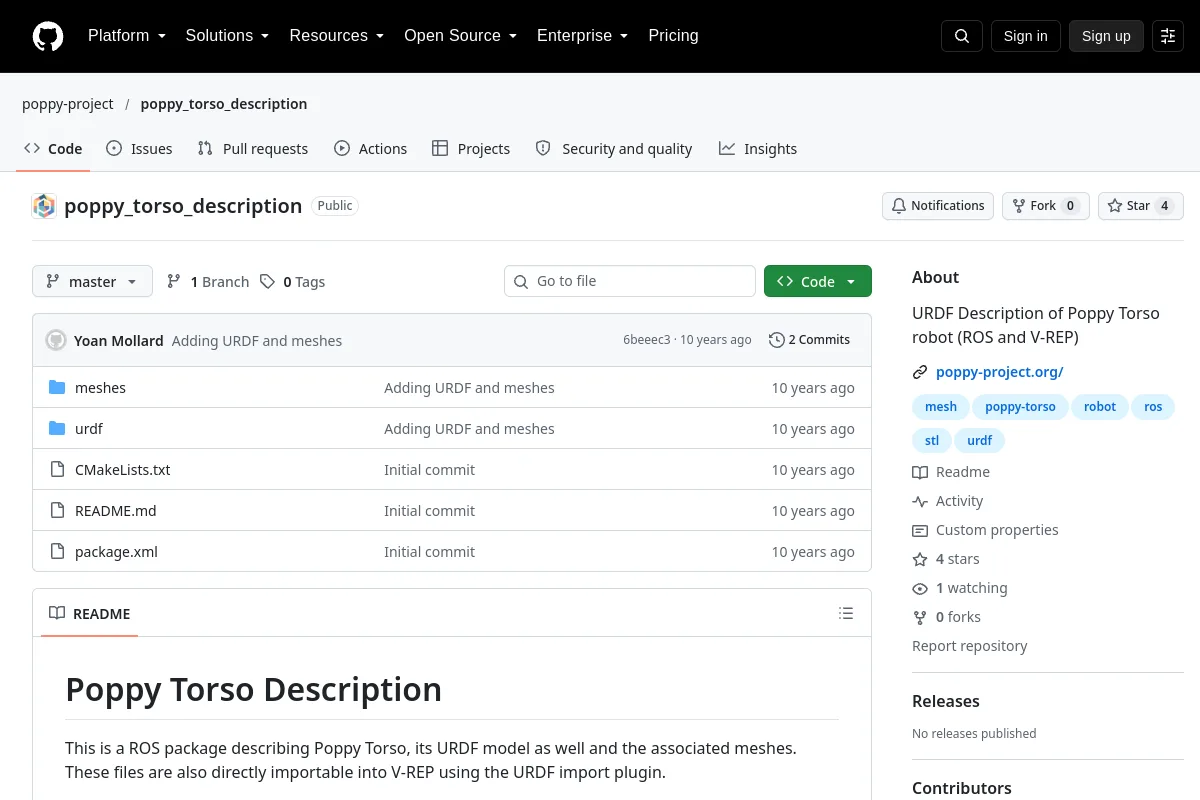 Deposito
 Ricerca
Risorse del modello URDF per il robot Poppy Torso.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un'interfaccia Python per MoveIt 2.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Dimostrazione di manipolazione del braccio robotico utilizzando il framework RAI.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Risorse di descrizione del robot per il manipolatore mobile RBY1.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Descrizioni URDF per il robot Reachy.
Strutture di apprendimento dei robot Deposito
 Ricerca
Set di dati e benchmark per la navigazione in linguaggio visivo utilizzando espressioni di riferimento.
Strutture di apprendimento dei robot Deposito
 Ricerca
Ripensare il modello di generazione video per il mondo incarnato
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di ricerca per l'apprendimento per rinforzo dei robot senza ingegneria della ricompensa.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetti di integrazione del manipolatore per la piattaforma mobile Ridgeback.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Una libreria PyTorch modulare, primitiva e Python per l'apprendimento per rinforzo.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di ricerca per generalizzare le affordance dei robot attraverso la corrispondenza semantica.
Strutture di apprendimento dei robotNOTE SULLA SELEZIONE
Controlla i formati dei dati, le interfacce di osservazione/azione e gli ambienti supportati. Distinguere l’infrastruttura formativa di un quadro dalle licenze e dai requisiti delle singole politiche.
Conosci una risorsa che appartiene a questo posto?