具身智能与机器人资源导航
找到用于模仿学习、强化学习和机器人策略适应的训练工作流程。
用于Python、C和C++的发布/订阅消息传送。
用于机器人学习的性能引导的数据收集研究。
用于myAGV移动机器人的ROS应用,包括建图和导航。
NAO机器人的Mesh安装包。
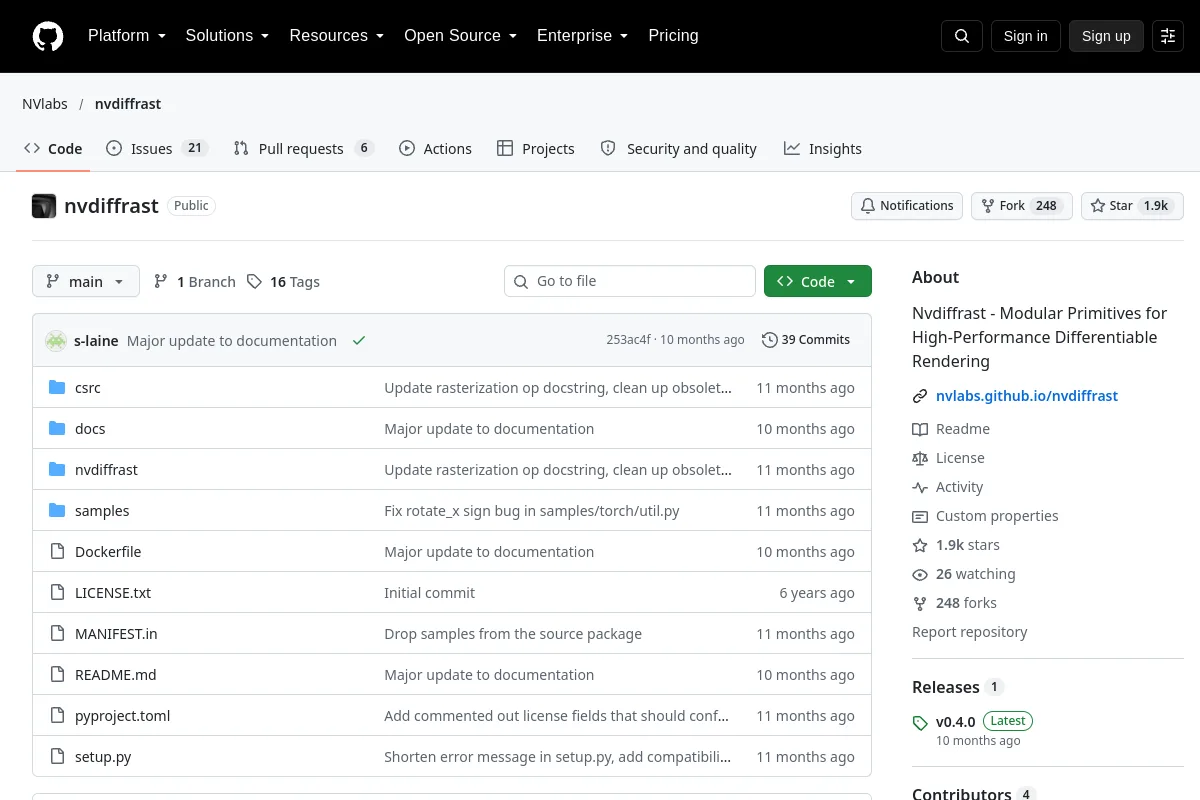
用于可微渲染的GPU基元。
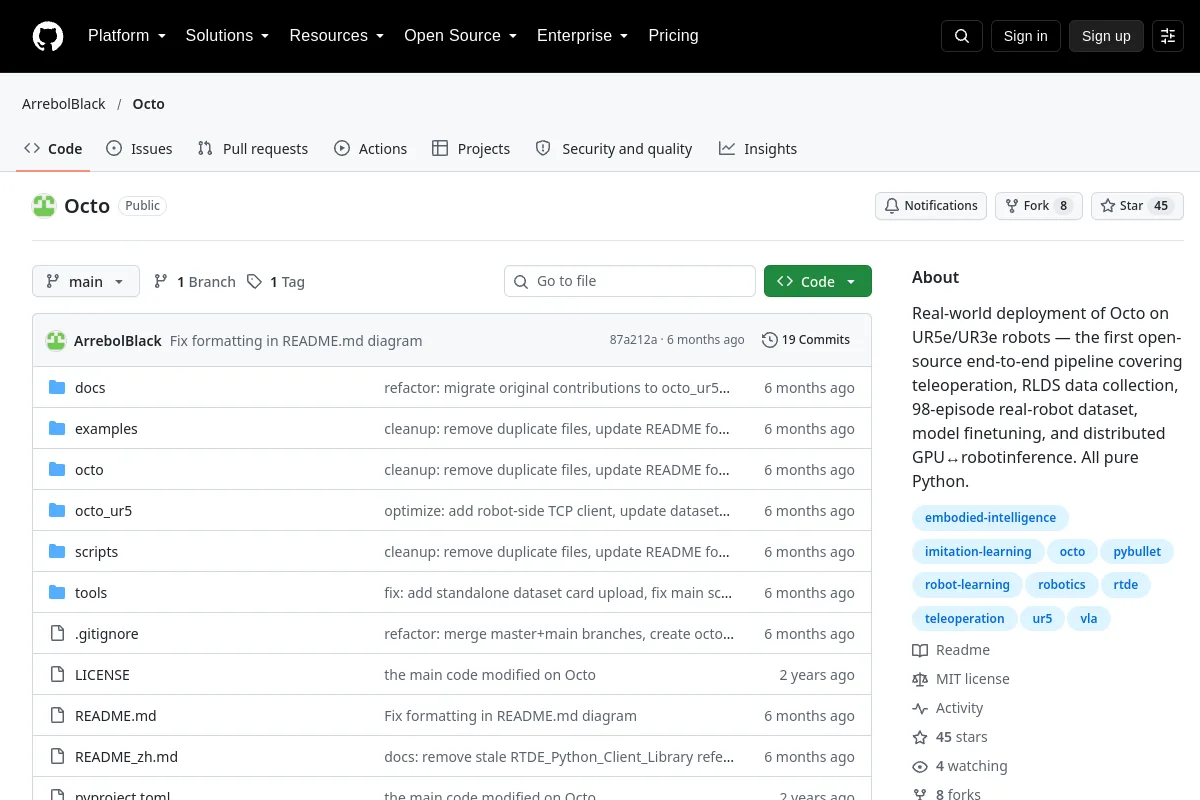
该 Octo 部署项目涵盖了优傲机器人手臂的远程操作、RLDS 收集和微调。
Isaac Sim 中 Isaac Gym 的强化学习环境。
基于ROS的服务机器人项目。
使用pi0.5和Genesis进行触摸引导抽屉打开实验。
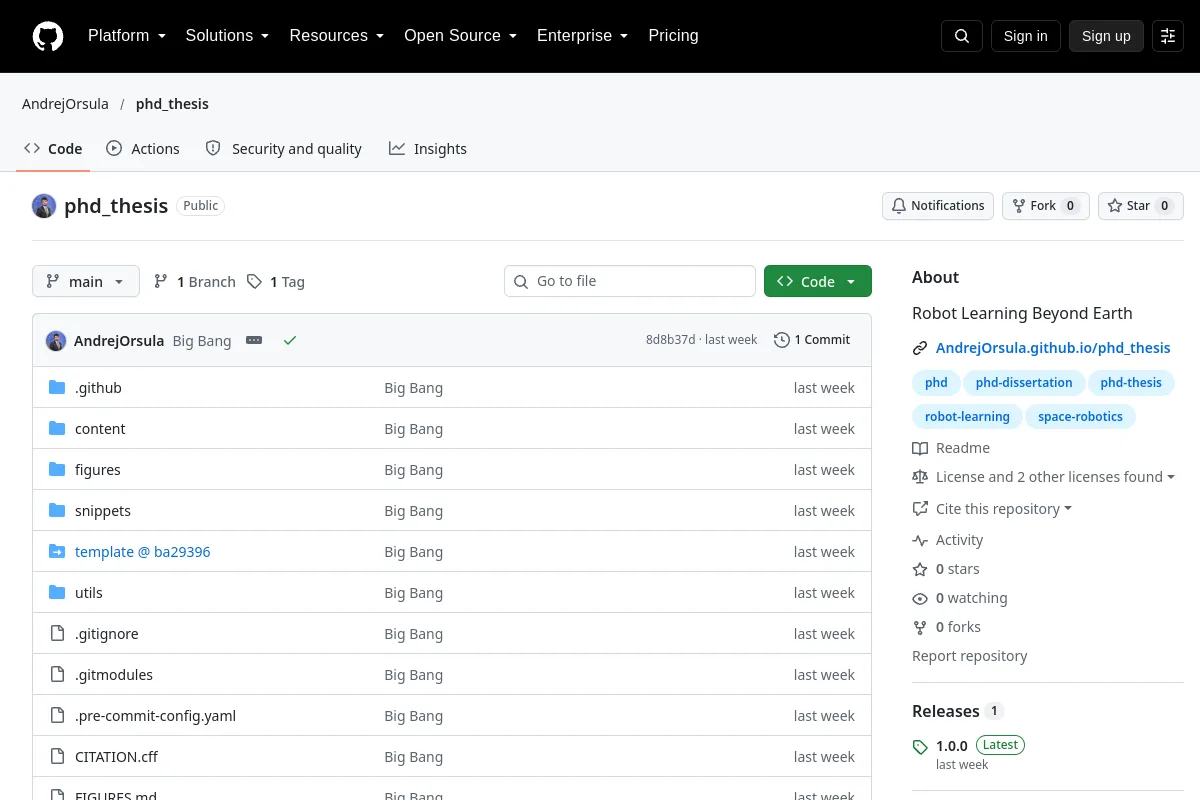
一篇关于机器人学习和空间自适应自主的论文。
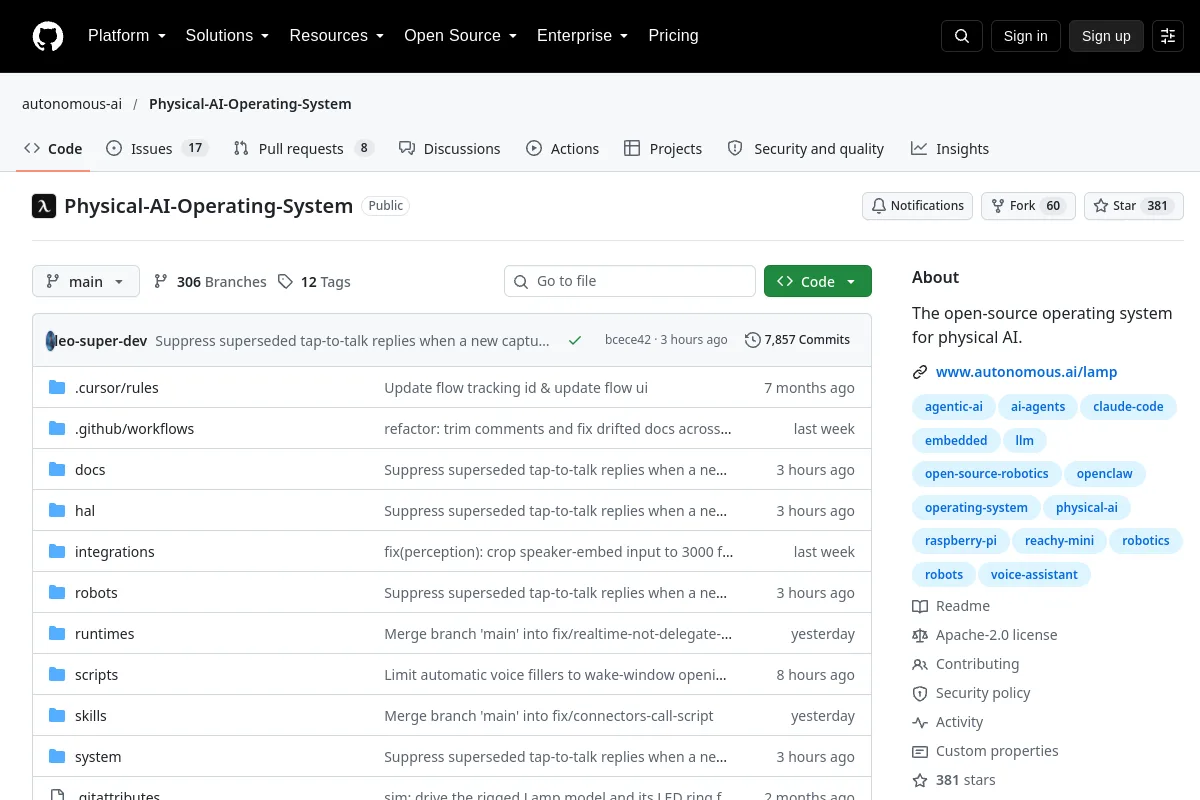
连接AI代理与物理硬件的操作系统项目。
物理AI Studio是用于训练机器人通过模仿人类演示来执行任务的端到端框架。
用于 ROS 2 的 Piper 文本到语音集成。
Poppy Torso机器人的URDF模型资产。
MoveIt 2的Python接口。
使用RAI框架的机器人臂操纵演示。
RBY1移动操纵器的机器人描述资产。
Reachy机器人的URDF描述。
使用引用表达式的视觉语言导航的数据集和基准。
重新思考具体世界的视频生成模型
无奖励工程的机器人强化学习的研究代码。
用于Ridgeback移动平台的操纵器集成包。
用于强化学习的模块化、原语优先、Python优先的 PyTorch 库。
用于通过语义对应来概括机器人可供性的研究代码。
选型说明
检查数据格式、观察/动作接口和支持的环境。将框架的培训基础设施与单个策略的许可和要求区分开来。
知道属于这里的资源吗?
 开源
 代码仓库