 Repositorio
 Código abierto
UltraBot · LeapLabTHU
Hacia una ultrasonografía carotídea autónoma de nivel experto con un sistema robótico basado en el aprendizaje a gran escala
Middleware y comunicaciónEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Hacia una ultrasonografía carotídea autónoma de nivel experto con un sistema robótico basado en el aprendizaje a gran escala
Middleware y comunicación Repositorio
 Código abierto
Un gemelo digital del robot ABB integrado en la plataforma de desarrollo Unity3D.
Simulación y física Repositorio
 Código abierto
Un gemelo digital de Universal Robots UR3 integrado en la plataforma de desarrollo Unity3D.
Simulación y física Repositorio
 Código abierto
Aprendizaje por refuerzo, simulación de robots e inteligencia incorporada
Simulación y física Repositorio
 Código abierto
Usando el repositorio
Simulación y física Repositorio
 Código abierto
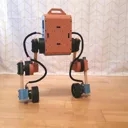
Descripciones de los modelos URDF y Xacro para bípedos con ruedas Upkie.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Universal Robots basados en ROS (por ejemplo, UR3/e UR5/5, ...) con simulación en Gazebo.
Simulación y física Repositorio
 Código abierto
Pila de recogida y colocación de brazo robótico UR3 para ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulación armónica Gazebo, pinzas Robotiq/OnRobot, soporte de doble brazo, planificación de tareas BehaviorTree.CPP...
Simulación y física Repositorio
 Código abierto
Este proyecto simula un brazo robótico UR5 con una pinza Robotiq 85, realizando tareas autónomas de agarre y colocación de objetos en el entorno PyBullet.
Simulación y física Repositorio
 Código abierto
Implementación oficial del documento "UrbanNav: Aprendizaje de la navegación urbana incorporada guiada por el lenguaje a partir de trayectorias humanas a escala web".
Navegación y SLAM Repositorio
 Código abierto
Editor de modelos de robots URDF basado en web con visualización 3D y flujos de trabajo de exportación.
Simulación y física Repositorio
 Código abierto
Referencia histórica: (obsoleto) controlador ROS 1 para controladores CB1 y CB2 con robots UR5 o UR10 de Universal Robots
Planificación y control de movimiento Repositorio
 Código abierto
Implementación de la investigación del razonamiento y control visual incorporado con modelos multimodales.
Planificación y control de movimiento Repositorio
 Código abierto
Se implementó un marco de planificación de rutas y prevención de colisiones para una simulación de tareas de robot Pick and Place de doble brazo. Velocity Obstacles y RRTStar Motion Planner se utilizan en el algoritmo para planificar...
Simulación y física Repositorio
 Código abierto
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, aplicación NVIDIA Elbrus de diferentes conjuntos de cámaras e imu en diferentes placas, incluidas placas de escritorio y Jetson
Navegación y SLAM Repositorio
 Código abierto
Marco de simulación de radar de ondas milimétricas de código abierto del Instituto de Tecnologías de Sistemas Inteligentes de la Universidad de Klagenfurt y el Instituto de Mecatrónica y Robótica de JOANNEUM RESEARCH
Simulación y física Repositorio
 Código abierto
Una pila abierta de asistencia al conductor L2 que utiliza IA de extremo a extremo.
Sistemas de flota y autonomía Repositorio
 Código abierto
Un planificador y visualizador de misiones para controlar robots ROS exteriores.
Herramientas de visualización y datos Repositorio
 Código abierto
VLink es un middleware de comunicación C++ de alto rendimiento para conducción autónoma e inteligencia incorporada, posicionado como una alternativa de escenario completo a ROS 2.
Middleware y comunicación Repositorio
 Código abierto
Investigación de creencias neuronales variacionales para el agarre diestro.
Planificación y control de movimiento Repositorio
 Código abierto
Biblioteca de mapeo de vóxeles para campos de distancia truncados y con signo euclidiano.
Navegación y SLAM Repositorio
 Código abierto
Un sistema de navegación para robótica exterior en terrenos irregulares y accidentados.
Navegación y SLAM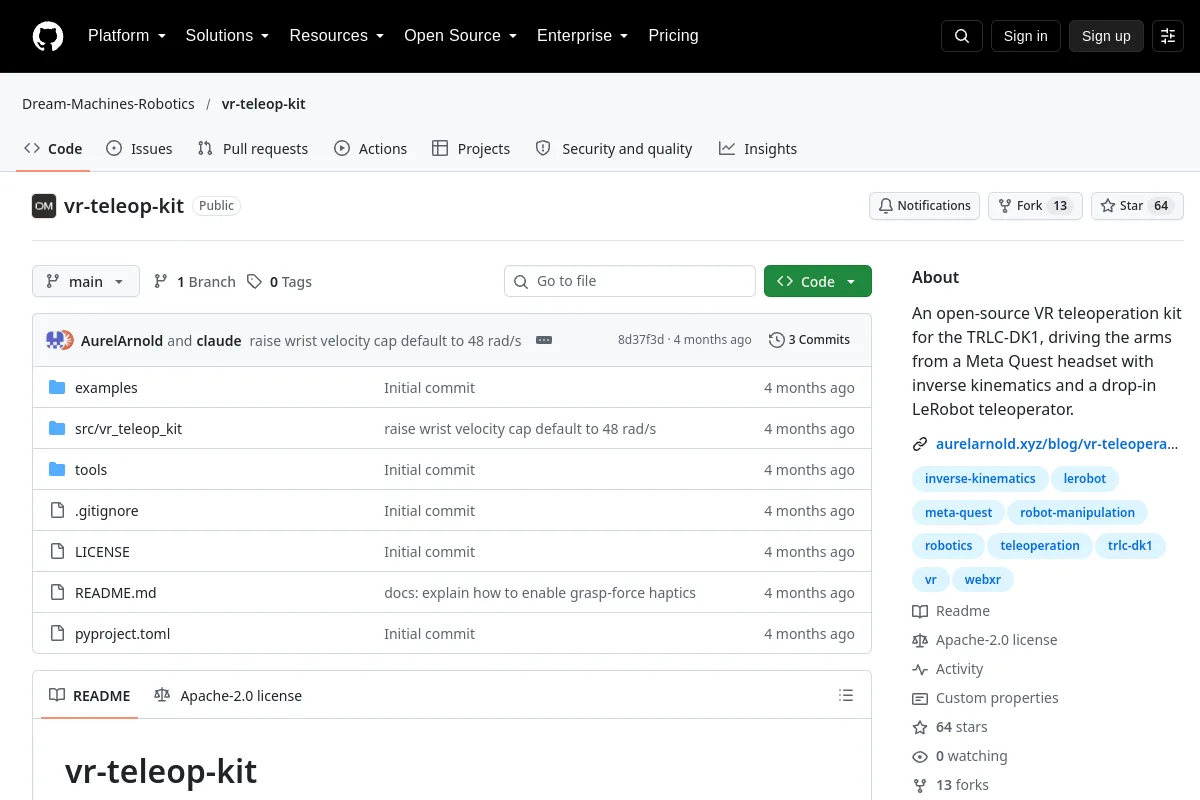 Repositorio
 Código abierto
Un kit de teleoperación de realidad virtual de código abierto para el TRLC-DK1, que acciona los brazos desde un visor Meta Quest con cinemática inversa y un teleoperador LeRobot directo.
Software de teleoperación Repositorio
 Código abierto
Software de locomoción bípeda para la plataforma de robot humanoide iCub.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?