Repositório
 Código aberto
ssik · personalrobotics
Solucionador analítico de cinemática inversa para braços robóticos giratórios de seis e sete eixos.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Solucionador analítico de cinemática inversa para braços robóticos giratórios de seis e sete eixos.
Planejamento e controle de movimento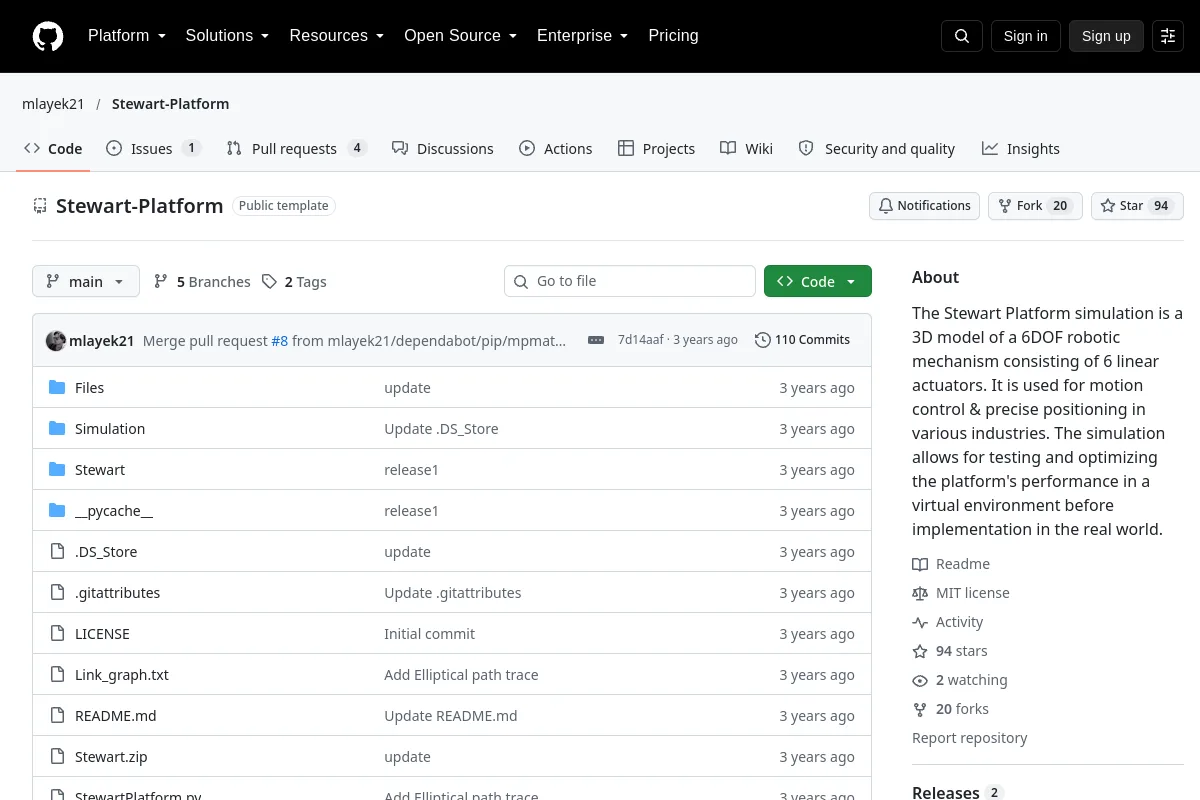 Repositório
 Código aberto
A simulação da Plataforma Stewart é um modelo 3D de um mecanismo robótico 6DOF composto por 6 atuadores lineares. É usado para controle de movimento e posicionamento preciso em vários setores. O…
Simulação e física Repositório
 Código aberto
Stonefish - uma biblioteca avançada de simulação C++ projetada para (mas não limitada a) robótica marítima.
Simulação e física Repositório
 Código aberto
Visualização de dados de robótica e autonomia codificados em XVIZ.
Ferramentas de visualização e dados Repositório
 Código aberto
A implementação oficial da "Estrutura PLP-SLAM: Mapeamento e localização esparsos eficientes usando ponto, linha e plano para câmeras monoculares, RGB-D e estéreo"
Navegação e SLAM Repositório
 Código aberto
📖[IEEE Sensors Journal (JSEN)] SuperVINS: uma estrutura SLAM visual-inercial em tempo real para condições desafiadoras de imagem (recursos integrados de aprendizado profundo)
Navegação e SLAM Repositório
 Código aberto
Plataforma de simulação de alto desempenho baseada em GPU para aprendizado por reforço com aprendizado de robô cirúrgico
Simulação e física Repositório
 Código aberto
SurRoL: uma plataforma de código aberto centrada na aprendizagem por reforço e compatível com dVRK para aprendizagem de robôs cirúrgicos
Simulação e física Repositório
 Código aberto
Ambiente de simulação de controle multi-robô construído sobre Mobile Robotics Simulation Toolbox, implementado 1)algum algoritmo para controle de formação 2)mapeamento, localização e SLAM baseado em Kalman…
Navegação e SLAM Repositório
 Código aberto
Simulador multiagente 2D vetorizado e diferenciável desenvolvido em NVIDIA Warp.
Simulação e física Repositório
 Código aberto
Computação simbólica, geração de código e otimização não linear para robótica.
Planejamento e controle de movimento Repositório
 Código aberto
TabletopGen: geração de cenas de mesa e simulação interativa para manipulação robótica
Simulação e física Repositório
 Código aberto
Taccel: Ampliando a Robótica Tátil Baseada em Visão com Simulação de GPU de Alto Desempenho
Simulação e física Repositório
 Código aberto
Dados do modelo do robô TALOS para a estrutura Stack-of-Tasks.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Transforma seu telefone ou fone de ouvido VR em um dispositivo de teleoperação de braço robótico aproveitando o WebXR
Software de teleoperação Repositório
 Código aberto
Nó ROS2 para DJI Tello e Visual SLAM para mapeamento de ambientes internos.
Navegação e SLAM Repositório
 Código aberto
Visualização baseada em terminal de dados ROS.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Biblioteca para otimização não linear diferenciável.
Percepção e geometria Repositório
 Repositório
 Código aberto
Um laboratório de aprendizagem por imitação orientado a CPU para demonstrações, clonagem de comportamento e avaliação.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Biblioteca de parametrização de caminho com tempo ótimo para planejamento de movimento robótico.
Planejamento e controle de movimento Repositório
 Código aberto
Biblioteca Julia para otimização de trajetória.
Planejamento e controle de movimento Repositório
 Código aberto
Ferramentas de cinemática inversa Python para robôs híbridos serial-paralelos.
Planejamento e controle de movimentoConhece um recurso que pertence aqui?