 Site
 Pesquisa
Cosmos Policy
Um projeto de política de robôs usando representações de modelos mundiais.
Modelos mundiaisO DIRETÓRIO DE IA INCORPORADO
Explore modelos de visão-linguagem-ação e modelos básicos de robótica para percepção, manipulação e controle.
Site
Pesquisa
Um projeto de política de robôs usando representações de modelos mundiais.
Modelos mundiais Repositório
 Pesquisa
Uni-NaVid: um modelo de visão-linguagem-ação baseado em vídeo para unificar tarefas de navegação incorporada.
Visão-linguagem-ação Repositório
 Pesquisa
desafio de modelagem mundial para robôs humanóides
Modelos mundiais Repositório
 Pesquisa
Planejamento de mapa de valores 3D guiado por linguagem para manipulação de robôs.
Planejamento guiado por idioma Repositório
 Pesquisa
Being-H é a família de modelos básicos incorporados centrados no ser humano da BeingBeyond.
Políticas de robôs Repositório
 Pesquisa
Dos modelos de visão-linguagem-ação a uma pilha de aprendizagem de robôs do mundo real
Visão-linguagem-ação Repositório
 Pesquisa
VLA-0 fornece código de pesquisa para construir modelos de linguagem de visão-ação a partir de modelos de linguagem de visão.
Visão-linguagem-ação Repositório
 Pesquisa
Uma estrutura unificada para treinamento, ajuste fino e avaliação de Modelos de Ação Mundial
Modelos mundiais Repositório
 Pesquisa
ICCV 2025 | TesserAct: Aprendendo modelos de mundo incorporados em 4D
Modelos mundiais Repositório
 Pesquisa
Green-VLA: modelo encenado de visão-linguagem-ação para robôs generalistas
Visão-linguagem-ação Repositório
 Pesquisa
Código para RISE: Política de Robô de Autoaperfeiçoamento com Modelo Mundial Composicional
Modelos mundiais Repositório
 Pesquisa
VLA-RFT fornece recursos de ajuste fino de reforço para modelos de visão-linguagem-ação.
Visão-linguagem-ação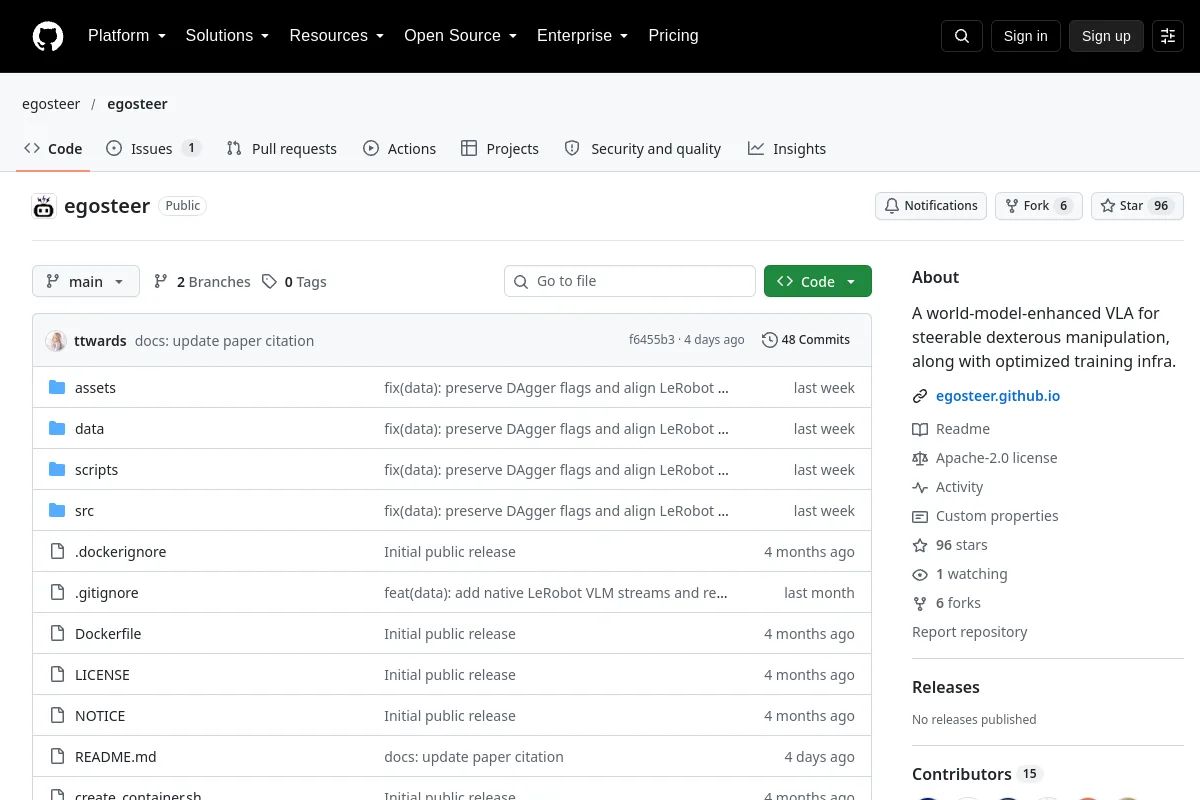 Repositório
 Pesquisa
Um VLA aprimorado com modelo mundial para manipulação hábil direcionável, juntamente com infra-estrutura de treinamento otimizada.
Modelos mundiais Repositório
 Pesquisa
Uma implementação de linha de base para detecção de compreensão a partir de dados de nuvem de pontos.
Modelos de agarramento Repositório
 Pesquisa
Implementação leve do Modelo Mundial Robótico (RWM) e do Modelo Mundial Robótico Consciente de Incerteza (RWM-U)
Modelos mundiais Repositório
 Pesquisa
WholebodyVLA estuda representações latentes do VLA para locomoção e manipulação de todo o corpo.
Visão-linguagem-ação Repositório
 Pesquisa
3D-CovDiffusion implementa uma política de difusão com reconhecimento de 3D para planejamento de caminho de cobertura.
Políticas de robôs Repositório
 Pesquisa
O repositório oficial da primeira versão do modelo básico ACE-Brain.
Visão-linguagem-ação Repositório
 Pesquisa
ACOT-VLA-WM é uma estrutura robótica avançada de visão-linguagem-ação que usa um modelo de mundo preditivo para gerar subobjetivos visuais, melhorando a precisão da manipulação robótica de longo horizonte e…
Modelos mundiais Repositório
 Pesquisa
Aether: Modelagem Mundial Unificada com Consciência Geométrica
Modelos mundiais Repositório
 Pesquisa
Código Oficial para "Locomoção Adversária e Imitação de Movimento para Aprendizagem de Políticas Humanóides"
Políticas de robôs Repositório
 Pesquisa
Anchor-Align estuda o ajuste fino do VLA com ancoragem de representação e alinhamento de ação de linguagem.
Visão-linguagem-ação Repositório
 Pesquisa
AnyLoc fornece código de pesquisa de reconhecimento visual de local para localização.
Modelos de percepção Repositório
 Pesquisa
Aprendizado de imitação baseado em waypoint para manipulação robótica
Políticas de robôsConhece um recurso que pertence aqui?