 Deposito
 Fonte aperta
robotic_arm_environment · dvalenciar
Braccio robotico Doosan, simulazione, controllo, visualizzazione in Gazebo e ROS2 per l'apprendimento per rinforzo.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Esplora i motori fisici e le piattaforme di simulazione per lo sviluppo e il test di sistemi robotici.
Deposito
Fonte aperta
Braccio robotico Doosan, simulazione, controllo, visualizzazione in Gazebo e ROS2 per l'apprendimento per rinforzo.
Simulazione e fisica Deposito
 Fonte aperta
Esperimenti da simulazione a realtà SO-101 utilizzando dimostrazioni MuJoCo e ACT.
Simulazione e fisica Deposito
 Fonte aperta
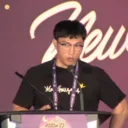
Robotica Modellazione matematica e teoria con Python (apprendimento attraverso simulazioni numeriche e animazioni estese).
Simulazione e fisica Deposito
 Fonte aperta
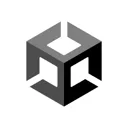
Un ambiente di magazzino per la simulazione della robotica in Unity.
Simulazione e fisica Deposito
 Fonte aperta
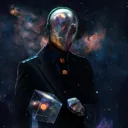
Multi-Robot Warehouse (RWARE): un ambiente di apprendimento di rinforzo multi-agente
Simulazione e fisica Deposito
 Ricerca
Simulatore del braccio robotico UR5 con pinza Robotiq, costruito con MuJoCo
Simulazione e fisica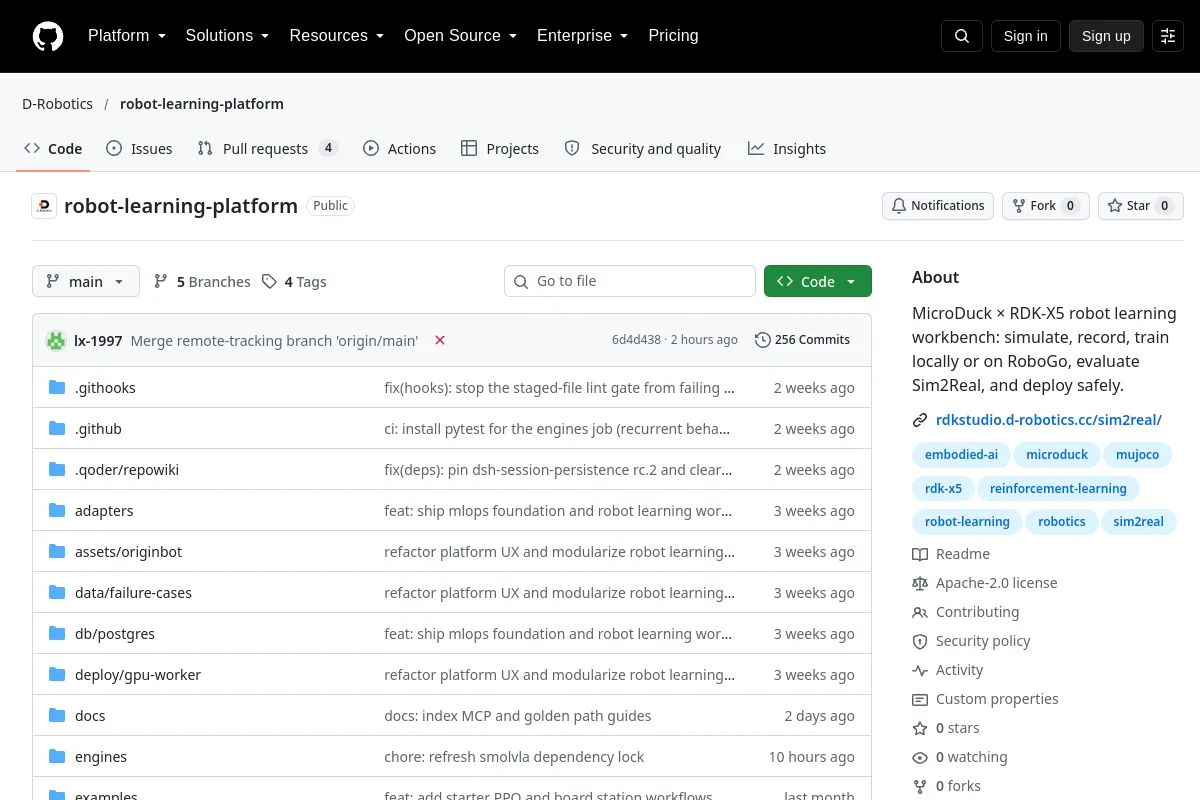 Deposito
 Fonte aperta
Banco di lavoro per l'apprendimento dei robot che copre i flussi di lavoro di simulazione, registrazione, formazione e implementazione.
Simulazione e fisica Deposito
 Fonte aperta
Software di simulazione e controllo per robot
Simulazione e fisica Deposito
 Ricerca
Un ambiente di simulazione open source basato su ROS per principianti di robotica
Simulazione e fisica Deposito
 Fonte aperta
Repository ROS2.0 Foxy e Humble che forniscono pacchetti di simulazione ROS2.0 Gazebo + MoveIt!2 pronti all'uso per diversi robot industriali e collaborativi.
Simulazione e fisica Deposito
 Ricerca
Simulazione multi-robot su larga scala di un magazzino affollato in Open 3D Engine (O3DE), che sarà presentata al ROSCon2023
Simulazione e fisica Deposito
 Fonte aperta
Integrazione tra ROS (1 e 2) e simulazione Gazebo
Simulazione e fisica Deposito
 Fonte aperta
Quadro per misurare le lacune tra simulazione e realtà nei movimenti dei giunti dei robot. Supporta diversi umanoidi con simulazione fisica, raccolta di dati hardware reali e analisi statistica.
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
Un sistema di simulazione di calcio robotico per competizioni di robotica.
Simulazione e fisica Deposito
 Fonte aperta
Una sintesi universale degli attuali simulatori di robotica
Simulazione e fisica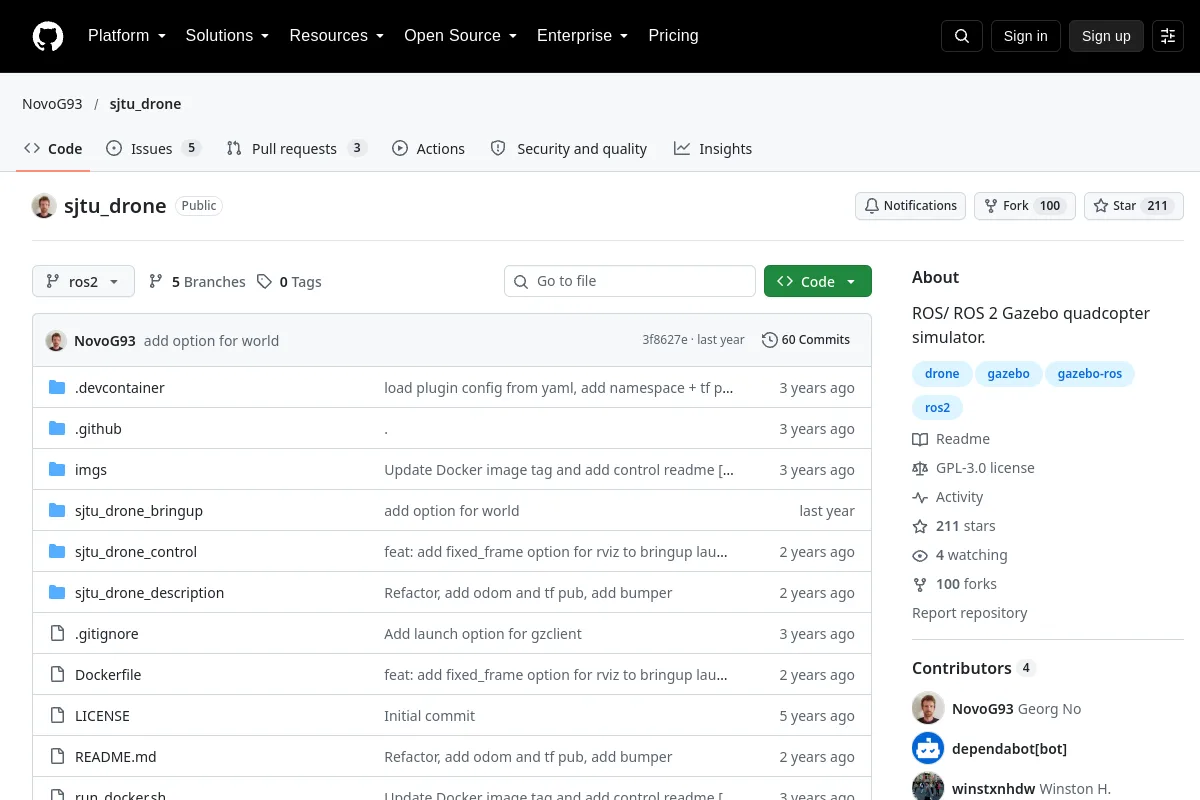 Deposito
 Fonte aperta
ROS/ ROS 2 Simulatore di quadricottero Gazebo.
Simulazione e fisica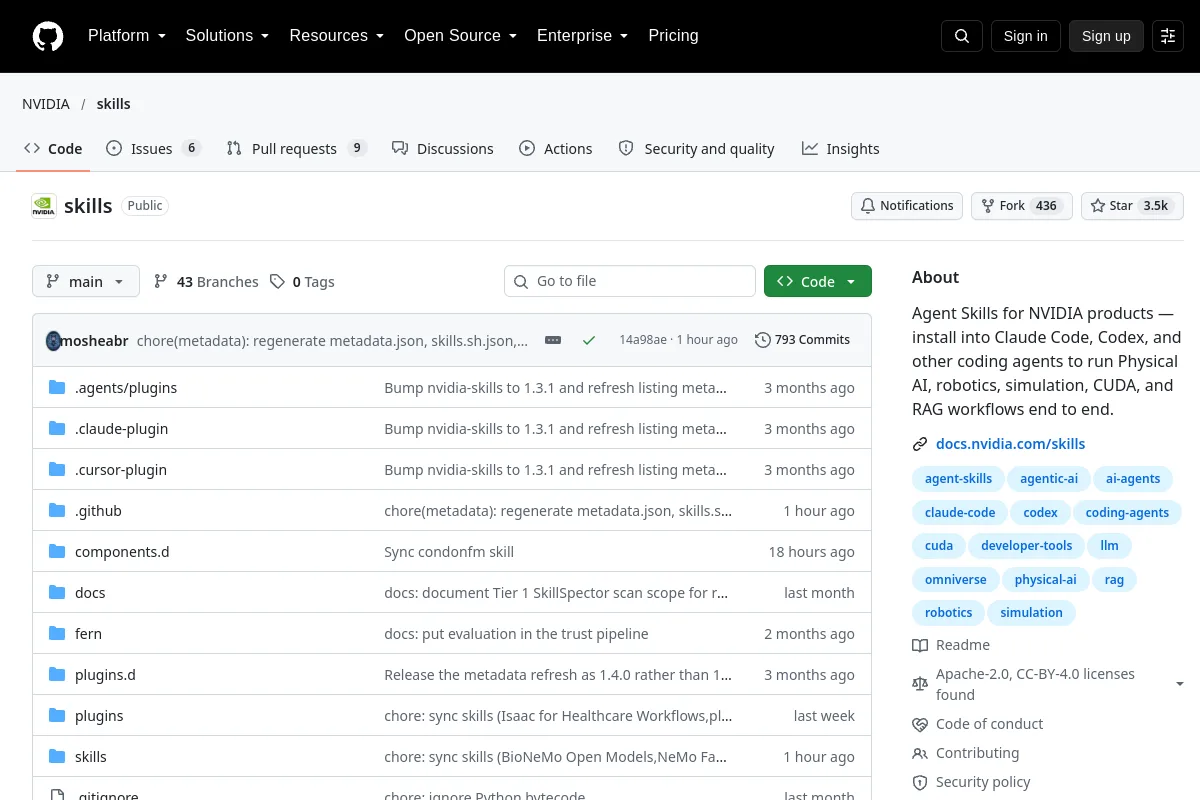 Deposito
 Fonte aperta
Competenze agente per prodotti NVIDIA: installazione in Claude Code, Codex e altri agenti di codifica per eseguire flussi di lavoro di intelligenza artificiale fisica, robotica, simulazione, CUDA e RAG end-to-end.
Simulazione e fisica Deposito
 Fonte aperta
MuJoCo Cablaggio di valutazione pick-and-place per il braccio SO-101.
Simulazione e fisica Deposito
 Ricerca
SO-101 clonazione del comportamento e note di riproduzione PPO e flussi di lavoro di valutazione.
Simulazione e fisica Deposito
 Ricerca
SoRoSim: un toolbox MATLAB per robot ibridi morbido-rigidi
Simulazione e fisica Deposito
 Ricerca
Simula un semplice veicolo sterzante Ackermann in Gazebo utilizzando ros_control.
Simulazione e fisica Deposito
 Fonte aperta
La simulazione della piattaforma Stewart è un modello 3D di un meccanismo robotico 6DOF composto da 6 attuatori lineari. Viene utilizzato per il controllo del movimento e il posizionamento preciso in vari settori. Il…
Simulazione e fisica Deposito
 Fonte aperta
Stonefish: una libreria di simulazione C++ avanzata progettata per (ma non limitata a) la robotica marina.
Simulazione e fisicaNOTE SULLA SELEZIONE
Scegli tra fedeltà dei contatti, rendering dei sensori, risorse del robot e requisiti di elaborazione. Conferma le versioni e le licenze supportate prima di confrontare la velocità di simulazione o trasferire le policy sull'hardware.
Conosci una risorsa che appartiene a questo posto?
