 Förvar
 Öppen källkod
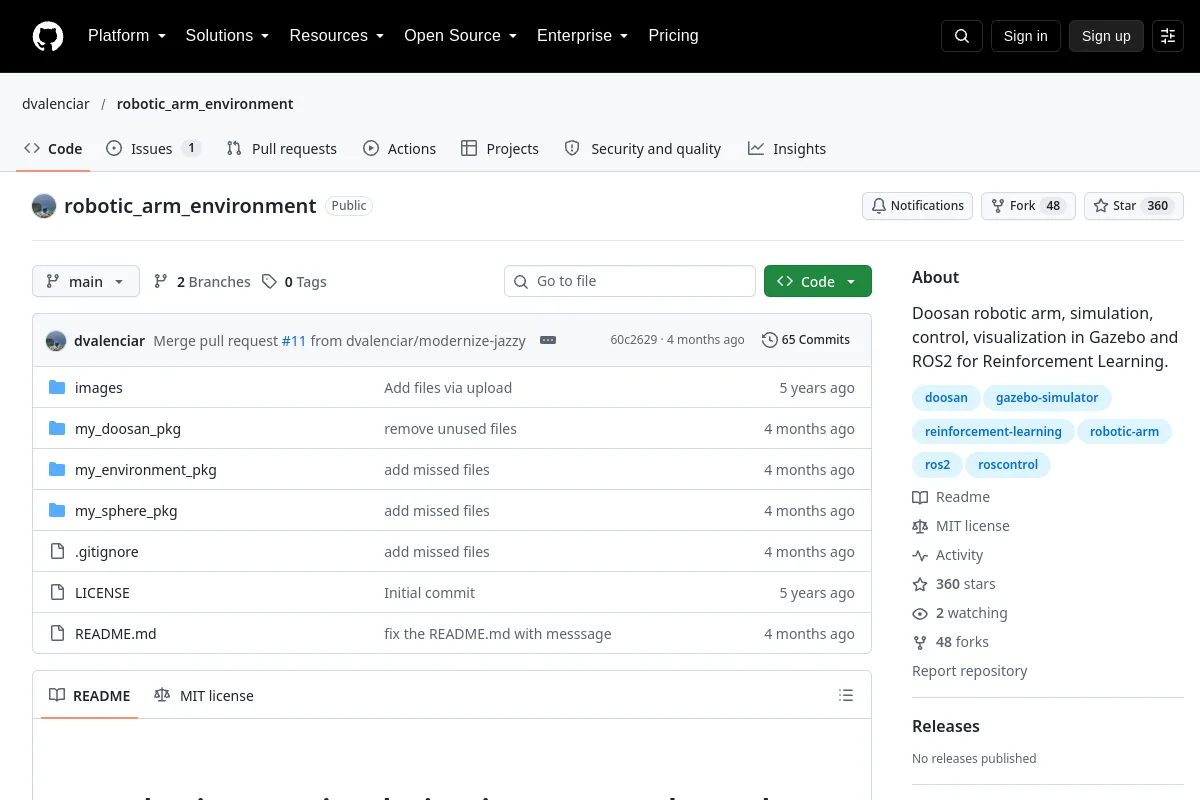
robotic_arm_environment · dvalenciar
Doosan robotarm, simulering, kontroll, visualisering i Gazebo och ROS2 för förstärkningsinlärning.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Utforska fysikmotorer och simuleringsplattformar för att utveckla och testa robotsystem.
Förvar
Öppen källkod
Doosan robotarm, simulering, kontroll, visualisering i Gazebo och ROS2 för förstärkningsinlärning.
Simulering & fysik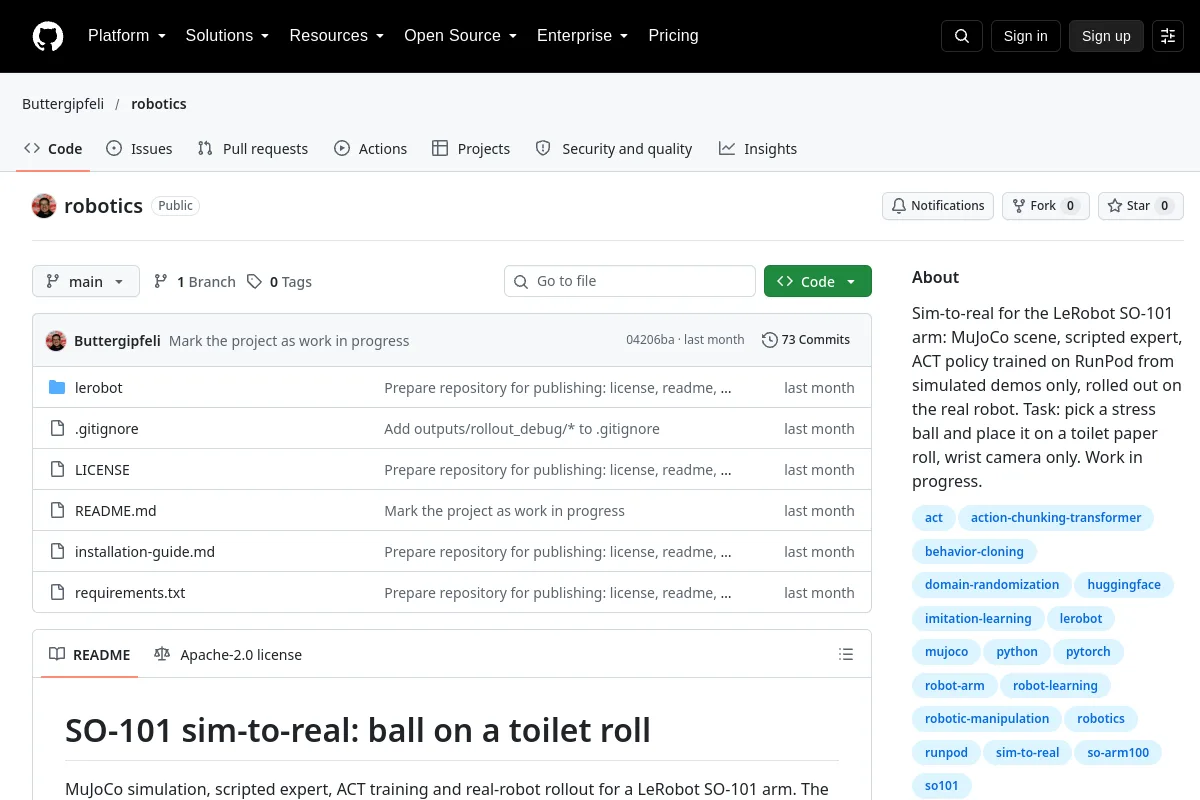 Förvar
 Öppen källkod
SO-101 sim-till-riktiga experiment med MuJoCo-demonstrationer och ACT.
Simulering & fysik Förvar
 Öppen källkod
Robotik Matematisk modellering och teori med Python (lärande genom omfattande numeriska simuleringar och animationer.)
Simulering & fysik Förvar
 Öppen källkod
En lagermiljö för robotsimulering i Unity.
Simulering & fysik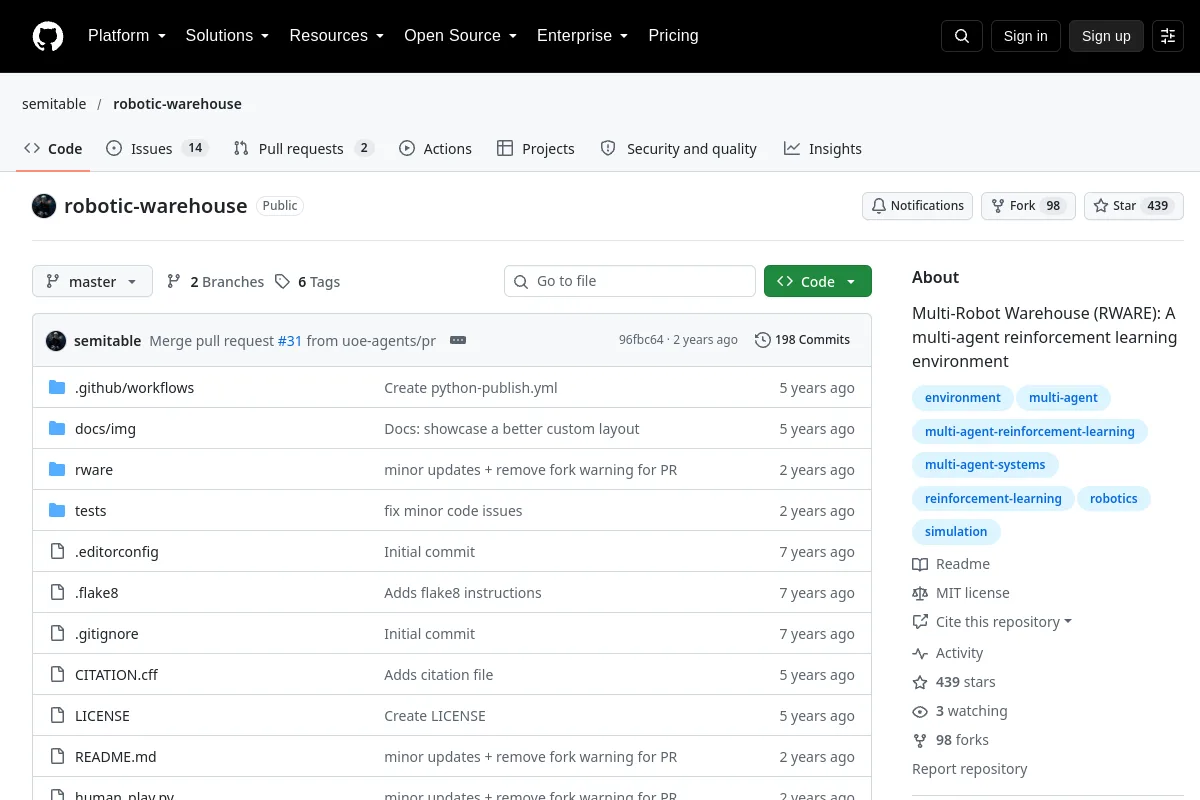 Förvar
 Öppen källkod
Multi-Robot Warehouse (RWARE): En förstärkningsmiljö för flera agenter
Simulering & fysik Förvar
 Forskning
Simulator av UR5 robotarm med Robotiq gripdon, byggd med MuJoCo
Simulering & fysik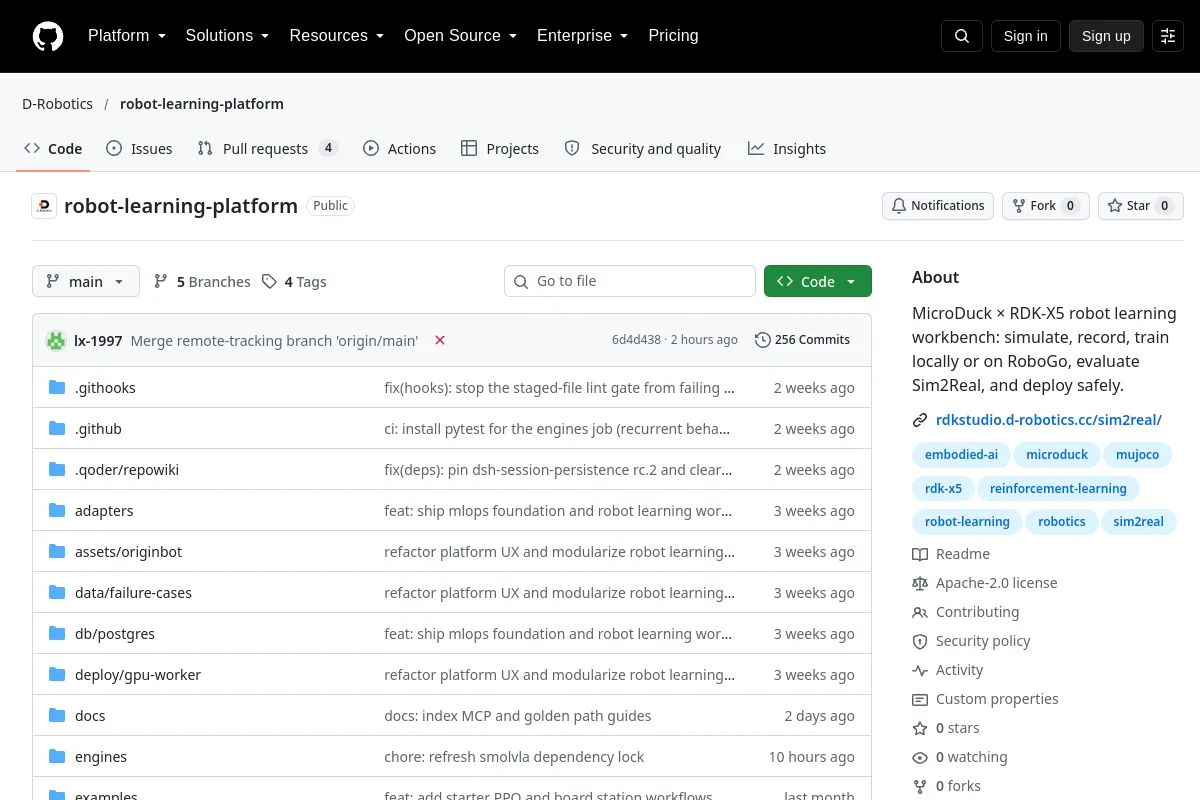 Förvar
 Öppen källkod
Robotinlärningsarbetsbänk som täcker arbetsflöden för simulering, inspelning, utbildning och driftsättning.
Simulering & fysik Förvar
 Öppen källkod
Simulerings- och styrmjukvara för robotar
Simulering & fysik Förvar
 Forskning
En ROS-baserad simuleringsmiljö med öppen källkod för nybörjare i robotteknik
Simulering & fysik Förvar
 Öppen källkod
ROS2.0 Foxy och Humble repositories som tillhandahåller färdiga ROS2.0 Gazebo + MoveIt!2 simuleringspaket för olika industriella och kollaborativa robotar.
Simulering & fysik Förvar
 Forskning
Storskalig multirobotsimulering av ett myllrande lager i Open 3D Engine (O3DE), som presenteras på ROSCon2023
Simulering & fysik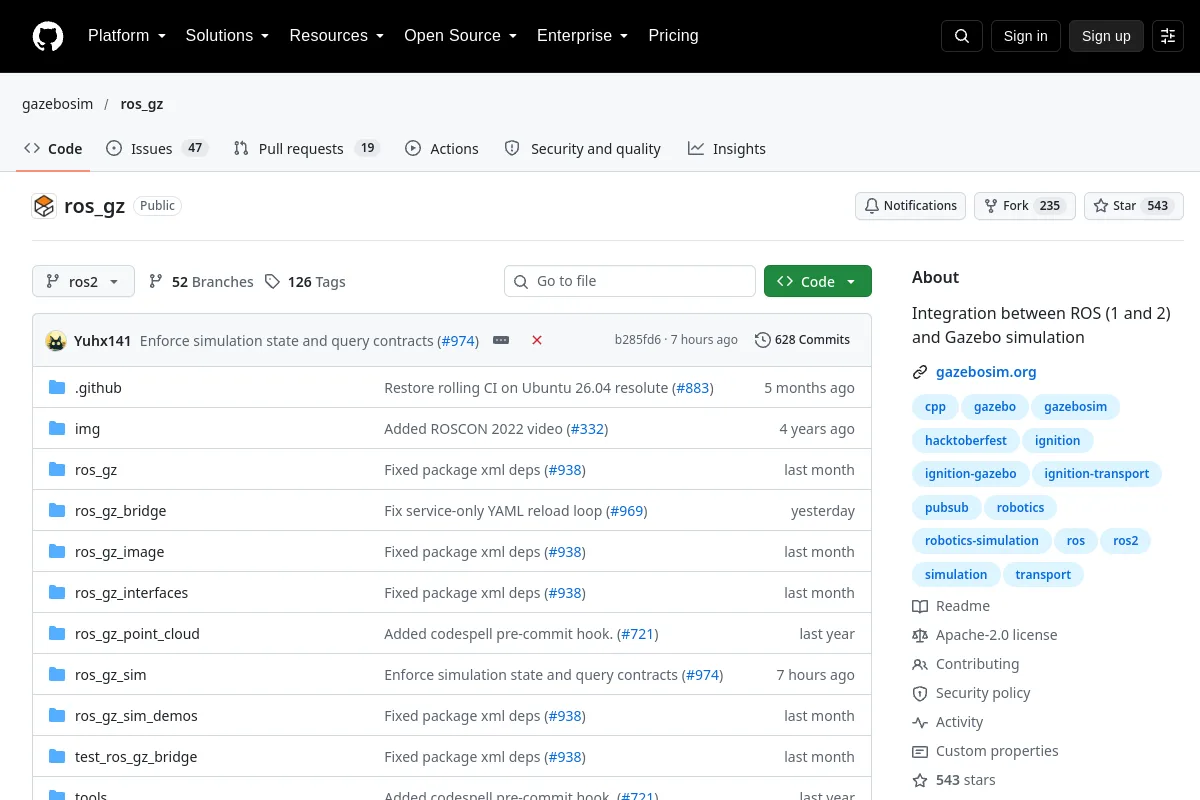 Förvar
 Öppen källkod
Integration mellan ROS (1 och 2) och Gazebo-simulering
Simulering & fysik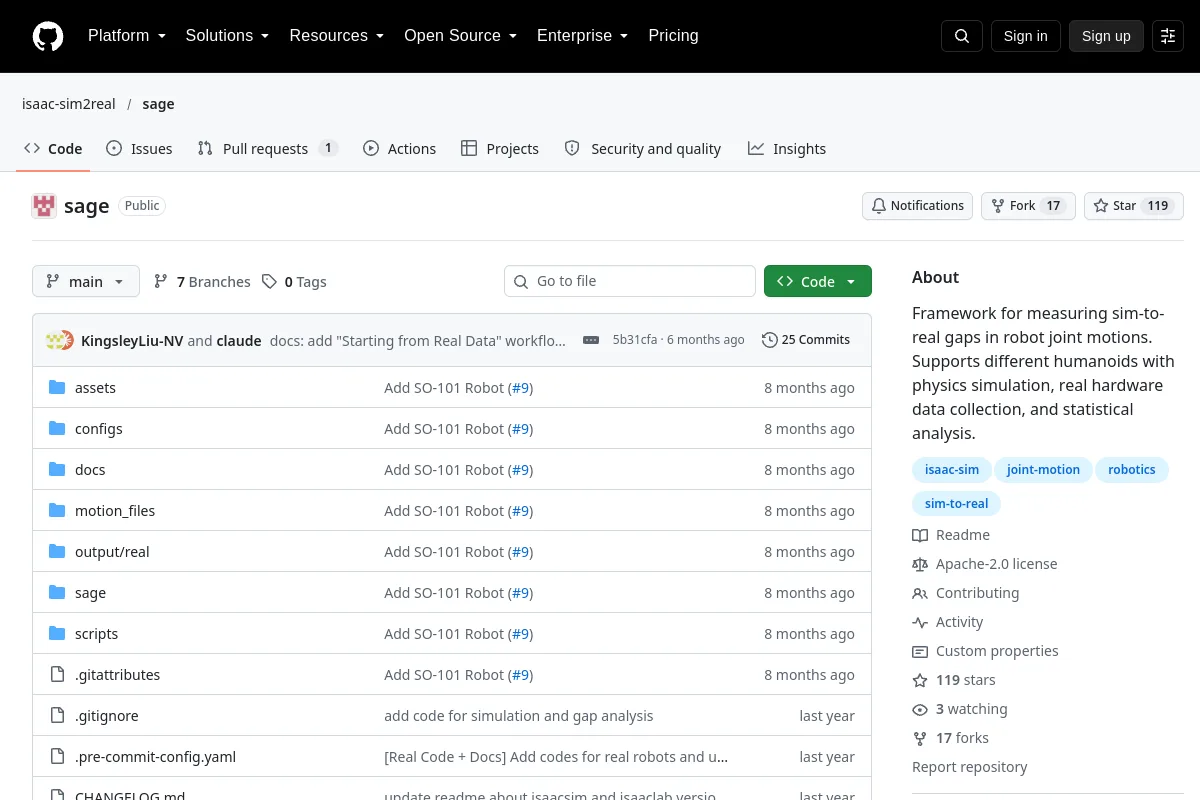 Förvar
 Öppen källkod
Ramverk för att mäta mellanrum i robotens ledrörelser. Stöder olika humanoider med fysiksimulering, insamling av riktig hårdvarudata och statistisk analys.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
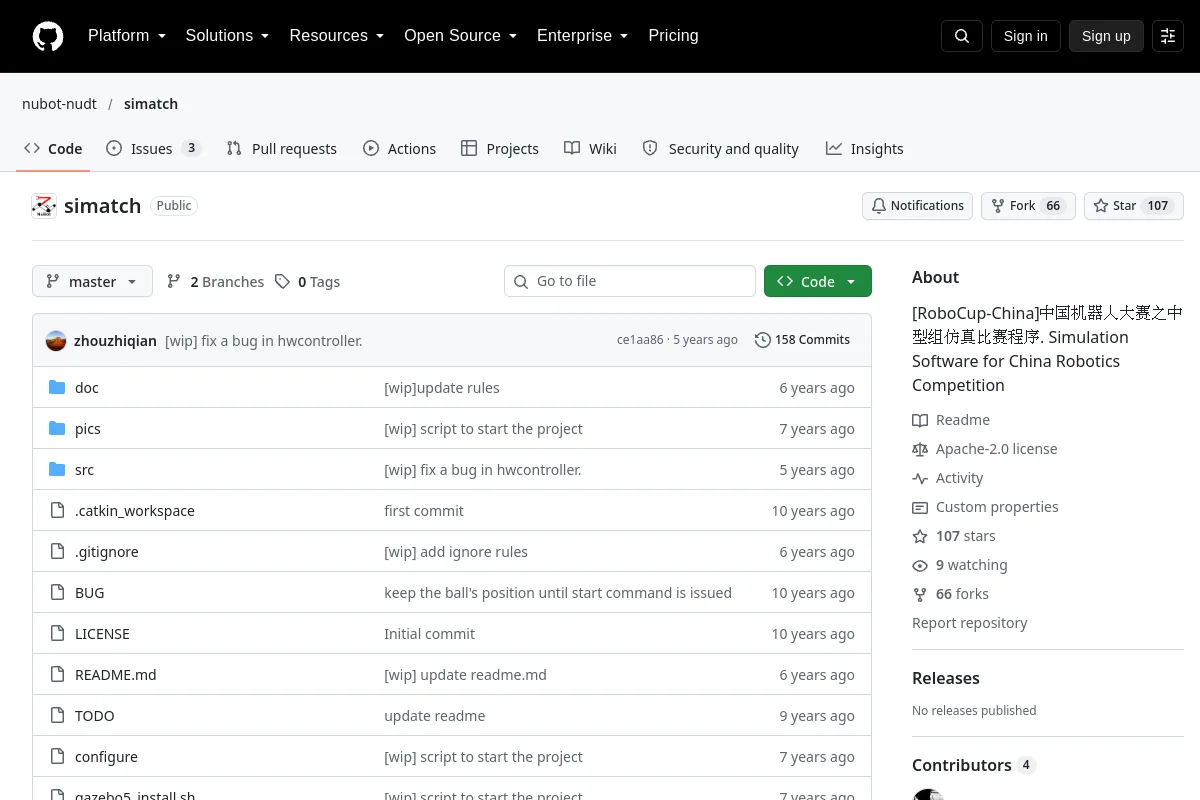
Ett robot-fotbollssimuleringssystem för robottävlingar.
Simulering & fysik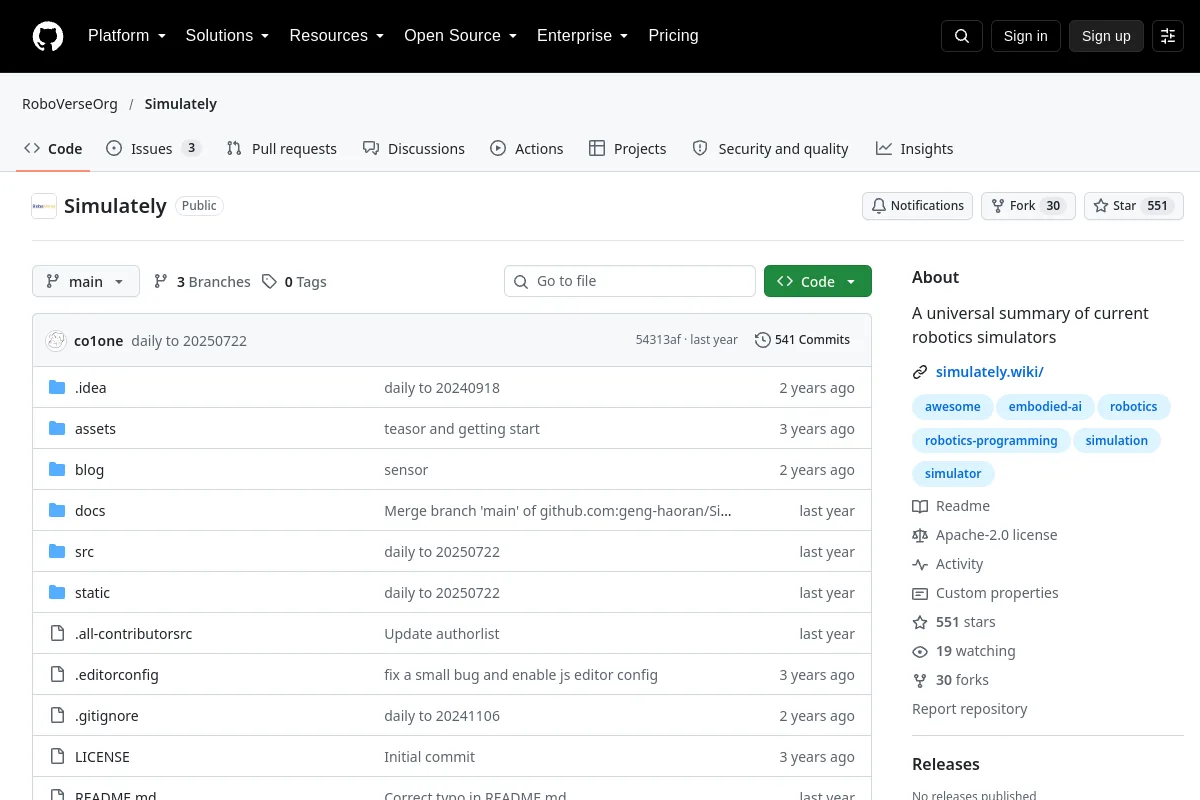 Förvar
 Öppen källkod
En universell sammanfattning av nuvarande robotsimulatorer
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Agentfärdigheter för NVIDIA-produkter – installera i Claude Code, Codex och andra kodningsagenter för att köra fysisk AI, robotik, simulering, CUDA och RAG-arbetsflöden från början.
Simulering & fysik Förvar
 Öppen källkod
MuJoCo pick-and-place utvärderingssele för SO-101-armen.
Simulering & fysik Förvar
 Forskning
SO-101 beteende-kloning och PPO reproduktion anteckningar och utvärdering arbetsflöden.
Simulering & fysik Förvar
 Forskning
SoRoSim: EN MATLAB Verktygslåda för Hybrid Soft-Rigid Robotar
Simulering & fysik Förvar
 Forskning
Simulera ett enkelt Ackermann-styrfordon i Gazebo med ros_control.
Simulering & fysik Förvar
 Öppen källkod
Stewart Platform-simuleringen är en 3D-modell av en 6DOF-robotmekanism bestående av 6 linjära ställdon. Den används för rörelsekontroll och exakt positionering i olika branscher. Den…
Simulering & fysik Förvar
 Öppen källkod
Stonefish - ett avancerat C++-simuleringsbibliotek designat för (men inte begränsat till) marin robotik.
Simulering & fysikURVALSANMÄRKNINGAR
Välj mellan kontakttrohet, sensorrendering, robottillgångar och beräkningskrav. Bekräfta versioner och licenser som stöds innan du jämför simuleringshastighet eller överför policyer till hårdvara.
Vet du en resurs som hör hemma här?