 Référentiel
 Source ouverte
robotic_arm_environment · dvalenciar
Bras robotique Doosan, simulation, contrôle, visualisation dans Gazebo et ROS2 pour l'apprentissage par renforcement.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les moteurs physiques et les plateformes de simulation pour développer et tester des systèmes robotiques.
Référentiel
Source ouverte
Bras robotique Doosan, simulation, contrôle, visualisation dans Gazebo et ROS2 pour l'apprentissage par renforcement.
Simulation et physique Référentiel
 Source ouverte
Expériences de simulation au réel SO-101 utilisant les démonstrations MuJoCo et ACT.
Simulation et physique Référentiel
 Source ouverte
Robotique Modélisation mathématique et théorie avec Python (apprentissage grâce à des simulations numériques et des animations approfondies.)
Simulation et physique Référentiel
 Source ouverte
Un environnement d'entrepôt pour la simulation robotique dans Unity.
Simulation et physique Référentiel
 Source ouverte
Multi-Robot Warehouse (RWARE) : un environnement d'apprentissage par renforcement multi-agents
Simulation et physique Référentiel
 Recherche
Simulateur de bras robotique UR5 avec pince Robotiq, construit avec MuJoCo
Simulation et physique Référentiel
 Source ouverte
Workbench d'apprentissage robotique couvrant les workflows de simulation, d'enregistrement, de formation et de déploiement.
Simulation et physique Référentiel
 Source ouverte
Logiciel de simulation et de contrôle pour robots
Simulation et physique Référentiel
 Recherche
Un environnement de simulation Open Source basé sur ROS pour les débutants en robotique
Simulation et physique Référentiel
 Source ouverte
Dépôts ROS2.0 Foxy et Humble qui fournissent des packages de simulation ROS2.0 Gazebo + MoveIt!2 prêts à l'emploi pour différents robots industriels et collaboratifs.
Simulation et physique Référentiel
 Recherche
Simulation multi-robots à grande échelle d'un entrepôt grouillant dans Open 3D Engine (O3DE), qui sera présentée à ROSCon2023
Simulation et physique Référentiel
 Source ouverte
Intégration entre ROS (1 et 2) et simulation Gazebo
Simulation et physique Référentiel
 Source ouverte
Cadre permettant de mesurer les écarts entre la simulation et la réalité dans les mouvements articulaires des robots. Prend en charge différents humanoïdes avec simulation physique, collecte de données matérielles réelles et analyse statistique.
Simulation et physique Référentiel
 Référentiel
 Source ouverte
Un système de simulation de robot-football pour les compétitions de robotique.
Simulation et physique Référentiel
 Source ouverte
Un résumé universel des simulateurs de robotique actuels
Simulation et physique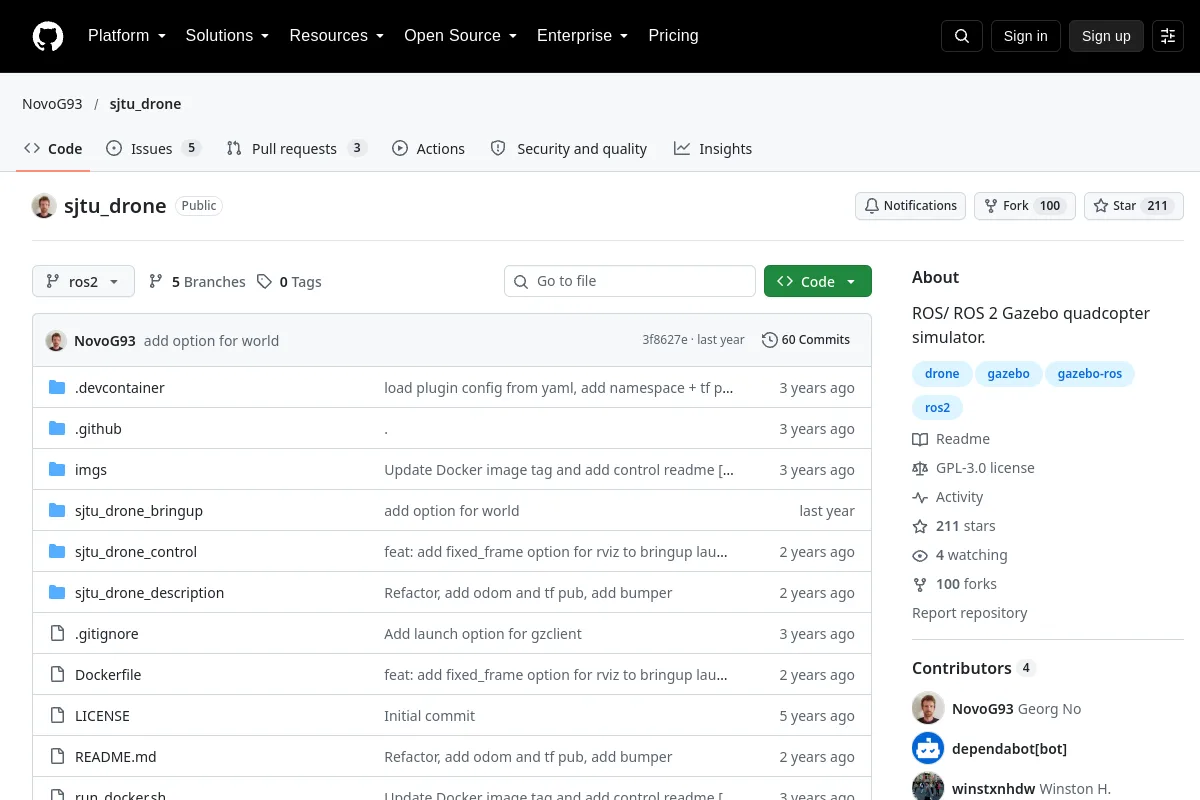 Référentiel
 Source ouverte
ROS/ ROS 2 Simulateur de quadricoptère Gazebo.
Simulation et physique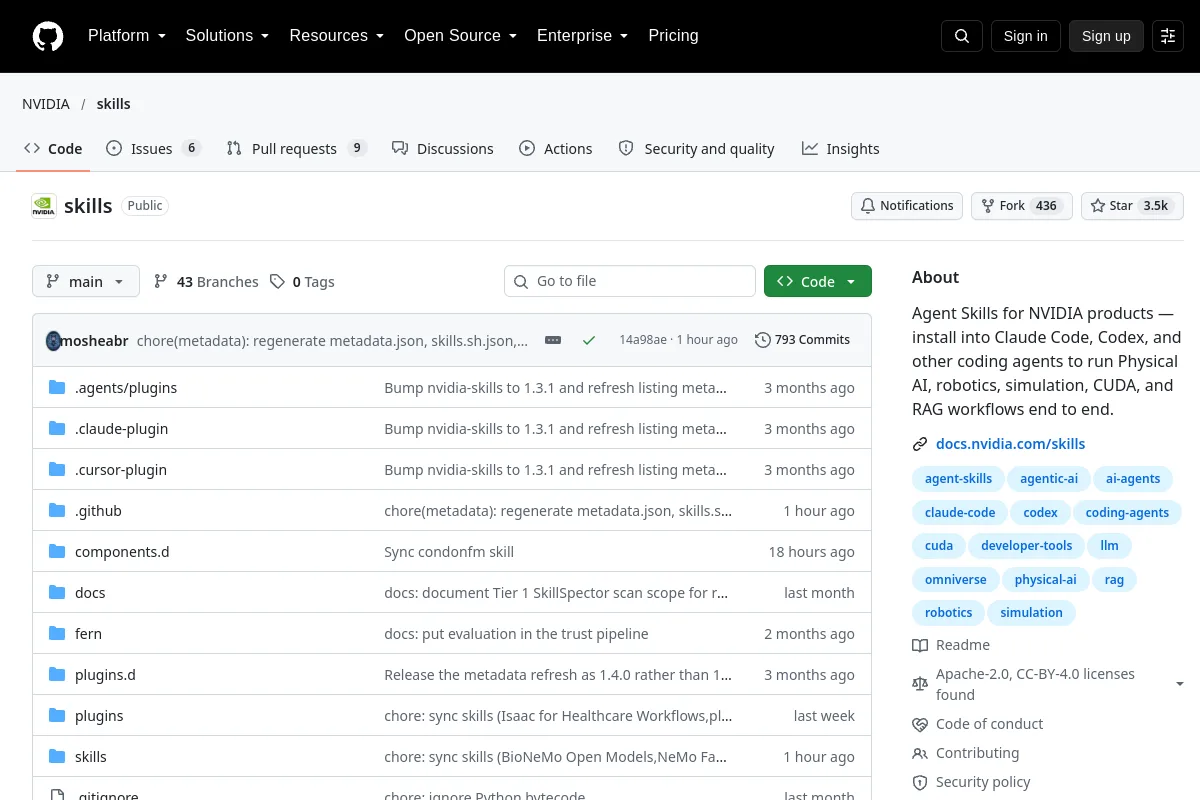 Référentiel
 Source ouverte
Compétences d'agent pour les produits NVIDIA : installez-les dans Claude Code, Codex et d'autres agents de codage pour exécuter les flux de travail d'IA physique, de robotique, de simulation, CUDA et RAG de bout en bout.
Simulation et physique Référentiel
 Source ouverte
Harnais d'évaluation pick-and-place MuJoCo pour le bras SO-101.
Simulation et physique Référentiel
 Recherche
Notes de clonage de comportement SO-101 et de reproduction PPO et flux de travail d'évaluation.
Simulation et physique Référentiel
 Recherche
SoRoSim : une boîte à outils MATLAB pour les robots hybrides souples-rigides
Simulation et physique Référentiel
 Recherche
Simulez un simple véhicule à direction Ackermann dans Gazebo en utilisant ros_control.
Simulation et physique Référentiel
 Source ouverte
La simulation Stewart Platform est un modèle 3D d'un mécanisme robotique 6DOF composé de 6 actionneurs linéaires. Il est utilisé pour le contrôle de mouvement et le positionnement précis dans diverses industries. Le…
Simulation et physique Référentiel
 Source ouverte
Stonefish - une bibliothèque de simulation C++ avancée conçue pour (mais sans s'y limiter) la robotique marine.
Simulation et physiqueNOTES DE SÉLECTION
Choisissez en fonction de la fidélité des contacts, du rendu des capteurs, des ressources du robot et des exigences de calcul. Confirmez les versions et les licences prises en charge avant de comparer la vitesse de simulation ou de transférer des politiques vers le matériel.
Connaissez-vous une ressource qui a sa place ici ?
