 Référentiel
 Recherche
RNR-Map · rllab-snu
Dépôt Github officiel pour « Carte de rayonnement neuronal rendu pour la navigation visuelle ». (Point culminant du CVPR 2023)
Navigation et SLAMLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les logiciels de cartographie, de localisation, d'odométrie et de navigation pour robots autonomes.
Référentiel
Recherche
Dépôt Github officiel pour « Carte de rayonnement neuronal rendu pour la navigation visuelle ». (Point culminant du CVPR 2023)
Navigation et SLAM Référentiel
 Recherche
Exploration autonome pour ROS 2, avec deux algorithmes : Wanderer (basé sur l'heuristique) et Discoverer (basé sur les frontières, efficace pour les grandes cartes). La cartographie est gérée par Google Cartographer (SLAM)…
Navigation et SLAM Référentiel
 Recherche
Navigation autonome Full-stack ROS 2 : Nav2, SLAM Toolbox, RTAB-Map & ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, coordination de flotte multi-robots, fermeture de boucle collaborative, frontière coordonnée…
Navigation et SLAM Référentiel
 Recherche
Il s'agit du référentiel officiel de l'article "Vers une gaussienne 3D physiquement exécutable pour la navigation intégrée".
Navigation et SLAM Référentiel
 Référentiel
 Recherche
L'application SLAM collecte des ressources d'installation et de test pour les systèmes LiDAR et SLAM visuel-inertiel.
Navigation et SLAM Référentiel
 Référentiel
 Recherche
slamplay est une collection d'outils puissants pour commencer à jouer et expérimenter le SLAM en C++
Navigation et SLAM Référentiel
 Recherche
Modèle de génération vidéo clairsemé pour la navigation intégrée conditionné par un langage vague et une vérification à 100 % du monde réel
Navigation et SLAM Référentiel
 Recherche
SPOC : l'imitation des chemins les plus courts en simulation permet une navigation et une manipulation efficaces dans le monde réel
Navigation et SLAM Référentiel
 Recherche
Cadre Relative-SLAM utilisant l'ajustement de bundle clairsemé ; les responsables recommandent MOLA pour les travaux plus récents.
Navigation et SLAM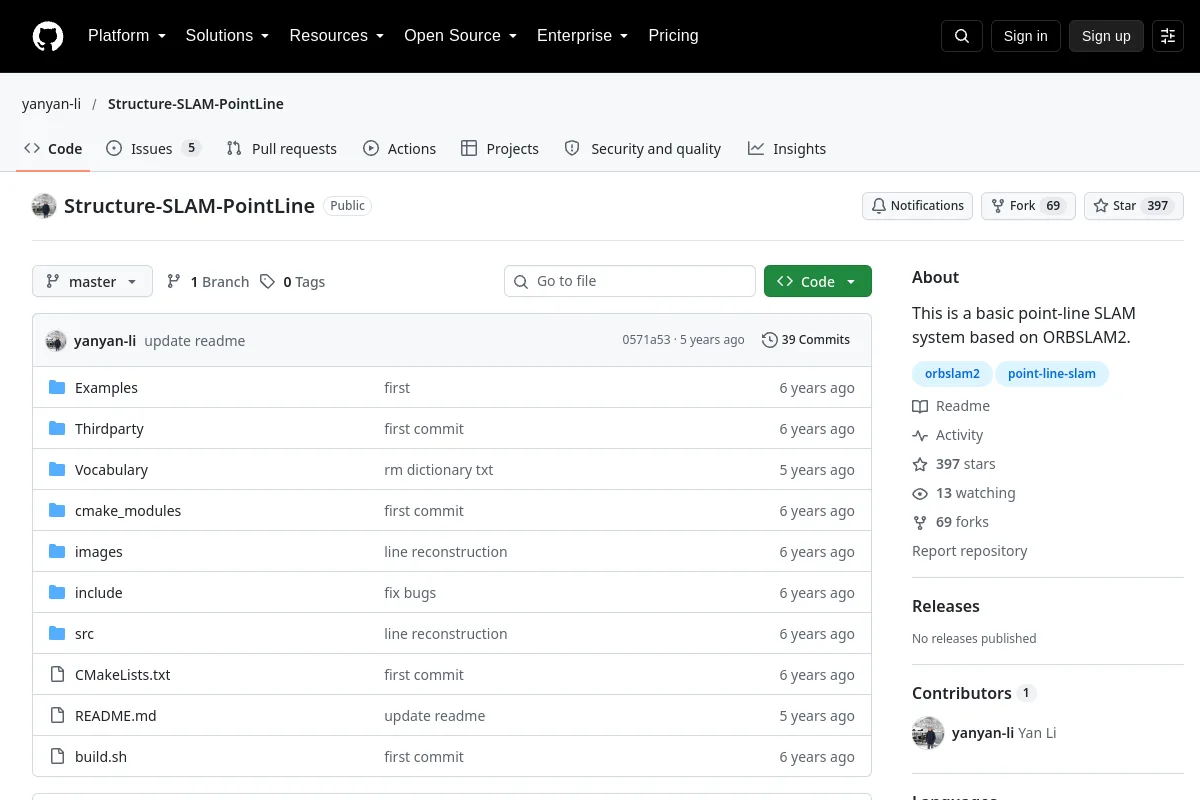 Référentiel
 Recherche
Il s'agit d'un système SLAM de base point-ligne basé sur ORBSLAM2.
Navigation et SLAM Référentiel
 Référentiel
 Recherche
TortoiseBot est un robot mobile open source basé sur ROS, extrêmement convivial et rentable, capable d'effectuer des opérations de téléopération, de cartographie manuelle et autonome, de navigation…
Navigation et SLAM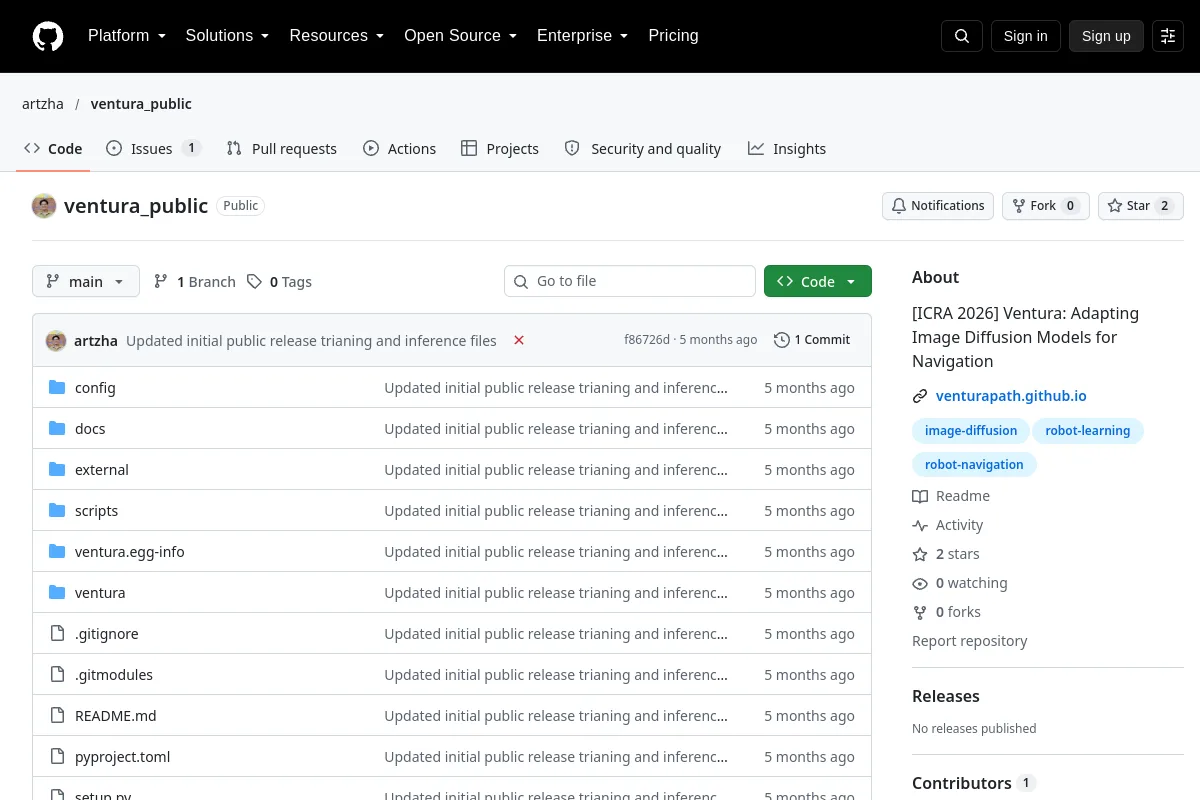 Référentiel
 Recherche
Code de recherche Ventura pour la navigation conditionnée par les tâches avec des modèles de diffusion.
Navigation et SLAM Référentiel
 Recherche
L'implémentation Visibility-Aware RRT* pour la navigation critique en matière de sécurité avec des robots à perception limitée.
Navigation et SLAM Référentiel
 Recherche
 de références pour le SLAM visuel et sémantique.
Navigation et SLAM Référentiel
 Recherche
Il s'agit d'une version améliorée d'ORB-SLAM3 qui ajoute un module de détection d'objets implémenté avec YOLOv5 pour réaliser le SLAM dans des environnements dynamiques.
Navigation et SLAM Référentiel
 Recherche
ZSON : navigation objet-objectif Zero-Shot utilisant des intégrations d'objectifs multimodaux. NeuroIPS 2022
Navigation et SLAMNOTES DE SÉLECTION
Faites correspondre les capteurs, les cadres de coordonnées et les hypothèses de localisation à l'environnement de déploiement. La cartographie, l'estimation de la pose, la planification du chemin et l'évitement des obstacles servent différentes parties de la pile de navigation.
Connaissez-vous une ressource qui a sa place ici ?