Repositorio
 Código abierto
phobos · dfki-ric
Complemento de Blender para crear modelos de robots URDF, SDF y SMURF.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Complemento de Blender para crear modelos de robots URDF, SDF y SMURF.
Simulación y física Repositorio
 Código abierto
Brazo UR5 estilo gimnasio con pinza Robotiq-85/140 en simulador Bullet
Simulación y física Repositorio
 Código abierto
Simuladores cuasi físicos parametrizados para transferencia de manipulaciones diestras
Simulación y física Repositorio
 Código abierto
Implementación de middleware ROS 2 utilizando eProsima Fast DDS.
Middleware y comunicación Repositorio
 Código abierto
Extrae y reorienta animaciones FBX en referencias de movimiento de robots.
Software de teleoperación Repositorio
 Código abierto
Tiempo de ejecución de la IA física para agentes encarnados: acción gobernada, experiencia verificada, memoria física y evolución de habilidades.
Middleware y comunicación Repositorio
 Código abierto
Pila de aprendizaje del robot SO-101 con teleoperación y flujos de trabajo de aprendizaje MuJoCo.
Software de teleoperación Repositorio
 Código abierto
PACE: un enfoque sistemático para la transferencia de simulación a real de robots con patas, identificando la dinámica del actuador y las articulaciones con codificadores de articulaciones estándar.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Repositorio oficial de "ETPNav: Planificación topológica en evolución para la navegación visión-lenguaje en entornos continuos"
Navegación y SLAM Repositorio
 Código abierto
Herramientas de simulación para la física interactiva y la investigación de sistemas deformables.
Simulación y física Repositorio
 Código abierto
Un motor de simulación física para aplicaciones de IA física y robótica.
Simulación y física Repositorio
 Código abierto
Una colección de factores GTSAM y optimizadores para nube de puntos SLAM
Navegación y SLAM Repositorio
 Código abierto
DiffBot es un robot autónomo de accionamiento diferencial 2wd que utiliza ROS Noetic en una Raspberry Pi 4 B. Con su SLAMTEC Lidar y la interfaz de hardware ROS Control es capaz de navegar en un…
Navegación y SLAM Repositorio
 Código abierto
Point-SLAM: SLAM basado en nube de puntos neuronales densos
Navegación y SLAM Repositorio
 Código abierto
Ultra-Fusion: un marco SLAM de fusión multisensor resistente y estrechamente acoplado bajo degradación del sensor y perturbación espaciotemporal
Navegación y SLAM Repositorio
 Código abierto
Implementación de la investigación LEO para un agente encarnado generalista en entornos 3D.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
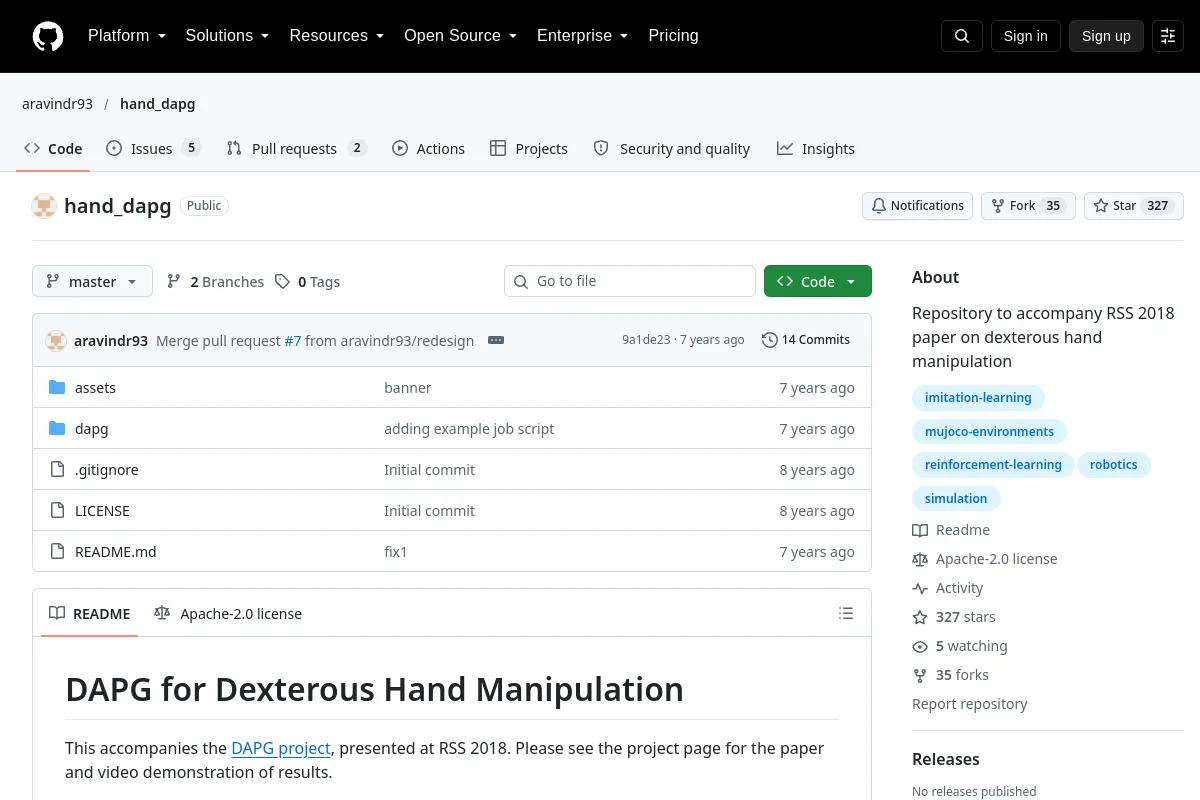
Código de gradiente de políticas aumentado con demostración para una manipulación diestra.
Simulación y física Repositorio
 Código abierto
Una descripción URDF simplificada del cuadrúpedo ANYmal C.
Marcos de aprendizaje de robots Sitio web
 Código abierto
Software de piloto automático compatible con vehículos aéreos, terrestres y marinos.
Sistemas de flota y autonomía Repositorio
 Código abierto
Comunidad para aplicar LLM a robótica y un simulador de robot con integración ChatGPT
Simulación y física Repositorio
 Código abierto
Biblioteca de árbol de comportamiento para ROS, con interfaces C++ y Python.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Código SLAM neuronal activo para aprender a explorar entornos.
Navegación y SLAM Repositorio
 Código abierto
Leg-KILO: Odometría LIDAR cinemática-inercial robusta para robots con patas dinámicas
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?