Repositorio
 Código abierto
ssik · personalrobotics
Solucionador analítico de cinemática inversa para brazos robóticos giratorios de seis y siete ejes.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Solucionador analítico de cinemática inversa para brazos robóticos giratorios de seis y siete ejes.
Planificación y control de movimiento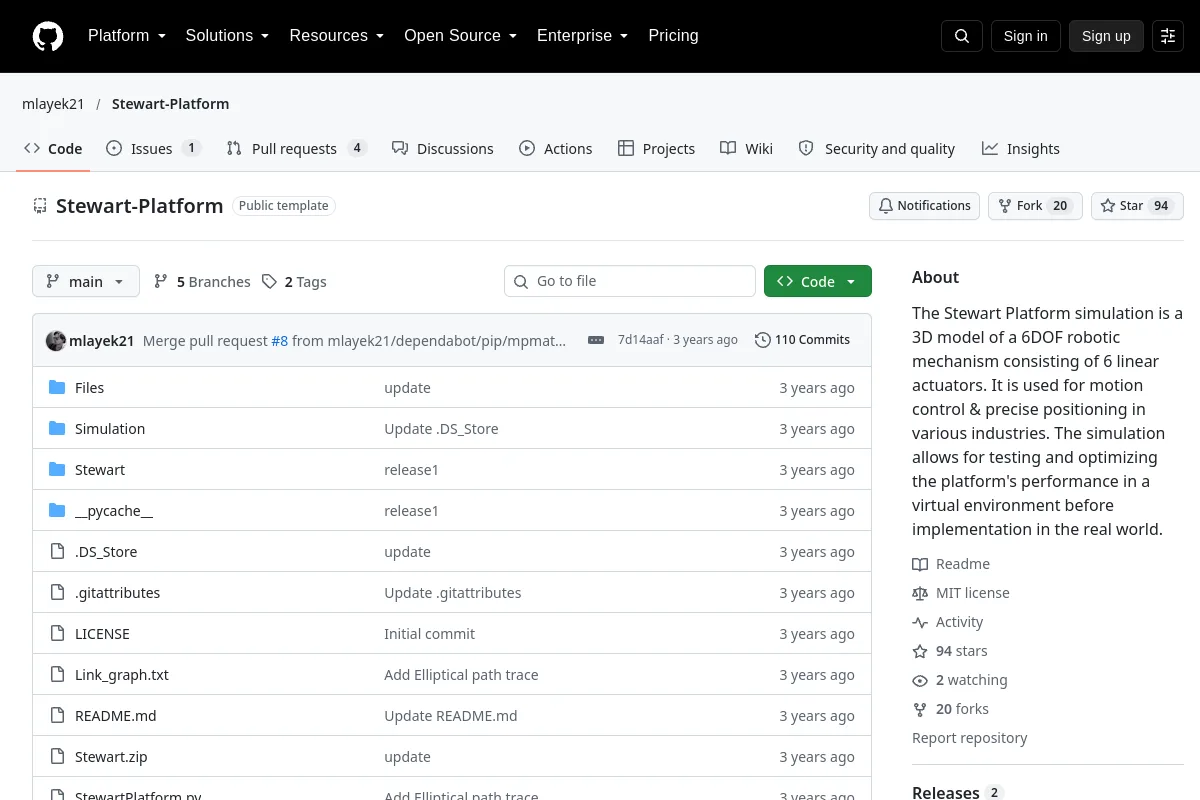 Repositorio
 Código abierto
La simulación de la Plataforma Stewart es un modelo 3D de un mecanismo robótico 6DOF que consta de 6 actuadores lineales. Se utiliza para control de movimiento y posicionamiento preciso en diversas industrias. El…
Simulación y física Repositorio
 Código abierto
Stonefish: una biblioteca de simulación avanzada de C++ diseñada para (pero no limitada a) robótica marina.
Simulación y física Repositorio
 Código abierto
Visualización de datos de robótica y autonomía codificados en XVIZ.
Herramientas de visualización y datos Repositorio
 Código abierto
La implementación oficial de la "Estructura PLP-SLAM: mapeo y localización dispersos eficientes utilizando puntos, líneas y planos para cámaras monoculares, RGB-D y estéreo"
Navegación y SLAM Repositorio
 Código abierto
📖[IEEE Sensors Journal (JSEN)] SuperVINS: un marco SLAM visual-inercial en tiempo real para condiciones de imágenes desafiantes (funciones integradas de aprendizaje profundo)
Navegación y SLAM Repositorio
 Código abierto
Plataforma de simulación de alto rendimiento basada en GPU para aprendizaje reforzado con aprendizaje de robots quirúrgicos
Simulación y física Repositorio
 Código abierto
SurRoL: una plataforma de código abierto centrada en el aprendizaje por refuerzo y compatible con dVRK para el aprendizaje de robots quirúrgicos
Simulación y física Repositorio
 Código abierto
Entorno de simulación de control de múltiples robots construido sobre Mobile Robotics Simulation Toolbox, implementado 1) algún algoritmo para el control de formaciones 2) mapeo, localización y SLAM basado en Kalman...
Navegación y SLAM Repositorio
 Código abierto
Simulador multiagente 2D diferenciable y vectorizado construido sobre NVIDIA Warp.
Simulación y física Repositorio
 Código abierto
Computación simbólica, generación de código y optimización no lineal para robótica.
Planificación y control de movimiento Repositorio
 Código abierto
TabletopGen: generación de escenas de mesa y simulación interactiva para manipulación robótica
Simulación y física Repositorio
 Código abierto
Taccel: Ampliación de la robótica táctil basada en la visión con simulación de GPU de alto rendimiento
Simulación y física Repositorio
 Código abierto
Datos del modelo de robot TALOS para el marco Stack-of-Tasks.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
Convierte su teléfono o dispositivo de realidad virtual en un dispositivo de teleoperación con brazo robótico aprovechando WebXR
Software de teleoperación Repositorio
 Código abierto
Nodo ROS2 para DJI Tello y Visual SLAM para mapeo de ambientes interiores.
Navegación y SLAM Repositorio
 Código abierto
Visualización basada en terminal de datos ROS.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Biblioteca para optimización no lineal diferenciable.
Percepción y geometría Repositorio
 Repositorio
 Código abierto
Un laboratorio de aprendizaje por imitación orientado a CPU para demostraciones, clonación de comportamiento y evaluación.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Biblioteca de parametrización de rutas óptimas en el tiempo para la planificación del movimiento robótico.
Planificación y control de movimiento Repositorio
 Código abierto
Biblioteca Julia para optimización de trayectoria.
Planificación y control de movimiento Repositorio
 Código abierto
Herramientas de cinemática inversa de Python para robots híbridos serie-paralelo.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?