 Repositorio
 Investigación
i2Nav-Robot · i2Nav-WHU
Un conjunto de datos de robots de interior y exterior a gran escala para navegación y mapeo de fusión multisensor
Demostraciones de robotsEL DIRECTORIO DE IA INCORPORADO
Encuentre interacciones y demostraciones de robots grabadas para aprender a manipular y controlar.
Repositorio
Investigación
Un conjunto de datos de robots de interior y exterior a gran escala para navegación y mapeo de fusión multisensor
Demostraciones de robots Repositorio
 Investigación
Archivos de bolsa capturados con un robot Clearpath Jackal, que está equipado con un Velodyne VLP-16 y un sensor IMU de gama baja. El tema de nube de puntos publicado es \velodyne_points. Los datos publicados de IMU...
Demostraciones de robots Repositorio
 Investigación
Un conjunto de datos de múltiples robots a gran escala para SLAM de múltiples robots
Demostraciones de robots Repositorio
 Investigación
EgoDex: Aprendiendo manipulación diestra a partir de videos egocéntricos a gran escala
Demostraciones de robots Sitio web
 Investigación
Una colección colaborativa de conjuntos de datos de demostración de robots y recursos de modelos.
Demostraciones de robots Repositorio
 Investigación
Código para PerAct², un agente de aprendizaje por imitación condicionado por el lenguaje diseñado para la manipulación robótica bimanual utilizando el entorno RLBench. Incluye generación de conjuntos de datos, scripts de entrenamiento y...
Demostraciones de robots Repositorio
 Investigación
Controla robots de IA. Middleware de interfaz de usuario impulsado por la comunidad para controlar robots, registrar conjuntos de datos y modelos de acción de capacitación. Compatible con SO-100 y SO-101
Demostraciones de robots Sitio web
 Investigación
Datos de manipulación robótica multiplataforma para la investigación de inteligencia incorporada.
Demostraciones de robots Sitio web
 Investigación
Datos de interacción de robots que respaldan la dinámica visual y la investigación de manipulación.
Demostraciones de robots Repositorio
 Investigación
Detección de posiciones de agarre de robots con redes neuronales profundas. El modelo está entrenado en Cornell Grasping Dataset. Esta es una implementación basada principalmente en el artículo 'Detección de agarre en tiempo real usando...
Demostraciones de robots Repositorio
 Investigación
Esta es la implementación oficial del documento "Robots Pre-Train Robots: Representación robótica centrada en la manipulación a partir de conjuntos de datos de robots a gran escala".
Demostraciones de robots Repositorio
 Investigación
Un conjunto de datos 3D abierto a gran escala diseñado para tareas de conducción autónoma, robótica y percepción 4D.
Demostraciones de robots Repositorio
 Investigación
Implementación en Pytorch de los modelos RT-1-X y RT-2-X del artículo: "Open X-Embodiment: Robotic Learning Datasets and RT-X Models"
Demostraciones de robots Repositorio
 Investigación
S3E: un conjunto de datos multimodal de múltiples robots para SLAM colaborativo
Demostraciones de robots Repositorio
 Investigación
Conjunto de datos SiT: conjunto de datos de trayectoria peatonal socialmente interactivo para robots de navegación social
Demostraciones de robots Repositorio
 Investigación
Conjunto de datos STONE: un conjunto de datos de transitabilidad 3D con vista envolvente multimodal escalable para navegación con robots todoterreno
Demostraciones de robots Repositorio
 Investigación
Publicación de un nuevo conjunto de datos tomado en un almacén de Clearpath Robotics.
Demostraciones de robots Repositorio
 Investigación
UrbanNav: datos de localización de código abierto recopilados en cañones urbanos asiáticos, incluidos Tokio y Hong Kong
Demostraciones de robots Repositorio
 Investigación
El conjunto de datos para el artículo 'Aprendizaje de la transitabilidad autosupervisada con experiencias de navegación de robots móviles: un enfoque de autoentrenamiento consciente de los riesgos (IEEE RA-L)'
Demostraciones de robots Repositorio
 Investigación
Un conjunto de datos sincronizados de visión, tacto y audio a gran escala de contacto deslizante robótico
Demostraciones de robots Repositorio
 Investigación
Un marco integral para sistemas y conjuntos de datos Visual SLAM
Demostraciones de robots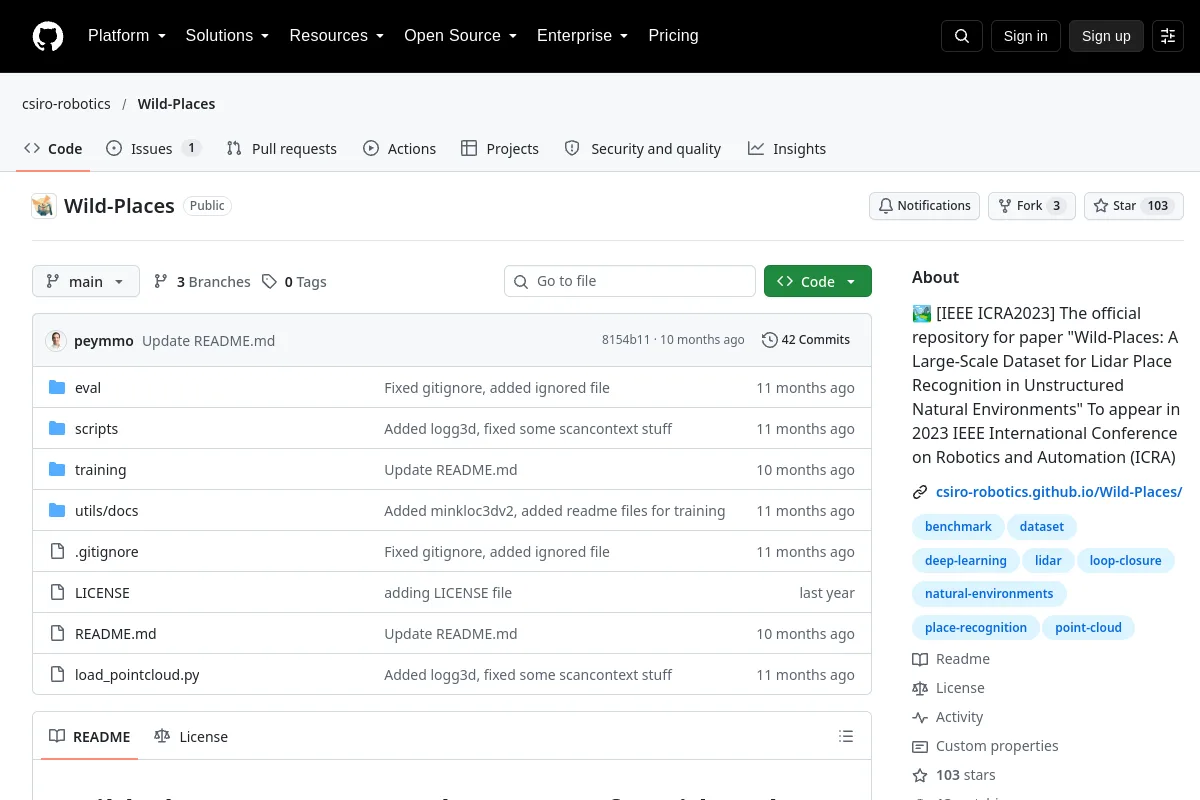 Repositorio
 Investigación
🏞️ [IEEE ICRA2023] El repositorio oficial del artículo "Lugares salvajes: un conjunto de datos a gran escala para el reconocimiento de lugares Lidar en entornos naturales no estructurados" Aparecerá en 2023 IEEE International...
Demostraciones de robots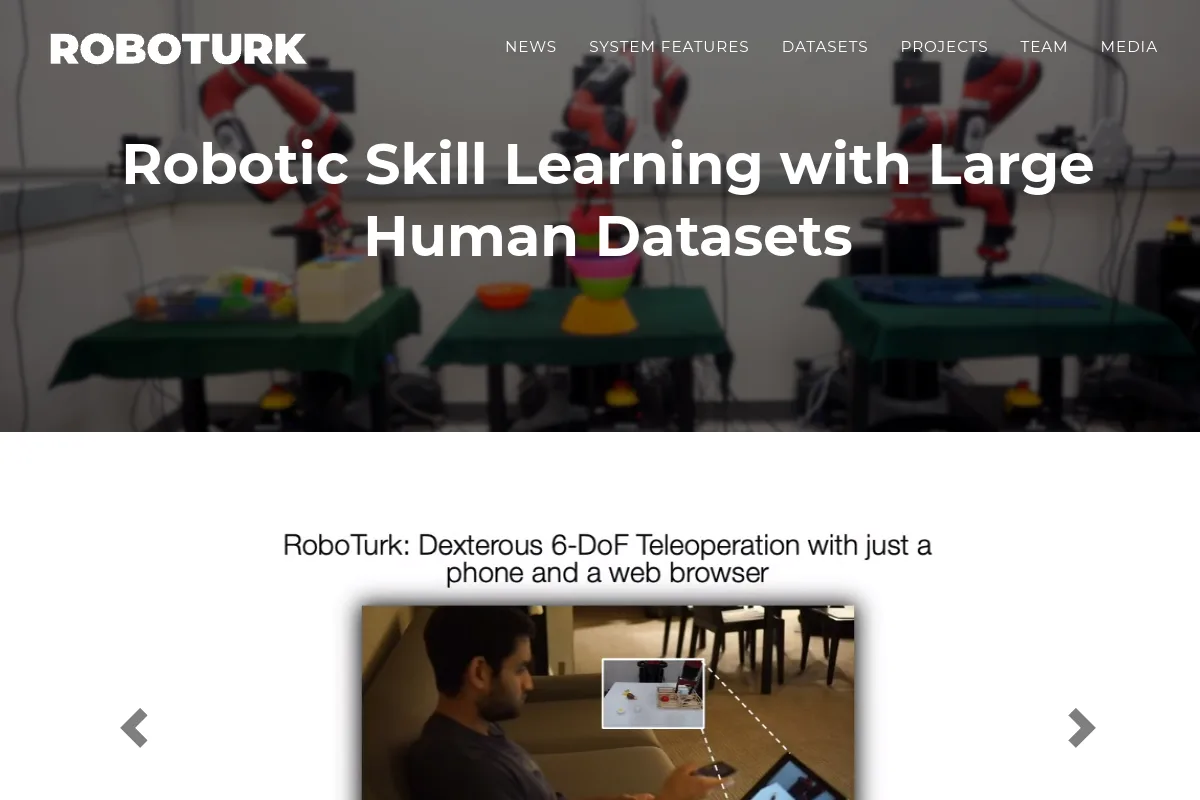 Sitio web
 Investigación
Un proyecto de colección de demostración para el aprendizaje de manipulación robótica.
Demostraciones de robotsNOTAS DE SELECCIÓN
Inspeccione las realizaciones de los robots, los formatos de observación/acción, la diversidad de tareas y los procedimientos de recopilación. Verifique las divisiones de entrenamiento/prueba y las licencias de conjuntos de datos antes de mezclar fuentes.
¿Conoce algún recurso que pertenezca aquí?