 Förvar
 Öppen källkod
CURB-SG · robot-learning-freiburg
Samarbetande dynamiska 3D-scengrafer för automatiserad körning
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
Samarbetande dynamiska 3D-scengrafer för automatiserad körning
Robotinlärningsramar Webbplats
 Öppen källkod
Träningsinfrastruktur för humanoid rörelse och simuleringsöverföring.
Robotinlärningsramar Förvar
 Öppen källkod
Multi-task transformatorpolicy för robotmanipulation.
Robotinlärningsramar Förvar
 Forskning
ROS-Industriella stödpaket för Universal Robots armar.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2 agentramverk för fysiska AI-robotuppgifter.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-meddelanden och robotbeskrivningsfiler för Baxter.
Robotinlärningsramar Förvar
 Öppen källkod
Programvara för förarhjälp för fordon som stöds.
Robotinlärningsramar Förvar
 Forskning
URDF:er och tillgångar för robotmanipulationsexperiment.
Robotinlärningsramar Förvar
 Öppen källkod
Autonomt markrobotprojekt som stöder flera drivkonfigurationer.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Öppen källkod
En robotplattform för moln och dimma som använder ROS 2.
Robotinlärningsramar Förvar
 Öppen källkod
Arduino STM32G473VCT6 MCU firmware för OOMWOO I/O-kort
Robotinlärningsramar Webbplats
 Öppen källkod
En humanoid robotinlärningsram som omfattar simulering och implementering.
Robotinlärningsramar Förvar
 Öppen källkod
RoboGen forskningskod för att generera och lära sig robotfärdigheter.
Robotinlärningsramar Förvar
 Forskning
Verktygssats för modellbaserad robotdesign, simulering och analys.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Öppen källkod
Verktygssamling för LeRobot-modeller, datauppsättningar och embodiment-tillägg.
Robotinlärningsramar Förvar
 Öppen källkod
Generative Grasping CNN-implementering för robotgreppssyntes.
Robotinlärningsramar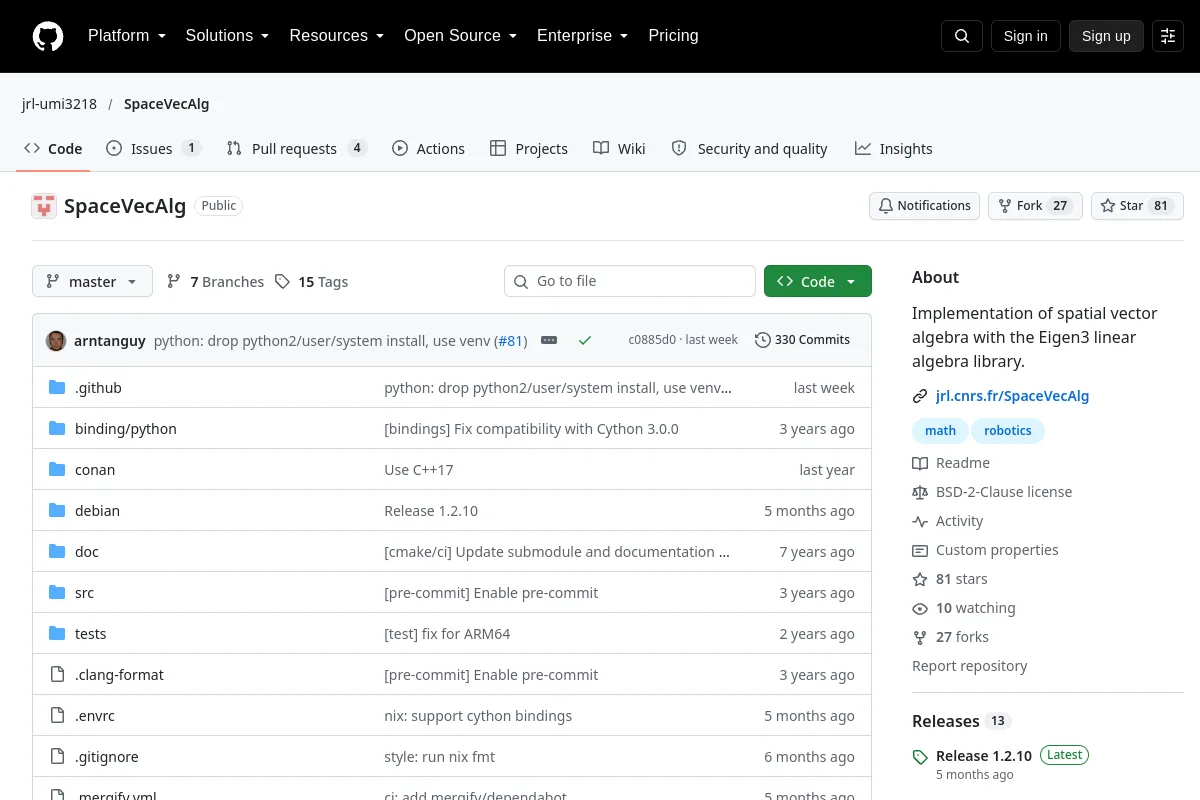 Förvar
 Öppen källkod
Implementering av rumslig vektoralgebra med Eigen.
Robotinlärningsramar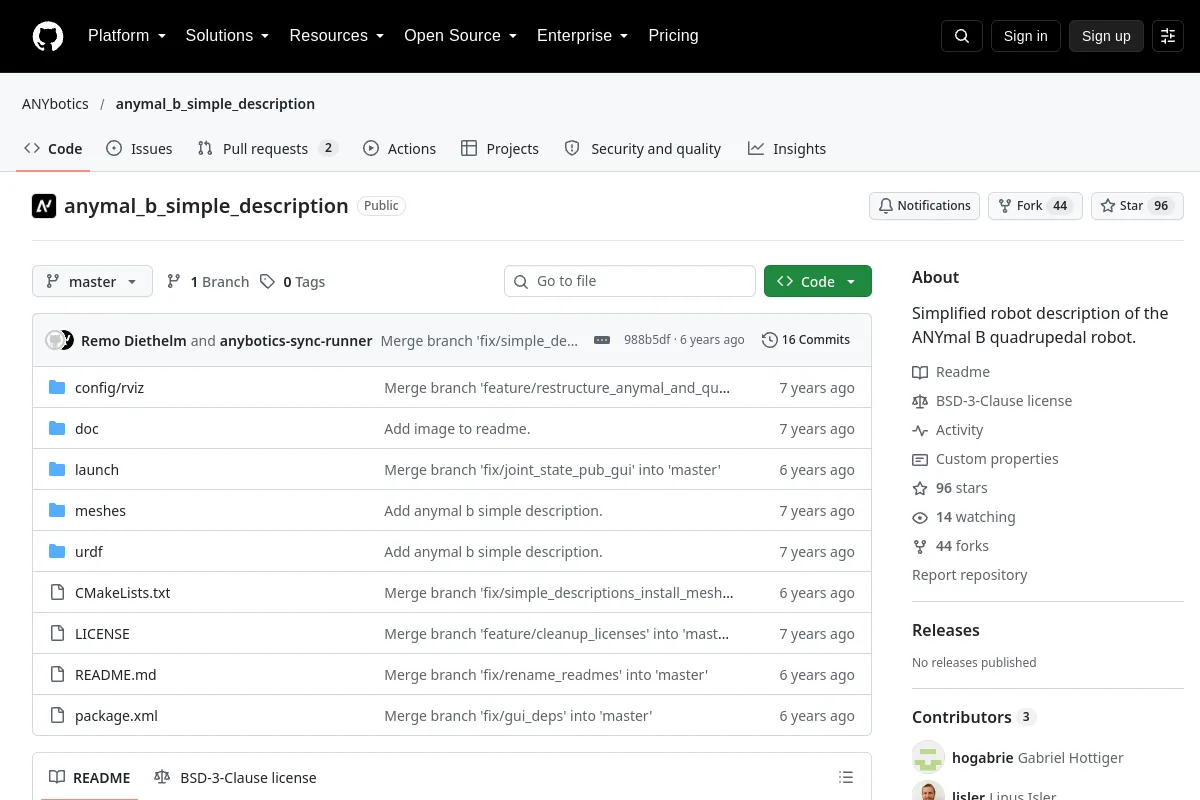 Förvar
 Öppen källkod
En förenklad URDF-beskrivning av ANYmal B fyrfoting.
Robotinlärningsramar Förvar
 Öppen källkod
Ett ramverk för robotinlärning för policyinlärning och kompetenssammansättning.
Robotinlärningsramar Förvar
 Öppen källkod
Hårdvarugränssnitt och kontrollerinfrastruktur för ROS 2-robotar.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?