 Förvar
 Forskning
M2DGR · SJTU-ViSYS
M2DGR: en multimodal och multi-scenario datauppsättning för markrobotar (RA-L2021 & ICRA2022)
RobotdemonstrationerTHE EMBODIED AI DIRECTORY
Hitta inspelade robotinteraktioner och demonstrationer för att lära sig manipulation och kontroll.
Förvar
Forskning
M2DGR: en multimodal och multi-scenario datauppsättning för markrobotar (RA-L2021 & ICRA2022)
Robotdemonstrationer Förvar
 Forskning
M3DGR: En multisensor, multiscenario och massiv baslinje SLAM-dataset för markrobotar (IROS2025)
Robotdemonstrationer Förvar
 Forskning
Utökning och uppdatering av M2DGR: en ny SLAM-dataset för flera modal och scenarier för markrobotar (ICRA2022 & ICRA2024)
Robotdemonstrationer Förvar
 Forskning
AgiBot World tillhandahåller manipulationsplattformsresurser för data och inlärning i förkroppsligade system.
Robotdemonstrationer Förvar
 Forskning
Ett SLAM-dataset med flera sensorer med fokus på hörnhylsor för markrobotar (ROBIO2023)
Robotdemonstrationer Förvar
 Forskning
The GrandTour Dataset: A Legged Robotics Dataset in the Wild
Robotdemonstrationer Förvar
 Forskning
(ICRA 2025) Detta förråd är den officiella koden för DiTer++: Diverse terräng och multimodal datauppsättning för multirobotnavigering i utomhusmiljöer med flera sessioner.
Robotdemonstrationer Förvar
 Forskning
RELLIS-3D: En multimodal datauppsättning för off-road robotik
Robotdemonstrationer Förvar
 Forskning
Unfied World Models: Koppling av video och actionspridning för förträning på stora robotdataset
Robotdemonstrationer Förvar
 Forskning
BotanicGarden: En datauppsättning av hög kvalitet för robotnavigering i ostrukturerade naturliga miljöer
Robotdemonstrationer Förvar
 Forskning
en benrobot (Unitree Go1) dataset som innehåller benkinematik (ledkodare och kontaktsesorer), imu och lidar
Robotdemonstrationer Förvar
 Forskning
Är du redo att testa ditt SLAM-system i utmanande datamängder från extrema miljöer? Prova detta! Datauppsättningen tillhandahålls av Team CoSTAR som intensivt har testat multirobotsystem i...
Robotdemonstrationer Förvar
 Forskning
Robotisk greppdatauppsättning för multi-objekt multi-grip utvärdering med RGB-D-data. Denna datauppsättning är kommenterad med samma protokoll som Cornell Dataset och kan användas som multi-objekt förlängning av...
Robotdemonstrationer Förvar
 Forskning
DROID-förrådet tillhandahåller installationsresurser för sin robotdemonstration-insamlingsplattform.
Robotdemonstrationer Förvar
 Forskning
Open-H-Embodiment är ett gemenskapsdrivet datauppsättningsinitiativ som bygger den öppna, delade grund som behövs för att träna och utvärdera en generalistisk Vision-Language-Action-modell (VLA) för sjukvårdsrobotik
Robotdemonstrationer Förvar
 Forskning
Tekniker för djupinlärning för hudsegmentering på ny bukdatauppsättning. Arbete som bedrivs som en del av utvecklingsprocessen av ett autonomt robotiskt ultraljudssystem.
Robotdemonstrationer Webbplats
 Forskning
Robotdemonstrationsdata och verktyg för förkroppsligad manipulationsforskning.
Robotdemonstrationer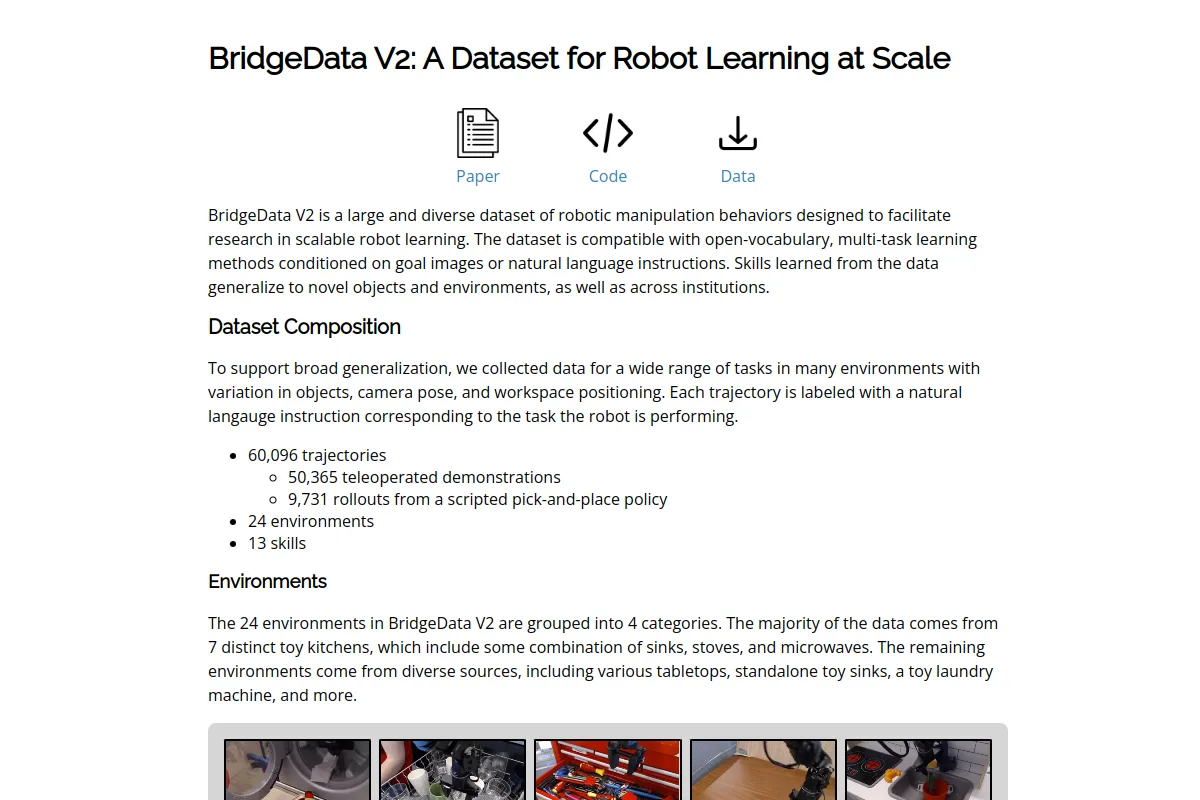 Webbplats
 Forskning
Multi-task demonstrationsdata för inlärning av robotmanipulation.
Robotdemonstrationer Förvar
 Forskning
Navigations- och lokaliseringsdatauppsättning för självkörande bilar och autonoma robotar
Robotdemonstrationer Förvar
 Forskning
En drivande datamängd för utveckling och validering av fused pose estimatorer och kartläggningsalgoritmer
Robotdemonstrationer Förvar
 Forskning
Integrering av inlärning och uppgiftsplanering för robotar med Keras, inklusive simulering, riktig robot och stöd för flera dataset.
Robotdemonstrationer Webbplats
 Forskning
Ett datauppsättnings- och samlingsarbetsflöde för robotmanipulation i olika miljöer.
Robotdemonstrationer Förvar
 Forskning
FiftyOne ABC130k tillhandahåller en tittarorienterad delmängd av robot teleoperation MCAP-data.
Robotdemonstrationer Förvar
 Forskning
cornell förstå dataset analyser och process
RobotdemonstrationerURVALSANMÄRKNINGAR
Inspektera robotutföranden, observations-/åtgärdsformat, uppgiftsmångfald och insamlingsprocedurer. Kontrollera tåg-/testdelningar och datauppsättningslicenser innan du blandar källor.
Vet du en resurs som hör hemma här?