 Repository
 Forschung
M2DGR · SJTU-ViSYS
M2DGR: ein multimodaler und szenarioübergreifender Datensatz für Bodenroboter (RA-L2021 und ICRA2022).
RobotervorführungenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie aufgezeichnete Roboterinteraktionen und Demonstrationen zum Erlernen der Manipulation und Steuerung.
Repository
Forschung
M2DGR: ein multimodaler und szenarioübergreifender Datensatz für Bodenroboter (RA-L2021 und ICRA2022).
Robotervorführungen Repository
 Forschung
M3DGR: Ein Multi-Sensor-, Multi-Szenario- und Massive-Baseline-SLAM-Datensatz für Bodenroboter (IROS2025)
Robotervorführungen Repository
 Forschung
Erweiterung und Aktualisierung von M2DGR: ein neuartiger multimodaler und szenarioübergreifender SLAM-Datensatz für Bodenroboter (ICRA2022 & ICRA2024)
Robotervorführungen Repository
 Forschung
AgiBot World stellt Manipulationsplattformressourcen für verkörperte Systemdaten und Lernen bereit.
Robotervorführungen Repository
 Forschung
Ein Multisensor-SLAM-Datensatz mit Schwerpunkt auf Eckfällen für Bodenroboter (ROBIO2023)
Robotervorführungen Repository
 Forschung
Der GrandTour-Datensatz: Ein Datensatz für bebeinte Robotik in freier Wildbahn
Robotervorführungen Repository
 Forschung
(ICRA 2025) Dieses Repository ist der offizielle Code für DiTer++: Diverse Terrain and Multi-modal Dataset for Multi-Robot Navigation in Multi-session Outdoor Environments.
Robotervorführungen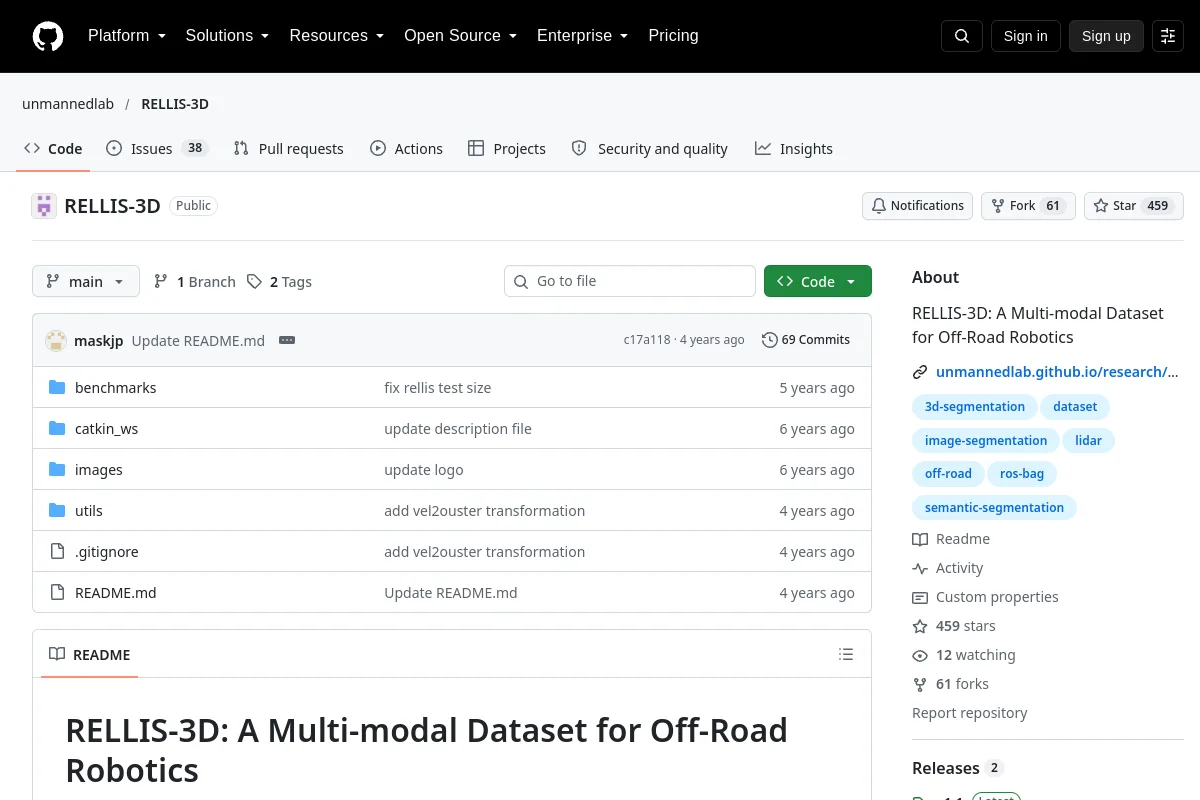 Repository
 Forschung
RELLIS-3D: Ein multimodaler Datensatz für die Offroad-Robotik
Robotervorführungen Repository
 Forschung
Unfied-World-Modelle: Kopplung von Video- und Aktionsdiffusion für das Vortraining an großen Roboterdatensätzen
Robotervorführungen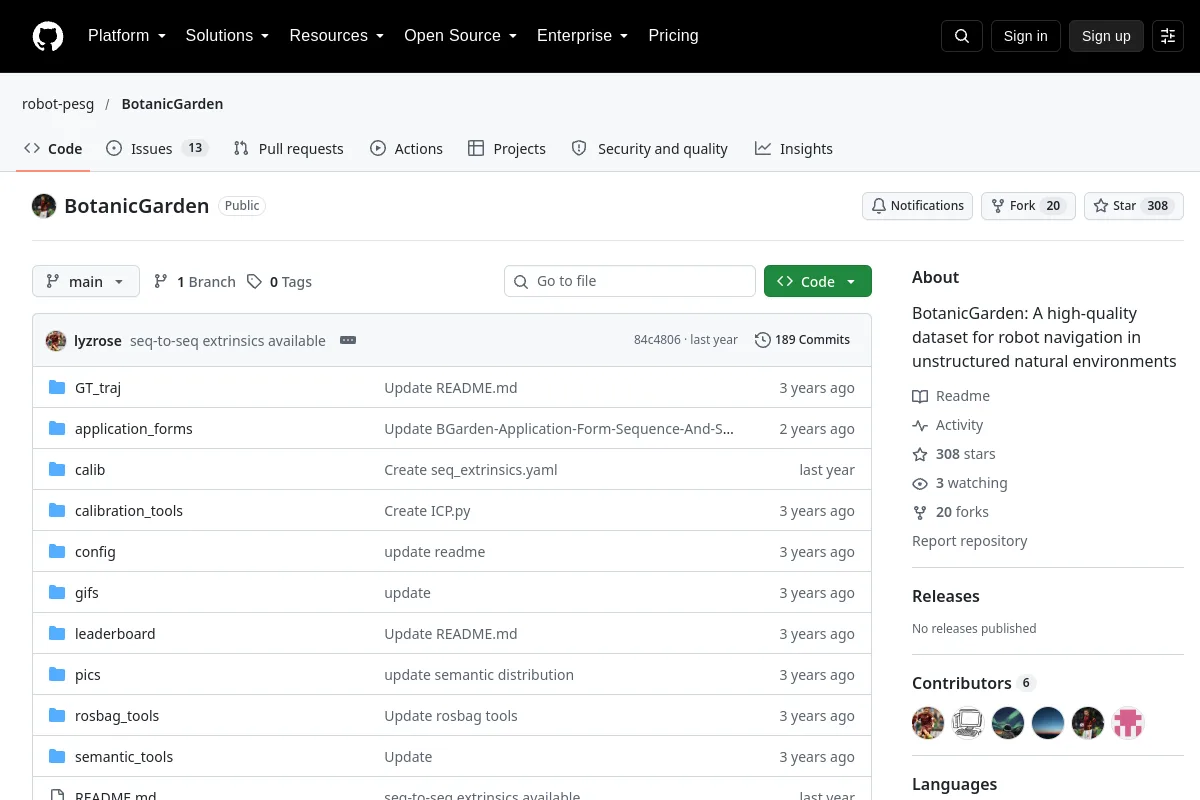 Repository
 Forschung
BotanicGarden: Ein hochwertiger Datensatz für die Roboternavigation in unstrukturierten natürlichen Umgebungen
Robotervorführungen Repository
 Forschung
Ein Datensatz für einen Roboter mit Beinen (Unitree Go1), der Beinkinematik (Gelenk-Encoder und Kontaktsensoren), Imu und Lidar enthält
Robotervorführungen Repository
 Forschung
Sind Sie bereit, Ihr SLAM-System in anspruchsvollen Datensätzen aus extremen Umgebungen zu testen? Probieren Sie es aus! Der Datensatz wird vom Team CoSTAR bereitgestellt, das Multi-Roboter-Systeme in… intensiv getestet hat.
Robotervorführungen Repository
 Forschung
Robotergreifdatensatz für die Multiobjekt-Multigreifbewertung mit RGB-D-Daten. Dieser Datensatz wird mit demselben Protokoll wie der Cornell-Datensatz annotiert und kann als Multi-Objekt-Erweiterung von… verwendet werden.
Robotervorführungen Repository
 Forschung
Das DROID-Repository stellt Einrichtungsressourcen für seine Roboter-Demonstrations-Sammelplattform bereit.
Robotervorführungen Repository
 Forschung
Open-H-Embodiment ist eine von der Community betriebene Datensatzinitiative, die die offene, gemeinsame Grundlage schafft, die zum Trainieren und Evaluieren eines generalistischen Vision-Language-Action-Modells (VLA) für die Gesundheitsrobotik erforderlich ist
Robotervorführungen Repository
 Forschung
Deep-Learning-Techniken zur Hautsegmentierung anhand eines neuartigen Abdomendatensatzes. Arbeiten im Rahmen des Entwicklungsprozesses eines autonomen Roboter-Ultraschallsystems.
Robotervorführungen Website
 Forschung
Roboterdemonstrationsdaten und Tools für die Forschung zur verkörperten Manipulation.
Robotervorführungen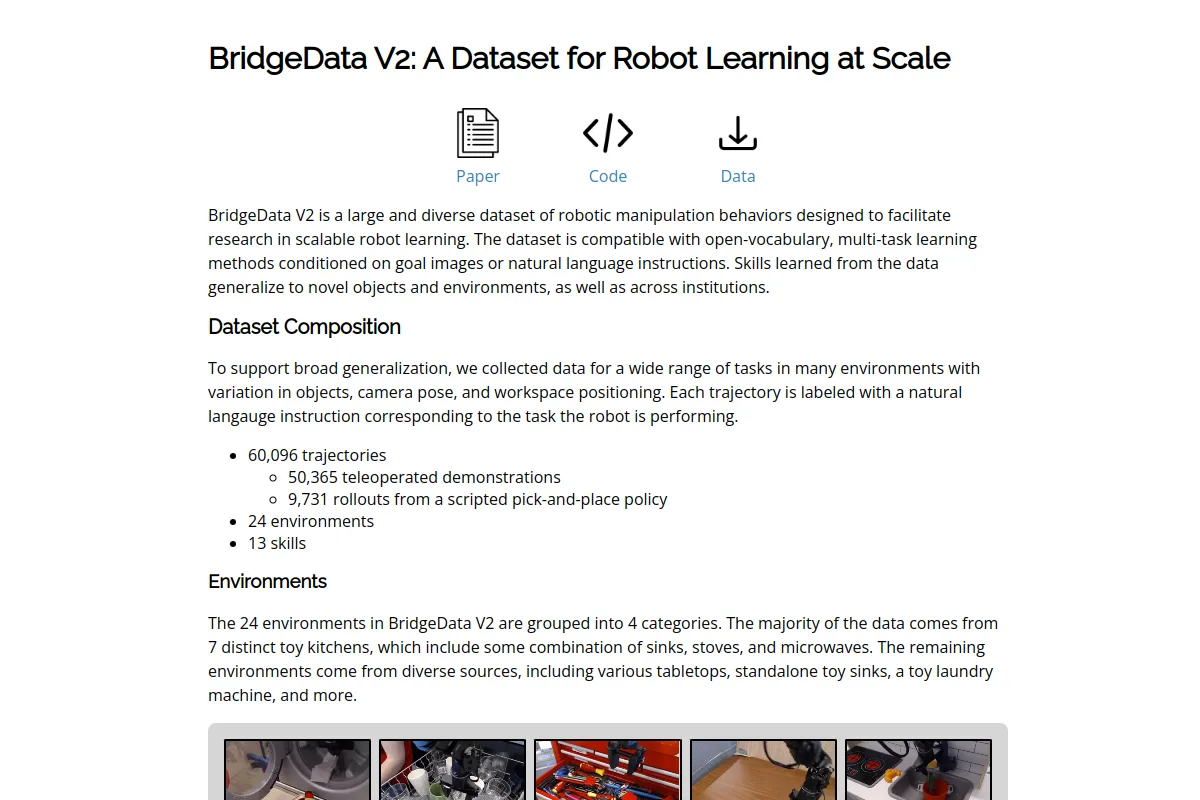 Website
 Forschung
Multitasking-Demonstrationsdaten für das Erlernen der Robotermanipulation.
Robotervorführungen Repository
 Forschung
Navigations- und Lokalisierungsdatensatz für selbstfahrende Autos und autonome Roboter
Robotervorführungen Repository
 Forschung
Ein treibender Datensatz für die Entwicklung und Validierung von Fusions-Posenschätzern und Kartierungsalgorithmen
Robotervorführungen Repository
 Forschung
Integration von Lernen und Aufgabenplanung für Roboter mit Keras, einschließlich Simulation, realer Roboter und Unterstützung mehrerer Datensätze.
Robotervorführungen Website
 Forschung
Ein Datensatz- und Erfassungsworkflow für die Robotermanipulation in verschiedenen Umgebungen.
Robotervorführungen Repository
 Forschung
FiftyOne ABC130k bietet eine betrachterorientierte Teilmenge der MCAP-Daten zur Teleoperation von Robotern.
Robotervorführungen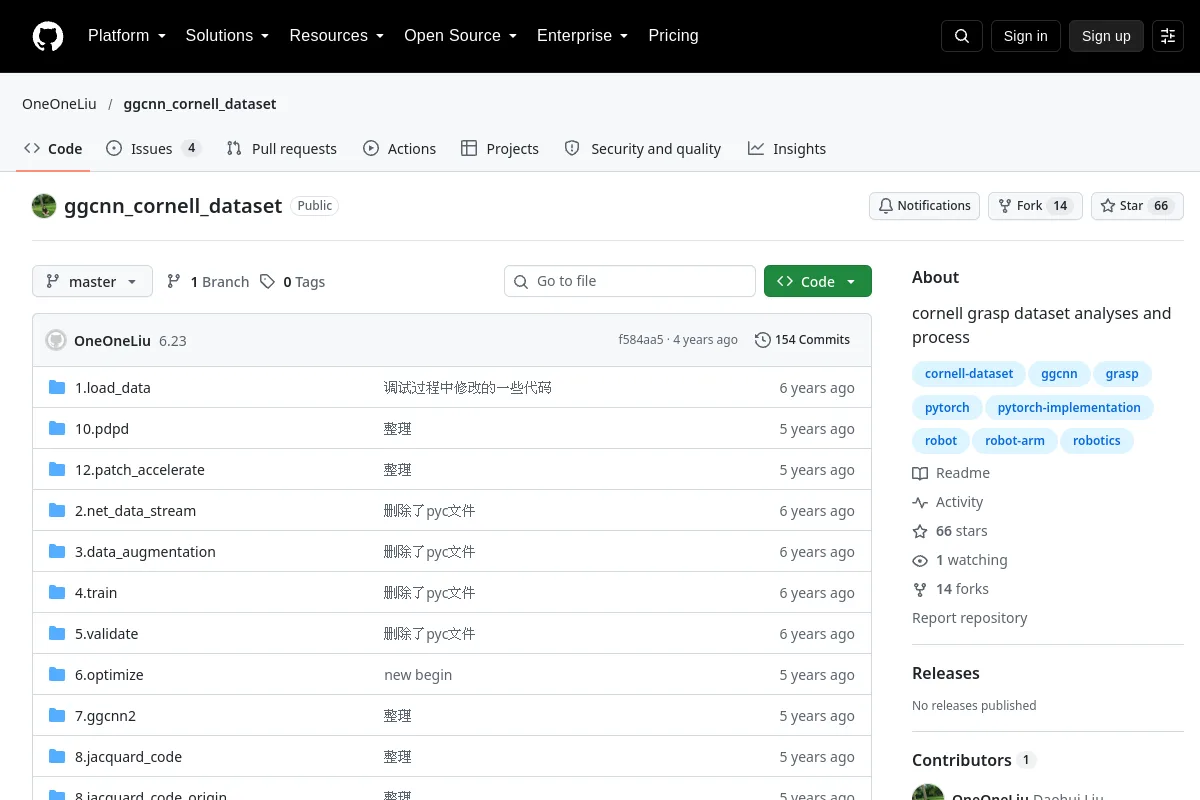 Repository
 Forschung
Cornell versteht die Analyse und Verarbeitung von Datensätzen
RobotervorführungenAUSWAHLHINWEISE
Untersuchen Sie Roboterausführungen, Beobachtungs-/Aktionsformate, Aufgabenvielfalt und Erfassungsverfahren. Überprüfen Sie die Trainings-/Testaufteilungen und Datensatzlizenzen, bevor Sie Quellen mischen.
Kennen Sie eine Ressource, die hierher gehört?