Repositório
 Código aberto
minisam · dongjing3309
Estrutura de gráfico fatorial para otimização não linear de mínimos quadrados.
Navegação e SLAMO DIRETÓRIO DE IA INCORPORADO
Explore software de mapeamento, localização, odometria e navegação para robôs autônomos.
Repositório
Código aberto
Estrutura de gráfico fatorial para otimização não linear de mínimos quadrados.
Navegação e SLAM Repositório
 Código aberto
Algoritmos de planejamento, mapeamento e exploração de caminhos de robôs
Navegação e SLAM Repositório
 Código aberto
Nós ROS 2 envolvendo a funcionalidade principal do MRPT: localização, navegação autônoma, rawlogs, etc. SLAM está em outros pacotes.
Navegação e SLAM Repositório
 Código aberto
Um sistema SLAM multirobô modularizado com mapeamento de elevação e um conversor de mapa de custos para fácil navegação. Diferentes algoritmos de odometria e fechamento de loop podem ser facilmente integrados ao sistema.
Navegação e SLAM Repositório
 Código aberto
CVPR 2026 - MSGNav: liberando o poder do gráfico de cena 3D multimodal para navegação incorporada Zero-Shot
Navegação e SLAM Repositório
 Código aberto
"Coordenação Multi-robô com Arquitetura Agente-Servidor para Navegação Autônoma em Ambientes Parcialmente Desconhecidos", IROS 2020
Navegação e SLAM Repositório
 Código aberto
Servidor MCP que fornece ferramentas e recursos para controlar e monitorar robôs usando Nav2.
Navegação e SLAM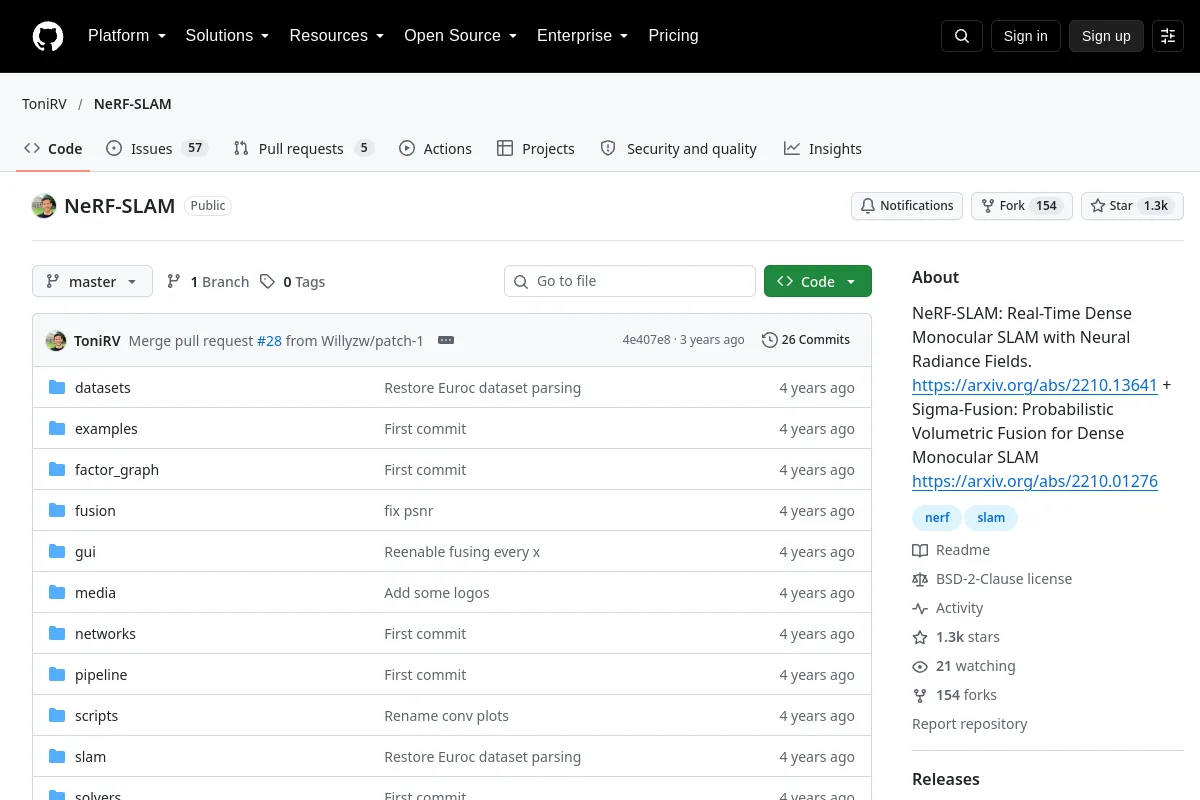 Repositório
 Código aberto
NeRF-SLAM: SLAM monocular denso em tempo real com campos de radiação neural. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: fusão volumétrica probabilística para SLAM monocular denso…
Navegação e SLAM Repositório
 Código aberto
Navegação objeto-objetivo usando exploração semântica.
Navegação e SLAM Repositório
 Código aberto
ROS 2 Software Jazzy para a base móvel OpenAMRobot: simulação, Nav2, SLAM, docking, controle, drivers e trazê-lo.
Navegação e SLAM Repositório
 Código aberto
OpenBot utiliza smartphones como cérebros para robôs de baixo custo. Projetamos um pequeno veículo elétrico que custa cerca de US$ 50 e serve como corpo de robô. Nossa pilha de software para smartphones Android…
Navegação e SLAM Repositório
 Código aberto
Implementação e anotação do algoritmo Free Space Carving (CARV) usando pontos do mapa ORB-SLAM e poses de câmera.
Navegação e SLAM Repositório
 Código aberto
PaddleRobotics é uma biblioteca de algoritmos de código aberto para robôs baseados em Paddle, incluindo partes de código aberto, como interação humano-robô, controle de movimento complexo, percepção de ambiente, SLAM…
Navegação e SLAM Repositório
 Repositório
 Repositório
 Código aberto
PLVS é um sistema SLAM em tempo real com pontos, linhas, mapeamento volumétrico e segmentação incremental 3D não supervisionada.
Navegação e SLAM Repositório
 Código aberto
Planejamento de caminhos de cobertura para polígonos com furos.
Navegação e SLAM Repositório
 Código aberto
Software de código aberto para drones autônomos.
Navegação e SLAM Repositório
 Código aberto
Localização e mapeamento simultâneos baseados em RGBD
Navegação e SLAM Repositório
 Código aberto
RoomTour3D - Dados geométricos, baratos e automáticos de vídeos da web para navegação incorporada
Navegação e SLAM Repositório
 Código aberto
Habilidade do agente para desenvolvimento de ROS 2 em nível de produção. SKILL.md de divulgação progressiva cobrindo espaço de trabalho, nós, executores, QoS, ros2_control, Nav2, MoveIt 2, tempo real e implantação. Funciona com…
Navegação e SLAM Repositório
 Código aberto
Um pacote ROS2 Humble que implementa nativamente a estrutura VSLAM ORB-SLAM3 V1.0
Navegação e SLAM Repositório
 Código aberto
Pacote ROS que usa a Pilha de Navegação para explorar autonomamente um ambiente desconhecido com a ajuda do GMAPPING e constrói um mapa do ambiente explorado. Finalmente, um planejamento de caminho…
Navegação e SLAM Repositório
 Código aberto
SchurVINS: Sistema de navegação visual inercial leve baseado em complemento Schur
Navegação e SLAMNOTAS DE SELEÇÃO
Combine sensores, coordene quadros e suposições de localização com o ambiente de implantação. Mapeamento, estimativa de pose, planejamento de caminho e prevenção de obstáculos atendem a diferentes partes da pilha de navegação.
Conhece um recurso que pertence aqui?