Repositório
 Pesquisa
chalet · lil-lab
Ambiente de aprendizagem do agente Cornell House e recursos associados.
Percepção e geometriaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Ambiente de aprendizagem do agente Cornell House e recursos associados.
Percepção e geometria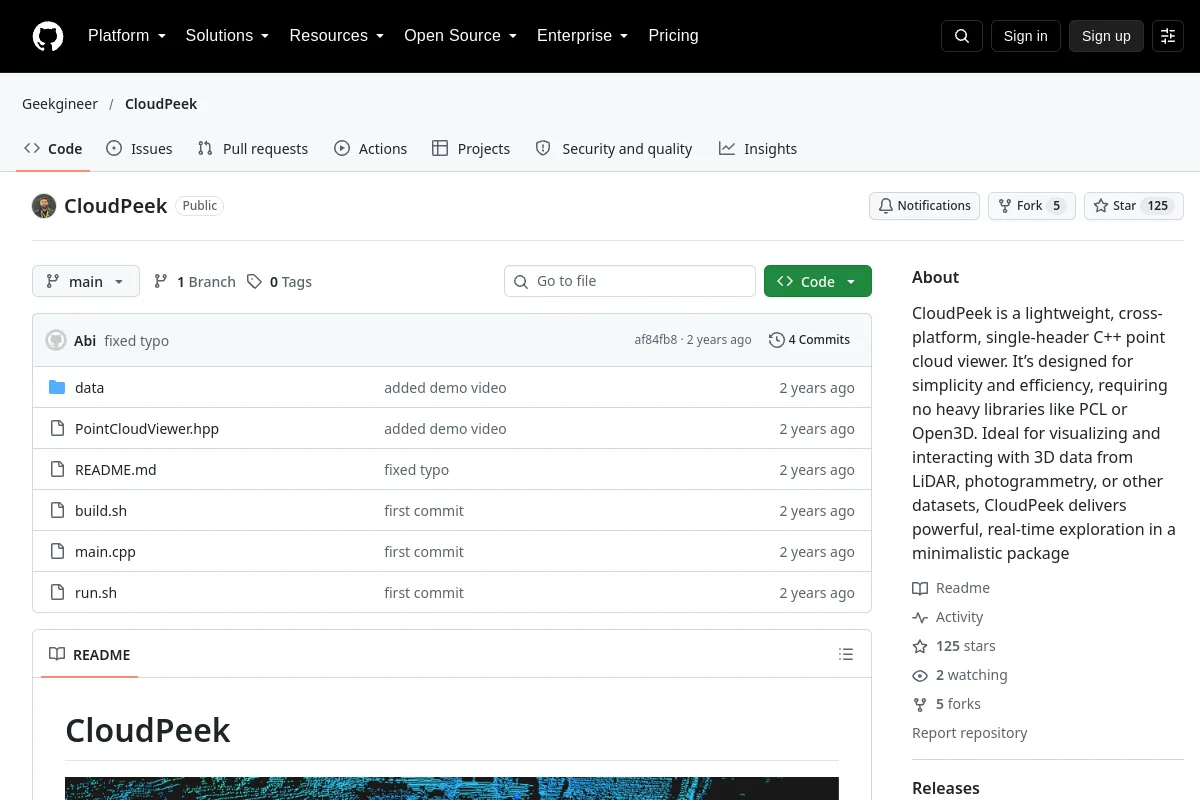 Repositório
 Pesquisa
CloudPeek fornece um visualizador leve de nuvem de pontos C++ para inspeção visual de dados.
Ferramentas de visualização e dados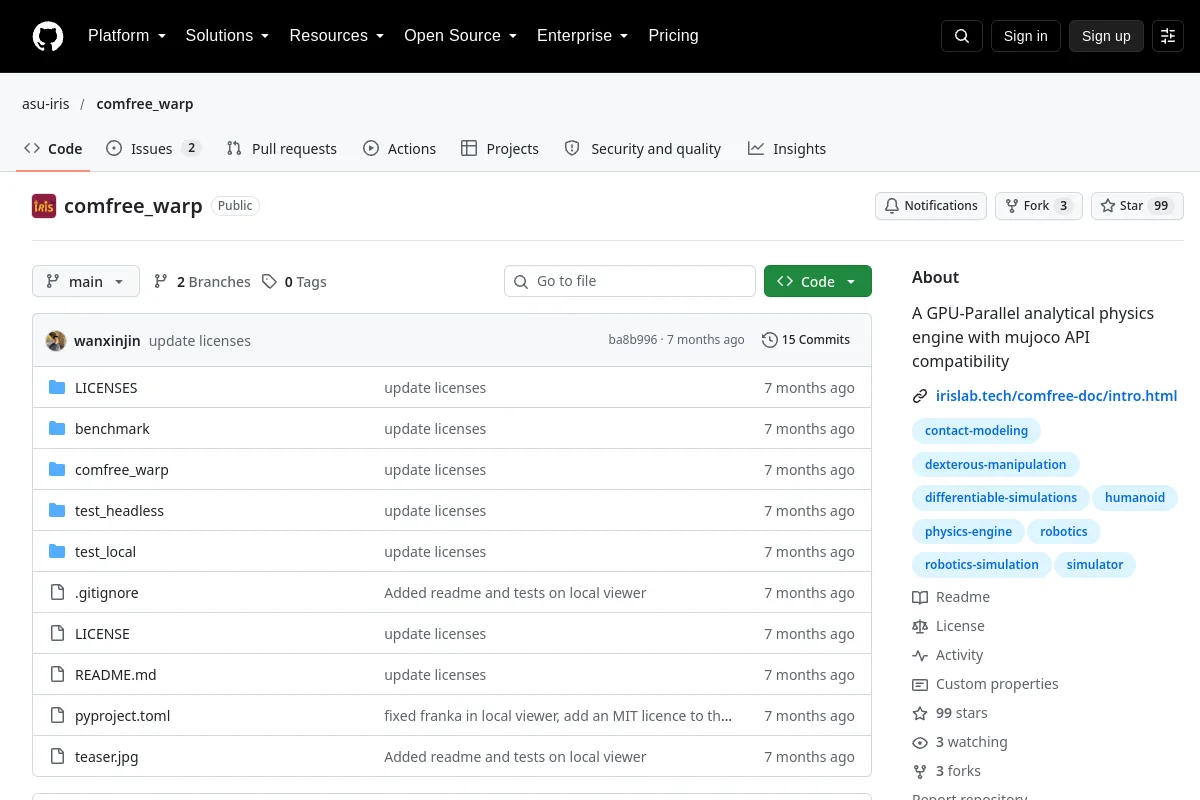 Repositório
 Pesquisa
Um mecanismo de física analítica paralelo a GPU com compatibilidade com API mujoco
Simulação e física Repositório
 Pesquisa
Método de última geração para manipulação hábil baseada em modelo
Planejamento e controle de movimento Repositório
 Pesquisa
 de aprendizagem por imitação com reconhecimento de restrições para corridas autônomas.
Percepção e geometria Site
 Pesquisa
Um simulador de robô com modelagem de cena e interfaces de controle remoto.
Simulação e física Repositório
 Pesquisa
A biblioteca principal do CoppeliaSim.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Estrutura JavaScript para robótica, drones e Internet das Coisas (IoT)
Middleware e comunicação Repositório
 Pesquisa
DexGarmentLab: Ambiente hábil de manipulação de roupas com política generalizável
Simulação e física Repositório
 Pesquisa
Após modificações no OpenTelevision, o Quest 3 pode ser usado para teleoperação do braço robótico Franka Panda e Inspire Hand no Isaac Gym.
Software de teleoperação Repositório
 Pesquisa
Teleoperação baseada em VR para manipulação hábil - Control xArm + Inspire Hands com Vive Trackers e Quest Hand Tracking
Software de teleoperação Repositório
 Pesquisa
🍀 DexTrack: Rumo ao controle de rastreamento neural generalizável para manipulação hábil a partir de referências humanas
Percepção e geometria Repositório
 Pesquisa
Este projeto consiste na pesquisa de um robô com 6 graus de liberdade. Um modelo 3D do robô foi feito no Unity para demonstrar a cinemática direta e inversa. Conceitos importantes em robótica como…
Planejamento e controle de movimento Repositório
 Pesquisa
Implementação de pesquisa de aprendizagem por reforço de dividir para conquistar.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um agente de navegação de aprendizagem por reforço usando lidar e observações de câmera.
Navegação e SLAM Site
 Pesquisa
Ferramentas de modelagem, dinâmica e otimização de sistemas robóticos.
Planejamento e controle de movimento Repositório
 Pesquisa
Experimentos de randomização de domínio para controle de robôs flexíveis em malha fechada.
Planejamento e controle de movimento Repositório
 Repositório
 Pesquisa
EAO-SLAM: SLAM de objeto semidenso monocular baseado em Ensemble Data Association
Navegação e SLAM Repositório
 Pesquisa
Experimentos ACT de visualização dupla SO-ARM101 com proteções de tempo de execução documentadas.
Estruturas de aprendizagem de robôs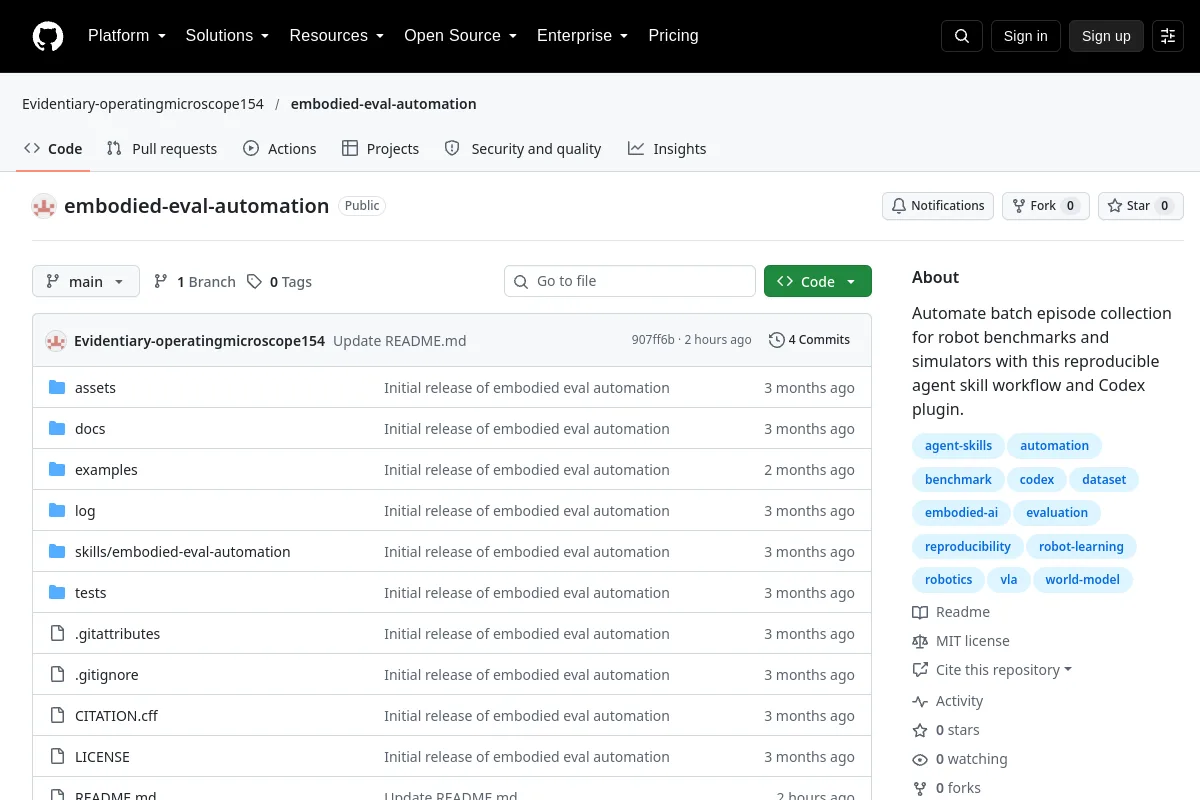 Repositório
 Pesquisa
O Empowered Eval Automation fornece fluxos de trabalho para coletar benchmarks de robôs e episódios de simuladores.
Ferramentas de visualização e dados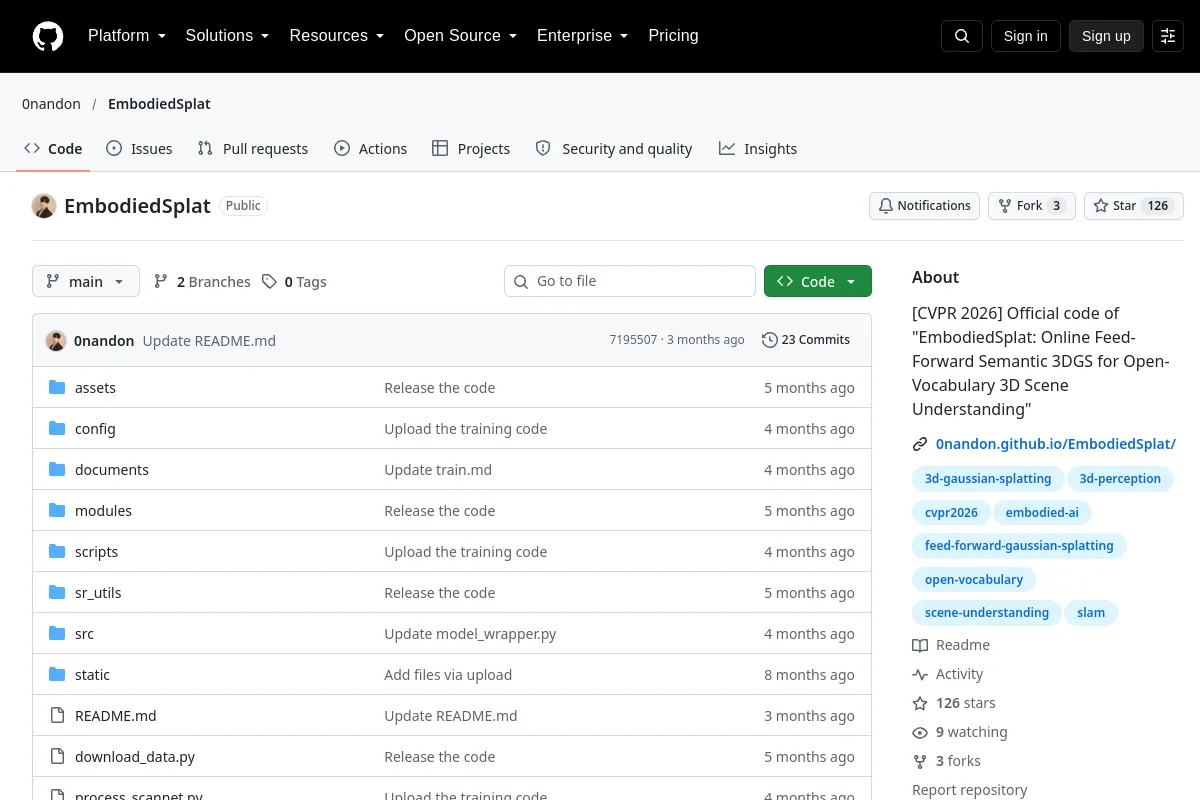 Repositório
 Pesquisa
Código oficial de "EmpoweredSplat: 3DGS semântico de feed-forward on-line para compreensão de cena 3D de vocabulário aberto"
Percepção e geometria Repositório
 Pesquisa
Implementação para aprender um mapeamento de imagens urbanas que contêm objetos dinâmicos para imagens estáticas realistas adequadas para SLAM
Navegação e SLAM Repositório
 Pesquisa
EvoBot fornece um agente e uma biblioteca de habilidades reutilizáveis para tarefas de manipulação do LIBERO.
Planejamento e controle de movimentoConhece um recurso que pertence aqui?