 Repozytorium
 Otwarte źródło
rai manipulation demo · RobotecAI
Demonstracja manipulacji ramieniem robota przy użyciu frameworka RAI.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Demonstracja manipulacji ramieniem robota przy użyciu frameworka RAI.
Frameworki uczenia się robotów Repozytorium
 Badania
Zasoby symulacji fizyki RAISIM na potrzeby badań nad robotyką i sztuczną inteligencją.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Kod badawczy Rank-Then-Act umożliwiający kontrolę postępu kolejności klatek.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Struktura symulacji dla robotycznych mobilnych systemów realizacji
Symulacja i fizyka Repozytorium
 Badania
Kompleksowy zestaw symulacji autonomicznego robota mobilnego o otwartym kodzie źródłowym dla ROS 2 Jazzy i Gazebo Harmonic.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zasoby opisu robota dla manipulatora mobilnego RBY1.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Środowisko symulacyjne RCareWorld dla robotów opiekuńczych
Symulacja i fizyka Repozytorium
 Badania
Re3Sim: generowanie danych symulacyjnych o wysokiej wierności za pomocą fotorealistycznego obrazu 3D Real-to-Sim do manipulacji robotycznej
Symulacja i fizyka Repozytorium
 Otwarte źródło
Opisy URDF dla robota Reachy.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
Real2Render2Real: Skalowanie danych robota bez symulacji dynamiki i sprzętu robota
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod źródłowy artykułu: Ocena polityki robota Real-to-Sim za pomocą symulacji rozpryskiwania gaussowskiego interakcji z ciałem miękkim.
Symulacja i fizyka Repozytorium
 Badania
Podejścia do zmiany okablowania oparte na próbkowaniu w celu rozwiązania problemów związanych z planowaniem ruchu robota z dynamicznymi przeszkodami
Nawigacja i SLAM Repozytorium
 Badania
Historyczny zbiór odniesień do badań SLAM, utrzymywany do wydania z 2021 r.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Komponenty percepcji i sztucznej inteligencji dla autonomicznej robotyki mobilnej.
Percepcja i geometria Strona internetowa
 Badania
Narzędzia wizualizacyjne do debugowania danych przestrzennych i robotyki.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Zbiór danych i punkt odniesienia do nawigacji w języku wizualnym przy użyciu wyrażeń odsyłających.
Frameworki uczenia się robotów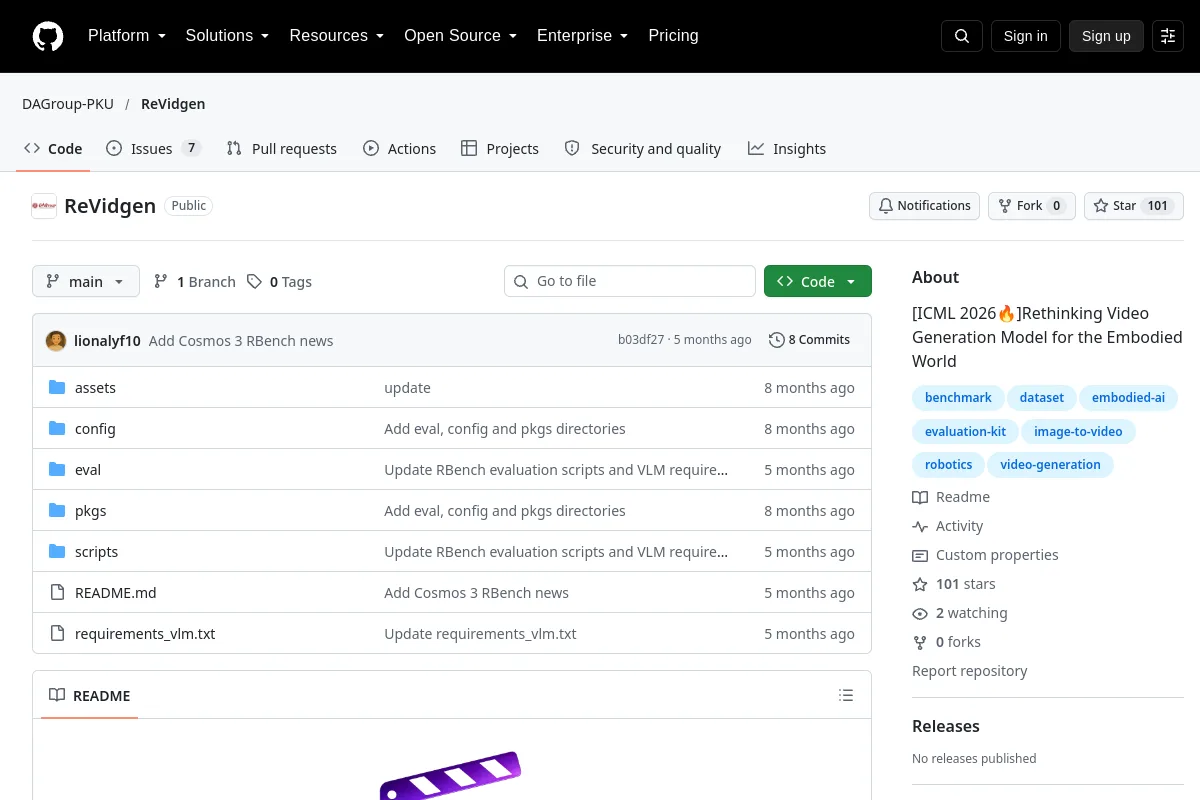 Repozytorium
 Badania
Nowe podejście do modelu generowania wideo dla świata ucieleśnionego
Frameworki uczenia się robotów Repozytorium
 Badania
Kod badawczy do uczenia się przez wzmacnianie robotów bez inżynierii nagród.
Frameworki uczenia się robotów Repozytorium
 Badania
Pakiety integracyjne manipulatora dla platformy mobilnej Ridgeback.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Platforma natywna dla chmury obejmująca międzyklastrową wbudowaną inteligencję. Zarządzaj międzyklastrowymi obciążeniami AI za pomocą natywnych CRD Kubernetes, ujednoliconego planowania zadań, międzyklastrowej sieci Podów i…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Biblioteka C++ do uczenia się przez wzmacnianie do przewidywania i kontroli.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Głębokie RL do sterowania MPC pojazdem czworonożnym
Planowanie i kontrola ruchu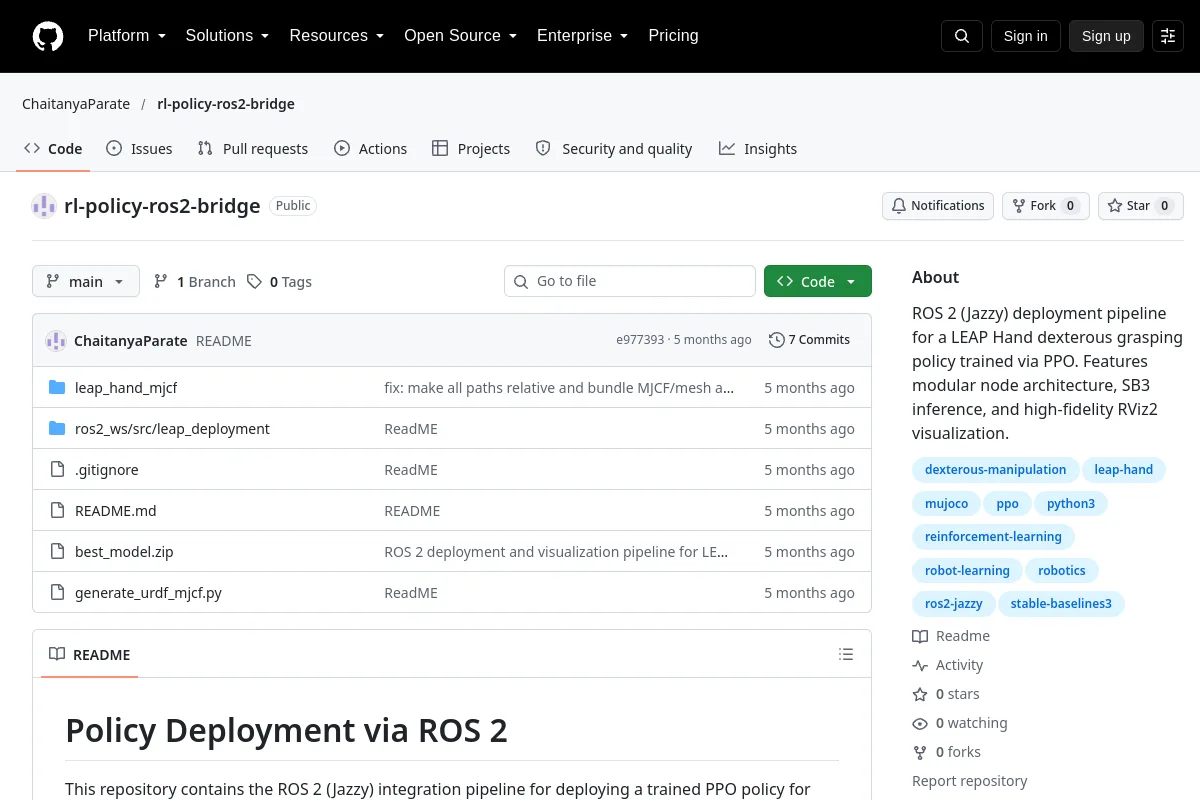 Repozytorium
 Badania
Potok ROS 2 do wdrażania wyuczonej polityki chwytania dłoni LEAP.
Narzędzia do wizualizacji i danychZnasz zasób, który tu pasuje?
