 Référentiel
 Recherche
awesome foundation model ros · ycheng517
Awesome Foundation Model ROS répertorie les projets ROS qui utilisent des modèles de fondation.
Normes et collections de référenceLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les laboratoires de robotique, le matériel d'apprentissage, la documentation officielle et les références.
Référentiel
Recherche
Awesome Foundation Model ROS répertorie les projets ROS qui utilisent des modèles de fondation.
Normes et collections de référence Référentiel
 Recherche
Awesome Grasping collecte des bibliothèques, des implémentations, des ensembles de données et des ressources d'apprentissage captivantes.
Normes et collections de référence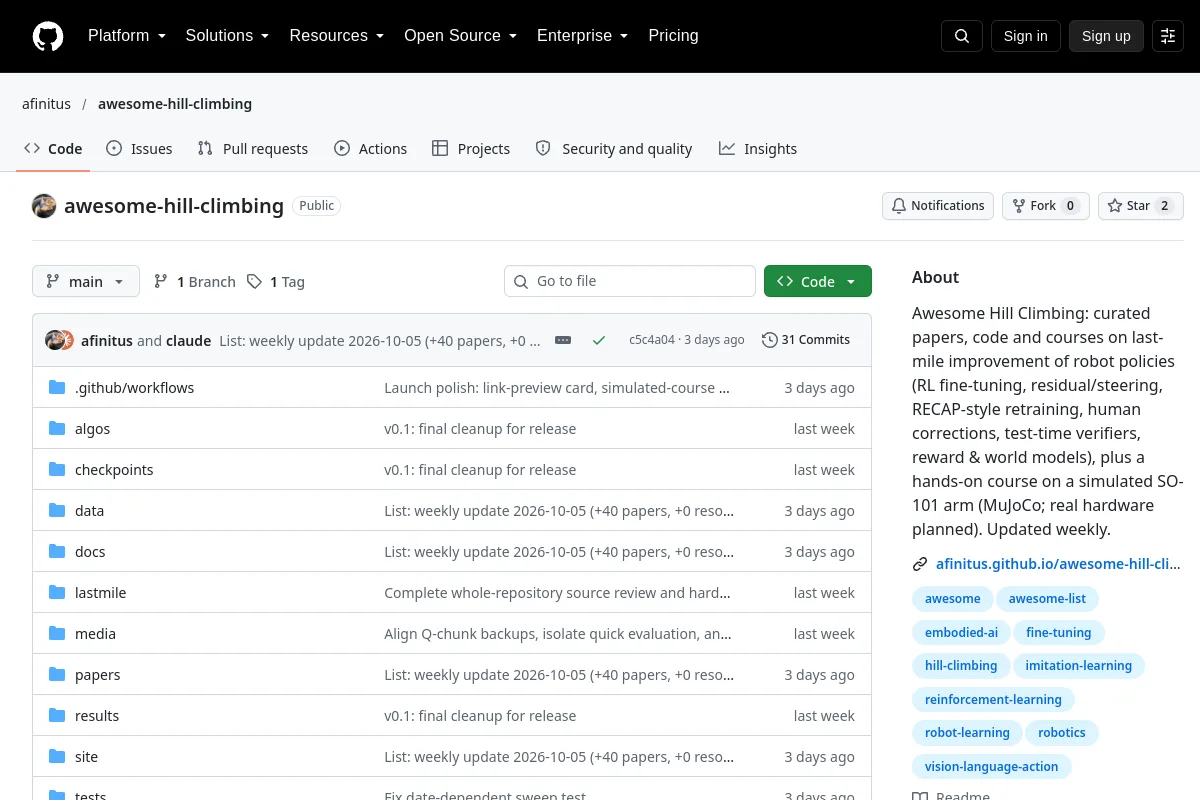 Référentiel
 Recherche
Awesome Hill Climbing rassemble des recherches sur l'amélioration des politiques relatives aux robots grâce à des ajustements, des corrections et des vérifications.
Normes et collections de référence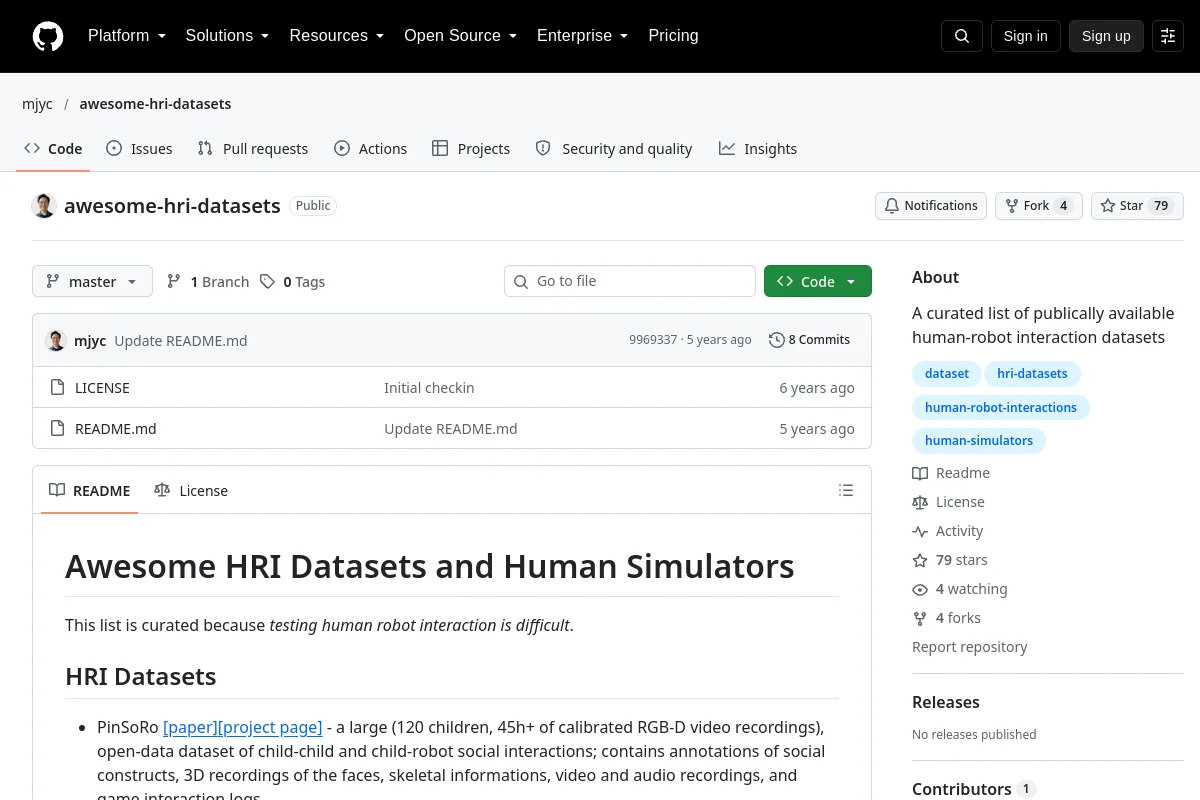 Référentiel
 Recherche
Awesome HRI Datasets collecte des ensembles de données sur l'interaction homme-robot et des simulateurs humains.
Normes et collections de référence Référentiel
 Recherche
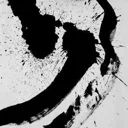
Une liste organisée d'articles et de ressources impressionnants sur la manipulation humanoïde, la manipulation adroite, la manipulation adroite bimanuelle, la manipulation en main et la manipulation à l'image d'un humain.
Normes et collections de référence Référentiel
 Recherche
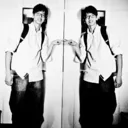
Awesome Human Robot Interaction rassemble des bibliothèques, des cours, des livres et des articles sur l'interaction homme-robot.
Normes et collections de référence Référentiel
 Recherche
Awesome Isaac Gym rassemble des frameworks, des articles, des logiciels et des ressources d'apprentissage NVIDIA Isaac Gym.
Normes et collections de référence Référentiel
 Recherche
Awesome Latent Action Model rassemble des recherches sur les modèles mondiaux, le pré-entraînement VLA et les représentations d'actions latentes.
Normes et collections de référence Référentiel
 Recherche
Awesome Legged Locomotion Learning rassemble des ressources sur l’apprentissage de la locomotion pour les robots à pattes.
Normes et collections de référence Référentiel
 Recherche
Il s'agit d'une liste de superbes démos, tutoriels, utilitaires et ressources globales pour la communauté robotique qui utilise MATLAB et Simulink.
Normes et collections de référence Référentiel
 Recherche
Liens utiles vers différents contenus liés à l'IA, à la vision par ordinateur et à la robotique.
Normes et collections de référence Référentiel
 Recherche
Awesome Multimodal Data répertorie les ensembles de données multimodales et l'infrastructure pour les données vidéo, image, audio, 3D et robotique.
Normes et collections de référence Référentiel
 Recherche
Les superbes NeRF et 3DGS SLAM rassemblent des recherches sur les représentations implicites pour le SLAM et la robotique.
Normes et collections de référence Référentiel
 Recherche
Awesome Photogrammetry rassemble des projets de logiciels de photogrammétrie, de structure à partir du mouvement et d'étalonnage.
Normes et collections de référence Référentiel
 Recherche
Awesome Physical AI par aichr collecte des articles, des cadres, des ensembles de données, des simulateurs et des projets d'IA physique.
Normes et collections de référence Référentiel
 Recherche
Awesome Physical AI par autonomedrivingkr rassemble des recherches sur l'IA physique, les modèles mondiaux et les modèles de base de robots.
Normes et collections de référence Référentiel
 Recherche
Awesome Physical AI de delfinadap collecte des modèles de base de robots, des cadres d'apprentissage, des simulateurs et du matériel.
Normes et collections de référence Référentiel
 Recherche
Awesome Physical AI d'everettVT rassemble des projets de robotique, d'intelligence incarnée, de simulation et d'infrastructures connexes.
Normes et collections de référence Référentiel
 Recherche
Une liste d'articles sur la reconnaissance de lieux basée sur les nuages de points, également connue sous le nom de détection de fermeture de boucle dans SLAM (traitement)
Normes et collections de référence Référentiel
 Recherche
Awesome Robot Data Engine collecte des documents, des ensembles de données, des systèmes et des références sur les moteurs de données de robots.
Normes et collections de référence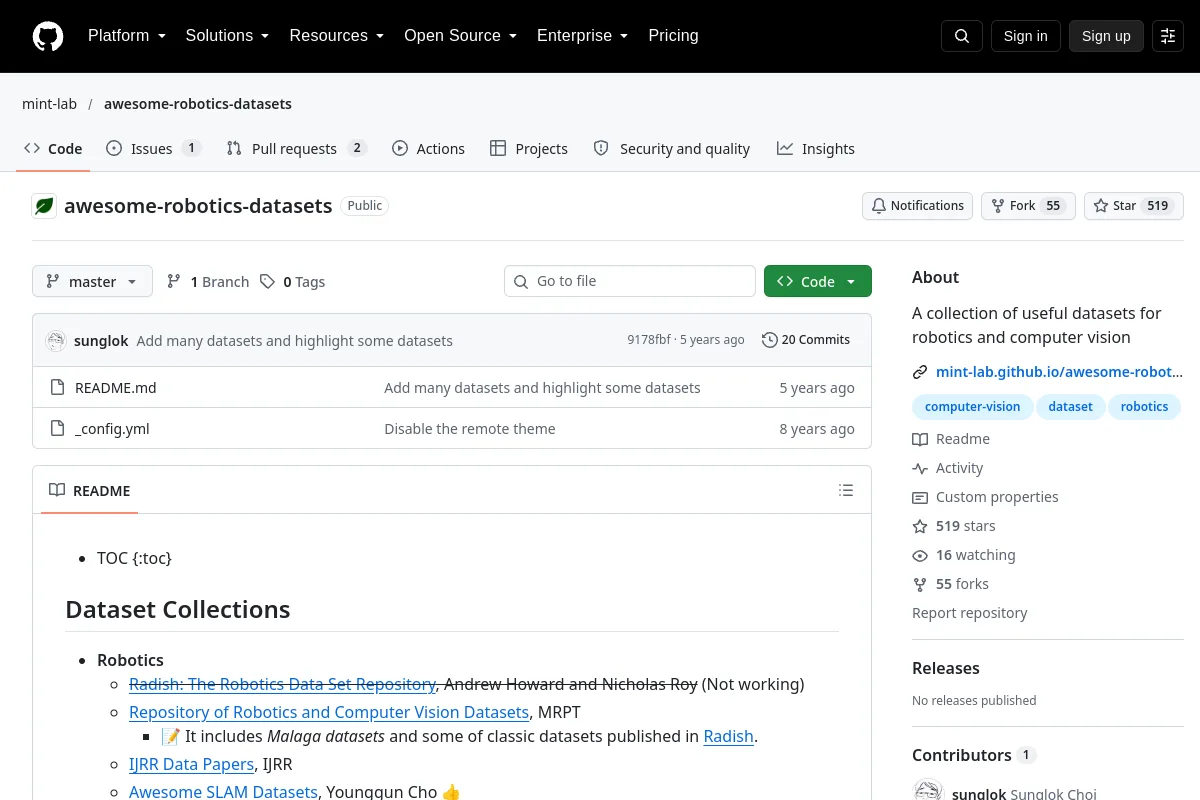 Référentiel
 Recherche
Une collection d'ensembles de données utiles pour la robotique et la vision par ordinateur
Normes et collections de référence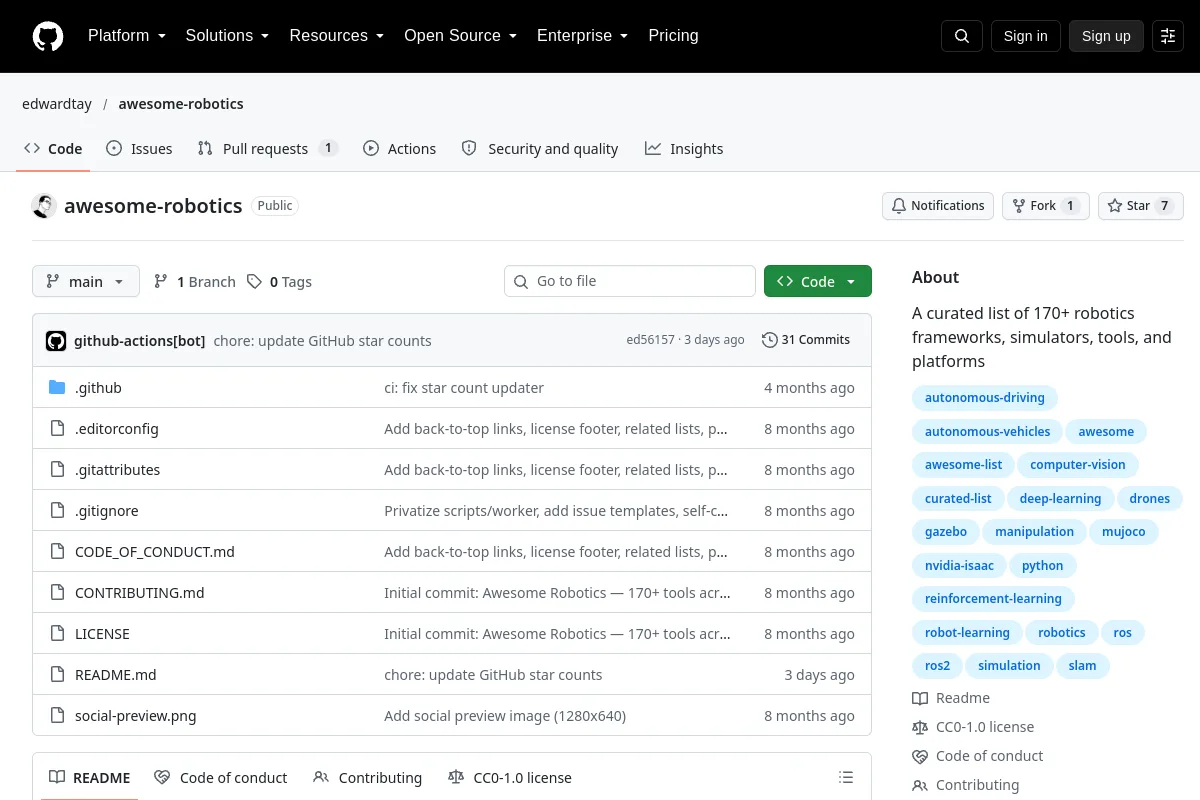 Référentiel
 Recherche
Awesome Robotics d'Edwardtay collectionne des cadres robotiques, des simulateurs, des outils et des plates-formes.
Normes et collections de référence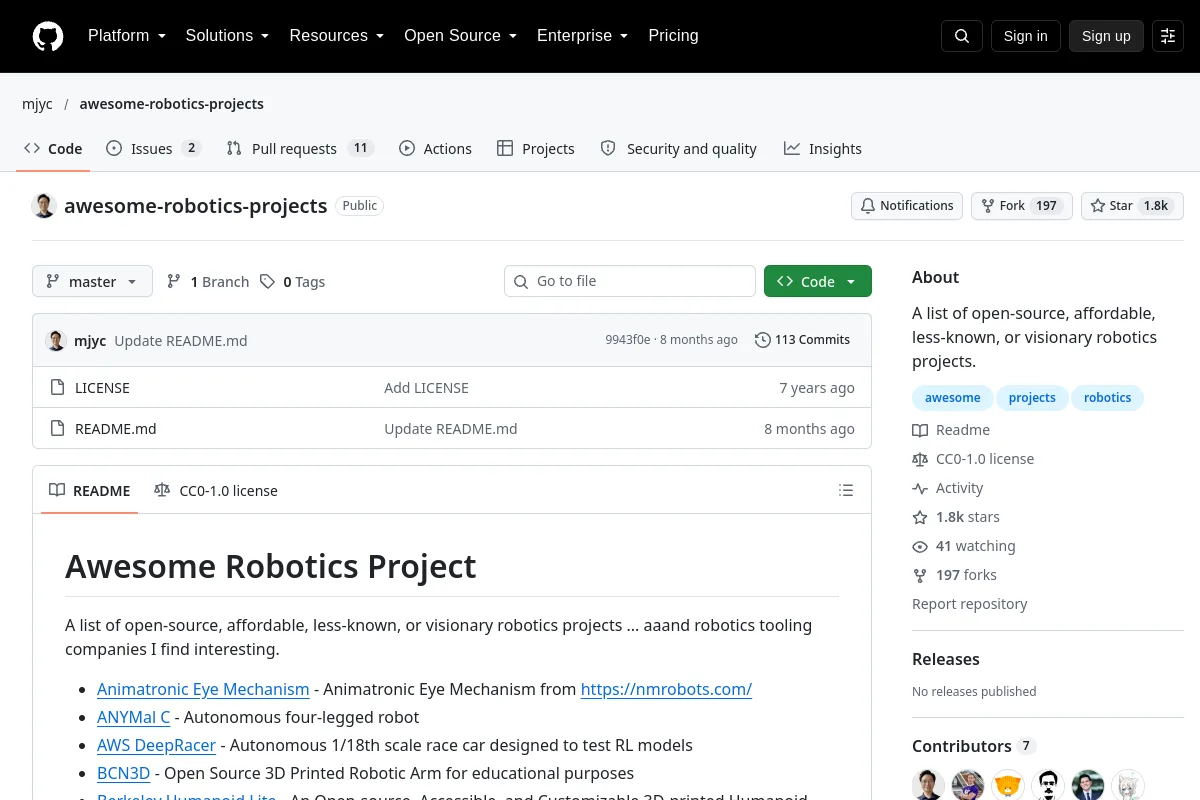 Référentiel
 Recherche
Awesome Robotics Projects rassemble des projets robotiques, des frameworks, des SDK et des plates-formes de robots physiques.
Normes et collections de référence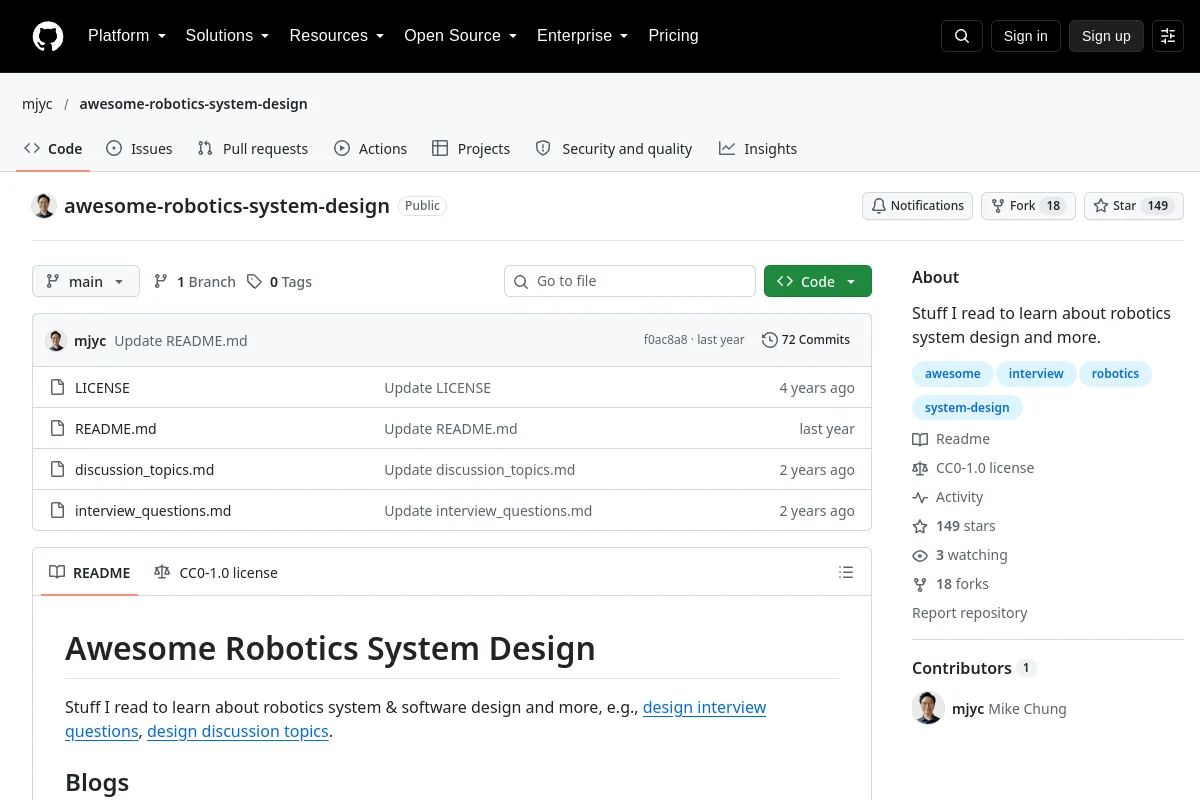 Référentiel
 Recherche
Awesome Robotics System Design rassemble des articles, des documents de conception et des références sur la conception de systèmes robotiques.
Normes et collections de référenceConnaissez-vous une ressource qui a sa place ici ?