 Référentiel
 Recherche
example robot data · Gepetto
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet
Recherche et apprentissage / Recherche
Awesome Legged Locomotion Learning rassemble des ressources sur l’apprentissage de la locomotion pour les robots à pattes.
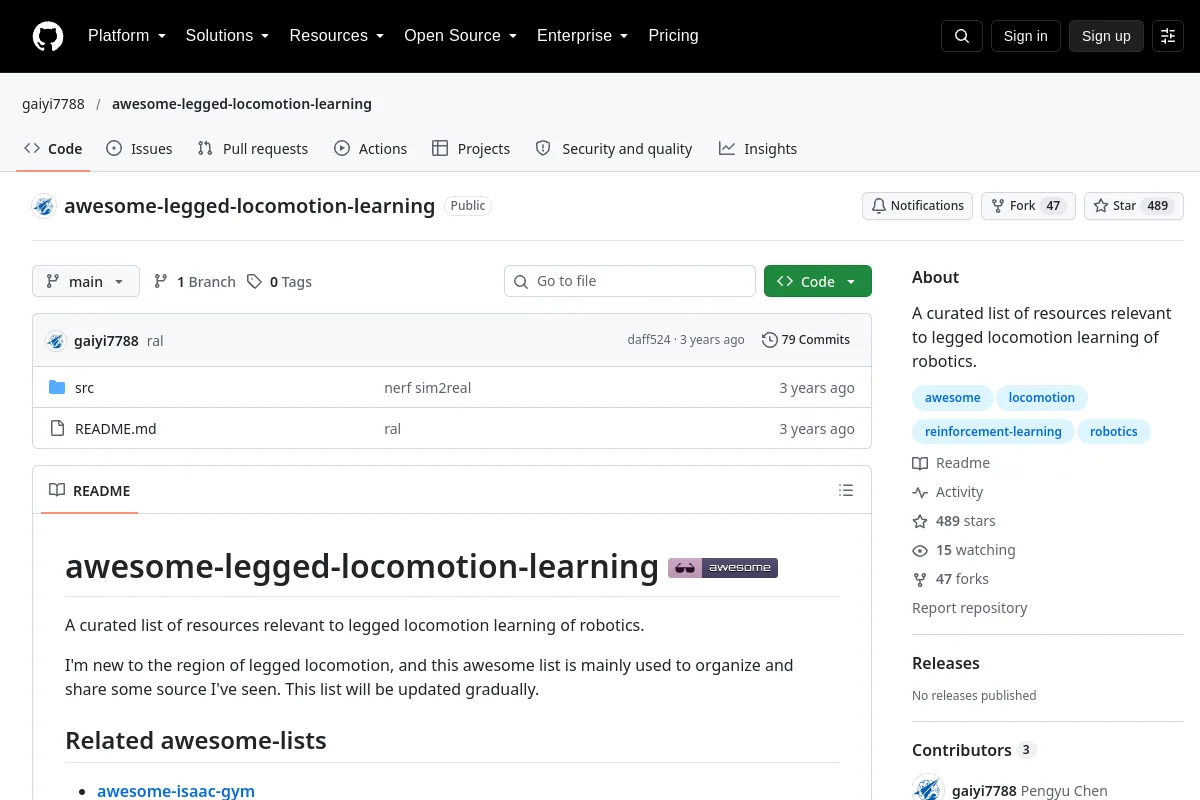
Awesome Legged Locomotion Learning rassemble des ressources sur l’apprentissage de la locomotion pour les robots à pattes.
Résumé de l'éditeur : « Une liste organisée de ressources pertinentes pour l'apprentissage de la locomotion sur pattes en robotique. »
Utilisez son référentiel pour inspecter la mise en œuvre, la documentation et les flux de travail pris en charge. Cet enregistrement d'annuaire identifie le responsable, la licence de code et les ressources associées ; il ne prétend pas que le projet a été installé ou testé sur votre robot.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet Référentiel
 Recherche
Package de simulation de robot obsolète intégré à OpenAI Gym.
Simulation et physique Référentiel
 Recherche
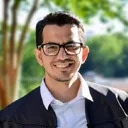
Awesome Implicit NeRF Robotics rassemble des recherches sur les représentations implicites et NeRF pour la robotique et l'apprentissage par renforcement.
Normes et collections de référence Référentiel
 Recherche
Boîte à outils pour la conception, la simulation et l'analyse robotique basée sur des modèles.
Cadres d'apprentissage des robots Référentiel
 Recherche
Collection de modèles de robots pour OpenRAVE.
Cadres d'apprentissage des robots Référentiel
 Recherche
Intégration de la simulation choréonoïde avec les outils ROS et hrpsys.
Simulation et physique