 Repository
 Forschung
example robot data · Gepetto
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen
Forschen und Lernen / Forschung
„Awesome Legged Locomotion Learning“ sammelt Ressourcen zum Erlernen der Fortbewegung von Robotern mit Beinen.
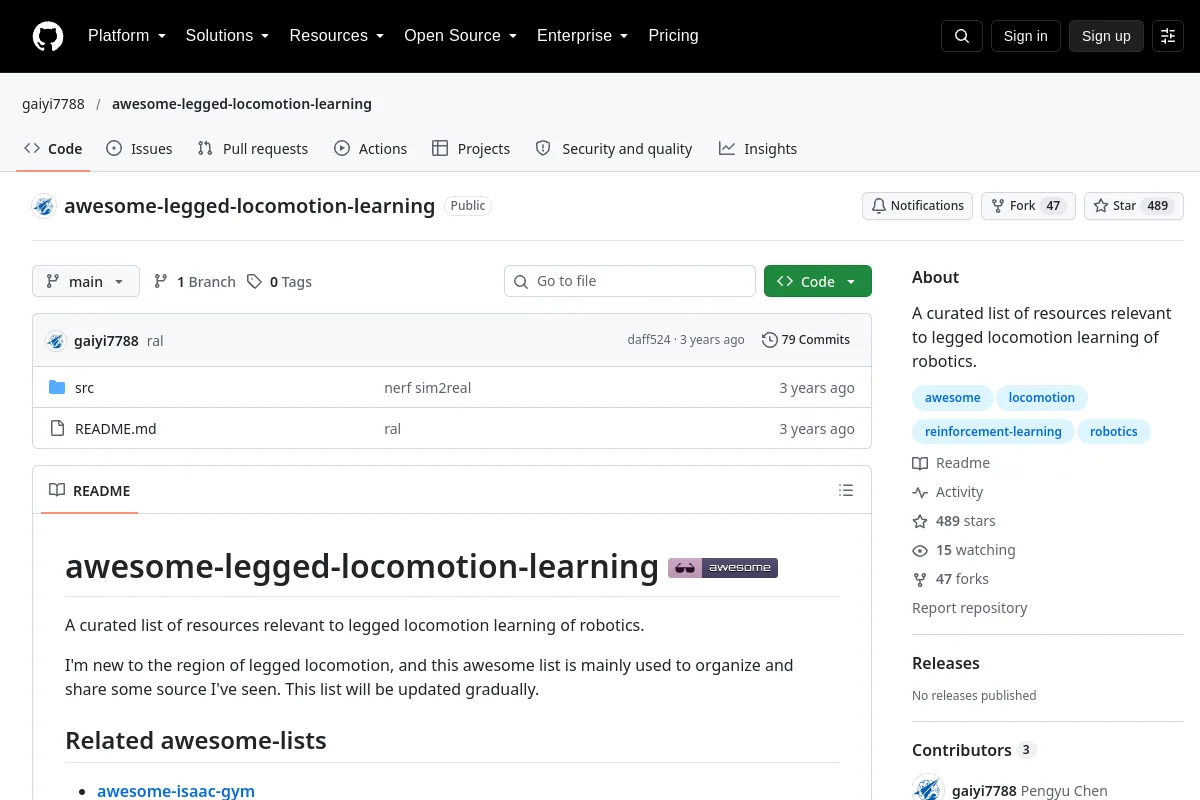
„Awesome Legged Locomotion Learning“ sammelt Ressourcen zum Erlernen der Fortbewegung von Robotern mit Beinen.
Zusammenfassung des Herausgebers: „Eine kuratierte Liste von Ressourcen, die für das Erlernen der Fortbewegung auf Beinen in der Robotik relevant sind.“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen Repository
 Forschung
Veraltetes Robotersimulationspaket, das in OpenAI Gym integriert ist.
Simulation & Physik Repository
 Forschung
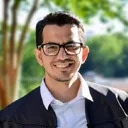
Awesome Implicit NeRF Robotics sammelt implizite Repräsentation und NeRF-Forschung für Robotik und Reinforcement Learning.
Normen- und Referenzsammlungen Repository
 Forschung
Toolkit für modellbasiertes Robotikdesign, Simulation und Analyse.
Frameworks für das Lernen von Robotern Repository
 Forschung
Robotermodellsammlung für OpenRAVE.
Frameworks für das Lernen von Robotern Repository
 Forschung
Integration der Choreonoidensimulation mit ROS- und hrpsys-Tools.
Simulation & Physik